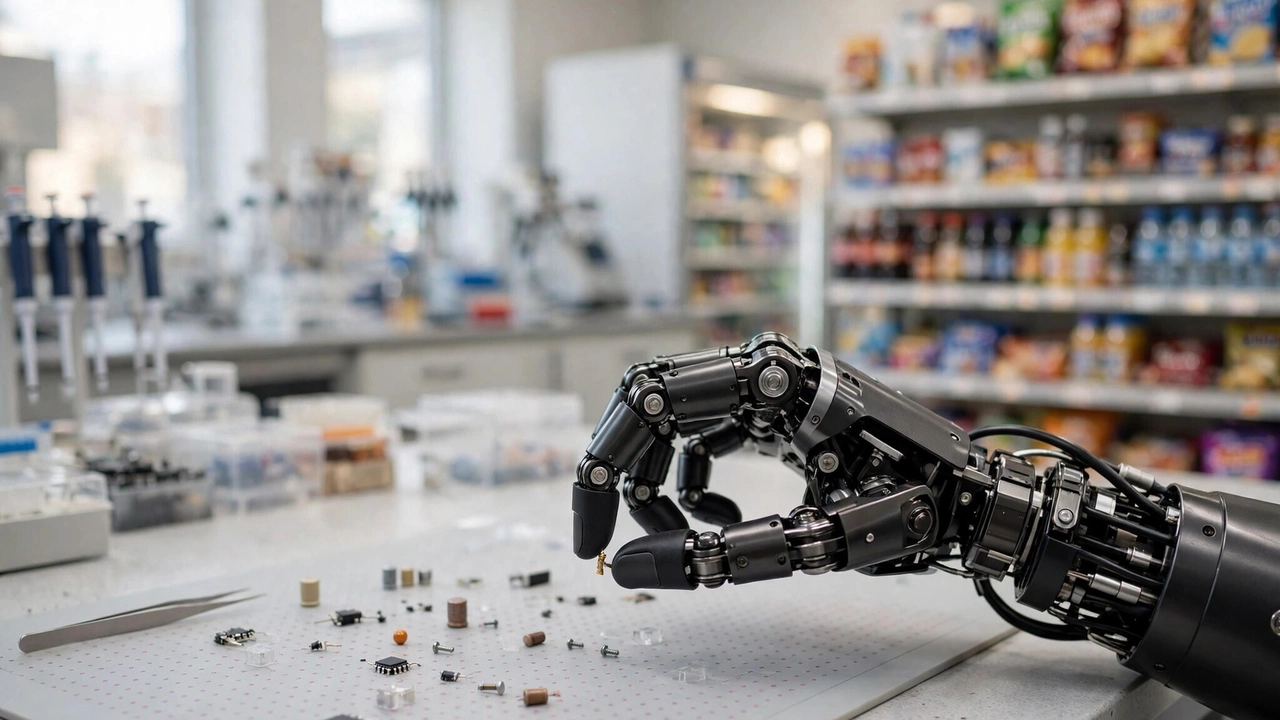
AGIBOT이 사전 학습, 사후 학습, 배포 후 학습을 연결하도록 설계된 체화형 파운데이션 모델 GO-3 Preview를 공개했다. Roboticsandautomationnews가 처음 보도했다. 이 접근법은 사전 학습을 최종 단계로 여기지 않고, 물리적·가상 환경에서의 연습과 실제 작업에서 얻은 교훈을 활용해 로봇이 배포 후에도 계속 성능을 개선하도록 하는 것을 목표로 한다.
GO-3 Preview는 RoboDojo, RoboTwin, RoboColiseum에서 1위를 차지했다. AGIBOT은 2026년 말까지 모델을 완전히 오픈소스로 공개할 예정이라고 밝혔다.
모델의 세계 추론·행동 모델(WRAM) 아키텍처는 작업 이해, 미래 상태 예측, 행동 생성을 결합한다. AGIBOT은 이를 통해 로봇이 익숙한 상황에서 정해진 동작에 의존하는 대신, 작업 간에 기술을 전이할 수 있다고 설명한다.
GO-3 Preview는 사후 학습을 위한 Genie Evolver, 배포를 위한 Genie Master와 함께 제공된다. Genie Evolver는 물리 로봇 100대와 물리 시뮬레이션, 월드 모델을 결합한다. 실제 작업 수행과 가상 탐색을 활용해 피드백을 바탕으로 행동 전략을 정교화한다.
Genie Master는 계획, 실행, 피드백, 경험 보존을 연결한다. 이 프레임워크는 장기 기억에 성공 및 실패 사례의 교훈을 활용할 수 있으며, 기록된 궤적과 피드백은 행동 정책을 추가로 학습하는 데도 활용할 수 있다.
AGIBOT은 실제 편의점에서 Genie G2 로봇을 통해 Genie Master를 시연했다. 회사는 로봇이 작업 실패의 원인을 파악하고 전략을 조정했으며, 사람의 시연이나 수동 튜닝 없이도 복잡한 조작 작업을 수행하는 능력을 개선했다고 밝혔다.
이 설계에서는 배포가 모델 개발의 끝이 아니라 또 하나의 학습 단계가 된다. AGIBOT은 GO-3 Preview를 2026년 말까지 완전히 오픈소스로 공개할 예정이라고 밝혔다.