OpenArm - Open-Source Humanoid Robot Arm by Enactic

OpenArm - Open-Source Humanoid Robot Arm by Enactic

  • DOF (per arm): 7
  • Configuration: Bimanual robotic arms
  • Arm reach: 633mm
  • Weight per arm: 5,5kg
  • Control frequency: 1 kHz CAN-FD
  • Nominal payload: 4,1kg

Beschreibung

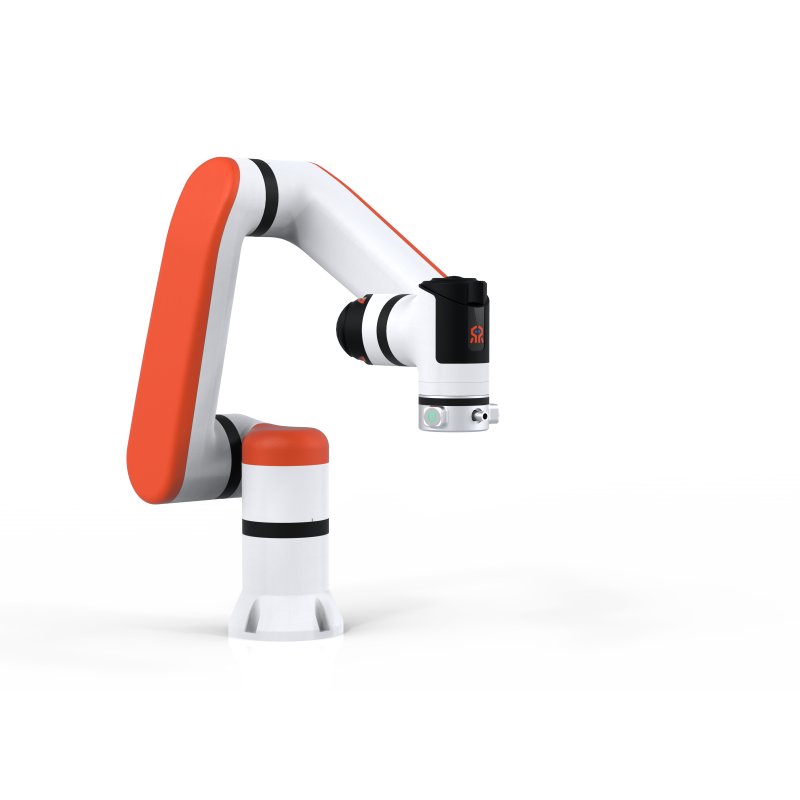
Der OpenArm ist ein vielseitiger, modularer und vollständig Open‑Source gesteuerter Roboterarm, entwickelt von Enactic. Er dient als Lehr-, Forschungs- und Entwicklungsplattform und ist ideal für Anwender aller Schwierigkeitsgrade – vom Anfänger bis zum fortgeschrittenen Entwickler.

Dank seiner offenen Architektur, Standard-Motoranschlüssen und frei verfügbarer Steuerungssoftware ermöglicht der OpenArm, eigene Programme zu erstellen, anzupassen und auf realer Hardware auszuführen. Alle Konstruktions- und Steuerungsdaten sind offen verfügbar, was individuelle Anpassungen, Integration in größere Systeme und Entwicklung eigener Algorithmen erleichtert.

Der OpenArm ist ein humanoider 6‑Achsen‑Roboterarm, der natürliche Bewegungsmuster ermöglicht und vielseitige Einsatzmöglichkeiten bietet. Sowohl die Hardware als auch die Software sind vollständig Open‑Source; sämtliche Dokumentationen, CAD‑Modelle und die Steuerungsarchitektur stehen frei zur Verfügung.

Der Roboterarm ist modular erweiterbar, sodass zusätzliche Greifer, Sensoren oder Werkzeuge problemlos integriert werden können. Dank der Plug‑and‑Play Steuerung ist er mit gängigen Robotik‑Frameworks wie ROS, Arduino oder Python kompatibel.

Die leistungsstarke Kontrolle ermöglicht präzise Positionierung, Echtzeitbewegungssteuerung und anpassbare Trajektorien. Damit ist der OpenArm ideal für Bildung, Forschung, Maker‑Communities und Entwicklerteams geeignet und bietet eine optimale Plattform, um Roboterfunktionen praxisnah zu erlernen und eigene Projekte umzusetzen.

Einsatzbereiche: Robotikunterricht & MINT-Workshops, Forschung und Entwicklung, Mensch-Roboter-Interaktion (HRI), Automatisierung von Prüf- und Handhabungsaufgaben, Prototyping und Rapid Integration.

Highlights & Merkmale

  • 7 Freiheitsgrade (7 DOF)
  • Menschliche Armkinematik für hohe Geschicklichkeit und natürliche Bewegungsabläufe
  • Vollständig Open-Source: Offene Hardware (CAD-Daten, Elektronik), Firmware, Steuerungssoftware und Simulation
  • Robuste Metallkonstruktion: Hochwertige CNC-gefräste Aluminium- und Metallkomponenten für Stabilität und Langlebigkeit
  • Rücktreibbare & nachgiebige Aktuatoren: Geeignet für sichere Mensch-Roboter-Interaktion und präzise Kraftregelung
  • CAN-FD Hochgeschwindigkeits-Schnittstelle: Echtzeitfähige Kommunikation für präzise und reaktionsschnelle Steuerung
  • ROS-Integration: Native Unterstützung für ROS / ROS 2 sowie Python- und C++-APIs

Technische Daten

  • DOF (per arm): 7
  • Configuration: Bimanual robotic arms
  • Arm reach: 633mm
  • Weight per arm: 5,5kg
  • Control frequency: 1 kHz CAN-FD
  • Nominal payload: 4,1kg (The maximum mass that can be held for 1 minute in the worst-case posture (arm fully extend ed) )
  • Peak payload: 6kg (The maximum mass that can be lifted from the lowest posture to the worst posture within 3 seconds, held for 1 second, and returned.  )

Note: Payload includes the end-effector.

Joint & Gripper Motor Overview

  • J1: DM-J8009P Motor | rated torque: 20Nm | Peak torque: 40 Nm
  • J2: DM-J8009P Motor | rated torque: 20Nm | Peak torque: 40Nm
  • J3: DM-J4340P Motor | rated torque: 9Nm | Peak torque: 27Nm
  • J4: DM-J4340P Motor | rated torque: 9Nm | Peak torque: 27Nm
  • J5: DM-J4310 Motor | rated torque: 3Nm | Peak torque: 7Nm
  • J6: DM-J4310 Motor | rated torque: 3Nm | Peak torque: 7Nm
  • J7: DM-J4310 Motor | rated torque: 3Nm | Peak torque: 7Nm
  • Gripper: DM-J4310 Motor | rated torque: 3Nm | Peak torque: 7Nm

Typische Einsatzbereiche

  • Forschung & Entwicklung in Robotik und KI
  • Physical AI, Imitation Learning & Reinforcement Learning
  • Teleoperation und Mensch-Roboter-Interaktion
  • Universitäre Lehre und Demonstrationssysteme
  • Simulation, Prototyping und Algorithmus-Entwicklung

Lieferumfang

  • 1x OpenArm humanoider Roboterarm (Leader- oder Follower-Konfiguration)
  • Integrierter Greifer / Endeffektor
  • Anschluss- und Verbindungskabel
  • Montagematerial
  • 4x G-clamps
  • 1x USB to CANFD converter
  • 1x Emergency stop button
  • 2x 24V 15A power adapters
  • Zugriff auf Open-Source-Dokumentation & Software-Repository
Produkteigenschaft Wert
Versandgewicht: 41,00 kg

Bewertungen

Es gibt noch keine Bewertungen.

PDF (2)

Datenblatt OpenArm

Manual OpenArm

Version 
ab
€ 8.925,00
inkl. 19% USt. , zzgl. Versand
  • Sofort verfügbar
Frage zum Artikel
x
Dieser Artikel hat Variationen. Wählen Sie bitte die gewünschte Variation aus.
Loading...
PayPal Consent erteilen
Loading...
PayPal Komponenten werden geladen ...

価格の推移

平均価格の推移

観測日ごとに平均した、1日あたり1つのデータポイント。

日ごとの平均価格

USDでの金額

$9,997.25
USDで表示した平均価格の推移グラフ2026/10/02から2026/10/07までの7件の観測値を示す折れ線グラフ。$9,997.28$9,997.27$9,997.26$9,997.25$9,997.2410月2日10月3日10月4日10月5日10月7日2026/10/02:平均$9,997.252026/10/03:平均$9,997.252026/10/04:平均$9,997.252026/10/05:平均$9,997.252026/10/06:平均$9,997.252026/10/07:平均$9,997.25

記録されたすべての販売価格を対象に、UTCの日ごとの平均を算出しています。