स्पर्श वह इंद्रिय है जो ह्यूमनॉइड रोबोटों को पीछे रखती है — और कैम्ब्रिज विश्वविद्यालय का एक नया ग्रैफीन-आधारित टैक्टाइल सेंसर इसका सबसे विश्वसनीय समाधान हो सकता है। Nature Materials में प्रकाशित, यह उपकरण वास्तविक समय में 3D बल वेक्टर, सतह बनावट और वस्तु फिसलन का पता लगाता है, उस स्थानिक रिज़ॉल्यूशन पर जो मानव उंगलियों के सिरों को टक्कर देता है। Figure, Apptronik और Tesla Optimus जैसे ह्यूमनॉइड प्लेटफार्मों के लिए, यह अंतर लंबे समय से कुशल मैनिपुलेशन की चुप सीमा रहा है।
- स्पर्श रोबोटों में इंजीनियर करने में सबसे कठिन इंद्रिय क्यों है
- ग्रैफीन टैक्टाइल सेंसर वास्तव में कैसे काम करता है
- बेंचमार्क प्रदर्शन: तुलना कैसी है?
- ह्यूमनॉइड रोबोटों और कोबोटों के लिए इसका क्या मतलब है
- रोबोटिक्स खरीदारों और डेवलपर्स के लिए इसका क्या मतलब है
- अक्सर पूछे जाने वाले प्रश्न
स्पर्श रोबोटों में इंजीनियर करने में सबसे कठिन इंद्रिय क्यों है
अधिकांश रोबोटिक सिस्टम मिलीमीटर-स्तरीय सटीकता के साथ देख सकते हैं और उप-मिलीमीटर पुनरावृत्ति के साथ चल सकते हैं। फिर भी जैसे ही उन्हें कच्चा अंडा संभालना, लेबल छीलना, या केबल पिरोना होता है — ऐसे कार्य जो कोई भी इंसानी बच्चा सहजता से करता है — वे असफल हो जाते हैं। इसका कारण स्पर्शहीनता (tactile blindness) है।
मानव उंगलियों में चार अलग-अलग मैकेनोरिसेप्टर प्रकार (SA1, SA2, FA1, FA2) होते हैं, जो विभिन्न उत्तेजनाओं के लिए ट्यून होते हैं: निरंतर दबाव, त्वचा में खिंचाव, कंपन और महीन बनावट। ये मिलकर एक सतत, उच्च-बैंडविड्थ डेटा स्ट्रीम उत्पन्न करते हैं जिसका उपयोग मस्तिष्क मिलीसेकंड में पकड़ बल को समायोजित करने के लिए करता है। वर्तमान रोबोटिक ग्रिपर्स में इसके समान कुछ नहीं है।
प्रोफेसर तौफीक हसन, जिन्होंने कैम्ब्रिज अनुसंधान दल का नेतृत्व किया, समस्या को स्पष्ट रूप से रखते हैं: "अधिकांश मौजूदा टैक्टाइल सेंसर या तो बहुत भारी हैं, बहुत नाजुक हैं, निर्माण में बहुत जटिल हैं, या सामान्य और स्पर्शरेखीय बलों के बीच सटीक रूप से अंतर करने में असमर्थ हैं। यह वास्तव में कुशल रोबोटिक मैनिपुलेशन प्राप्त करने में एक बड़ी बाधा रही है।"
वह सीमा आज हर ह्यूमनॉइड रोबोट डेमो में दिखाई देती है। Figure 02, Apptronik Apollo और Tesla Optimus सभी सावधानीपूर्वक मंचित मैनिपुलेशन कार्यों में प्रभावित करते हैं — लेकिन करीब से देखने पर, वही क्षतिपूरक रणनीति दिखती है: धीमी, अत्यधिक सतर्क पकड़, गिरने से बचने के लिए अत्यधिक दबाव बल लागू करना, और अप्रत्याशित फिसलन पर प्रतिक्रिया करने की लगभग शून्य क्षमता। हाथ सक्षम हैं। त्वचा नहीं है।
ग्रैफीन टैक्टाइल सेंसर वास्तव में कैसे काम करता है
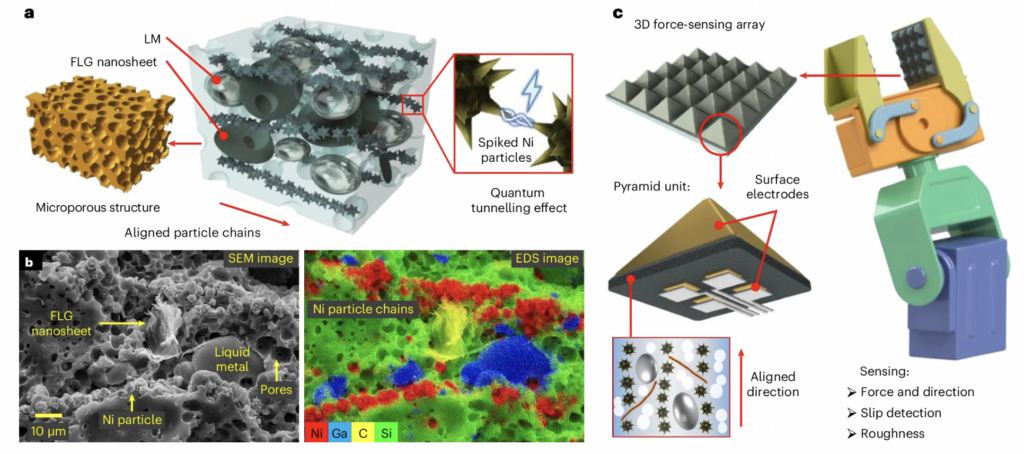
कैम्ब्रिज सेंसर सामग्री विज्ञान और जैव-प्रेरित ज्यामिति के संयोजन के माध्यम से इस समस्या को हल करता है। मुख्य सामग्री एक नरम मिश्रित है: ग्रैफीन शीट, विकृत तरल धातु माइक्रोड्रॉपलेट और निकेल कण, सभी एक सिलिकॉन इलास्टोमर मैट्रिक्स में निलंबित हैं। जब सामग्री संपर्क के तहत विकृत होती है, तो इसकी विद्युत चालकता बदल जाती है — और ये परिवर्तन बल की जानकारी को एन्कोड करते हैं।
सफलता ज्यामिति में है। मिश्रित को छोटे पिरामिड आकार के माइक्रोस्ट्रक्चर में ढाला जाता है, कुछ 200 माइक्रोमीटर जितने छोटे (लगभग एक मानव बाल के व्यास का दोगुना)। यह आकार जानबूझकर मानव त्वचा की सूक्ष्म वास्तुकला से उधार लिया गया है, जहां रिज्ड संरचनाएं स्थानीय बिंदुओं पर यांत्रिक तनाव को केंद्रित करती हैं। पिरामिड की नोकें कृत्रिम रूप से भी ऐसा ही करती हैं — वे तनाव एकाग्रता को बढ़ाती हैं, जिससे सेंसर अत्यंत कम बलों के प्रति संवेदनशील होता है जबकि एक विस्तृत माप सीमा बनाए रखता है।
प्रत्येक पिरामिड के नीचे, चार इलेक्ट्रोड स्वतंत्र विद्युत संकेतों को पकड़ते हैं। उन चार रीडिंग के सापेक्ष परिमाण की तुलना करके, सेंसर गणितीय रूप से पूर्ण 3D बल वेक्टर का पुनर्निर्माण करता है — सामान्य बल (सीधे नीचे दबाने) को कतरनी बलों (पार्श्व स्लाइडिंग) से अलग करते हुए — वास्तविक समय में। यह कतरनी संसूचन वह है जो फिसलन भविष्यवाणी को सक्षम करता है: सेंसर वास्तव में पकड़ विफल होने से पहले वस्तु की गति की शुरुआत की पहचान करता है, जिससे सुधारात्मक बल सक्रिय रूप से लगाया जा सकता है।
छोटे पैमाने पर, इन सेंसरों की सरणियाँ सतह की बनावट की जानकारी भी निकाल सकती हैं और वस्तु के बारे में पूर्व ज्ञान के बिना, केवल बल संकेत पैटर्न से वस्तु गुणों — द्रव्यमान, ज्यामिति और सामग्री घनत्व — की पहचान कर सकती हैं।
बेंचमार्क प्रदर्शन: तुलना कैसी है?
Nature Materials में प्रकाशित कैम्ब्रिज टीम का डेटा सेंसर को वर्तमान तकनीक से एक महत्वपूर्ण कदम आगे रखता है। मुख्य दावा: नया उपकरण मौजूदा लचीले टैक्टाइल सेंसरों में न्यूनतम पता लगाने योग्य बल और सेंसर फुटप्रिंट दोनों पर लगभग एक परिमाण के क्रम से सुधार करता है।
| मीट्रिक | सामान्य लचीले टैक्टाइल सेंसर | कैम्ब्रिज ग्रैफीन सेंसर |
|---|---|---|
| न्यूनतम फीचर आकार | ~2,000–5,000 µm | ~200 µm |
| बल पता लगाने की क्षमता | मिलिन्यूटन रेंज | रेत के एक कण का पता लगाता है |
| बल आयामीता | केवल सामान्य बल (अधिकांश) | पूर्ण 3D वेक्टर (सामान्य + कतरनी) |
| फिसलन संसूचन | पोस्ट-स्लिप (प्रतिक्रियाशील) | प्री-स्लिप (पूर्वानुमानात्मक) |
| निर्माण जटिलता | उच्च (प्रकाशिकी या कठोर संरचनाएँ) | नरम मिश्रित, कोई प्रकाशिकी नहीं |
| स्केलेबिलिटी लक्ष्य | सीमित | 50 µm से नीचे (भविष्य) |
सेंसर को रोबोटिक ग्रिपर प्रदर्शनों में मान्य किया गया, जहाँ इसने रोबोटों को पतली कागज़ की नलियों को — जो किसी भी अत्यधिक बल के तहत कुचल जाती हैं — बिना क्षति के पकड़ने में सक्षम बनाया। इस तरह के कार्य के लिए वास्तविक समय में कैलिब्रेटेड उप-न्यूटन बल नियंत्रण की आवश्यकता होती है। पारंपरिक सेंसर, जो पूर्व-प्रोग्राम की गई वस्तु गुण धारणाओं पर निर्भर करते हैं, इसे अनुकूली रूप से नहीं कर सकते।
ह्यूमनॉइड रोबोटों और कोबोटों के लिए इसका क्या मतलब है
यह सेंसर अपने आप में ह्यूमनॉइड निपुणता की समस्या को हल नहीं करता — लेकिन यह स्टैक में सबसे जिद्दी हार्डवेयर बाधा को संबोधित करता है। विज़न-आधारित मैनिपुलेशन, वर्तमान फॉलबैक दृष्टिकोण जिसका उपयोग अधिकांश ह्यूमनॉइड प्लेटफार्म करते हैं, की मूलभूत भौतिक सीमाएँ हैं। कैमरा विलंबता, संपर्क के दौरान अवरोध, और आंतरिक पकड़ बलों को समझने में असमर्थता का मतलब है कि सबसे अच्छे विज़न-भाषा-क्रिया मॉडल भी उस पल आंशिक रूप से अंधे होते हैं जब उंगलियाँ किसी वस्तु को छूती हैं।
पूर्वानुमानात्मक फिसलन संसूचन और 3D बल रिज़ॉल्यूशन वाली एक टैक्टाइल त्वचा फीडबैक लूप को पूरी तरह से बदल देती है। गिरने के बाद प्रतिक्रिया करने के बजाय, एक रोबोट उस वेक्टर शिफ्ट को समझ सकता है जो आसन्न फिसलन का संकेत देता है और उसी नियंत्रण चक्र में सुधारात्मक टॉर्क लागू कर सकता है। कपड़े मोड़ने, कांच के बर्तन संभालने, छोटे घटकों को असेंबल करने, या स्वास्थ्य सेवा सेटिंग्स में रोगियों की सहायता करने जैसे कार्यों के लिए, यह अंतर तैनाती के योग्य और न होने के बीच की रेखा है।
लघुकरण रोडमैप यहाँ भी मायने रखता है। टीम वास्तविक मानव त्वचा के मैकेनोरिसेप्टर घनत्व के करीब पहुंचते हुए 50 माइक्रोमीटर से नीचे सेंसर फीचर्स का एक मार्ग बताती है — भविष्य के संस्करणों में तापमान और आर्द्रता संवेदन के संभावित एकीकरण के साथ। यह प्रक्षेपवक्र इस काम को ह्यूमनॉइड हाथों के लिए पूर्ण कृत्रिम त्वचा की ओर एक विश्वसनीय मार्ग पर रखता है, न कि केवल पृथक उंगली-टिप सेंसर।
सहयोगी रोबोट (कोबोट) अनुप्रयोगों के लिए, निहितार्थ समान रूप से महत्वपूर्ण हैं। बल-संवेदनशील मैनिपुलेशन पहले से ही Universal Robots UR-सीरीज और FANUC CRX लाइन जैसे प्लेटफार्मों के लिए एक विक्रय बिंदु है, लेकिन वर्तमान कार्यान्वयन कुल कलाई बल का पता लगाते हैं, संपर्क सतह पर स्थानीय टैक्टाइल घटनाओं का नहीं। इस तरह के सेंसर कोबोट ग्रिपर स्तर पर प्रति-उंगली, प्रति-संपर्क-बिंदु डेटा को सक्षम कर सकते हैं। यदि आप असेंबली या निरीक्षण कार्यों के लिए प्रयुक्त कोबोट का मूल्यांकन कर रहे हैं, तो यह देखने लायक क्षमता दिशा है।
रोबोटिक्स खरीदारों और डेवलपर्स के लिए इसका क्या मतलब है
ह्यूमनॉइड रोबोट डेवलपर्स और खरीदारों के लिए, यह शोध संकेत करता है कि टैक्टाइल सेंसिंग एक अकादमिक जिज्ञासा से निकट-अवधि के हार्डवेयर घटक की ओर बढ़ रहा है। कैम्ब्रिज एंटरप्राइज के माध्यम से एक पेटेंट दायर किया गया है, जिसका अर्थ है कि व्यावसायीकरण एक सक्रिय उद्देश्य है, न कि एक अनुमानित परिणाम। कोई लाइसेंसिंग या वाणिज्यिक समयरेखा का खुलासा नहीं किया गया है, लेकिन ARIA (यूके की उन्नत अनुसंधान और आविष्कार एजेंसी) की भागीदारी बताती है कि उत्पादन-पैमाने पर विकास दायरे में है।
कोबोट और औद्योगिक ग्रिपर इंटीग्रेटर्स के लिए, 3D बल वेक्टर + फिसलन संसूचन संयोजन किसी भी परिशुद्धता असेंबली, चिकित्सा उपकरण हैंडलिंग, या खाद्य प्रसंस्करण अनुप्रयोग के लिए तुरंत प्रासंगिक है जहाँ पकड़ नियंत्रण के लिए वर्तमान में कस्टम फिक्स्चर या धीमी, रूढ़िवादी गति प्रोफ़ाइल की आवश्यकता होती है।
प्रोस्थेटिक्स डेवलपर्स के लिए, पेपर स्पष्ट रूप से उन्नत कृत्रिम अंगों के लिए टैक्टाइल फीडबैक को एक सीधा अनुप्रयोग मार्ग बताता है। वही लघुकृत, त्वचा-जैसी सेंसिंग जो रोबोट हाथों को लाभान्वित करती है, कृत्रिम हाथ उपयोगकर्ताओं को सार्थक स्पर्श फीडबैक बहाल कर सकती है — इस तकनीक के लिए एक महत्वपूर्ण द्वितीयक बाजार।
यह शोध रॉयल सोसाइटी, हेनरी रॉयस इंस्टीट्यूट और ARIA द्वारा समर्थित था। पेपर — Multiscale-structured miniaturized 3D force sensors — Nature Materials (2026) में प्रकाशित है। बॉटमार्केट पर ह्यूमनॉइड रोबोटों का मूल्यांकन करने वाली टीमों के लिए, टैक्टाइल सेंसिंग क्षमता को अभी किसी भी हार्डवेयर मूल्यांकन पैमाने में जोड़ने लायक है।
अक्सर पूछे जाने वाले प्रश्न
कैम्ब्रिज ग्रैफीन टैक्टाइल सेंसर क्या है और यह क्या पता लगाता है?
यह सेंसर एक नरम, लचीला मिश्रित पदार्थ है जिसमें ग्रैफीन शीट, तरल धातु माइक्रोड्रॉपलेट और निकेल कण होते हैं, जो एक सिलिकॉन सब्सट्रेट पर 200-माइक्रोमीटर पिरामिड आकार के माइक्रोस्ट्रक्चर में ढाले जाते हैं। यह एक साथ सामान्य बल, कतरनी बल, 3D बल वेक्टर, सतह बनावट और वस्तु फिसलन का पता लगाता है — ऐसी क्षमताएँ जो मानव उंगलियों के बहुआयामी संवेदन से काफी मिलती-जुलती हैं।
यह सेंसर मौजूदा रोबोट टैक्टाइल सेंसरों से कैसे तुलना करता है?
Nature Materials पेपर के अनुसार, कैम्ब्रिज सेंसर मौजूदा लचीले टैक्टाइल सेंसरों में न्यूनतम पता लगाने योग्य बल और स्थानिक रिज़ॉल्यूशन दोनों में लगभग एक परिमाण के क्रम से सुधार करता है। यह पूर्वानुमानात्मक फिसलन संसूचन और 3D बल वेक्टर पुनर्निर्माण भी जोड़ता है — ऐसी क्षमताएँ जो अधिकांश वाणिज्यिक सेंसरों में या तो पूरी तरह से अनुपस्थित हैं या खराब अनुमानित हैं।
यह ग्रैफीन टैक्टाइल सेंसर वाणिज्यिक रोबोटों में कब उपलब्ध होगा?
कोई वाणिज्यिक रिलीज़ तिथि घोषित नहीं की गई है। कैम्ब्रिज एंटरप्राइज, कैम्ब्रिज विश्वविद्यालय की व्यावसायीकरण शाखा, के माध्यम से एक पेटेंट आवेदन दायर किया गया है, जो लाइसेंसिंग या स्पिन-आउट की सक्रिय खोज का संकेत देता है। ARIA द्वारा समर्थित, यह तकनीक उत्पादन-पैमाने पर विकास के लिए लक्षित प्रतीत होती है, लेकिन अकादमिक पेटेंट फाइलिंग से वाणिज्यिक तैनाती तक सामान्य समय-सीमा सेंसर हार्डवेयर के लिए 3–7 वर्ष की होती है।
ह्यूमनॉइड रोबोट निपुणता के लिए फिसलन संसूचन क्यों मायने रखता है?
फिसलन संसूचन — विशेष रूप से पूर्वानुमानात्मक फिसलन संसूचन, जो पकड़ विफल होने से पहले गति की शुरुआत की पहचान करता है — एक रोबोट को वास्तविक समय में सुधारात्मक बल लगाने की अनुमति देता है, न कि वस्तु गिरने के बाद प्रतिक्रिया करने की। इसके बिना, रोबोट को सुरक्षा बफर के रूप में अत्यधिक पकड़ बल का उपयोग करना पड़ता है, जो नाजुक या विकृत वस्तुओं को संभालने से रोकता है। यह असंरचित मैनिपुलेशन कार्यों का प्रयास करने वाले ह्यूमनॉइड प्लेटफार्मों के लिए एक सीधी बाधा है।
क्या यह सेंसर कृत्रिम हाथों में उपयोग किया जा सकता है?
हाँ। कैम्ब्रिज शोधकर्ता स्पष्ट रूप से उन्नत प्रोस्थेटिक्स को एक अनुप्रयोग मार्ग बताते हैं। वही लघुकृत 3D बल संवेदन जो रोबोट ग्रिपर्स को लाभान्वित करता है, कृत्रिम अंग उपयोगकर्ताओं को स्पर्श फीडबैक बहाल कर सकता है, वस्तु संपर्क के दौरान पकड़ नियंत्रण, सुरक्षा जागरूकता और उपयोगकर्ता आत्मविश्वास में सुधार कर सकता है।
इस तकनीक के लिए अगले विकास चरण क्या हैं?
टीम के बताए गए रोडमैप में सेंसरों को 50 माइक्रोमीटर से नीचे लघुकृत करना शामिल है — जो मानव त्वचा के मैकेनोरिसेप्टर घनत्व के करीब पहुंचता है — और भविष्य के संस्करणों में तापमान और आर्द्रता संवेदन को एकीकृत करना, बल-मात्र उपकरण के बजाय पूरी तरह से बहुविध कृत्रिम त्वचा की ओर बढ़ना।
कैम्ब्रिज का ग्रैफीन टैक्टाइल सेंसर ह्यूमनॉइड और सहयोगी रोबोटों में स्पर्श संवेदन अंतर को पाटने की दिशा में आज तक प्रकाशित सबसे तकनीकी रूप से विश्वसनीय कदम का प्रतिनिधित्व करता है। यह ह्यूमनॉइड हाथों की अगली पीढ़ी में नहीं आएगा — लेकिन इस पेपर से उत्पादन घटक तक का प्रक्षेपवक्र पहले से कहीं अधिक स्पष्ट है।