निवेशकों ने एक हालिया वर्ष में ह्यूमनॉइड रोबोट में 6.1 बिलियन डॉलर डाले — जो पिछले वर्ष के कुल से चार गुना अधिक है। यह पूंजी उछाल बेहतर मोटर या सस्ते एक्चुएटर से नहीं आया। यह रोबोट के सीखने के तरीके में एक मौलिक सफलता से आया, जो 2015 से चुपचाप बन रही थी और अब विज्ञान-कथा रोबोट को एक व्यवहार्य इंजीनियरिंग लक्ष्य बना चुकी है।
- 2015 के बाद रोबोट लर्निंग ने सब कुछ क्यों बदल दिया
- नियमों से रीइन्फोर्समेंट तक: सिमुलेशन युग
- फाउंडेशन मॉडल ने रोबोट को कॉमन सेंस कैसे दिया
- वो सीमाएं जो अब भी उद्योग को रोके हुए हैं
- रोबोटिक्स खरीदारों और हार्डवेयर बाजार के लिए इसका मतलब
- अक्सर पूछे जाने वाले प्रश्न
2015 के बाद रोबोट लर्निंग ने सब कुछ क्यों बदल दिया
अधिकांश रोबोटिक्स इतिहास में, बुद्धिमत्ता का मतलब नियम थे — इंजीनियरों द्वारा हर संभावित स्थिति को कवर करने के लिए लिखे गए हजारों हाथ से कोडित निर्देश। एक रोबोट आर्म जो कपड़े मोड़ता है, उसे स्लीव ओरिएंटेशन, फैब्रिक कठोरता, कॉलर डिटेक्शन और दर्जनों एज केस के लिए स्पष्ट तर्क की आवश्यकता होती थी। विश्वसनीय होने से पहले ही नियम सेट जटिलता में विस्फोट हो जाता था।
उस दृष्टिकोण ने संरचित वातावरण के लिए भरोसेमंद औद्योगिक रोबोट तैयार किए — वेल्डिंग लाइनें, पिक-एंड-प्लेस सेल, कन्वेयर सिस्टम — लेकिन यह सामान्यीकरण नहीं कर सका। उसी आर्म को किसी भिन्न संदर्भ में ले जाएं, रोशनी बदलें, कोई नया ऑब्जेक्ट शेप पेश करें, और प्रदर्शन तुरंत गिर जाता था।
रोबोट जो कर सकते थे और शोधकर्ता जो करने का सपना देखते थे, के बीच का अंतर जिद्दी रूप से चौड़ा बना रहा। फिर, 2015 के आसपास, पद्धति बदल गई।
MIT Technology Review की रोबोट लर्निंग के समकालीन इतिहास में गहरी डुबकी के अनुसार, निर्णायक परिवर्तन नियम-एन्कोडिंग से डेटा-संचालित परीक्षण और त्रुटि की ओर बढ़ना था — और फिर, 2022 के बाद, AI फाउंडेशन मॉडल जो अकेले हाथ से बनाए गए सिमुलेशन के बजाय इंटरनेट-पैमाने के डेटा से सीखते थे।
नियमों से रीइन्फोर्समेंट तक: सिमुलेशन युग
2015 के आसपास, अग्रणी रोबोटिक्स लैब्स ने हाथ से लिखे नियमों को रीइन्फोर्समेंट लर्निंग (RL) से बदलना शुरू किया — एक प्रशिक्षण विधि जहां एक AI एजेंट सफल कार्यों के लिए पुरस्कार संकेत और विफलताओं के लिए दंड संकेत प्राप्त करता है, फिर अपनी रणनीतियों को खोजने के लिए लाखों बार दोहराता है।
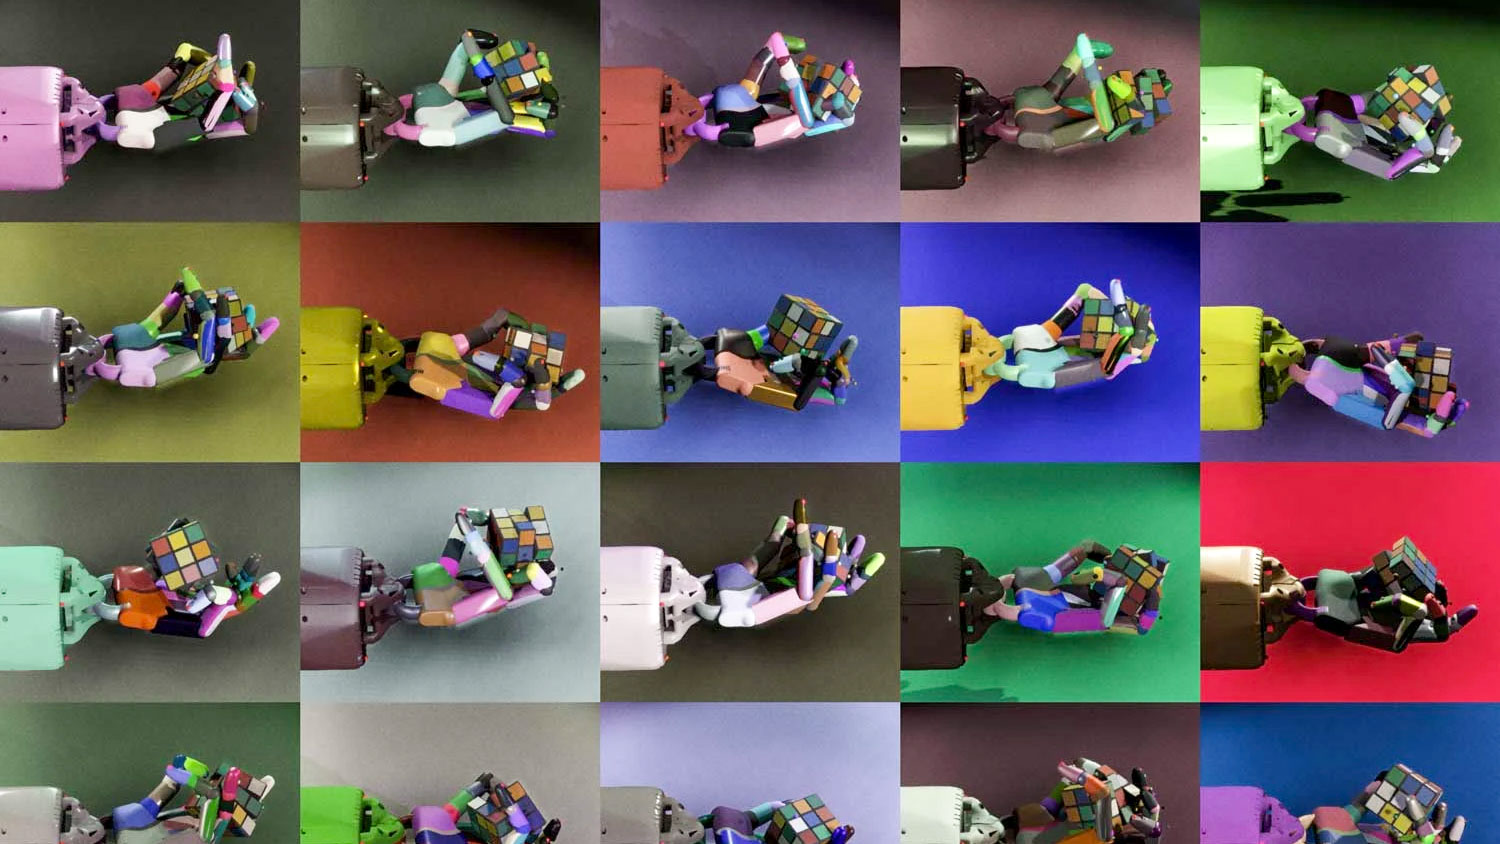
OpenAI का Dactyl प्रोजेक्ट, एक पांच-उंगली वाला रोबोटिक हाथ जो पूरी तरह से सिमुलेशन में प्रशिक्षित था, ने इस दृष्टिकोण की शक्ति और मुख्य सीमा दोनों का प्रदर्शन किया। Dactyl ने डिजिटल वातावरण — मूल रूप से एक वर्चुअल फिजिक्स इंजन — के अंदर प्रशिक्षण लेकर छोटे क्यूब्स में हेरफेर करना सीखा, फिर वास्तविक हार्डवेयर पर तैनात किया गया। समस्या: सिम्युलेटेड दुनिया और भौतिक वास्तविकता के बीच मामूली विसंगतियों ने भी प्रदर्शन को तेजी से खराब कर दिया।
इंजीनियरिंग समाधान डोमेन रैंडमाइज़ेशन था — लाखों सिम्युलेटेड प्रशिक्षण वातावरणों में जानबूझकर यादृच्छिक विविधता लाना। घर्षण गुणांक, प्रकाश की स्थिति, वस्तु के रंग और सतह की बनावट सभी को यादृच्छिक रूप से भिन्न किया गया ताकि प्रशिक्षित नीति वास्तविक दुनिया की गड़बड़ी को संभालने के लिए पर्याप्त मजबूत हो। यह तकनीक इतनी अच्छी तरह से काम कर गई कि Dactyl ने अंततः रूबिक क्यूब हल कर दिए — हालांकि मानक स्क्रैम्बल पर केवल 60% समय, कठिन कॉन्फ़िगरेशन पर 20% तक गिर गया।
ये संख्याएं यह समझने के लिए मायने रखती हैं कि उस समय क्षेत्र कहां खड़ा था। सिमुलेशन-प्रशिक्षित RL ने वास्तव में प्रभावशाली निपुणता पैदा की, लेकिन विश्वसनीयता व्यावसायिक तैनाती के लिए अपर्याप्त थी। OpenAI ने 2021 में अपना रोबोटिक्स डिवीजन बंद कर दिया, जो तकनीक की छत को दर्शाता है।
सिमुलेशन-से-वास्तविकता अंतर: प्रमुख तकनीकी चुनौतियां
| चुनौती | विवरण | शमन उपाय |
|---|---|---|
| दृश्य बेमेल | रंग और बनावट सिमुलेशन से भिन्न होते हैं | डोमेन रैंडमाइज़ेशन |
| भौतिक गुण | घर्षण, विरूपण पूरी तरह से मॉडल नहीं किए गए | यादृच्छिक भौतिकी पैरामीटर |
| सेंसर शोर | वास्तविक सेंसर विलंब और त्रुटि पेश करते हैं | प्रशिक्षण में शोर इंजेक्शन |
| यांत्रिक घिसाव | एक्चुएटर समय के साथ खराब हो जाते हैं | सिम-टू-रियल अकेले हल नहीं करता |
फाउंडेशन मॉडल ने रोबोट को कॉमन सेंस कैसे दिया
बड़ी भाषा मॉडल के आगमन ने रोबोटिक्स को पिछले दशक के किसी भी हार्डवेयर अग्रिम से अधिक गहराई से बदल दिया। मुख्य अंतर्दृष्टि वास्तुशिल्प थी: LLM एक अनुक्रम में अगला टोकन (शब्द, उप-शब्द, या वर्ण) भविष्यवाणी करके सीखते हैं, भाषा और दुनिया के ज्ञान के समृद्ध आंतरिक प्रतिनिधित्व बनाने के लिए कॉर्पोरा के विशाल पाठ को निगलते हैं। रोबोटिकिस्टों ने एक स्पष्ट लेकिन परिवर्तनकारी प्रश्न पूछा — क्या वही वास्तुकला काम कर सकती है यदि टोकन शब्दों के बजाय सेंसर रीडिंग, कैमरा फ्रेम और जॉइंट पोजीशन हों?
Google DeepMind का उत्तर RT-1 और इसके उत्तराधिकारी RT-2 (Robotic Transformer) था। RT-1 को 17 महीने के टेलीऑपरेशन डेटा पर प्रशिक्षित किया गया था जिसमें 700 विशिष्ट कार्य शामिल थे, इनपुट के रूप में रोबोट कैमरा दृश्य और आर्म जॉइंट स्टेट प्राप्त करना और आउटपुट के रूप में मोटर कमांड उत्पन्न करना। प्रशिक्षण के दौरान देखे गए कार्यों पर, इसने 97% सफलता हासिल की। पूरी तरह से नए निर्देशों पर, यह अभी भी 76% प्रबंधित करता था — केवल सिमुलेशन दृष्टिकोणों की तुलना में एक नाटकीय सुधार।
RT-2 ने इंटरनेट-स्केल इमेज और टेक्स्ट डेटा को शामिल करके और आगे बढ़ाया, जिससे रोबोट को एक प्रकार का कॉमन सेंस मिला जो केवल रोबोटिक्स लैब के बजाय व्यापक दृश्य दुनिया में आधारित था। यह प्रमुख वैचारिक छलांग है: नियमों के साथ रोबोट प्रोग्राम करने या उन्हें केवल रोबोट-विशिष्ट डेटा पर प्रशिक्षित करने के बजाय, शोधकर्ताओं ने पाया कि सामान्य दुनिया का ज्ञान — वेब-स्केल प्रीट्रेनिंग के दौरान विज़न-लैंग्वेज मॉडल में बेक किया गया — आश्चर्यजनक रूप से भौतिक हेरफेर कार्यों में स्थानांतरित हो गया।
व्यावहारिक निहितार्थ महत्वपूर्ण है। एक रोबोट जिसने प्रीट्रेनिंग के दौरान रसोई, दराज और कप के लाखों चित्र देखे हैं, वह प्रासंगिक समझ के साथ आता है जो नियम-आधारित प्रणाली कभी हासिल नहीं कर सकती। यह निश्चित नहीं है कि मानव कौन सा कप चाहता है, लेकिन इसके पास एक उचित पूर्व धारणा है। वह पूर्व धारणा उपयोगी प्रदर्शन स्तरों तक पहुंचने के लिए आवश्यक रोबोट-विशिष्ट प्रशिक्षण डेटा की मात्रा को नाटकीय रूप से कम कर देती है।
वो सीमाएं जो अब भी उद्योग को रोके हुए हैं
वर्तमान उत्साह वास्तविक है, लेकिन यह मैप करने लायक है कि वास्तव में क्या अनसुलझा है। रोबोटिक्स के लिए फाउंडेशन मॉडल एक डेटा समस्या का सामना करते हैं जो भाषा मॉडल के लिए उसी रूप में मौजूद नहीं है। टेक्स्ट डेटा प्रचुर, सस्ता और वेब से आसानी से स्क्रैप किया जा सकता है। उच्च गुणवत्ता वाला रोबोट प्रदर्शन डेटा — विविध, भौतिक रूप से आधारित और सटीक रूप से लेबल — इकट्ठा करना महंगा, हार्डवेयर-निर्भर और रोबोट आकृतियों के बीच स्थानांतरित करना मुश्किल है।
प्रारंभिक सोशल रोबोट एक अलग सीमा दर्शाते हैं: विश्वसनीयता के बिना क्षमता। Jibo, MIT-विकसित होम सोशल रोबोट जिसने क्राउडफंडिंग में 3.7 मिलियन डॉलर जुटाए और 749 डॉलर में खुदरा बिक्री की, में सम्मोहक दृष्टि थी लेकिन अंततः अपने युग की प्री-LLM भाषा तकनीक से कमजोर हो गया। इसकी बातचीत स्क्रिप्टेड प्रतिक्रिया स्निपेट पर निर्भर थी जो जल्दी से दोहराव और उथली लगती थी। आज का वॉयस AI बदल सकता था कि Jibo क्या हो सकता था — लेकिन AI-संचालित खिलौनों की नई पीढ़ी विपरीत जोखिम पेश करती है। स्क्रिप्टेड सिस्टम पटरी से नहीं उतर सकते थे; जनरेटिव AI सिस्टम बिल्कुल कर सकते हैं, जैसा कि AI साथियों द्वारा बच्चों को खतरनाक मार्गदर्शन देने के दस्तावेजी मामलों ने प्रदर्शित किया है।
क्षेत्र ने सीमाओं का एक सेट (कठोरता, भंगुरता) दूसरे (अप्रत्याशितता, सुरक्षा अनिश्चितता) के लिए बदल दिया है। कोई भी समस्या पूरी तरह से हल नहीं हुई है। जो बदल गया है वह यह है कि सुधार का प्रक्षेपवक्र अब मापनीय रूप से तेज है।
रोबोटिक्स खरीदारों और हार्डवेयर बाजार के लिए इसका मतलब
AI सीखने की क्रांति सिर्फ एक शैक्षणिक कहानी नहीं है — यह पहले से ही हार्डवेयर मूल्यांकन को नया रूप दे रही है जो खरीदारों और ऑपरेटरों के लिए अभी मायने रखता है।
जिन रोबोटों की क्षमताएं उनके मूल प्रोग्रामिंग तक सीमित थीं, वे वर्तमान बाजार में तेजी से मूल्यह्रास करते हैं। निश्चित गति कार्यक्रमों वाली दूसरी पीढ़ी की औद्योगिक भुजाओं का पुनर्विक्रय मूल्य घट रहा है क्योंकि खरीदार तेजी से अनुकूलनशीलता की उम्मीद करते हैं। इस बीच, सीखने-आधारित सॉफ्टवेयर चलाने के लिए डिज़ाइन किए गए हार्डवेयर प्लेटफॉर्म — सुलभ कंप्यूट, ओपन API और पर्याप्त सेंसर पेलोड के साथ — अधिक मजबूती से मूल्य धारण कर रहे हैं।
आज खरीदारी का मूल्यांकन करने वाले खरीदारों के लिए, कई निहितार्थ सामने आते हैं:
- प्लेटफॉर्म विस्तारशीलता उतनी ही मायने रखती है जितनी वर्तमान क्षमता। एक कोबोट जो स्थानीय रूप से आधुनिक ML इन्फ्रेंस चलाता है, उसका विक्रेता-विशिष्ट प्रोग्रामिंग वातावरण में बंद रोबोट की तुलना में लंबा उपयोगी जीवन होगा।
- प्रयुक्त हार्डवेयर मूल्य निर्धारण AI तैयारी को दर्शाता है। जिन प्लेटफॉर्मों को प्रमुख सीखने-आधारित सॉफ्टवेयर अपडेट प्राप्त हुए हैं, वे मूल्य बनाए रखते हैं; जो अपने निर्माताओं द्वारा छोड़ दिए गए हैं, वे महत्वपूर्ण छूट दे रहे हैं।
- डेटा इंफ्रास्ट्रक्चर नया विभेदक है। कई इकाइयां तैनात करने वाले खरीदारों को पहले दिन से टेलीऑपरेशन डेटा संग्रह की योजना बनानी चाहिए — वह प्रदर्शन डेटा बेहतर प्रदर्शन के लिए प्रशिक्षण कॉर्पस बन जाता है।
प्रवेश स्तर की तैनाती पर विचार करने वाले ऑपरेटरों के लिए, वर्तमान प्रयुक्त औद्योगिक रोबोट बाजार कम लागत पर सक्षम हार्डवेयर तक पहुंच प्रदान करता है, हालांकि खरीदारों को सॉफ्टवेयर अपडेट रोडमैप का सावधानीपूर्वक आकलन करना चाहिए। इसी तरह, बढ़ती कोबोट श्रेणी फाउंडेशन मॉडल तैनाती से लाभान्वित होने के लिए विशेष रूप से अच्छी स्थिति में है, कोबोट के स्वाभाविक रूप से लचीले, मानव-निकट संचालन संदर्भों को देखते हुए।
अक्सर पूछे जाने वाले प्रश्न
ह्यूमनॉइड रोबोट निवेश में हालिया उछाल का कारण क्या है?
प्राथमिक चालक AI फाउंडेशन मॉडल की परिपक्वता था — विशेष रूप से, यह खोज कि इंटरनेट-स्केल डेटा पर प्रशिक्षित विज़न-लैंग्वेज मॉडल को पिछले नियम-आधारित या केवल-सिमुलेशन दृष्टिकोणों की तुलना में कहीं अधिक सामान्यीकरण के साथ रोबोट मोटर कमांड उत्पन्न करने के लिए अनुकूलित किया जा सकता है। निवेश तब बढ़ा जब शोध ने प्रदर्शित किया कि RT-2 जैसे मॉडल कार्य-विशिष्ट प्रशिक्षण के बिना नए कार्य कर सकते हैं, सामान्य-उद्देश्य वाले रोबोट के लिए एक विश्वसनीय मार्ग खोलते हुए। हाल के आंकड़े साल-दर-साल निवेश चौगुना होते हुए दिखाते हैं, जो 6.1 बिलियन डॉलर तक पहुंच गया।
रोबोटिक्स में डोमेन रैंडमाइज़ेशन क्या है और यह क्यों मायने रखता है?
डोमेन रैंडमाइज़ेशन एक सिमुलेशन प्रशिक्षण तकनीक है जहां प्रशिक्षण के दौरान हजारों थोड़े भिन्न वर्चुअल वातावरण उत्पन्न होते हैं — प्रकाश, घर्षण, वस्तु रंग और भौतिकी पैरामीटर यादृच्छिक रूप से भिन्न होते हैं। यह सिम-टू-रियल गैप (प्रदर्शन में गिरावट जब सिमुलेशन-प्रशिक्षित नीतियां भौतिक हार्डवेयर पर चलती हैं) को संबोधित करता है, सीखी गई नीति को कई संभावित दुनिया विन्यासों में मजबूत बनने के लिए मजबूर करके। OpenAI के Dactyl ने इस दृष्टिकोण का उपयोग रोबोटिक हाथ से रूबिक क्यूब हल करने के लिए किया, हालांकि सफलता दर मानक कठिनाई स्तरों के लिए 60% पर स्थिर हो गई।
रोबोटिक्स के लिए फाउंडेशन मॉडल मानक LLM से कैसे भिन्न हैं?
मानक बड़ी भाषा मॉडल इनपुट और आउटपुट दोनों के रूप में टेक्स्ट टोकन संसाधित करते हैं। रोबोटिक्स फाउंडेशन मॉडल इस वास्तुकला का विस्तार कैमरा फ्रेम, गहराई सेंसर रीडिंग और रोबोट जॉइंट पोजीशन को अतिरिक्त इनपुट टोकन के रूप में और मोटर वेग कमांड को आउटपुट टोकन के रूप में मानते हैं। मुख्य भविष्यवाणी कार्य — "पिछले संदर्भ को देखते हुए आगे क्या आता है?" — संरचनात्मक रूप से समान रहता है। महत्वपूर्ण लाभ यह है कि इंटरनेट-स्केल विज़ुअल और भाषा डेटा पर प्रीट्रेनिंग इन मॉडलों को दुनिया का ज्ञान और कॉमन सेंस देती है जो अकेले रोबोट प्रदर्शन डेटा कुशलता से प्रदान नहीं कर सकता।
क्या AI-अनुकूली रोबोट पुराने फिक्स्ड-प्रोग्राम रोबोट को जल्दी अप्रचलित कर देंगे?
तुरंत नहीं। फिक्स्ड-प्रोग्राम औद्योगिक रोबोट उच्च-मात्रा, कम-भिन्नता वाले कार्यों जैसे वेल्डिंग और स्टैम्पिंग के लिए अत्यधिक लागत प्रभावी बने हुए हैं, जहां अनुकूलनशीलता कोई मूल्य प्रदान नहीं करती। अप्रचलन का दबाव मिश्रित-SKU लॉजिस्टिक्स, हल्की असेंबली और सेवा वातावरण में सबसे अधिक है जहां कार्य परिवर्तनशीलता अंतर्निहित है। खरीदारों को मूल्यांकन करना चाहिए कि क्या उनका विशिष्ट कार्य प्रोफ़ाइल वास्तव में अनुकूलनशीलता से लाभान्वित होता है, इससे पहले कि वे मान लें कि नए AI-सक्षम प्लेटफॉर्म सिद्ध लीगेसी हार्डवेयर पर मूल्य प्रीमियम को उचित ठहराते हैं।
आज रोबोट लर्निंग में मुख्य अनसुलझी समस्याएं क्या हैं?
तीन चुनौतियां महत्वपूर्ण बनी हुई हैं: (1) भाषा मॉडल के लिए टेक्स्ट डेटा की तुलना में विविध रोबोट प्रदर्शन डेटा की उच्च लागत और सीमित उपलब्धता; (2) भौतिक वातावरण में तैनात जनरेटिव AI सिस्टम की सुरक्षा अप्रत्याशितता, विशेष रूप से कमजोर आबादी के साथ बातचीत करने वाले; और (3) विश्वसनीय निपुण हेरफेर — केबल थ्रेडिंग या विकृत सामग्री को संभालने जैसे बारीक मोटर कार्य अभी भी नियंत्रित प्रयोगशाला सेटिंग्स के बजाय वास्तविक दुनिया की स्थितियों में अधिकांश वर्तमान प्रणालियों को विफल करते हैं।
रोबोट-लर्निंग क्रांति वास्तविक है, लेकिन यह समाप्त नहीं हुई है। फाउंडेशन मॉडल ने उस छत को तोड़ दिया है जो नियम-आधारित प्रणालियों ने लगाई थी, और निवेश संख्या शुद्ध अटकलों के बजाय वास्तविक तकनीकी प्रगति को दर्शाती है। विज्ञान-कथा रोबोट और तैनात करने योग्य हार्डवेयर के बीच का अंतर पिछले तीन वर्षों में पिछले तीन दशकों की तुलना में अधिक संकुचित हुआ है।
अगली बाधा एल्गोरिथम नहीं है। यह डेटा, सुरक्षा सत्यापन और पैमाने पर हार्डवेयर विश्वसनीयता है — कठोर इंजीनियरिंग समस्याएं जिन्हें फंडिंग अकेले एक निश्चित गति से आगे नहीं बढ़ा सकती।