Papers پژوهشی

خلاصه‌های روان و قابل‌فهم از تازه‌ترین پژوهش‌های رباتیک — ربات‌های انسان‌نما، ربات‌های چهارپا، اتوماسیون صنعتی و هوش مصنوعی.
499 مقاله‌ها
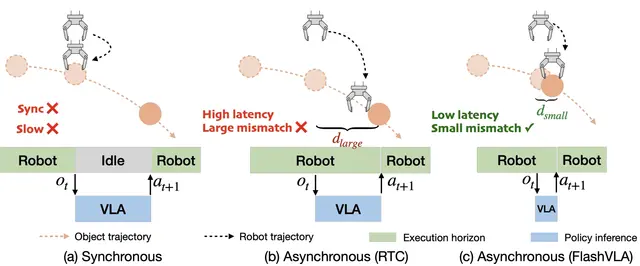
FlashVLA Streams Robot Actions for Faster Asynchronous VLA Control
Robotics۶ شهریور

FlashVLA Streams Robot Actions for Faster Asynchronous VLA Control

Pretrained VLAs are trained to denoise each chunk from scratch in isolation and have never seen a partially populated buffer.

Zekai Li, Jiaming Tang, Zhijian Liu

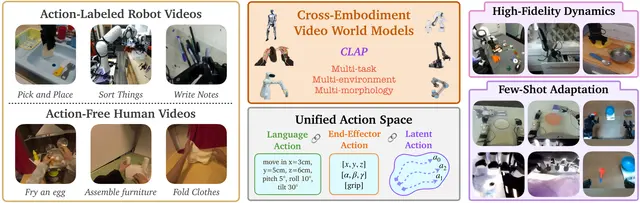
Cross-Embodiment Video World Models Enable Zero-Shot Physical Simulation
AI۶ شهریور

Cross-Embodiment Video World Models Enable Zero-Shot Physical Simulation

The defining breakthroughs in large language models were precipitated by web-scale training on diverse text datasets.

Kechen Liu, Ola Shorinwa

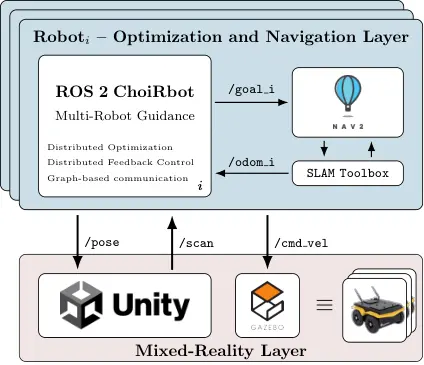
ROS 2 Unity Toolkit for Autonomous Mobile Robot Fleet Management
Robotics۵ شهریور

ROS 2 Unity Toolkit for Autonomous Mobile Robot Fleet Management

When real deployments are costly, risky, or difficult to access, high-fidelity simulation provides an effective complement to physical experiments.

Andrea Drudi, Lorenzo Pichierri, Andrea Testa +1

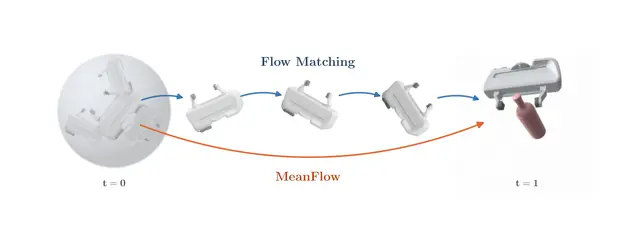
Fast Generative Grasping Uses Lie Groups for Faster Real Robot Control
Robotics۵ شهریور

Fast Generative Grasping Uses Lie Groups for Faster Real Robot Control

S. Talha Bukhari, Yi Wei, Ruiqi Ni +2

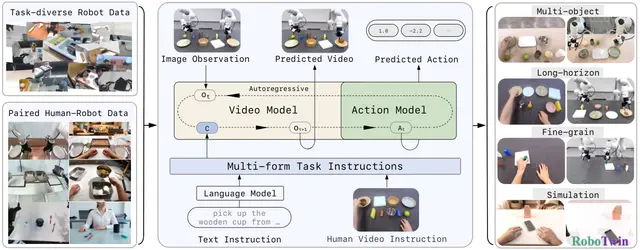
Zero-WAM: Human Video Instructions for Open-Ended Robot Task Generalization
Robotics۵ شهریور

Zero-WAM: Human Video Instructions for Open-Ended Robot Task Generalization

Jiaming Zhou, Qihang Zhang, Gangwei Xu +9

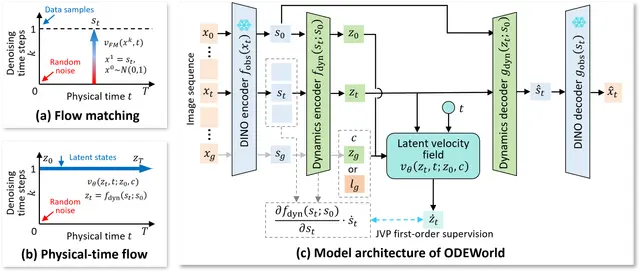
ODEWorld Brings Continuous-Time World Modeling to Robot Manipulation
AI۴ شهریور

ODEWorld Brings Continuous-Time World Modeling to Robot Manipulation

Continuous-time world model ODEWorld hits 83.2% task success on LIBERO-LONG and translates language instructions into visual goals.

Dongxiu Liu, Haoyi Niu, Peng Cheng +5

4D Radar Odometry That Holds Up in Fog, Rain, and Dust
Robotics۴ شهریور

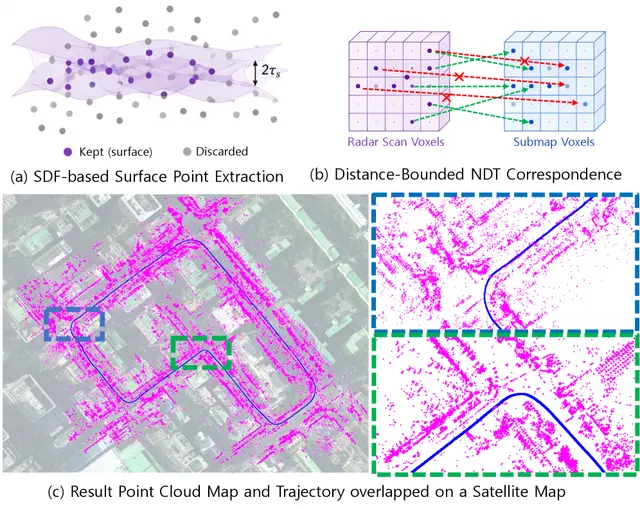
4D Radar Odometry That Holds Up in Fog, Rain, and Dust

RaDiVe makes 4D radar odometry robust by weighting points with Doppler velocity and aligning scans with distance-bounded NDT.

Sangwoo Jung, Dongjae Lee, Chiyun Noh +1

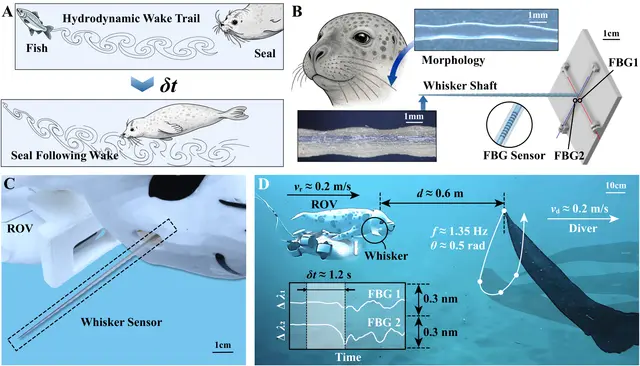
Underwater Robots Use Fiber Whiskers to Better Sense Flow and Wakes
Robotics۴ شهریور

Underwater Robots Use Fiber Whiskers to Better Sense Flow and Wakes

Hao Li, Tianyu Tu, Siyue Yao +7

OptiSight Combines Vision-Language Reasoning With Geometric Robot Navigation
Robotics۳ شهریور

OptiSight Combines Vision-Language Reasoning With Geometric Robot Navigation

Alperen Avan, Jordi Sanchez-Riera

Reward-Free Continual Adaptation Helps Resilient Space Robots Recover From Hardware Failures
AI۳ شهریور

Reward-Free Continual Adaptation Helps Resilient Space Robots Recover From Hardware Failures
This work introduces a framework for reward-free continual adaptation using world models.

Andrej Orsula, Miguel Olivares-Mendez, Carol Martinez

GeoWAM: Visual Geometry World Action Models for Autonomous Driving
Robotics۳ شهریور

GeoWAM: Visual Geometry World Action Models for Autonomous Driving

Beyond video generation, occupancy-based world models forecast scene evolution in a voxelized three-dimensional space.

Yiren Lu, Xin Ye, Jiaming Liu +9

UniCross Unifies Four Dexterous Hand Skills Into One AI Policy
Robotics۲ شهریور

UniCross Unifies Four Dexterous Hand Skills Into One AI Policy

Hui Zhang, Julian Ferchow, Jie Song +1

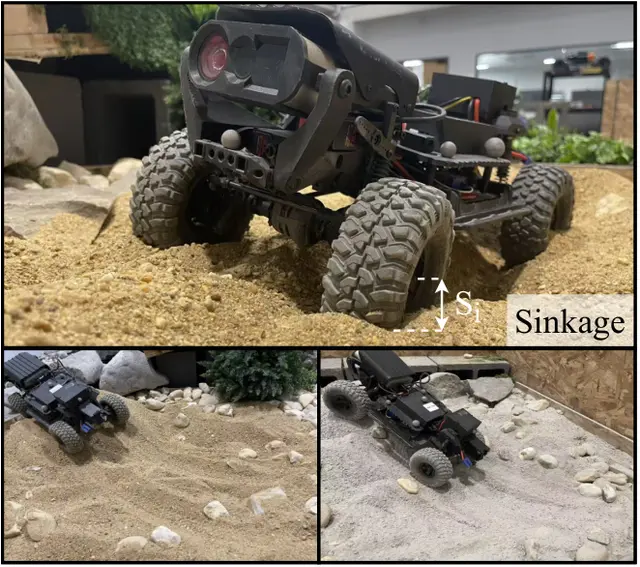
Neuro-Symbolic Soil-Adaptive Kinodynamics for Off-Road Robot Mobility
Robotics۲ شهریور

Neuro-Symbolic Soil-Adaptive Kinodynamics for Off-Road Robot Mobility

Chenhui Pan, Tong Xu, Francesco Cancelliere +1

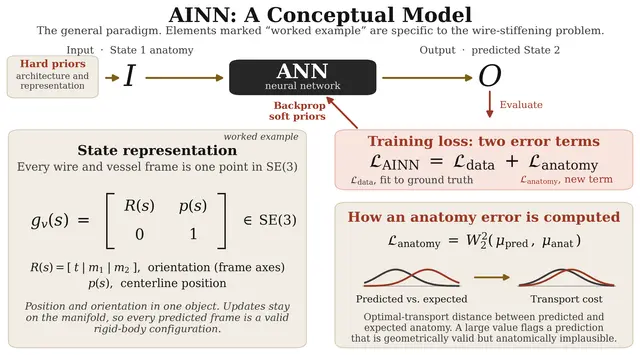
Anatomy-Informed AI Maps Aortic Deformation for Surgical Robots
AI۲ شهریور

Anatomy-Informed AI Maps Aortic Deformation for Surgical Robots

An anatomy-informed AI framework combines SE(3) mechanics and fluoroscopy to predict guidewire-driven aortic deformation for surgical robotics.

David P. Stonko

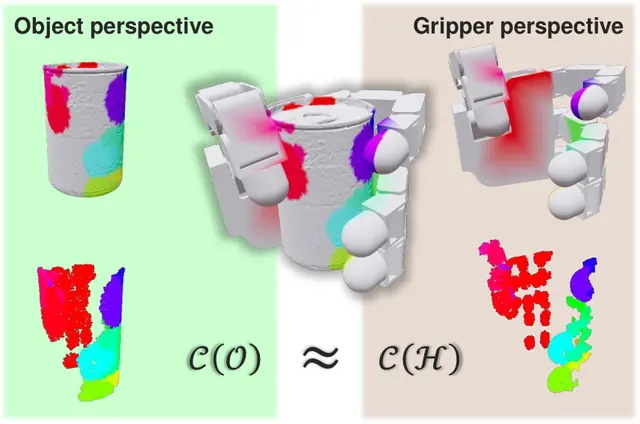
Object-Agnostic Generative Grasp Planning for Dexterous Robotic Manipulation Tasks
AI۱ شهریور

Object-Agnostic Generative Grasp Planning for Dexterous Robotic Manipulation Tasks

Recent advancements in dexterous grasp planning have been largely propelled by data-driven approaches.

Julien Merand, Boris Meden, Mathieu Grossard +1

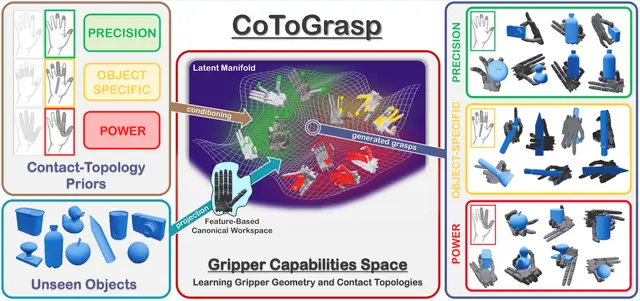
Topology-Guided Dexterous Grasp Synthesis for Task-Aware Robot Hands
AI۱ شهریور

Topology-Guided Dexterous Grasp Synthesis for Task-Aware Robot Hands

Julien Merand, Boris Meden, Liming Chen +1

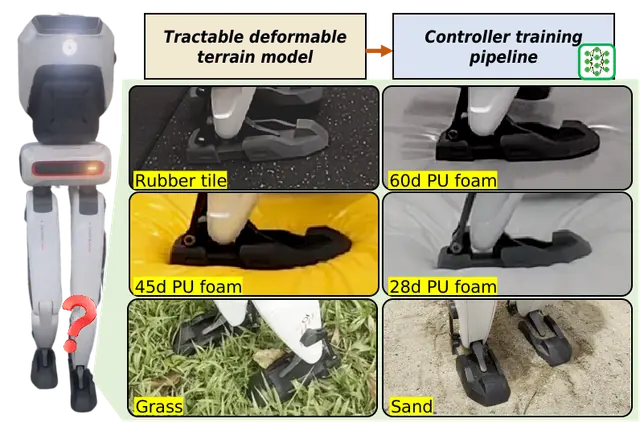
How Bipedal Robots Learn to Walk Better on Soft, Shifting Terrain
Humanoid۱ شهریور

How Bipedal Robots Learn to Walk Better on Soft, Shifting Terrain

Zeren Luo, Jiahui Zhang, Zhe Xu +6

Pointwise Keypoint Voting Enables Task-Aware Progressive Robotic Assembly
Robotics۳۱ مرداد

Pointwise Keypoint Voting Enables Task-Aware Progressive Robotic Assembly

Assembling parts together to obtain a final product is a trivial task for humans, but remains a complex challenge for robots.

Kulunu Samarawickrama, Roel Pieters

Wave-Based Teleoperation Connects Nonlinear Robot Arms Through Delayed Contact Force Feedback
Robotics۳۱ مرداد

Wave-Based Teleoperation Connects Nonlinear Robot Arms Through Delayed Contact Force Feedback
A wave-based controller stabilizes delayed bilateral teleoperation while preserving direct contact-force feedback between nonlinear robot arms.

G. Q. Bao Tran, Takanori Miyoshi, Ho Duc Tho

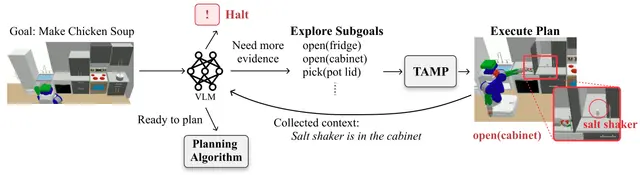
Evidence-Gated Robot Planning Uses Visual Evidence Before Cooking Tasks Begin
AI۳۱ مرداد

Evidence-Gated Robot Planning Uses Visual Evidence Before Cooking Tasks Begin

Tsunehiko Tanaka, Matthew Stephenson, Alistair Macvicar +1