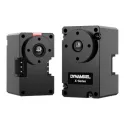
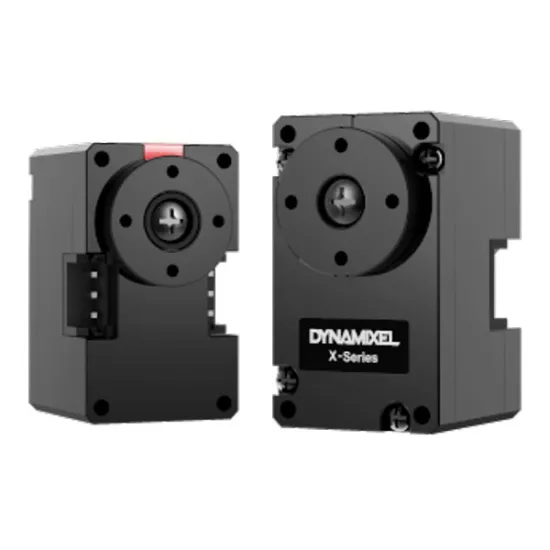
Dynamixel XC330-M288-T-Servomotor

Dynamixel XC330-M288-T-Servomotor

Dynamixel XC330-M288-T-Servomotor
Robotis | A-000000-04950
€110.40 inkl. MwSt. €92.00 zzgl. MwSt.

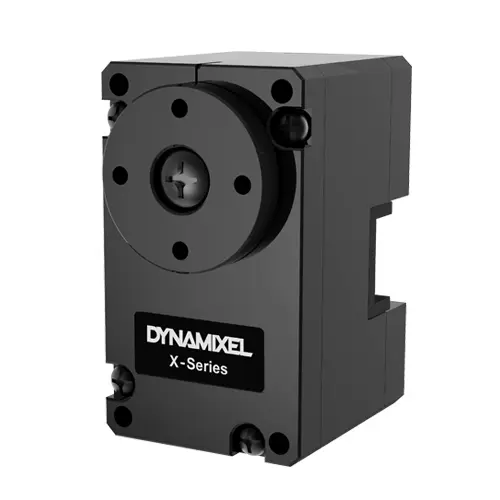
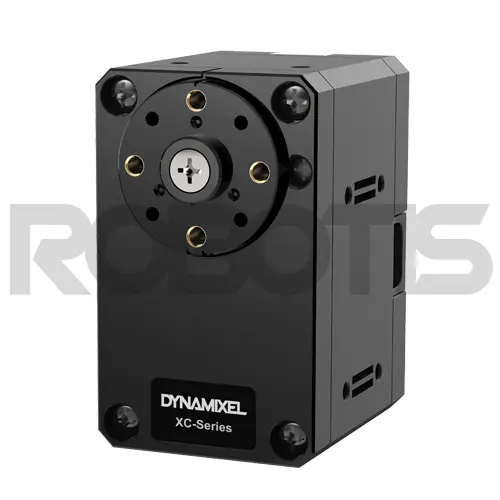
Mit dem Modell XC330-M288-T bietet Robotis einen programmierbaren Servomotor, der in puncto Geschwindigkeit sehr gute Leistungen erbringt – ganz wie man es von den Servomotoren der XC-Serie gewohnt ist. Sein Drehmoment ist das höchste seiner Baureihe.


Herstellerreferenz: 902-0173-000

Menge
105 verfügbar

Erhalten Sie es innerhalb von 24/48h! (AGB ansehen)

Erstellen Sie einen Warenkorb und wandeln Sie ihn sofort in eine Angebotsanfrage um!
Zahlungsmethoden (siehe AGB)
Debitkarte
PayPal
Zahlung auf Rechnung
Banküberweisung

Dynamixel XC330-M288-T: ein ausgewogener Servomotor

Dieser Aktuator der XC330-Serie entwickelt bei einer Eingangsspannung von 6 V ein maximales Blockiermoment von 1.10 N.m. Bei der empfohlenen Spannung von 5 V steigt es auf 0.93 N.m. Er bietet ein höheres Drehmoment als der XC330-M288-T und läuft dabei etwas langsamer – für eine kleine mobile Plattform auf einer Rennstrecke mehr als ausreichend.

Dank seiner vielseitigen Programmier- und Steuerungsmodi können Sie Ihren Roboter frei bewegen und dabei Geschwindigkeit, PWM und Position steuern. Er ist mit Windows, Linux und Mac kompatibel: Schließen Sie ihn einfach über einen U2D2- oder USB2Dynamixel-Konverter an Ihren Computer an. Außerdem benötigen Sie eine mit Dynamixel kompatible Software: R+ Manager 2.0, DYNAMIXEL Wizard 2.0, DYNAMIXEL SDK oder DYNAMIXEL Workbench.

Der Aktuator XC330-M288-T kann mit kompatiblen Montagesätzen von vorne oder hinten montiert werden. Er lässt sich auch mit einer Umlenkrollenbaugruppe verbinden.

Technische Daten des Servomotors XC330-M288-T

  • ARM CORTEX-M0+ 64 MHz, 32-Bit-Prozessor
  • Positionssensor: kontaktloser Absolutwertgeber (12 bits, 360°)
  • Bürstenloser Gleichstrommotor
  • Baudrate: 9,600 bps to 4 Mbps
  • Regelalgorithmus: PID
  • Auflösung: 4,096 pulses/revolution
  • Betriebsmodi: Stromregelung, Geschwindigkeitsregelung, Positionsregelung (0 bis 360°), erweiterte Positionsregelung (Mehrfachumdrehung), strombasierte Positionsregelung, PWM-Regelung (Spannungsregelung)
  • Übersetzungsverhältnis: 288.35:1
  • Blockiermoment:
    • 0.69 N.m @ 3.7 V, 1.34 A
    • 0.93 N.m @ 5 V, 1.8 A
    • 1.10 N.m @ 6 V, 2.15 A
  • Leerlaufdrehzahl:
    • 59 rev/min @ 3.7 V
    • 81 rev/min @ 5 V
    • 97 rev/min @ 6 V
  • Eingangsspannung: 3.7–6 V (empfohlen: 5 V
  • Ruhestrom: 17 mA
  • Digitales Paket-Befehlssignal
  • Physische Verbindung:
  • TTL-Multidrop-Bus (3.3 V Logik, 5 V kompatibel)
  • Asynchrone Halbduplex-TTL-Seriellkommunikation (8 bits, 1 stop, no parity)
  • ID: 253 (0~252)
  • Rückmeldungen: Position, Geschwindigkeit, Strom, Echtzeit-Tick, Trajektorie, Temperatur, Eingangsspannung usw.
  • Gehäusematerial: technischer Kunststoff
  • Getriebematerial: Vollmetallgetriebe (2 Lager)
  • Betriebstemperatur: -5 bis +60 °C
  • Gewicht: 23 g
  • Abmessungen: 20 x 34 x 26 mm

Ressourcen zum Servomotor XC330-M288-T

Finden Sie in dieser eigens für Sie zusammengestellten Linkliste die passenden Informationen zu Ihrem Dynamixel XC330-M288-T-Servomotor:

Wie fügt sich dieser Servomotor in die DYNAMIXEL-Produktreihe ein?

Dieses Video gibt einen kurzen Überblick , um zu verstehen, für welche Projekttypen sich dieser Servomotor eignen könnte: Gelenkroboter, mobile Basis, Greifer oder Prototyp.

✅

✅

✅

Ordnen Sie dieses Modell innerhalb der Produktreihe ein

Vergleichen Sie Optionen, ohne bei null anzufangen

Sparen Sie Zeit bei der Auswahl

    Mein Dynamixel-Servomotor wird nicht erkannt. Was kann ich tun?

    Prüfen Sie, ob Ihr Dynamixel-Servomotor korrekt konfiguriert ist. Zögern Sie nicht, die Firmware mit ROBOTIS-Software Roboplusneu aufzuspielen. Denken Sie nach dem erneuten Aufspielen daran, ihn neu zu konfigurieren. Wenn das Problem weiterhin besteht, für erweiterte Unterstützung.


    Mein Motor funktioniert, aber es scheint einen Versatz zu geben. Warum?

    Der Motor ist wahrscheinlich nicht richtig montiert. Prüfen Sie, ob Sie die Servohebel korrekt und gemäß der Markierung montiert haben.


    Mein Dynamixel-Servomotor scheint blockiert zu sein. Ich kann ihn selbst im stromlosen Zustand nicht drehen.

    Wahrscheinlich liegt ein mechanisches Problem mit dem Dynamixel-Servomotor. Sie können sich direkt , um weiterführende Unterstützung zu erhalten.


    Mein Dynamixel-Servomotor funktioniert nicht richtig.

    Prüfen Sie die Stromversorgung und die Systemverkabelung (testen Sie es mit einem anderen Servomotor). Sie können den Servomotor auch zurücksetzen. Wenn nichts hilft, nutzen Sie am besten die Checkliste für Dynamixel-Servomotoren!


    Was ist der Unterschied zwischen Protokoll 1.0 und Protokoll 2.0?

    Das Protokoll 1.0 ist für die Dynamixel-Serien AX und MX vorgesehen. Protokoll 2.0 ist für die Serien X und Dynamixel Pro bestimmt. Die Steuertabellen von Protokoll 2.0 enthalten PID-Regelungen, die eine präzisere Anpassung der Bewegungen des Servomotors ermöglichen. Protokoll 2.0 kann bei Servomotoren der MX-Serie aktualisiert werden. Weitere Informationen finden Sie zu Protokoll 1.0 und Protokoll 2.0 auf den entsprechenden Seiten.


Preisverlauf

Durchschnittlicher Preisverlauf

Ein Datenpunkt pro Tag, gemittelt nach Beobachtungsdatum.

Durchschnittspreis pro Tag

Beträge in USD

$103,01
Diagramm des durchschnittlichen Preisverlaufs in USDLiniendiagramm mit 61 Beobachtungen von 02.10.2026 bis 22.11.2026.$125$120$115$110$105$1002. Okt.14. Okt.27. Okt.9. Nov.22. Nov.02.10.2026: durchschnittlich $121,1903.10.2026: durchschnittlich $121,1904.10.2026: durchschnittlich $121,1905.10.2026: durchschnittlich $121,1906.10.2026: durchschnittlich $121,1907.10.2026: durchschnittlich $121,1908.10.2026: durchschnittlich $121,1909.10.2026: durchschnittlich $121,1910.10.2026: durchschnittlich $121,1911.10.2026: durchschnittlich $121,1912.10.2026: durchschnittlich $121,1913.10.2026: durchschnittlich $121,1914.10.2026: durchschnittlich $121,1915.10.2026: durchschnittlich $121,1916.10.2026: durchschnittlich $121,1917.10.2026: durchschnittlich $121,1918.10.2026: durchschnittlich $121,1919.10.2026: durchschnittlich $121,1920.10.2026: durchschnittlich $121,1921.10.2026: durchschnittlich $121,1922.10.2026: durchschnittlich $121,1923.10.2026: durchschnittlich $121,1924.10.2026: durchschnittlich $121,1925.10.2026: durchschnittlich $121,1926.10.2026: durchschnittlich $121,1927.10.2026: durchschnittlich $121,1928.10.2026: durchschnittlich $121,1929.10.2026: durchschnittlich $121,1930.10.2026: durchschnittlich $121,1931.10.2026: durchschnittlich $121,1901.11.2026: durchschnittlich $121,1902.11.2026: durchschnittlich $103,0103.11.2026: durchschnittlich $103,0104.11.2026: durchschnittlich $103,0105.11.2026: durchschnittlich $103,0106.11.2026: durchschnittlich $103,0107.11.2026: durchschnittlich $103,0108.11.2026: durchschnittlich $103,0109.11.2026: durchschnittlich $103,0110.11.2026: durchschnittlich $103,0111.11.2026: durchschnittlich $103,0112.11.2026: durchschnittlich $103,0113.11.2026: durchschnittlich $103,0114.11.2026: durchschnittlich $103,0115.11.2026: durchschnittlich $103,0116.11.2026: durchschnittlich $103,0117.11.2026: durchschnittlich $103,0118.11.2026: durchschnittlich $103,0119.11.2026: durchschnittlich $103,0120.11.2026: durchschnittlich $103,0121.11.2026: durchschnittlich $103,0122.11.2026: durchschnittlich $103,01

Die Durchschnittswerte werden pro UTC-Tag anhand aller erfassten Angebotspreise berechnet.