Dieses Video zeigt die Funktionen und bisherigen Einsatzmöglichkeiten der Dynamixel-Servomotoren:
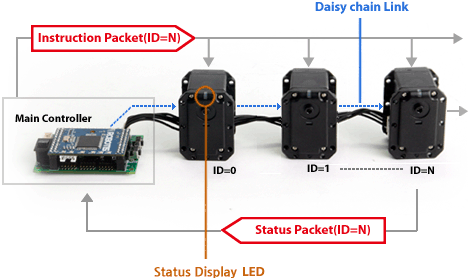
Die Servomotoren müssen mit einem Hauptcontroller (CM-900, CM-700, CM-5, CM-510 oder CM-530) verbunden werden, damit sie angesteuert werden können. Die Programme werden mit RoboPlus erstellt. Die Software ermöglicht eine besonders einfache Programmierung, für die kaum Vorkenntnisse erforderlich sind.
Die neuesten Hauptcontroller unterstützen Embedded C. Außerdem steht ein SDK zur Verfügung, mit dem Sie eigene Anwendungen entwickeln können.
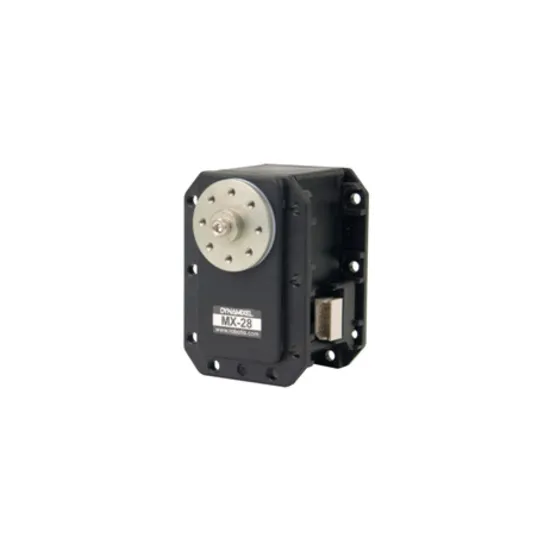
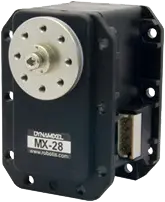
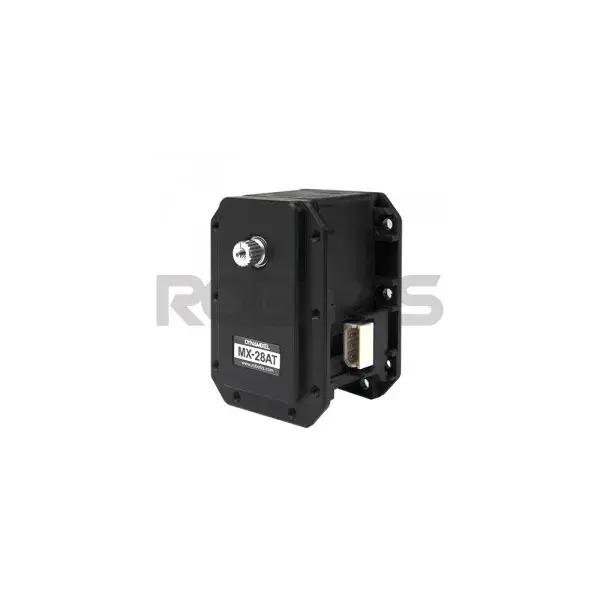
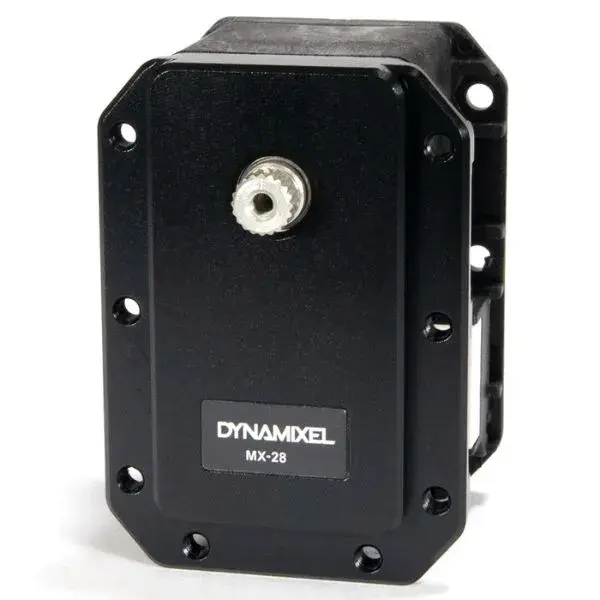
Die MX-Serie unterscheidet sich von den anderen durch Merkmale wie eine weiterentwickelte PID-Regelung, 360°-Steuerung und Hochgeschwindigkeitskommunikation. Der MX-28-Servomotor wurde in zwei Modelle aufgeteilt: den Dynamixel MX-28T-Aktuator , der das Halbduplex-Protokoll für asynchrone serielle Kommunikation und die physische TTL-Multi-Drop-Verbindung beibehält, während der MX-28R das RS485-Kommunikationsprotokoll und einen Multi-Drop-Bus verwendet.
Alle technischen Daten des Dynamixel MX-28R-Aktuators finden Sie auf der Website des Herstellers unter http://support.robotis.com/en/product/dynamixel/mx_series/mx-28.htm.
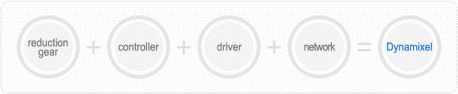
Dieses Dokument bietet einen Überblick über die Eigenschaften aller Dynamixel-Servomotoren.
 Vergleich aller Dynamixel-Servomotoren |
Das folgende Diagramm vergleicht die Leistungsdaten der Dynamixel-Aktuatoren. Die Servomotoren unterscheiden sich nach ihrer Kommunikationsart (die MX-Reihe bietet beide Protokolle).
Vergewissern Sie sich, dass Ihr Dynamixel-Servomotor richtig konfiguriert ist. Zögern Sie nicht, ihn mit der ROBOTIS Software Roboplus. Denken Sie nach dem erneuten Flashen daran, ihn neu zu konfigurieren. Wenn das Problem dadurch nicht behoben wird, für weiterführende Unterstützung.
Der Motor ist wahrscheinlich nicht richtig montiert. Prüfen Sie, ob die Servohörner korrekt ausgerichtet an der Markierung montiert sind.
Wahrscheinlich liegt ein mechanisches Problem mit dem Dynamixel-Servomotor. Sie können sich direkt , um weiterführende Unterstützung zu erhalten.
Überprüfen Sie die Stromversorgung und die Systemverkabelung (testen Sie es mit einem anderen Servomotor). Sie können den Servo auch zurücksetzen. Falls nichts hilft, sollten Sie die Checkliste für Dynamixel-Servomotoren!
Das Protokoll 1.0 ist für die Dynamixel-Serien AX und MX vorgesehen. Protokoll 2.0 ist für die Serien X und Dynamixel Pro bestimmt. Die Steuertabellen von Protokoll 2.0 enthalten PID-Regler, die eine präzisere Einstellung der Bewegungen des Servomotors ermöglichen. Protokoll 2.0 kann auf Servomotoren der MX-Serie aktualisiert werden. Weitere Informationen finden Sie auf den Seiten zu Protokoll 1.0 und Protokoll 2.0 für weitere Informationen.
Preisverlauf
Ein Datenpunkt pro Tag, gemittelt nach Beobachtungsdatum.
Beträge in USD
Die Durchschnittswerte werden pro UTC-Tag anhand aller erfassten Angebotspreise berechnet.

Robotis · Lake Forest, US
$310,39

Robotis · Bordeaux, FR
223,08 €
Robotis · London, GB
£208,53
Robotis · Bordeaux, FR
319,15 €
Robotis · Bordeaux, FR
300,26 €
Robotis · Bordeaux, FR
329,40 €
Robotis · Bordeaux, FR
340,74 €
Robotis · Bordeaux, FR
358,12 €
Robotis · Bordeaux, FR
355,47 €
Robotis · Bordeaux, FR
349,35 €
Robotis · Bordeaux, FR
349,35 €
Robotis · Bordeaux, FR
355,47 €
🍪 Cookie-Einstellungen
Wir verwenden Cookies zur Leistungsmessung. Datenschutzerklärung