
名为GAVIS(高斯泼溅各向异性可见性场)的新框架实现了对3D高斯泼溅的实时不确定性量化,帧率达200FPS,同时引导机器人前往信息量最大的下一视点。该方法解决了现代神经渲染中最大的空白之一:判断模型预测何时不可靠。
目录
研究者构建了什么
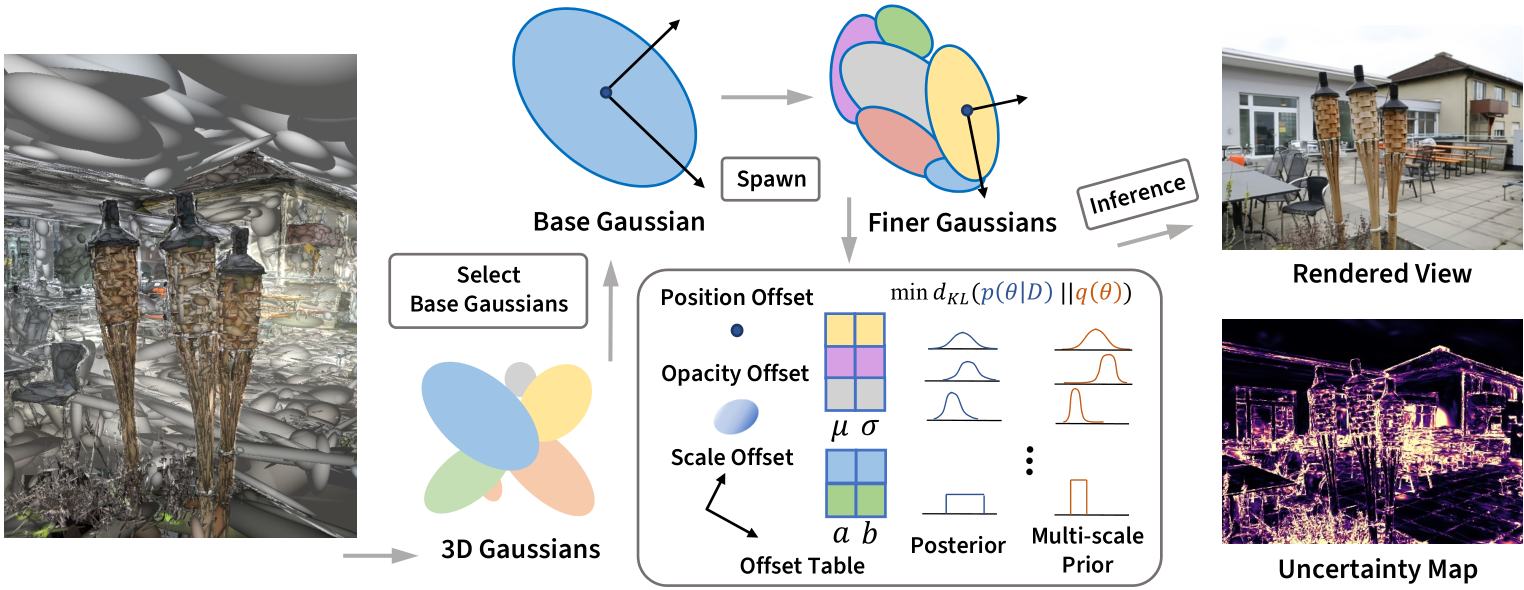
GAVIS是一个新型框架,为每个3D高斯粒子(3DGS的基本构建单元)添加了一个可学习的可见性场。该可见性场采用球谐函数表示,基于训练视角捕获每个粒子在不同方向上的可见程度。在合成新相机视图时,GAVIS将这种各向异性可见性与基于贝叶斯网络的栅格化器结合,同时生成渲染图像和像素级不确定性图——全部实时完成,帧率达200FPS。
不确定性随后用于主动建图:系统选择能最大化信息增益的下一视点,有效决定下一步看向何处才能最高效地降低整体场景不确定性。关键在于,GAVIS可事后应用于任何现有3DGS模型,无需从头重新训练,使其成为当前3DGS管线的即插即用升级。
关键成果
GAVIS在多种室内外环境中进行了评估,包括合成和真实场景。该框架在重建精度和不确定性预测质量上始终优于先前的不确定性感知3DGS方法(如FisherRF和不确定性感知变体)。
主要性能亮点:
- 实时推理:合成视图的不确定性量化运行在200+ FPS——比先前的基于采样或基于集成的方法快数个数量级。
- 主动建图改进:在引导模拟机器人穿越环境时,GAVIS选择的视点相比随机或前沿探索策略,显著更快地降低了重建误差。
- 事后兼容性:将GAVIS添加到预训练的标准3DGS模型后,无需额外训练数据即可提升下游任务性能(如新视图合成)。
- 各向异性建模:与各向同性可见性近似相比,基于球谐函数的各向异性可见性更准确地捕获了方向性遮挡模式,在物体边缘产生更锐利的不确定性边界。
工作原理
GAVIS通过为每个高斯粒子附加一个可见性场来扩展3DGS,该场编码为一小组球谐系数。在从有位姿图像训练时,这些系数学习该粒子的角度可见性:从每个方向观测到它的训练视图数量。从多个方向可见的粒子在这些角度上具有低不确定性;未见区域则获得高预测不确定性。
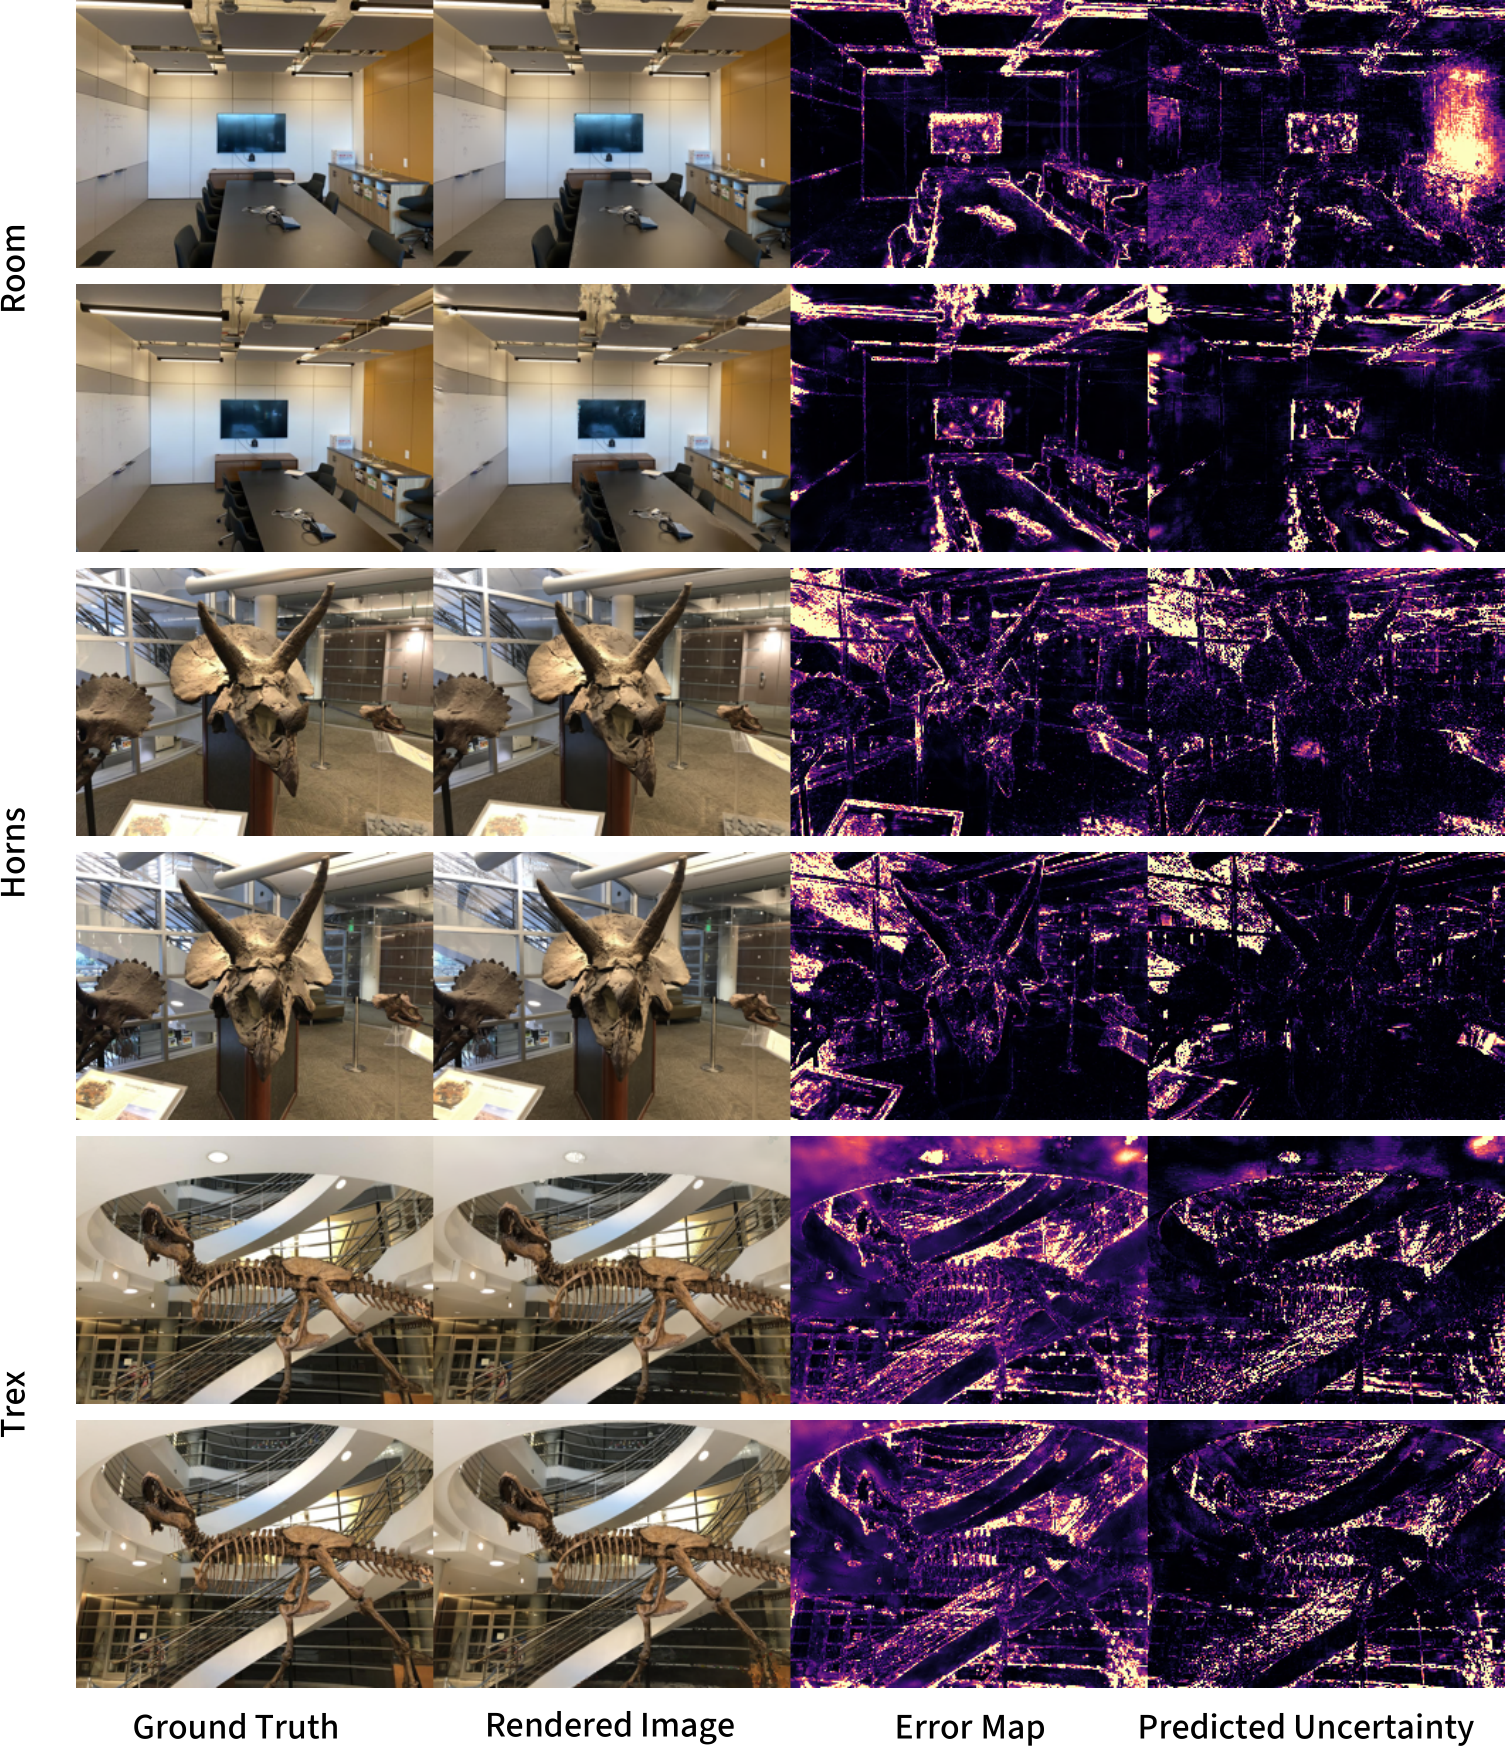
在渲染过程中,GAVIS使用贝叶斯网络,将每个高斯的属性(颜色、不透明度、位置)视为分布而非点估计。各向异性可见性场充当先验:如果粒子从当前视点观测不佳,其对像素的贡献将由高不确定性加权。然后栅格化器使用标准α混合组合每个粒子的不确定性,生成像素级不确定性图。
对于主动建图,系统通过计算合成视图中所有像素的总预测不确定性减少(信息增益)来评估候选下一视点。选择增益最高的视点。由于不确定性计算速度快(200FPS),该评估可在探索过程中在线进行,无需显著延迟。
对机器人的意义
对于在未知环境中导航的自主机器人——无论是仓储机器人、现场机器人还是人形机器人——自知未知的能力至关重要。使用标准3DGS的机器人可能会在未见区域自信地渲染出不存在的墙壁。GAVIS将这些预测标记为不确定,从而实现更安全的路径规划和更高效的探索。
在工业应用如使用二手协作机器人进行质量检查或使用仓储机器人进行建图时,主动建图直接减少了构建精确3D模型所需的时间。机器人无需手动驶过每个角落,而是自动前往信息增益最高的区域。这转化为更快的部署、更少的浪费和更低的运营成本。
事后兼容性尤其实用:已使用3DGS管线(例如数字孪生)的公司可以添加GAVIS作为即插即用的不确定性层,而无需重建整个系统。
局限性与开放问题
GAVIS假设训练视图分布良好;极端稀疏视图和大遮挡间隙仍可能产生不可靠的不确定性估计。可见性场学习还需要训练数据具有足够的方向多样性——在纯前向相机路径下性能会下降。
主动建图性能取决于贝叶斯网络近似的质量;未来工作可探索更具表达力的不确定性模型。此外,GAVIS目前专注于RGB场景;扩展到多模态传感器(深度、热成像)仍有待研究。球谐系数的计算开销虽小但不为零——对于包含数百万粒子的超大规模场景,内存可能成为瓶颈。
常见问题解答
GAVIS解决了什么问题? 它为3D高斯泼溅模型赋予量化自身不确定性的能力,针对每个渲染像素,使机器人能够识别不可靠的预测并规划信息丰富的未来视点。
我可以在现有3DGS模型上使用GAVIS吗? 可以——GAVIS可事后应用于任何预训练的3DGS模型,无需从头重新训练,是一种实用的升级。
不确定性计算速度有多快? GAVIS以超过200帧每秒的速度生成不确定性图——足够用于实时机器人规划循环。
运行GAVIS需要什么硬件? 由于高效的球谐函数和贝叶斯网络计算,该方法可在标准GPU(如NVIDIA RTX 3080或更好)上运行。
结论
GAVIS通过为每个粒子建模各向异性可见性,为3D高斯泼溅带来了原理性、实时的不确定性量化。其速度、精度和事后兼容性的结合,使其成为机器人自主探索和安全导航的有力候选。该框架弥合了高质量渲染与可行置信度估计之间的关键差距。
你的机器人能承受盲目规划吗——还是该赋予它内置的不确定性感知?