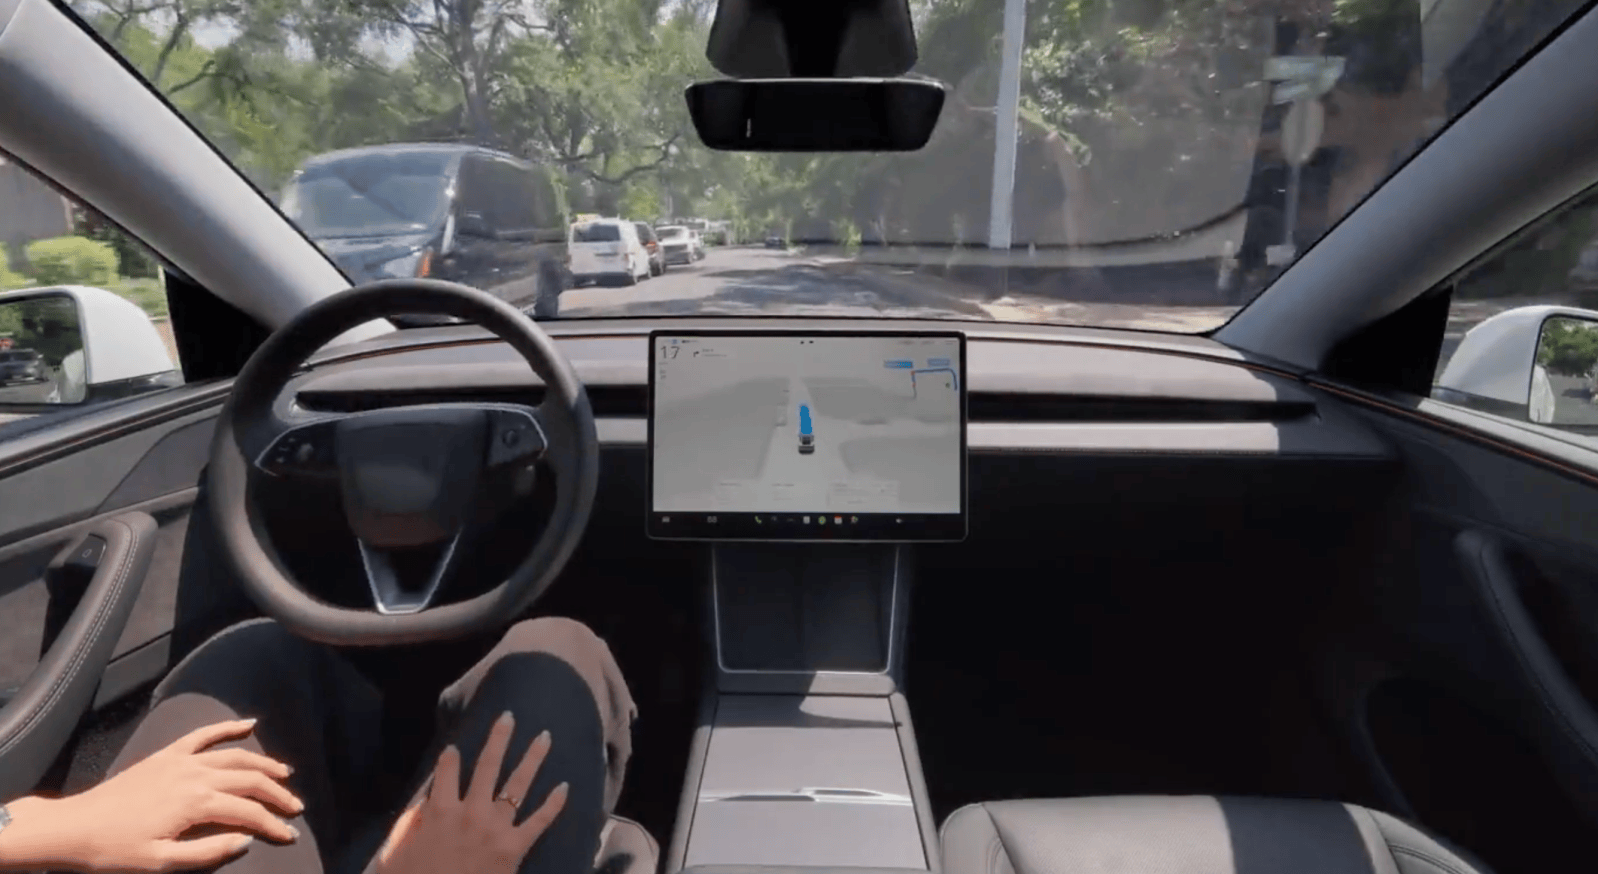
据 Electrek 首次报道,特斯拉正为全自动驾驶(FSD)打造自有地图,以解决限速识别、泊车和路线选择方面的问题。此举意味着,特斯拉开始为过去声称仅靠摄像头和 AI 就能完成的任务加入地图层,同时也着手解决一位股东指出的 FSD 问题。
特斯拉人工智能副总裁 Ashok Elluswamy 介绍了一套基于 AI 的地图与导航架构,将利用整个车队共同积累的数据。该系统还旨在学习每位驾驶员的偏好,并响应语音指令,而非依赖外部供应商提供的地图。
特斯拉此前也曾尝试制作高精度地图。2015 年,特斯拉告诉《Fortune》,已开始利用客户车辆的数据绘制这类地图。2019 年的 Autonomy Day 上,Elon Musk 批评了高精度车道地图,称依赖这类地图会让自动驾驶系统变得极其脆弱。特斯拉一直在使用导航地图,因此自行制作地图而非通过授权获取,本身并不矛盾。
特斯拉希望解决的问题,涉及 FSD 仍难以识别的信息,尤其是限速。上个月,比利时一家道路安全组织发现,FSD 在布鲁塞尔测试的 30 km/h 限速区域中,有 55% 的路段出现超速,平均车速达到 44 km/h;在这些区域的大多数路段,车辆屏幕显示的限速为 50 km/h。NHTSA 正在考虑是否调查有关特斯拉 Robotaxi 在启用中的学校区域超速行驶的指控,涉及约 1,000 辆 Model Y 和 Cybercab。
特斯拉的做法也与 Waymo 一样,包含车队地图绘制这一环节:配备传感器的车辆会在服务开始前绘制城市地图,车队行驶时也会持续更新地图。Waymo 的车辆使用激光雷达,而特斯拉并未表示会采用厘米级高清地图。两者相似之处在于利用车队数据为自动驾驶系统提供地图,并非采用完全相同的地图绘制方案。
Elluswamy 表示,FSD v15 将开始处理行程的起点和终点,随后几个月内再逐步加入导航、泊车和目的地处理功能。