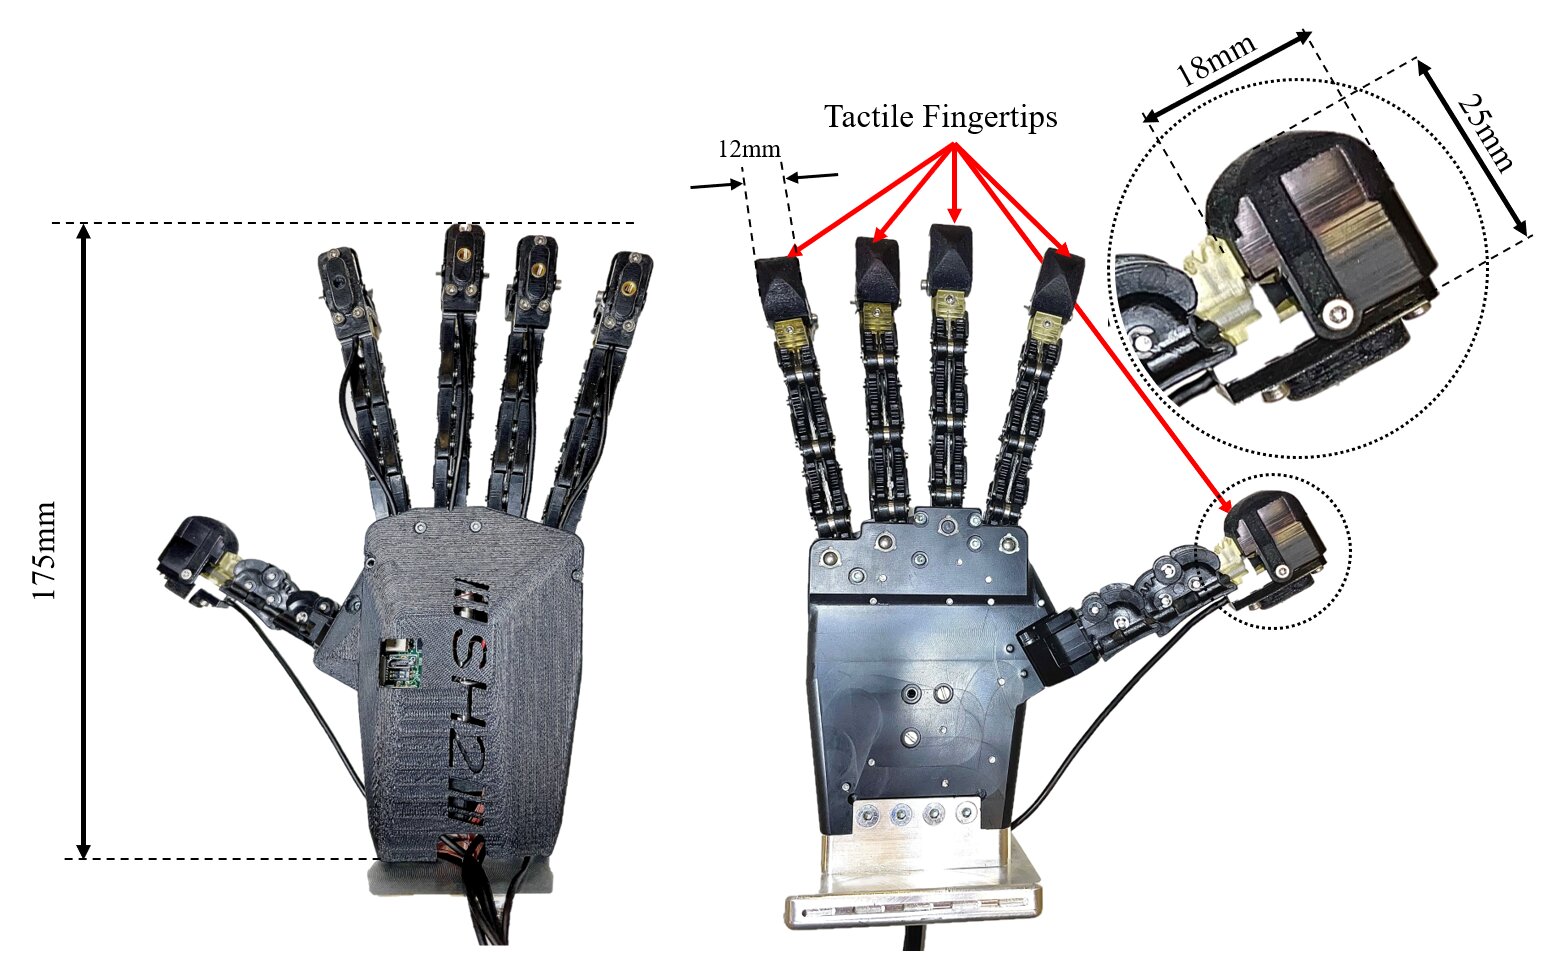

TacO基准测试对四种触觉传感器模态——视觉式、声学式、磁学式和电阻式——在三个操作任务上进行了评估,结果发现没有一种传感器是万能的。最佳选择取决于任务类型、材料特性,以及剪切传感和空间分辨率哪个更重要。对于采购方和工程师而言,这是首个将传感器硬件与实际自动化需求相匹配的实证框架。
为什么触觉传感仍然是操作领域的难题
基于视觉的示教学习让机器人能够抓取物体并理解场景,但接触密集的操作——如旋转螺丝、插入插头、提起未知质量的物体——需要摄像头无法提供的物理反馈。触觉传感填补了这一空白,然而大多数机器人专家不得不猜测该购买哪种传感器。TacO基准测试直接解决了这个问题,它系统性地评估了四种不同的触觉模态在相同操作任务上的表现,并控制了策略架构和环境。
核心挑战在于每种模态所做的权衡。视觉触觉传感器(如GelSight类型)提供高空间分辨率,但在剪切力和反光表面方面表现不佳。磁学传感器直接测量3D力向量,但空间密度较低。声学传感器通过振动捕捉表面纹理,但对环境噪声敏感。电阻式传感器成本低且坚固,但信号稀疏。没有一种技术能覆盖所有性能维度。
TacO基准测试如何比较四种传感器模态
研究人员为每种传感器模态训练了独立的强化学习策略,然后在使用Franka Emika Panda机械臂和定制传感器夹爪的三个操作任务上进行了测试。每个任务旨在隔离特定的触觉需求:
- 未知质量的拾取和放置——测试力反馈和滑移检测
- 物体重定向——测试剪切传感和表面摩擦感知
- 插头插入——测试精确接触定位和对齐修正
策略在仿真中使用域随机化进行训练,并迁移到硬件上。关键控制变量包括夹爪几何形状、物体材料和学习算法(SAC + 触觉编码器)。
| 模态 | 传感原理 | 关键优势 | 最佳任务 | 局限性 |
|---|---|---|---|---|
| 视觉式 | 通过摄像头进行变形成像 | 120×160像素分辨率 | 重定向 | 对光滑表面失效 |
| 声学式 | 麦克风 + 激励信号 | 纹理辨别 | 拾取和放置 | 对环境噪声敏感 |
| 磁学式 | 霍尔效应传感器 + 磁膜 | 3D力矢量测量 | 插头插入 | 24触点分辨率 |
| 电阻式 | 导电泡沫/油墨压力垫 | 低成本、耐用 | 拾取和放置(简单) | 4×4稀疏阵列 |
结果证实,相同的传感器架构在不同任务和材料上表现差异巨大——一个在金属块重定向任务中达到92%成功率的视觉触觉传感器,在透明塑料部件的相同任务上成功率降至30%以下。
每项操作任务中哪种传感器表现最佳
未知质量的拾取和放置:声学传感器和磁学传感器并列最佳,分别达到89%和91%的成功率,而视觉式为72%,电阻式为68%。声学传感器检测初始滑移振动使其在低摩擦物体上具有优势。磁学传感器直接测量剪切力,使策略能够自适应调整夹持力。
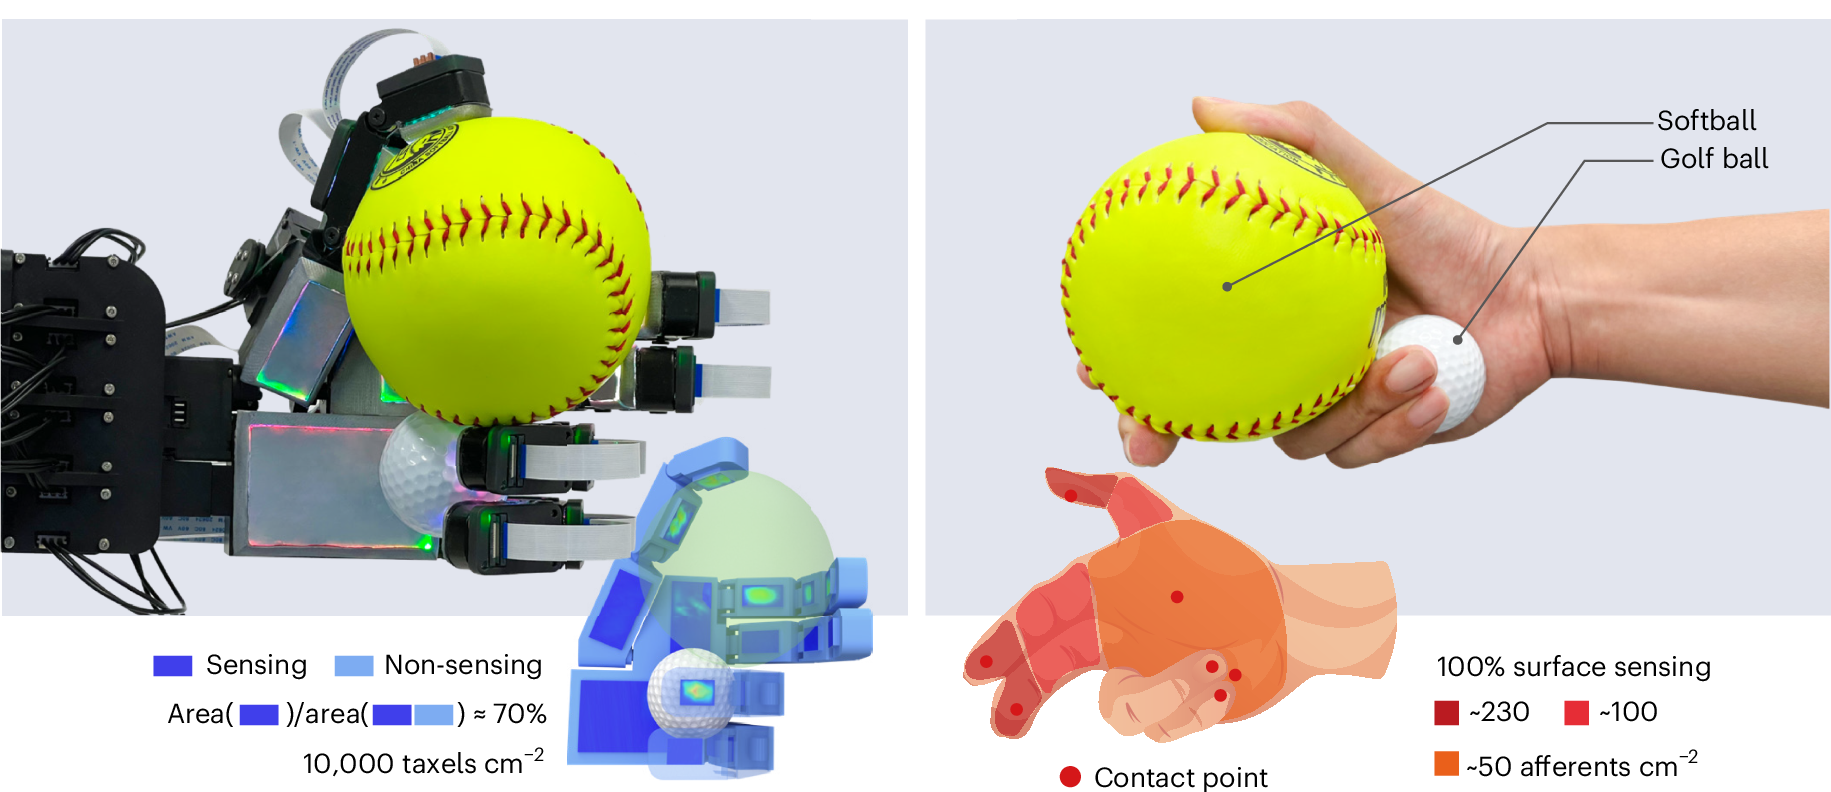
物体重定向:这个任务明显偏向视觉触觉传感器,其成功率为71%,而磁学式为55%,声学式为48%,电阻式为39%。高空间分辨率使策略能够跟踪接触点的方向变化。值得注意的是,视觉传感器受益于最宽的信息带宽——接触面的完整灰度图像——但前提是物体表面为哑光且非透明。
插头插入:磁学传感器在这个对对齐要求高的任务中占据主导,成功率为79%。它们能够以100 Hz的频率同时测量法向力和剪切力,从而实现插入角度的精确修正。视觉传感器在插入过程中因遮挡而表现不佳,而声学传感器和电阻式传感器缺乏区分部分插入和完全插入的空间分辨率。磁学传感器在各类材料上的方差也最小——从金属到塑料再到橡胶,性能一致。
这对机器人采购方意味着什么——触觉传感器选择指南
对于部署操作单元的工程师来说,TacO基准测试提供了首个数据驱动的答案:“我应该购买哪种触觉传感器?”决策矩阵取决于你的主要任务:
- 可变物体的拾取和放置:选择声学传感器或磁学传感器。声学传感器成本较低(估计传感器物料成本低于50美元),但需要安静的环境。磁学传感器更坚固,每个指尖约150–400美元。
- 精密重定向(装配、分拣):投资于视觉触觉传感器,如GelSight或DIGIT。预计每个传感器(摄像头+凝胶)成本为500–2,000美元,但它们在跟踪部件方向方面提供最高的空间分辨率。
- 高力插入(连接器、轴承):磁学传感器是最佳选择。它们在高负载(高达50 N)下的剪切灵敏度优于其他模态。
一个关键的实用见解:在许多任务中,材料摩擦比传感器分辨率更重要。基准测试发现,对于给定的传感器模态,夹爪与物体之间的摩擦系数可能导致成功率波动高达35个百分点。采购方应使用实际目标材料评估传感器,而不是基准测试论文中的测试对象,然后再做决定。
对于多功能单元,混合方法(例如视觉+磁学)可能值得更高的成本,但TacO数据表明,针对主要任务选择单一模态通常可以达到85%以上的成功率。如果你的应用混合了拾取和放置与偶尔的插入,先从磁学传感器开始,只有在重定向性能不足时才添加视觉传感器。
在Robot Overflow上浏览配备触觉传感器模块的二手协作机器人,找到适用于接触密集任务的现成解决方案。
常见问题
什么是TacO基准测试? TacO是一个系统评估框架,使用相同的策略架构和硬件,在三个机器人操作任务上比较四种触觉传感器模态——视觉式、声学式、磁学式和电阻式。
哪种触觉传感器最适合拾取和放置? 声学传感器和磁学传感器在未知质量的拾取和放置任务中表现最佳,成功率分别达到89%和91%。视觉传感器和电阻式传感器略逊一筹。
机器人手指的触觉传感器成本是多少? 成本范围从DIY声学传感器的低于50美元到商用视觉触觉传感器(如GelSight)的500–2,000美元。磁学传感器每个指尖约150–400美元。
视觉触觉传感器能处理透明物体吗? 表现不佳——在透明部件上的成功率降至30%以下。声学传感器和磁学传感器是处理玻璃、塑料或反光表面的更好选择。
对于操作来说,最重要的传感器特性是什么? 取决于任务。对于重定向,空间分辨率(视觉胜出)。对于插入,剪切传感(磁学胜出)。对于拾取和放置,摩擦灵敏度(声学和磁学胜出)。
简单的拾取和放置需要触觉传感吗? 不一定。对于已知质量一致的对象,仅靠视觉可能就足够了。但对于未知质量和可变材料,触觉传感可将成功率从大约50%提高到80%或更高。
TacO的传感器可以商用吗? 该项目开源了硬件设计和代码。一些模态(视觉式、磁学式)有商业等效产品;声学式传感器和电阻式传感器可作为研究级平台或DIY构建。
您正在为新的自动化项目构建触觉传感器吗?您会先测试哪种模态?
结论
TacO基准测试提供了首个将触觉传感器模态与操作任务匹配的实证指导,推翻了“传感器越多越好”的观念。对于可变部件的拾取和放置,声学传感器或磁学传感器提供了成本效益高的滑移检测。对于精密重定向,高分辨率视觉传感器仍然领先。而对于对齐关键的插入,磁学剪切传感在各类材料上提供了最可靠的性能。采购方现在可以根据任务优先级而不是供应商的声称来做出明智的采购决策。