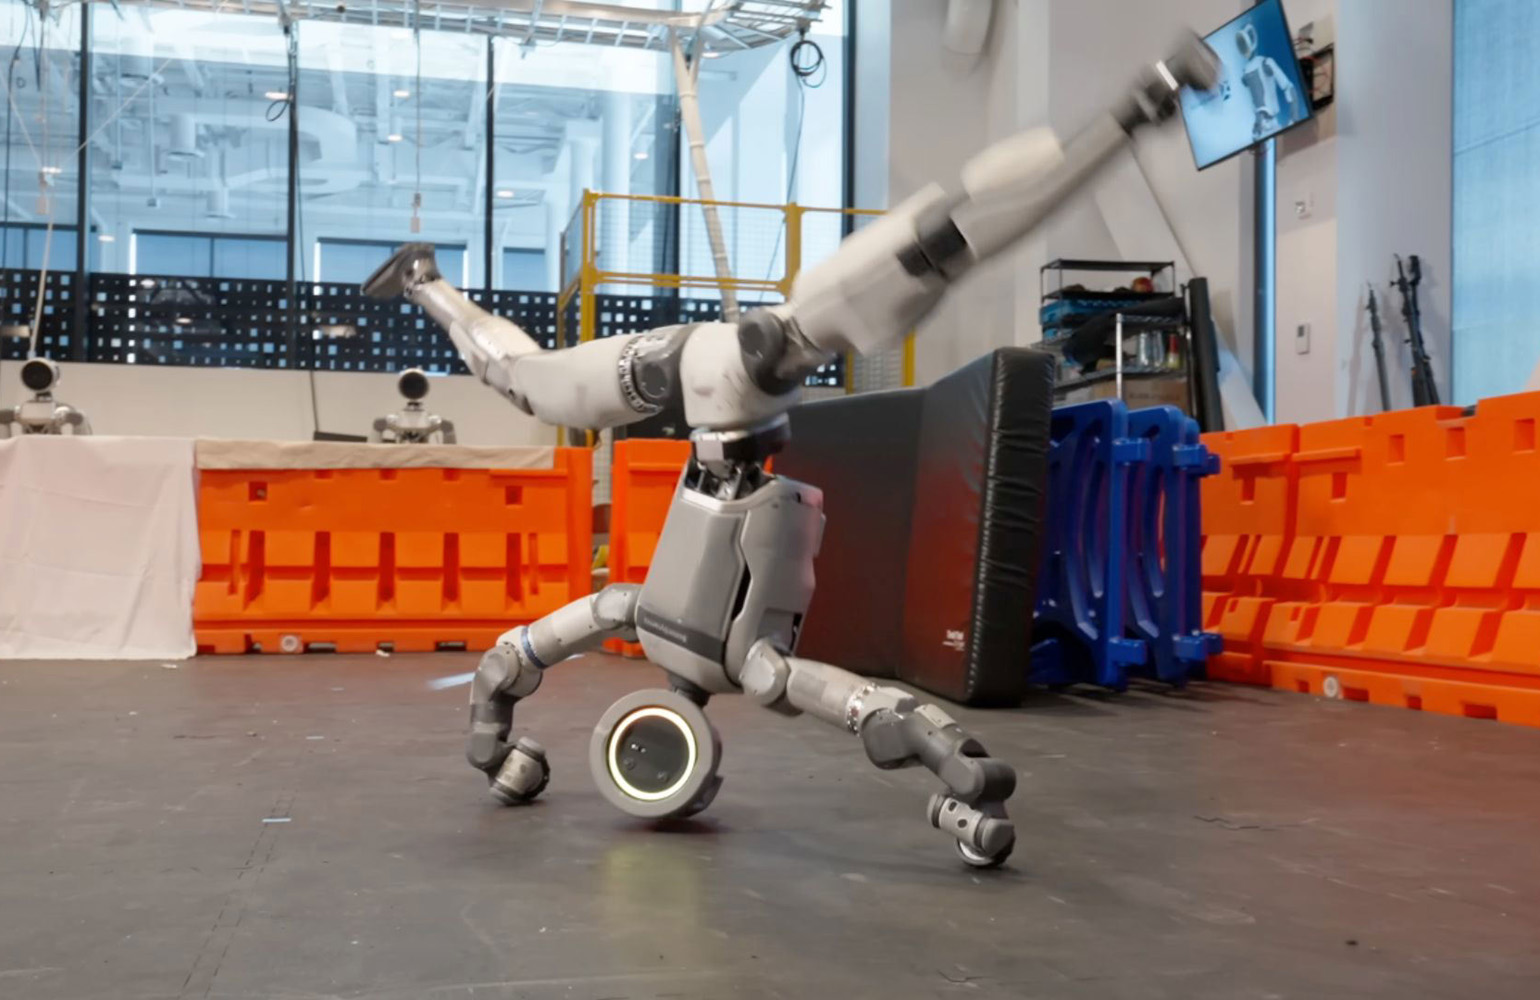
Vishay Precision Group 创新总监 Ron Zukerman 主张,机器人制造商应围绕具体工作流程进行设计。该观点最早由 Therobotreport 报道。他举例说明,适用于汽车连接器精密插入的传感器和硬件配置,可能与用于反复码放托盘货物的设备大相径庭;而为人类设计的现有设施,则可能让适配人类环境的设计发挥优势。
双足机器人若要插入汽车插针,将面临 20 µm 的间隙和 5 N 的配合力,因此需要低于 0.1 N 的接触力分辨率,以及足够快的控制带宽,以便在插针弯曲前检测到卡滞。相比之下,大批量托盘码放需要较大的负载能力、结构刚性,并能承受 1 million 次循环而不发生基准机械漂移。
单一的折中型力传感器可能让精密插入变得困难,同时又无法为平台提供连续重载搬运所需的耐久性。因此,形态设计取决于两个前置约束:工作内容和建筑环境。
Zukerman 表示,测试显示,通过计算将接触力维持在 ±0.2 N,可将连接器报废率从 1.2% 降至 0.5%;据估算,每条装配线每年可节省约 $450,000。他认为,基于应变的传感应从一开始就纳入系统架构,而不是等到后期才作为物料清单中的一项选择。
新建厂区可以围绕具体任务进行设计。Zukerman 表示,在这类场景中,专用的非人形机器人几乎总能在单件经济性、速度和能效方面胜出;针对各自任务设计的腿式和轮式机器人也更可靠。
既有工厂可能有狭窄通道、楼梯、格栅地板和按人类尺寸设计的门口。在这些环境中,适配人类环境的形态可以避免耗资数百万美元的改造工程。
商业可行性还取决于能否持续运行:全车队部署必须能在温度变化的环境中,每班至少承受 10,000 次循环,同时几乎不允许出现漂移。Zukerman 指出,平均干预间隔、单位工作成本、重新部署时间,以及每运行小时的安全事故数,都是衡量价值的指标。
他认为,第二张采购订单比一次性演示更能检验商业价值。