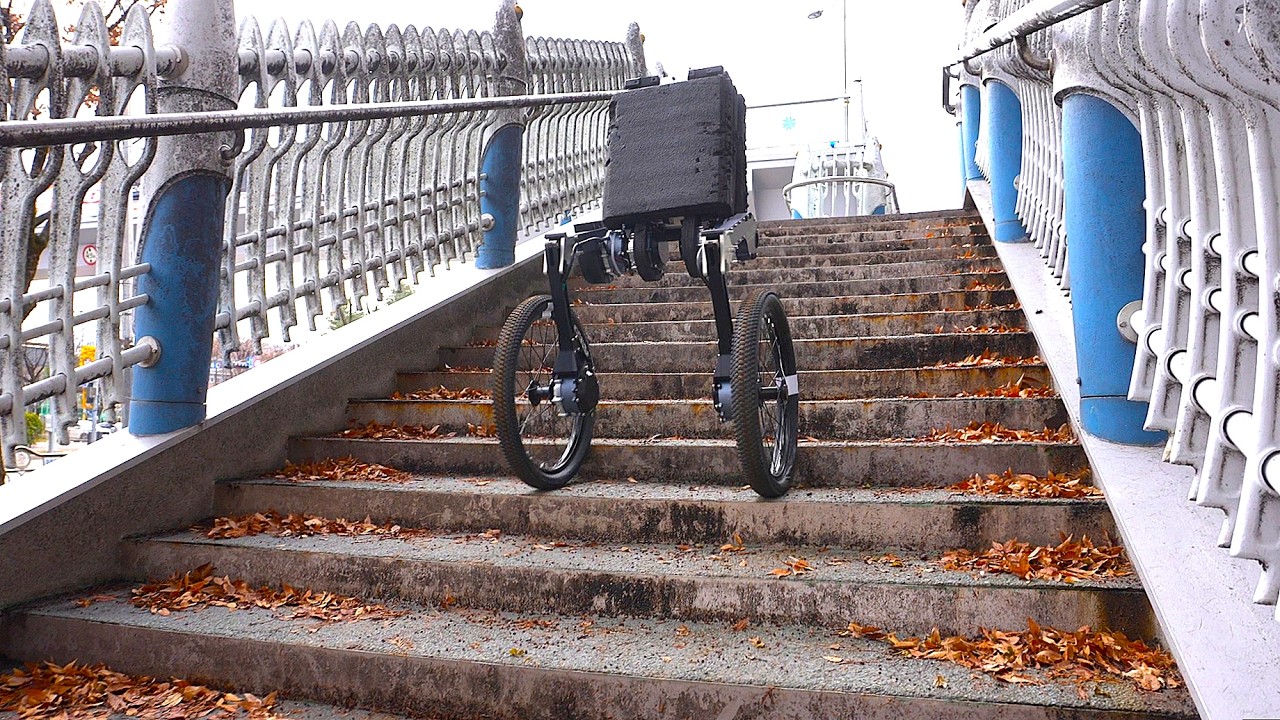
一篇论文介绍了 RAIWAY——一款配备 20-inch 车轮的自研轮式双足机器人,以及一种接触信息感知控制器。该控制器可让机器人在崎岖、不连续的地形上行进;相关研究最早由 Arxiv 报道。这类任务主要受接触作用影响:在这种运动方式下,局部车轮与地形之间的相互作用不仅取决于地形几何形状,而且难以直接布设传感器进行测量。
该框架利用仿真中可获取的接触信息,将多点接触事件提炼为潜在表征。部署时,控制器无需接触传感,便能根据本体感觉在线推断该表征。
真实环境实验涵盖陡坡、砾石路面、带凸钉表面和岩石地形。RAIWAY 还在测试过的户外楼梯上实现了连续攀爬,台阶立板高度最高达 15 cm。
在 RAIWAY 平台上,面对具有挑战性的室内外场景,所提出的控制器表现优于未采用接触信息机制的基线方法。这些发现将仿真信息辅助控制与真实环境中的路面和楼梯测试联系起来,并在该平台上对性能进行了比较。
论文作者包括 Kyungmin Nam、Jiseong Lee、Donghyuk Choi、Jeongsoo Park、Woojin Kim 和 Jemin Hwangbo。论文于 23 Oct 2026 提交,共八页、七幅图;并已被 IEEE Robotics and Automation Letters (RA-L) 接收。