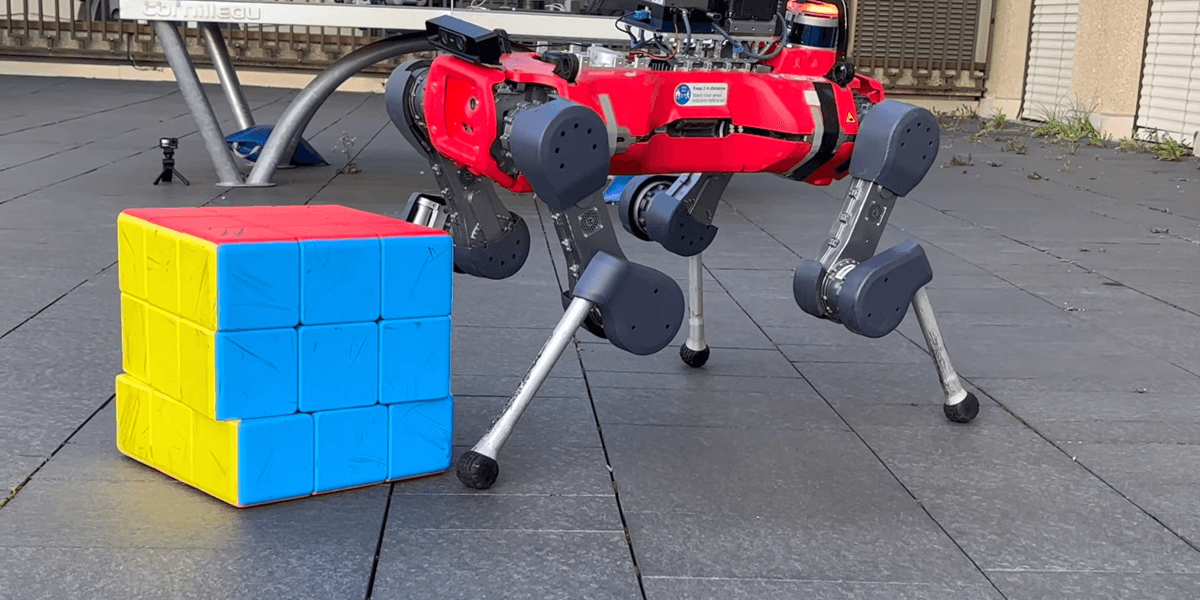
据 Spectrum 首次报道,一台四足机器人仅用足部就自主解开了一个巨型魔方。Reflex 是一个三阶段框架,用于实现视觉驱动的反应式全身控制。这种能力对人形机器人而言仍具挑战性,需要机器人预判移动目标,并在约一秒内调动全身作出响应。
Reflex 逐阶段学习各项能力,并通过紧凑的物体动力学表征将它们连接起来。其目标动作包括回击网球、接住下落的杯子、避开驶过的推车,以及在卡车卸货时接住抛来的箱子。
KAIST Humanoid v0.9 利用机载视觉反馈推动重达 35 kg 的物体、抬起重达 20 kg 的物体,同时排列出“KAIST”字样。DRCD Lab 与 RAILAB 合作开发了这款人形机器人,RAILAB 负责研发其手臂。
AthenaZero 配备两只由肌腱驱动的三指机械手,每根手指都由机器人躯干内的一台电机驱动,以减轻手部重量。手指可相互交错,以握持鸡蛋或锤子等不同尺寸的物体;双手约在 80 milliseconds 内合拢,并可借助高精度气压传感器实现轻柔操作。
这期精选将仅靠足部解魔方的案例,与推动、抬起和抓握物体的实例一并呈现。
一项生物混合项目介绍了厘米级生物执行器,它们将实验室培育的骨骼肌与柔软的 3D 打印支架结合起来。研究对肌肉和支架进行协同优化;由此制成的执行器,其运动范围最高可达组织体积相当的既有系统的 11x。
SuperMimic 仅用单个 GPU 训练 3 hours,表现便超过了采用 128 GPUs 训练 7 days 的先进动作跟踪器基线。它将 GPU-hours 减少了 1000× 以上,在 129,514 个基准动作中仅有 25 个失败,而基线有 179 个失败;在两块 GPU 上训练 9.8 hours 后,它实现了零失败。