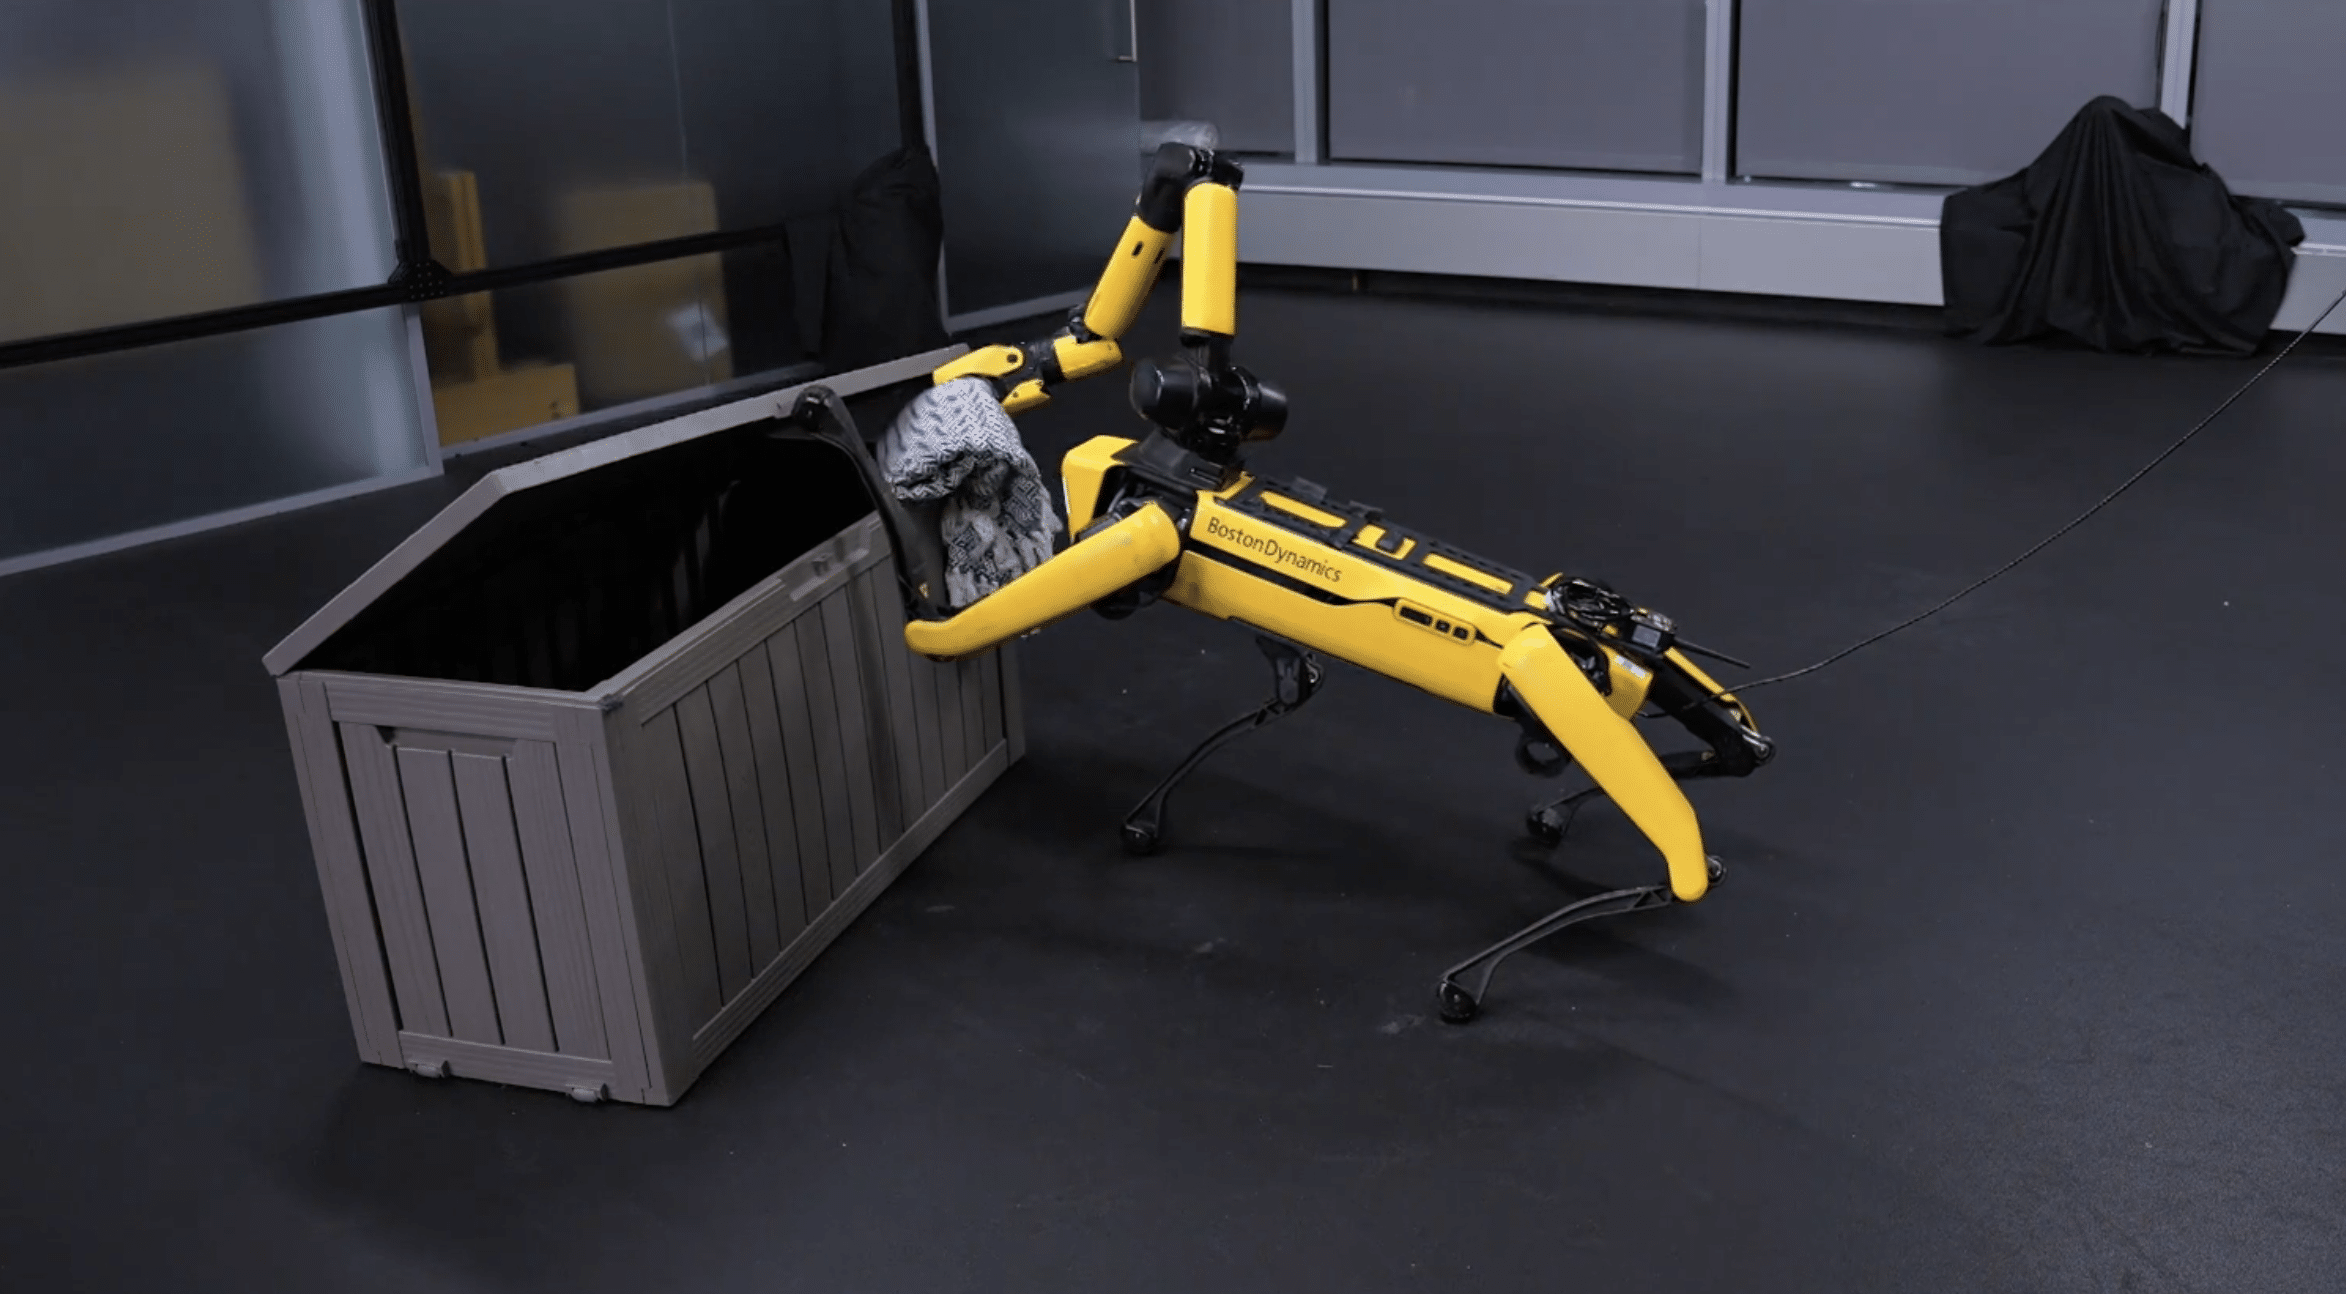
PolyMorphWBC 根据末端执行器轨迹协调四足机器人的机械臂与机身,让四类6-DoF安装式机械臂能够执行超出固定基座可达范围的操作;相关成果最早由 Arxiv 报道。控制器需要决定机身和机械臂如何分担运动,而具体分配方式取决于安装机械臂的形态;它能够执行短时域操作轨迹,覆盖超出初始固定基座可达范围的区域。
任务层输入是一段短时域末端执行器(EE)轨迹,它指定所需的操作动作,但不规定机械臂和移动底座应如何实现。轨迹条件协调器利用预览的EE目标确定底座运动;针对各机械臂的逆运动学(IK)负责跟踪当前目标,冻结的运动控制后端则执行由此生成的动作。
PolyMorphWBC 利用基于统一机器人描述格式(URDF)的形态条件信息,并结合在线残余力旋量反馈,实现跨机械臂复用。它使用程序化生成的机械臂和结构化轨迹进行训练,训练数据覆盖固定基座可达范围内外的动作。
在 IsaacLab 中,该方法在未见过的轨迹和机械臂形态上达到 93.95% 的完成率,位置误差为 2.30cm,方向误差为 4.81°。在 MuJoCo 中与 UMI-on-Legs 对比评估时,它在四种可达范围内及超出可达范围的轨迹上,将末端执行器位置误差降低了 69–72%,方向误差降低了 91–97%。
实验结果既包括轨迹误差测量,也包括实体抓取与放置演示。在实体 Go2–ARX5 系统上,PolyMorphWBC 展示了语言条件控制的超范围抓取与放置,使用来自 pi_0 的EE轨迹,且未使用视觉-语言-动作(VLA)生成的底座指令。