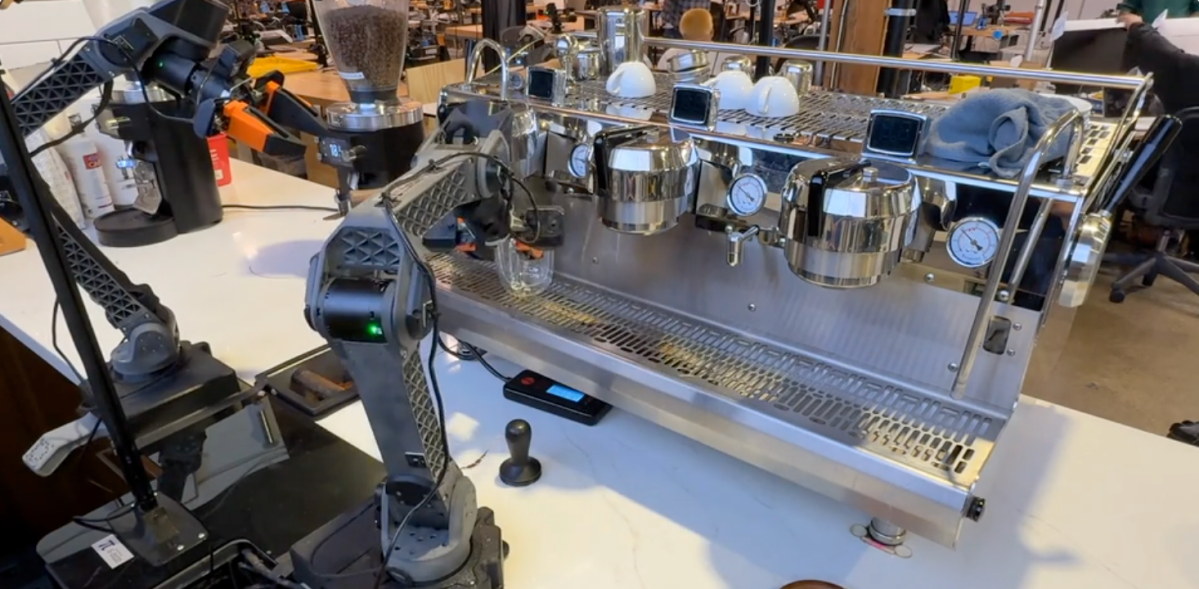
Physical Intelligence 发布了 π0.7,这是一款面向机器人的基础模型,展现出零样本任务泛化能力——无需针对特定任务进行训练,也能执行陌生任务。如果这项能力能够在大规模应用中经受考验,它将从根本上改变工业与商业自动化领域评估、定价和部署机器人智能的方式。
目录
π0.7 是什么?它能做什么?
π0.7 是由 Physical Intelligence(π)开发的机器人控制基础模型。Physical Intelligence 是一家总部位于旧金山的机器人 AI 初创公司。该模型旨在充当一种通用“大脑”,通过既有经验和上下文理解来指挥机器人硬件执行新任务——包括那些从未接受过明确训练的任务。
这是机器人行业追逐了十年的能力。如今已经部署的机器人,无论是装配线上的协作机器人,还是履约中心里的物流机械臂,几乎都严格针对特定任务设计。它们往往能把一项工作做到极致,但环境一变就立刻失效。π0.7 的核心主张在于,它具备泛化能力:面对新的物体、新的摆放方式,或一条陌生指令,模型能够自行判断该怎么做。
据 TechCrunch 报道,Physical Intelligence 将 π0.7 称为迈向通用机器人“大脑”的“早期但意义重大的一步”。这种谨慎的表述既说明了进展确实存在,也坦承整个领域距离目标仍有很长的路要走。
机器人如何实现零样本泛化?
零样本泛化,指的是模型仅凭从相关经验中进行推理和模式迁移,就能成功完成训练阶段从未见过的任务。在机器人领域,这极其困难,因为实体交互需要实时的感知—运动控制:模型必须在物理约束下,将抽象理解转化为精确、连续的运动指令。
如今机器人 AI 的主流范式,是在狭窄的任务分布上进行模仿学习和强化学习:向机器人提供数千次特定动作的示范,让它学会稳定复现该动作。这种方法确实有效,却也造就了脆弱的单用途系统。每增加一项新任务,就意味着重新训练、重新采集数据,以及大量额外工程工作。
π0.7 这类基础模型采取了不同路线。模型并非只针对一项任务训练,而是在涵盖多种任务和机器人形态的广泛数据分布上学习,从而形成对实体操作方式的通用表征。可以把它想象成这样:一个工匠如果只接受过安装某一品牌设备的训练,和一个熟悉各种建筑系统、能够根据施工现场需求灵活应对的工匠,两者的差别就在于此。这个比喻在精度层面并不完全成立——机器人操作需要亚厘米级精度,单靠广泛训练无法保证这一点——但二者的架构理念是一致的。
Physical Intelligence 并不是唯一押注这一方向的公司。Google DeepMind 的 RT-2、Figure AI 的神经网络架构,以及 1X Technologies 的训练流程,都体现了同一个判断:与其把机器人训练成只会一项工作的专家,不如利用大规模、多样化的数据,打造更容易部署的通用系统。
与当前专用机器人系统相比,π0.7 表现如何?
π0.7 所宣称的能力与当前工业现场部署的机器人之间,存在明显而且颇具启发性的实际差距。下面从机器人采购方和系统集成商最关心的几个维度,对比两种范式:
| 能力 | 专用机器人(当前) | π0.7 / 基础模型路线 |
|---|---|---|
| 任务灵活性 | 单一任务或狭窄的任务类别 | 多任务,宣称具备零样本泛化能力 |
| 新增任务的部署时间 | 数天至数周(重新训练并验证) | 理论上只需数小时(通过自然语言下达指令) |
| 已训练任务的可靠性 | 极高(受控环境下超过 99%) | 仍在成熟中——泛化能力往往以牺牲峰值可靠性为代价 |
| 数据需求 | 数百至数千条任务示范 | 大规模预训练语料;部署时只需少量样本 |
| 硬件兼容性 | 针对特定硬件调校 | 设计目标是跨不同机器人形态迁移 |
| 商业成熟度 | 已全面投入生产 | 处于研究或商业化早期阶段 |
两者的取舍十分鲜明。专用系统在已经训练过的任务上可靠性更高;通用模型则胜在适应能力。对于如今大多数工业应用——焊接、码垛、抓取和放置——可靠性仍是首要要求,因此专用协作机器人和工业机械臂依然是更理性的选择。想了解当前的商业市场,可以浏览 Robot Overflow 上出售的二手工业机器人。
但如果工厂需要运行不止几类任务,或者产品线经常变化,情况就会改变。此时,π0.7 的价值主张才真正具备竞争力。
π0.7 有哪些局限?
机器人领域的零样本泛化确实存在,但仍有边界;Physical Intelligence 自己的表述也承认了这一点。
第一个限制是新任务上的可靠性下降。一个能够跨任务泛化的模型,必然会在某个具体任务上的峰值表现与专用系统存在差距。在安全关键型或高吞吐量的工业环境中,哪怕成功率只下降一点,也会直接转化为停机时间和成本。这并非 π0.7 独有的问题,而是泛化与专用化之间无法回避的根本矛盾。
第二个限制是物理落地能力。语言和视觉模型之所以擅长泛化,是因为它们的输出具有一定容错空间——句子略有不准确,通常仍然能够理解。机器人操作却没有这样的宽容度。抓取轨迹偏差两厘米,物体就可能掉落。因此,机器人基础模型要解决的问题比语言模型更难,工程上的容错余量也小得多。
第三个限制是对硬件的依赖。π0.7 的训练目标是跨不同机器人形态迁移,包括不同的机器人本体和执行器配置,但实际部署仍然需要校准和集成工作。一个模型在任何机器人上直接运行的愿景,目前仍停留在理想层面。
最后是数据问题。基础模型需要规模庞大且多样化的训练数据。Physical Intelligence 一直在大规模收集机器人交互数据,但与互联网规模的文本或图像语料相比,机器人数据生态仍远未成熟。这是整个行业共同面对的约束,并非该模型独有的缺陷。
这对机器人采购方和自动化工程师意味着什么
对于正在评估机器人系统的采购方来说,π0.7 并不会取代当前市场上的机器人,但它重新定义了采购决策中的一个关键问题。
短期内(12—24 个月),实际建议并没有改变:如果你需要机器人稳定完成一项工作,专用协作机器人或工业机械臂仍然是合适的工具。成熟硬件在可靠性、安全认证和供应商支持方面的优势,研究阶段的 AI 模型目前还无法复制。如果你正在评估方案,Robot Overflow 上出售的二手协作机器人可以为单任务自动化提供更具成本效益的切入点。
中期来看(2—4 年),采购方应开始向供应商提出一个新问题:AI 能力的升级路径是什么?今天采购的硬件,在基础模型控制技术实现商业化时很可能仍在运行。采用开放软件架构和标准计算接口的机器人,将比封闭的专有系统更容易升级。
对于系统集成商而言,影响来得更快。机器人集成的价值重点正在转移。随着 π0.7 这类模型不断成熟,编程和针对特定任务的调校——过去是集成工作的核心——将不再那么能体现差异化竞争优势。竞争焦点会转向部署经验、数据基础设施,以及在安全关键场景中验证通用 AI 行为的能力。
定价的变化方向尤其值得关注。如今,机器人智能通常按任务定价:每增加一种能力,就需要购买新的软件包或进行定制集成。如果通用模型让任务编程逐渐商品化,价值就会更多集中在模型层,以及最适合运行这些模型的硬件上。这种结构性变化将重塑整个机器人供应链的商业模式。
常见问题
Physical Intelligence 的 π0.7 是什么? π0.7 是由机器人 AI 初创公司 Physical Intelligence 开发的机器人控制基础模型。它旨在让机器人系统执行从未接受过明确训练的任务——这种能力称为零样本泛化,被视为迈向通用机器人“大脑”的早期一步。
机器人 AI 中的“零样本”是什么意思? 零样本任务执行,是指机器人无需针对某项新任务提供专门的训练示范,也能成功完成这项陌生任务。模型利用广泛预训练中学到的模式,推理新的实体交互方式,而不是每遇到一种任务变化都需要数百个新样本。
π0.7 已经可以商业化使用了吗? 截至发布之时,π0.7 被描述为处于早期阶段的研发成果,而不是完整的商业产品。Physical Intelligence 获得了大量风险投资,正在推进商业部署,但尚未公开说明可用于生产的具体时间表。
π0.7 会如何影响专用工业机器人的价值? 短期内,专用协作机器人和工业机械臂在既定任务上的可靠性和商业成熟度仍占优势。未来 3—5 年,通用模型可能降低机器人执行新任务的部署成本和时间,从而让竞争价值更多转向灵活的硬件平台和模型层供应商。
还有哪些公司在开发通用机器人 AI? 这一领域包括 Google DeepMind(RT-2 及后续模型)、Figure AI、1X Technologies、Agility Robotics 和 Boston Dynamics。这些公司都在投资基础模型路线或神经策略架构,目标是在不同机器人平台之间实现更广泛的任务泛化。
Physical Intelligence 的 π0.7 迄今发出了最明确的公开信号:机器人行业的重心正在从针对特定任务的编程,转向将通用 AI 推理应用于实体系统。技术仍处于早期,局限确实存在,商业化时间表也尚不明朗——但架构方向已经确定。对于机器人市场上的每一家采购方、集成商和供应商而言,问题不再是通用机器人智能是否会到来,而是它会来得多快,以及自身现有的基础设施是否已经准备好接纳它。
你的工厂机器人硬件架构是否已经准备好集成基础模型 AI?还是仍被锁定在必须整体更换的专有系统中?