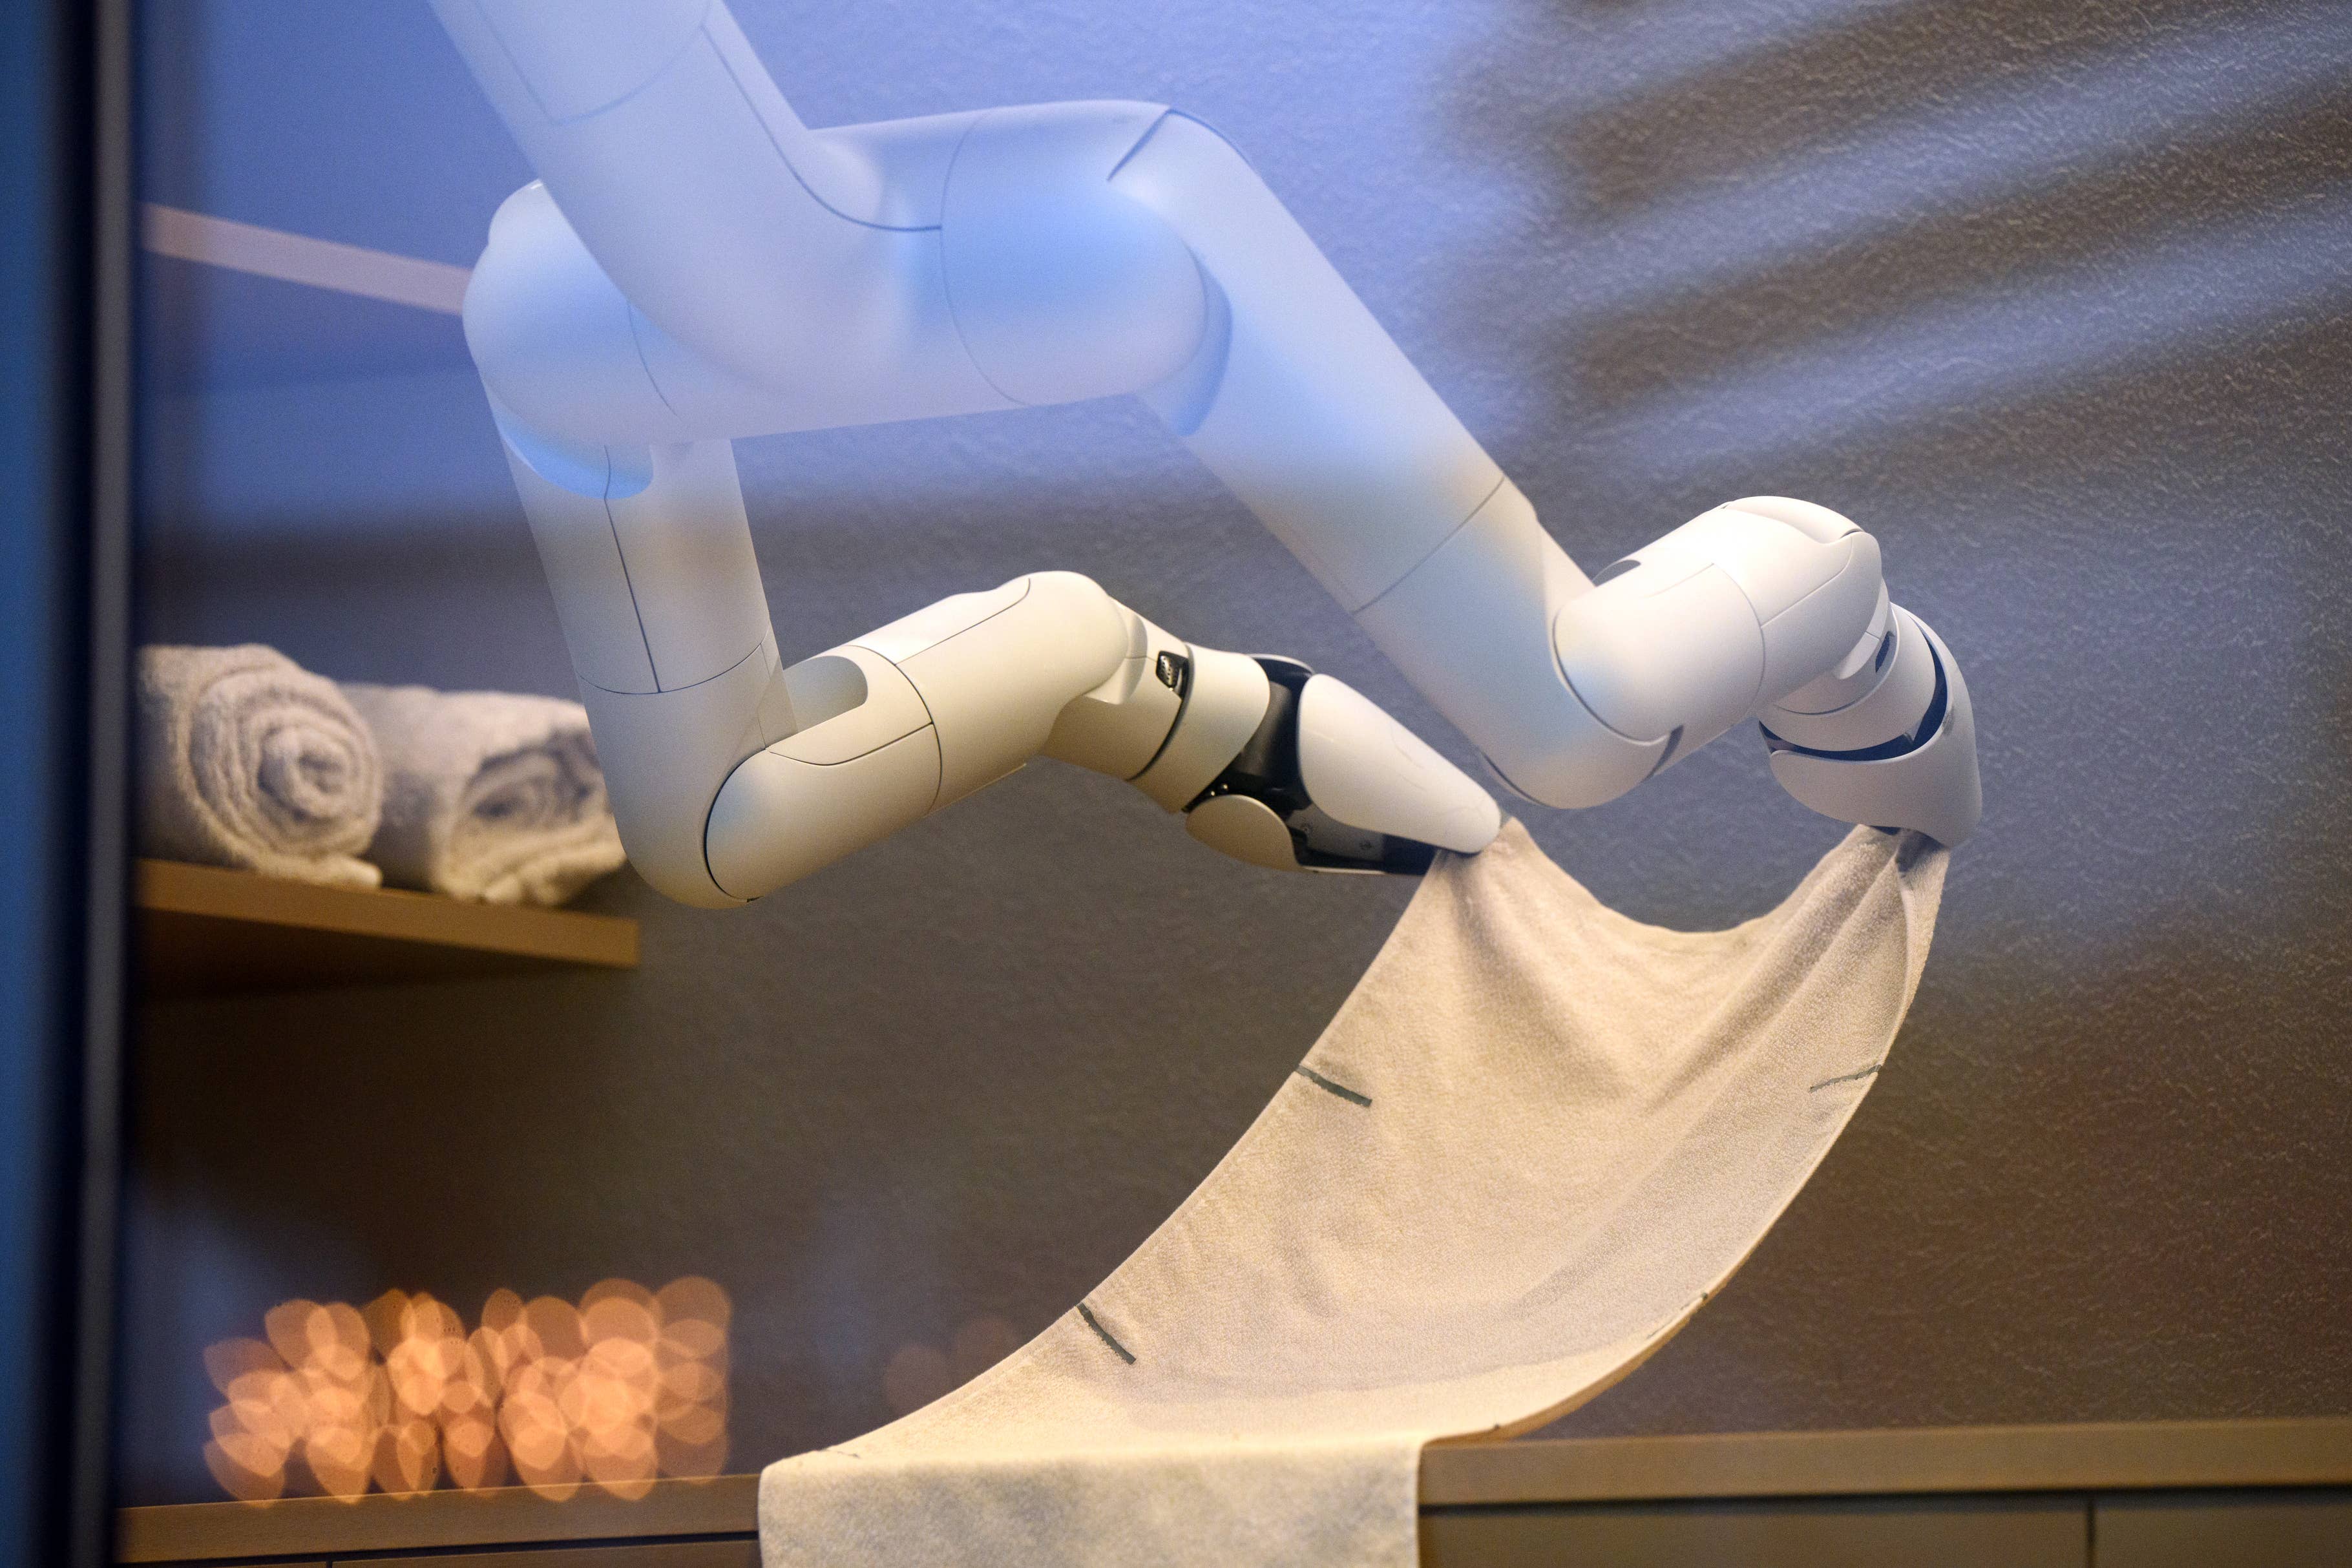
据 Businessinsider 首次报道,马斯克表示,Optimus 正在朝着将自攻螺丝拧入木材的目标开发。马斯克说,用机器人手复现把钉子拧进木材或打开罐子等基本技能要困难得多,因为这需要恰当地施力、精准操作并配备传感器。
马斯克表示,手部、手臂和精细动作能力要做到位极其困难。他说,自己还没见过任何机器人手设计——甚至连演示也没有——能够把自攻螺丝拧入木材。
目前还没有适用于能够灵巧操作的机器人的标准人手设计方案。一个需要权衡的选择是将电机装在手部还是手臂内;装在手部的电机体积更小,但更容易损坏,输出的力也较小。
传感器的安装位置又带来另一项限制。马斯克表示,传感器离表面太近可能会受损;此外,要制造出能够像手指一样弹性变形、承受高循环次数且在几千次循环后仍不会损坏的触觉传感器,也很困难。
这些选择涉及电机位置、输出力、传感器安装位置和触觉传感器耐用性,而目前没有可供参考的标准手部设计。
一些机器人公司选择不模仿人手,另一些则仍在攻克这一难题。今年早些时候,总部位于帕洛阿尔托的人形机器人制造商 1X 表示,其 NEO 机器人实现了他们所称的最接近人类灵巧度的手部设计,并介绍这只手拥有 25 个自由度且具备防水能力。