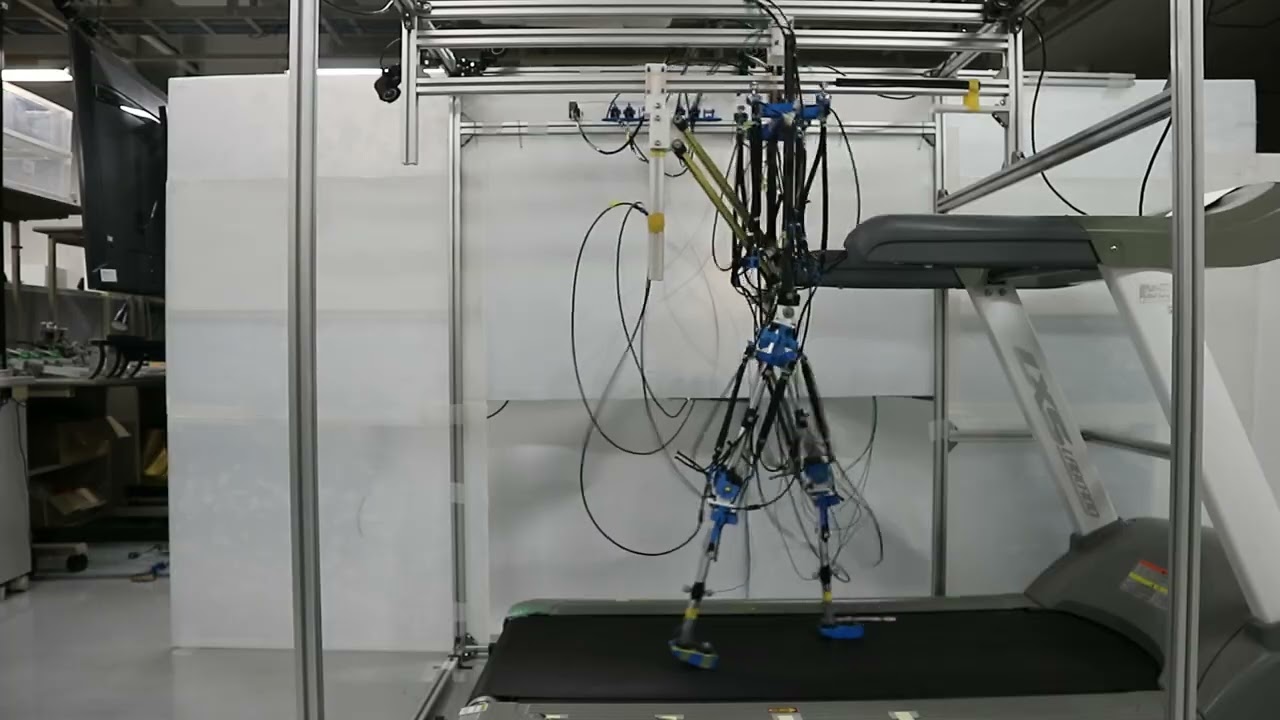
东北大学研究人员开发出一种无需电子元件的反射模块,能够重现机器人的膝跳反射,并在更高层级控制的配合下实现双足行走。该研究最先由 Techxplore 报道。该设计将感知、计算和驱动功能整合进机器人的物理结构,而不是依靠电子传感器监测人工肌肉;后者可能增加系统复杂度、计算需求和功耗。
该模块通过机械结构检测人工肌肉是否拉伸至超过设定阈值,并随即使其收缩。受人体肌肉中的感觉结构——肌梭启发,这种机制还可以调节其激活阈值。
研究团队在一款肌骨机器人上重现了髌腱反射。在人体中,轻敲膝盖骨下方会引发股四头肌收缩。
在行走过程中,更高层级的控制系统会根据运动阶段调节模块的激活阈值。随后,机器人实现了双足行走。
肌骨机器人中的反射机制通常使用电子传感器监测人工肌肉的状态;这些组件可能增加系统复杂度、计算需求和功耗。该模块则将感知、计算和驱动功能整合进物理结构中。
这种分工让机器人依靠自身机械结构响应拉伸,而更高层级的系统则负责根据步态阶段进行调节。该方法有望为降低系统复杂度、计算需求和功耗的肌骨机器人奠定基础。
研究团队计划将机械反射模块与精简的电子控制相结合,开发配备更多人工肌肉的机器人。