
KAIST团队展示单次充电完成马拉松的四足机器人

KAIST团队展示单次充电完成马拉松的四足机器人

1 分钟阅读•2026年9月23日•
James Okafor
James Okafor

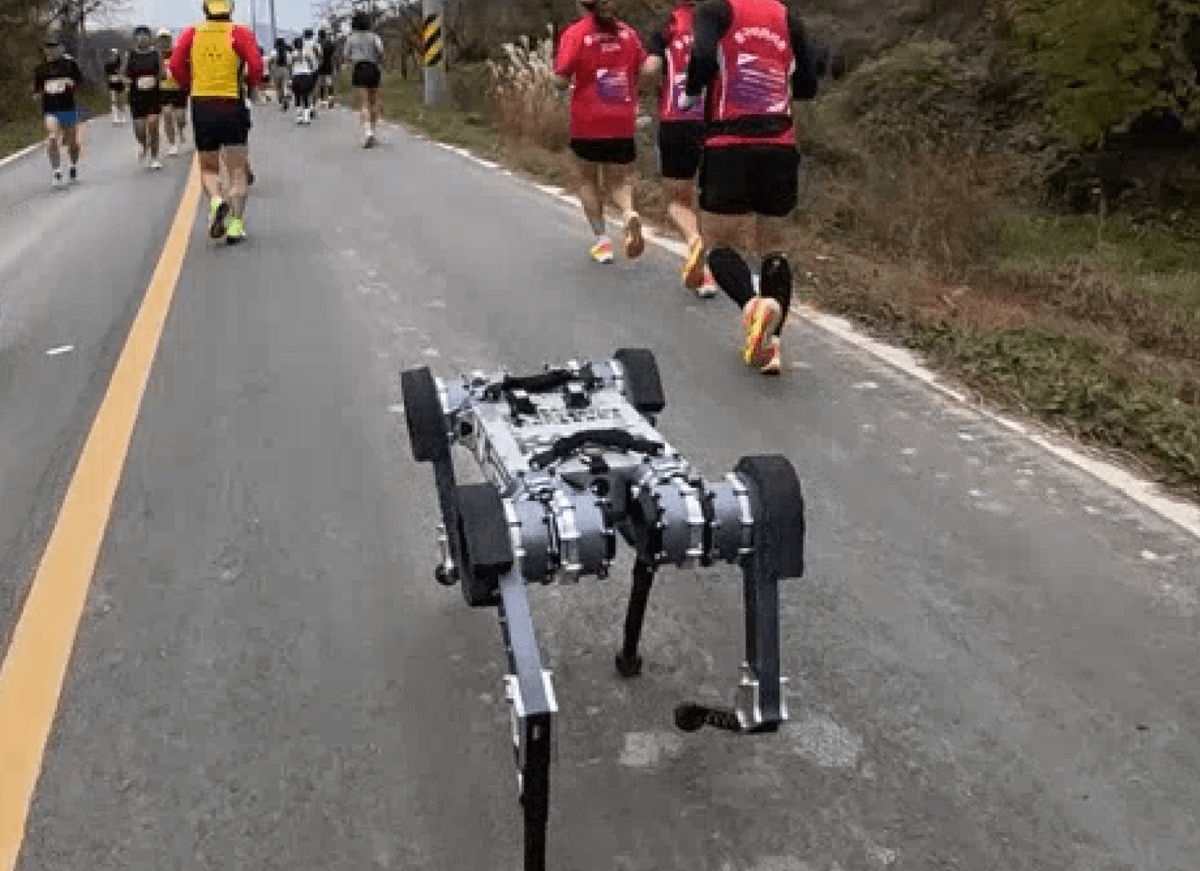
据Techxplore最先报道,KAIST团队展示了RAIBO2仅凭一次充电完成尚州马拉松的全过程。这项成果之所以重要,是因为近年来的四足机器人续航通常被限制在约20公里以内;如果能进一步延长工作距离,腿式机器人在山区或灾区执行救援任务时将更具实用价值。

这台四足机器人与人类跑者一同完成赛程,用时4小时19分钟,平均速度达到每秒2.64米(每小时5.9英里)。赛道累计高差为286米(938英尺),沿途还包括湿滑路段。

腿式机器人必须持续消耗能量来支撑自身重量,并弥补每一步运动中的能量损失。这也是近年来四足机器人续航通常不超过约20公里、明显逊于轮式机器人的原因之一。

RAIBO2通过软硬件协同来解决续航问题:采用轻量化腿部结构、经过优化的电机驱动电路,以及由机器学习强化的运动控制策略。这套设计旨在减少能量损耗,延长机器人单次充电后的行驶距离。

马拉松结束后,RAIBO2消耗了1,280瓦时电能,平均总运输成本(total cost of transport)为0.25。这一指标用于衡量机器人运动过程中的能量消耗,并将机器人自身重量纳入计算。论文作者据此提出,RAIBO2可能是首个运输成本低于人类0.37这一数值的四足机器人。

这项演示因此体现出两项不同的效率指标:单次充电完成马拉松,以及低于人类参考值的运输成本。RAIBO2的电池总容量为2,016 Wh,作者估算,它理论上还可以继续行驶25公里(16英里)。

RAIBO2单次电池充电后的行驶距离约为现有四足机器人的三倍。这项研究旨在延长腿式机器人的工作范围、提升其实际用途;这类机器人未来有望在山区或灾区救援行动中发挥作用。

Boston Dynamics任命前亚马逊AI高管Rohit Prasad为首席执行官

Boston Dynamics任命亚马逊前高管Rohit Prasad为首席执行官,任命明日生效。此前,前任首席执行官Robert Playter卸任已近九个月。这一消息最先由Therobotreport报道。Prasad将接替临时首席执行官Amanda McMaster。Boston Dynamics表示,此次任命将加快其物理AI战略,结合机器人技术与先进AI,推动智能机器实现大规模商业化。

Playter于2月离任后,McMaster接任。Prasad是这家公司的第三任首席执行官;创始人Marc Raibert从公司1992年创立之初起领导公司,直至2020年。

加入Boston Dynamics之前,Prasad曾任亚马逊高级副总裁兼Alexa与通用人工智能首席科学家。在亚马逊任职的12年间,他参与了Alexa从早期阶段开始的开发,之后领导开发面向企业使用的Amazon Nova基础模型系列。在加入亚马逊之前,他在Raytheon BBN Technologies工作了近14年,负责机器学习研究及其在美国政府和商业领域的实际应用。

Prasad表示,他计划将智能机器人系统产品化,以提升工业和商业环境中的安全性、生产力和运营效率。他的经历涵盖消费级AI和企业基础模型;Boston Dynamics则表示,其战略是将先进AI与机器人技术相结合,推动智能机器实现商业化。

现代汽车集团副会长、Boston Dynamics董事会主席Jaehoon Chang表示,该公司的机器人技术、Prasad的AI产品经验,以及现代汽车集团在制造、物流和移动出行方面的能力,为构建并扩大物理AI规模奠定了基础。现代汽车集团于2021年从SoftBank Group手中收购了Boston Dynamics的控股权。

完成相关审批流程后,Prasad预计也将加入公司董事会。