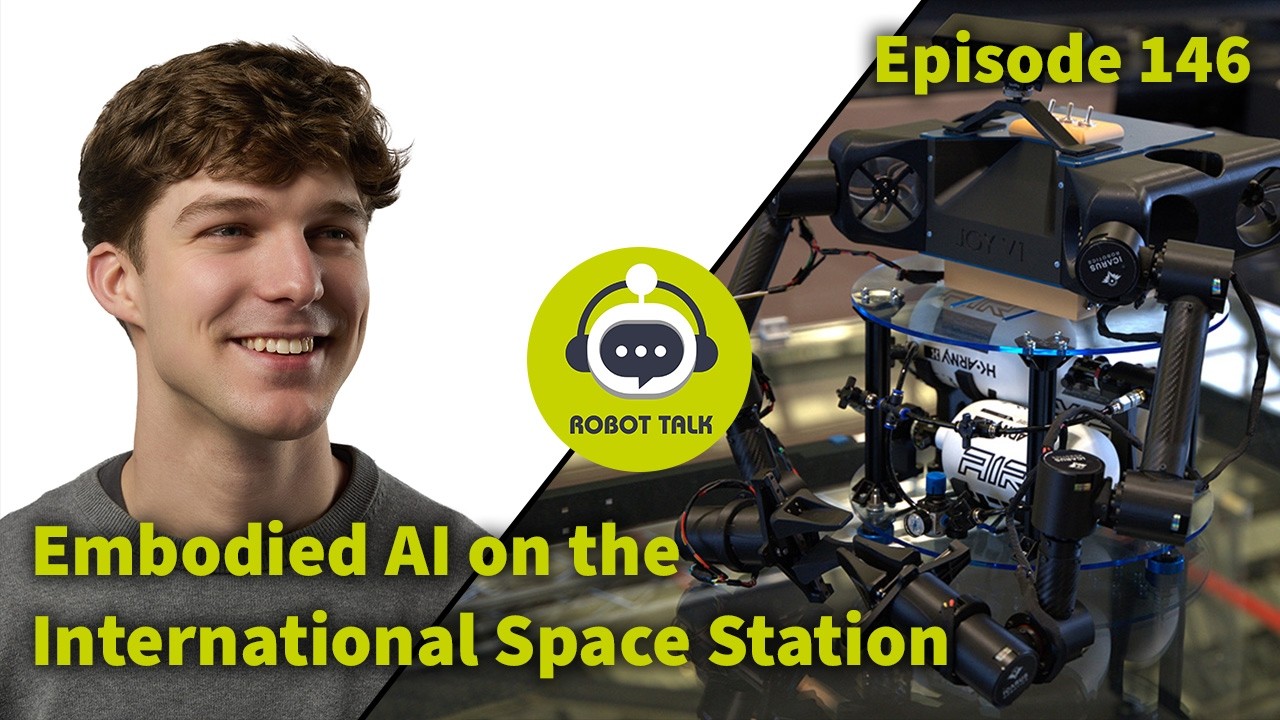
Icarus Robotics 正在为国际空间站打造一支机器人“劳动力”——而他们在微重力环境中攻克的操作难题,或许是具身智能迄今面临的最严苛试炼。联合创始人兼 CTO Jamie Palmer 认为,太空施加在机器人身上的每一项限制,都直接对应着地面人形机器人研发中尚未解决的问题。
为什么太空是具身智能的终极压力测试
太空机器人会剥除传统机器人设计中的一切想当然。没有重力帮助稳定抓取,出现问题时也没有随手可用的人类接管;通信延迟更让远程操控难以施展。如果你的操作系统无法真正应对不确定性——无论是物体位姿、接触动力学还是环境状态的不确定——失败就会以直观且昂贵的方式暴露出来。
这正是 Jamie Palmer 和 Icarus Robotics 为 ISS 研发的系统为何不只关乎航天业的原因。国际空间站是一个狭窄、拥挤且事关安全的环境,充满不配合的物体、别扭的伸手路径,而且绝不容许硬件掉落。是不是很熟悉?没错,这些同样是仓库、医院和建筑工地迟迟难以实现机器人自动化的根本约束。
Palmer 的经历让他拥有一套相当少见的问题解决视角。他持有 Columbia University 的 Robotics 硕士学位,曾在 ROAM 实验室研究智能灵巧操作。随后,他在 COVID-19 疫情期间部署自主医院机器人——这可以说是过去十年最混乱的现实机器人落地项目之一;之后又加入 Mercedes-AMG Petronas Formula One team,担任一名赢得大奖赛的工程师。在那里,极端条件下的硬件可靠性是不可妥协的底线。
Icarus Robotics 究竟在打造什么
Icarus Robotics 正在开发一支面向国际空间站的机器人“劳动力”,用于执行日常和高风险任务,减少宇航员在维护与检查工作上投入的时间。目前,这类工作每天占用相当可观的乘组工时。
其核心设计理念是在非结构化环境中实现灵巧操作:机器人能够直接操作现有的 ISS 硬件,而不要求对这些硬件进行改造。这种“操作优先”的思路,有意区别于许多传统空间机器人系统——后者通常需要专门设计的接口、夹具,或经过特殊标记的物体,才能让机器人可靠地与之交互。
这一区别意义重大。包括 Canadarm2 和 JAXA's HTV 机械臂在内的传统空间机器人系统,擅长对特征明确的载荷执行大尺度、预先规划的操作。而 Icarus 瞄准的是任务光谱的另一端:那些日常、临时发生、需要在狭小空间内完成的工作,目前往往只能由穿着宇航服的人,或在舱段内穿行的宇航员来执行。
微重力环境下的操作难题
在微重力环境中进行抓取,会打破绝大多数在地球上训练或测试的操作算法所依赖的基本假设。技术层面上,原因如下。
在地球上,重力提供了一种持续且可预测的力,帮助物体在抓取中就位,并抵抗扰动保持稳定。到了微重力环境,这股稳定力量消失了。机器人施加在物体上的任何接触力,都会以反作用力的形式传递到机器人自身——而机器人如果没有锚定,也同样处于漂浮状态。这意味着,每一次操作动作同时也是一个移动问题。机器人必须在控制交互物体的同时,控制自身的位置和姿态,并将两者视为一个相互耦合的动力学系统。
与绝大多数地面机器人系统面对的操作问题相比,这是难度大幅提升的版本。它要求机器人在没有任何“拐杖”的情况下,解决充满接触、能够感知不确定性的灵巧操作问题。这正是人形机器人在地面拥挤、杂乱环境中迟迟未能突破的能力瓶颈。
| 挑战 | 地面环境 | ISS/微重力环境 |
|---|---|---|
| 抓取稳定性 | 重力帮助物体就位 | 没有被动稳定机制 |
| 反作用力 | 由机器人基座吸收 | 传递至漂浮中的机体 |
| 物体位姿估计 | 重力限制静止姿态 | 任意 6-DOF 物体状态 |
| 错误恢复 | 掉落后重新尝试 | 物体漂移,可能发生碰撞 |
| 对延迟的容忍度 | 远程操控可行 | 往返延迟使自主运行成为必需 |
实际意义在于:任何能在 ISS 上可靠工作的操作 AI,都必须在没有辅助条件的情况下,解决高接触、强不确定性的灵巧操作问题。这正是阻碍人形机器人进入地面复杂环境的能力缺口。
ISS 机器人技术能教会地面人形机器人什么
空间机器人技术传递给人形机器人研发的经验,比业内大多数人意识到的更加直接。
以反作用力问题为例。当仓库中的人形机器人伸手从货架上取物时,它面对的是同一耦合问题的简化版本:手臂运动会改变机器人的重心,重心变化会影响平衡,平衡又会影响伸手动作的精度。如今大多数人形机器人平台都通过保守的运动规划和宽裕的安全边界来处理这一问题。而在微重力环境中,这种耦合极端且无法回避,研究人员必须真正解决它,而不是靠工程手段绕开它。
Palmer 在疫情期间参与医院机器人部署的经历,又带来了另一层启示。医院与 ISS 有许多关键特征相同:狭窄的走廊、非标准化物体(输液架、医疗设备、病人物品)、无暇时刻盯着机器人的人类操作员,以及后果真正严重的失败。从医院部署到太空部署,Palmer 的经历可以看作对环境难度的逐级提升——每一步都在剥除机器人原本可以依赖的一项假设。
对于正在为工业和物流应用开发人形机器人的团队而言,Icarus 的工作指向一种方法论上的洞见:先按最困难的版本设计问题。让机器人在约束最强的环境中学习操作,相比先在简单环境里训练、再逐步推向复杂场景,更容易泛化到难度较低的环境。
强化学习和 sim-to-real 迁移领域也通过大量实证工作得出了类似结论:在训练阶段进行域随机化,人为让训练环境变得更困难、更不可预测,能够持续产出更稳健的现实世界策略。从某种意义上说,ISS 机器人技术就是“最大化域随机化”的物理化身。
这对机器人与自动化意味着什么
对机器人工程师而言,Icarus Robotics 的路径释放出一个信号:在非结构化环境中实现灵巧操作,正逐渐具备商业部署条件——不只是在研究实验室里,而是在现有最严苛的运行环境中接受验证。一直横亘在操作型机器人应用面前的,正是实验室演示与现实部署之间的可信度鸿沟。
对于评估二手协作机器人和自动化硬件的工业买家来说,更值得关注的是能力演进的节奏。如今在 ISS 上接受压力测试的操作能力,通常会在三到七年内进入商用协作机器人和人形机器人平台。现在投资于灵活、具备操作能力的自动化平台,能够让工厂在底层 AI 成熟后及时吸收能力升级。
对于更广泛的物理 AI 生态而言,空间机器人代表着一个常被低估的数据来源。机器人在 ISS 上每运行一小时,都会生成大量富含接触信息的操作数据,而且这些数据来自一个物理规律明确、传感条件完善的领域。如果研究社区能够获得这些数据,它们或许能显著加快地面系统操作能力的发展。
Palmer 带到 Icarus 的 Formula One 工程背景,也为硬件开发提供了一个务实信号。F1 是少数必须在严格资源约束下,同时将硬件可靠性、软件迭代速度和不确定条件下的性能推向极致的商业领域之一。而这些,正是构建具备能力、能够真正部署的机器人系统时必须面对的工程权衡。
常见问题
Icarus Robotics 正在研发什么?
Icarus Robotics 正在开发自主机器人系统,用于在国际空间站执行日常维护、检查和高风险任务。这些机器人能够灵巧地操作现有 ISS 硬件,无需专门设计的接口,从而减少宇航员投入在非科研任务上的时间。
为什么微重力环境下的操作比地面机器人操作更难?
在微重力环境中,机器人施加在物体上的每一股力,都会通过机器人自身漂浮的机体产生大小相等的反作用力。这意味着操作与移动成为必须同时解决的耦合问题。地球上的重力会被动稳定抓取,并限制物体静止时的姿态,为大多数操作算法提供了依赖已久、却很少被明确建模的线索。
空间机器人研究如何帮助地面人形机器人?
为太空开发的操作 AI 必须在没有远程操控兜底的情况下,应对最大程度的不确定性——任意物体姿态、不可预测的接触动力学,以及实验室地面环境中可以依赖的各种辅助条件。相比在更简单问题上训练的系统,能够在这种条件下解决操作问题的系统,通常更容易稳健地泛化到仓库、工厂和医院等结构化地面环境。
Jamie Palmer 是谁?他有怎样的经历?
Jamie Palmer 是 Icarus Robotics 的联合创始人兼 CTO。他持有 Columbia University 的 Robotics 硕士学位,曾在 ROAM 实验室研究灵巧操作;在 COVID-19 疫情期间部署过自主医院机器人;创办 Icarus 前,曾任职于 Mercedes-AMG Petronas Formula One team,并担任赢得大奖赛的工程师。
Columbia University 的 ROAM 实验室是什么?
ROAM(Robotic Manipulation and Mobility)实验室隶属于 Columbia University,专注于智能灵巧机器人操作,致力于开发让机器人能够在非结构化环境中与物体交互的算法。它是多个领先学术研究团队之一,其成果正直接推动具备操作能力的商用机器人发展。
ISS 不只是一个科学平台——它正在成为地球上空乃至地球之外要求最高的机器人测试场。Icarus Robotics 正在打造一支机器人“劳动力”,用来证明具身智能能够在真正没有安全网的地方运行。
太阳系中最棘手的操作问题,究竟应该留在太空,还是就在你们团队试图自动化的工厂车间里?