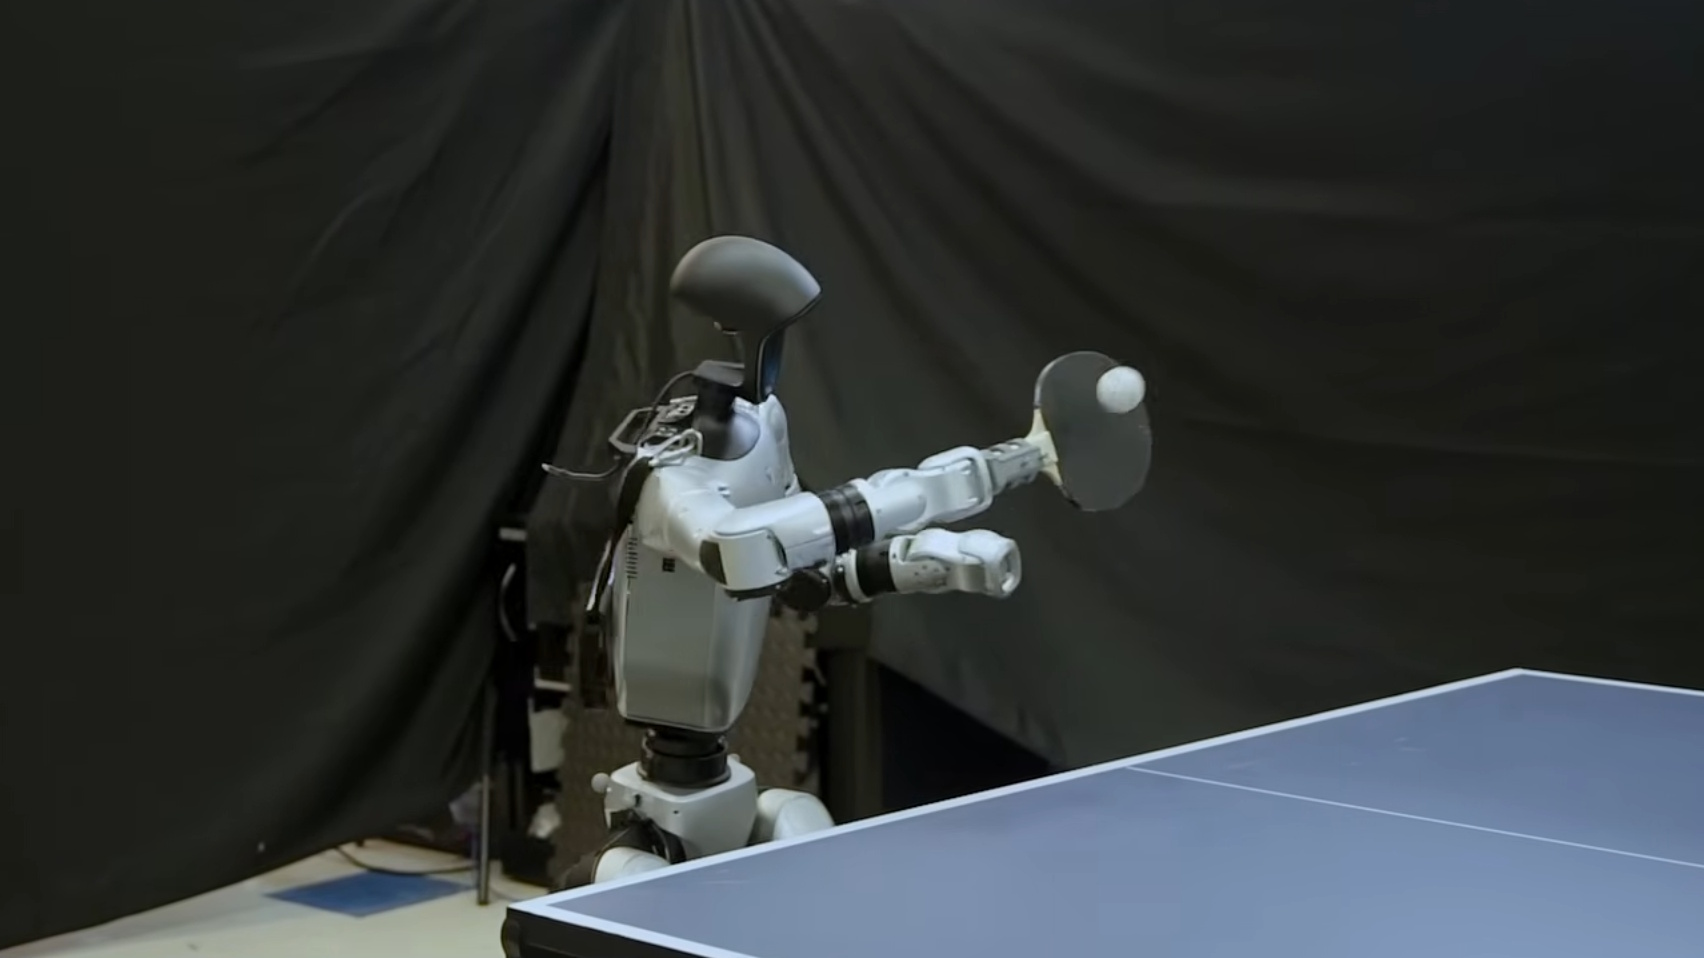
一套人形机器人乒乓球系统将击球执行与落点选择分开,并以球的落点目标连接两项任务。这项研究最早由 Arxiv 报道。研究人员仅调整目标选择策略,就让系统对阵三个基线策略时的比赛结果出现显著差异;学习得到的策略分别赢下了 89%、82% 和 73% 的得分。
落点目标充当两项任务之间的接口。运动控制策略通过基于模型的击球规划器和学习得到的控制器,将指定目标转化为可执行的击球动作。
研究人员通过闭环对打中的自我对弈改进运动控制策略:对手生成来球,而不是只使用预先设定的来球。在这一阶段,系统采样目标时不考虑对手,因此训练提升了击球执行能力,却没有教会系统比赛策略。
运动控制自我对弈提升了对打中的落点准确率和合法回球率。随后,研究人员冻结整个运动控制模块,并通过竞争性自我对弈训练一个独立的逐拍策略,用于选择落点目标。
对阵将球打向中路、随机选择落点以及打向对手远离一侧的基线策略时,学习得到的策略分别赢下了 89%、82% 和 73% 的得分。它会根据对手的位置和上一个落点调整目标选择,而不是只依赖固定落点。
固定运动控制模块后,实验比较的就是目标选择,而非击球控制器的变化。在硬件测试中,同一套执行模块和策略接口支持机器人与一名休闲乒乓球爱好者完成 11 分制比赛,其中包括使用正手和反手回球的多拍对打。