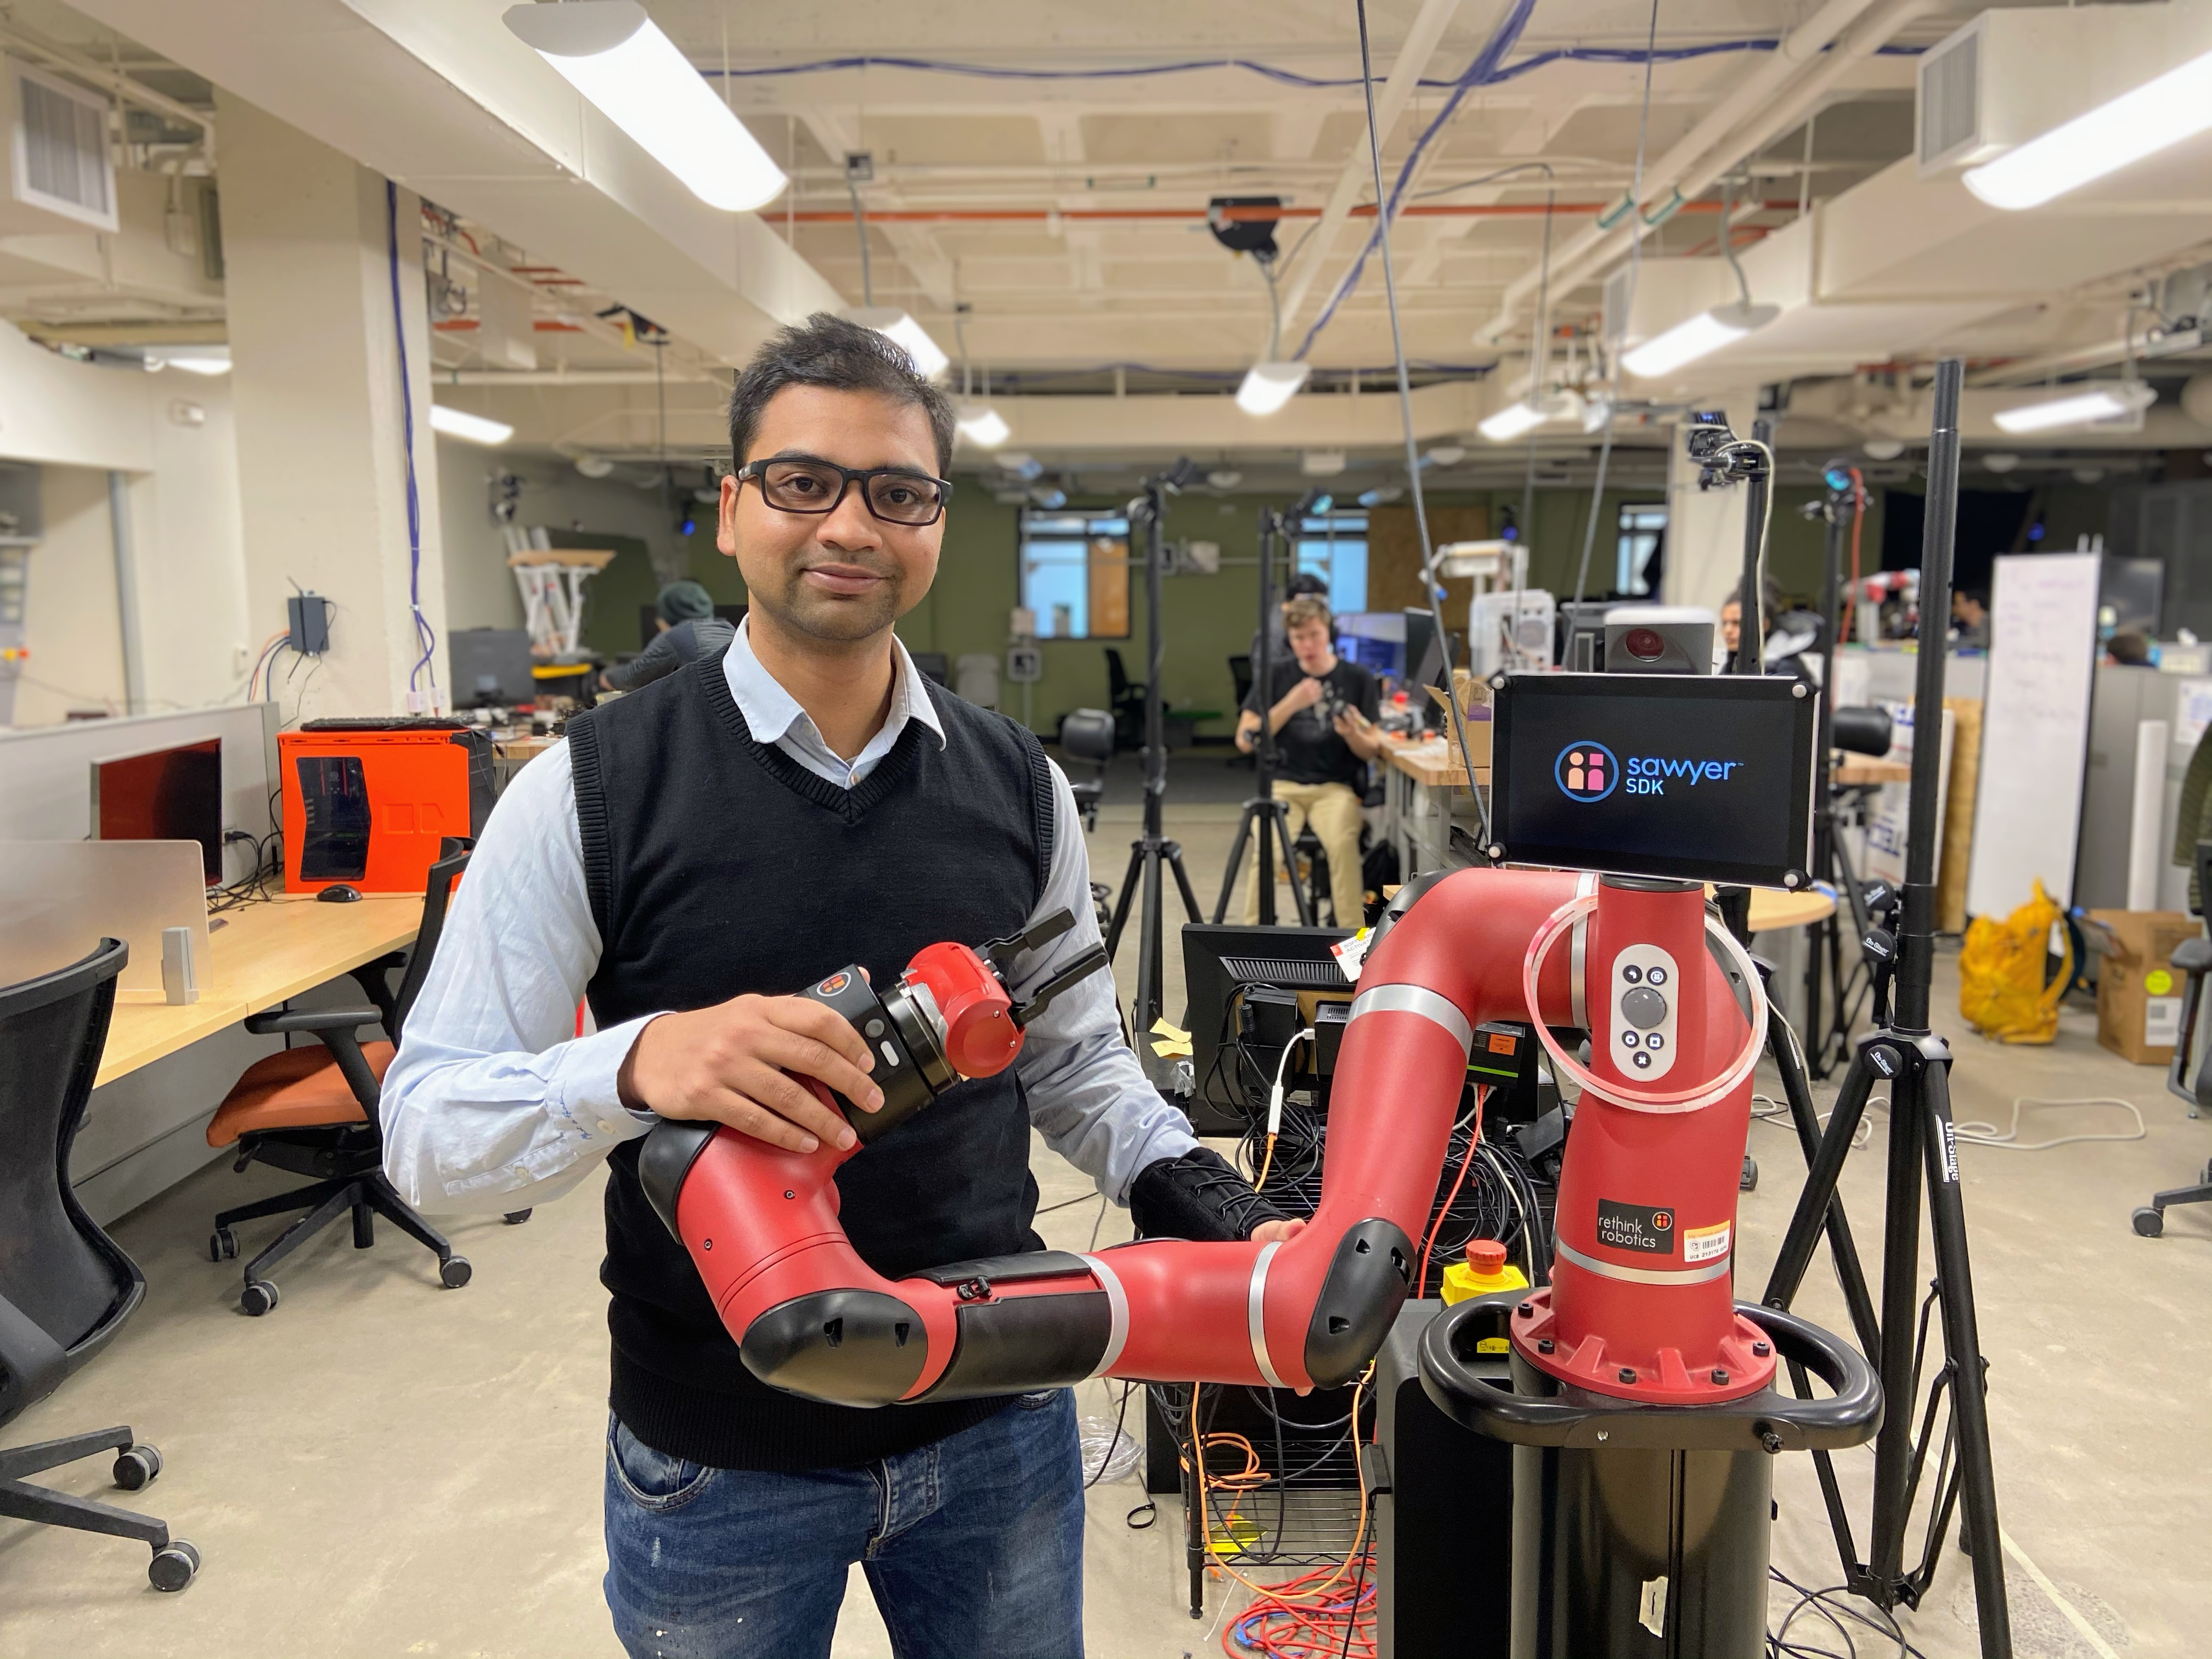
据 Robohub 最先报道,RoboCup 上的人形机器人如今不那么容易摔倒,也能在没有人跟随的情况下部署。但研究人员表示,目前人形机器人很少是实际应用的最佳选择;对于搬运方块这类简单任务,轮式机器人可能更简单。
今年的国际赛事有 55 支人形机器人足球队参赛,并举行了一场 11 vs 11 的表演赛。Biswas 表示,理事会每年与机器人进行的比赛过去轻而易举,如今对理事们来说已没那么容易了。
Biswas 将这些进步归功于硬件改良、算法进步和训练方法的提升。大多数现代人形机器人都使用通过学习获得的行走控制器,其中包括在仿真环境中训练、再迁移到现实世界的模型。
RoboCup 已简化足球联赛,并计划在 2028 年只设人形机器人足球联赛。Biswas 表示,从科学角度看,探索在同一台机器人上整合控制与感知很有价值。
RoboCup 的足球规划以人形机器人为核心,而 Biswas 举的搬运方块例子则更适合轮式底盘。他表示,对于搬运方块这类基于位置的任务,轮式机器人更合适,因为其底盘稳定、自由度更少,规划起来也更容易;人形机器人则还涉及力、速度和加速度。
Biswas 表示,最显著的进步往往针对特定场景进行了过度优化,因此相关方案既不够稳健,也不具备通用性;他举例说,可以通过更换刷子或改变照明来测试方案。Hauert 表示,视频里展示的机器人可能由人远程操控,或经过精细调校,并不一定能在陌生环境中直接工作。
Dechter 表示,在医疗辅助中,人形机器人或许能带来更好的心理感受;Hauert 则认为,只要不会造成误导,人形机器人在照护场景中可能有用。Hauert 表示,人们可能会因为人形机器人的外形而对它们抱有更高期待;在这些场景中,能力较弱、外形更像卡通角色的机器人或许更安全。
Biswas 表示,远程操控——由人控制机器人以生成训练数据——很有用,但仅凭这一方式不足以打造通用机器人。他指出,任务复杂度会呈组合式增长,并将当前对数据收集的投入,比作自动驾驶公司早年认为仅靠高清地图就能解决驾驶问题。
Biswas 表示,RoboCup 提出的在 2050 年前击败人类世界冠军这一挑战,仍是一个有待验证的猜想。