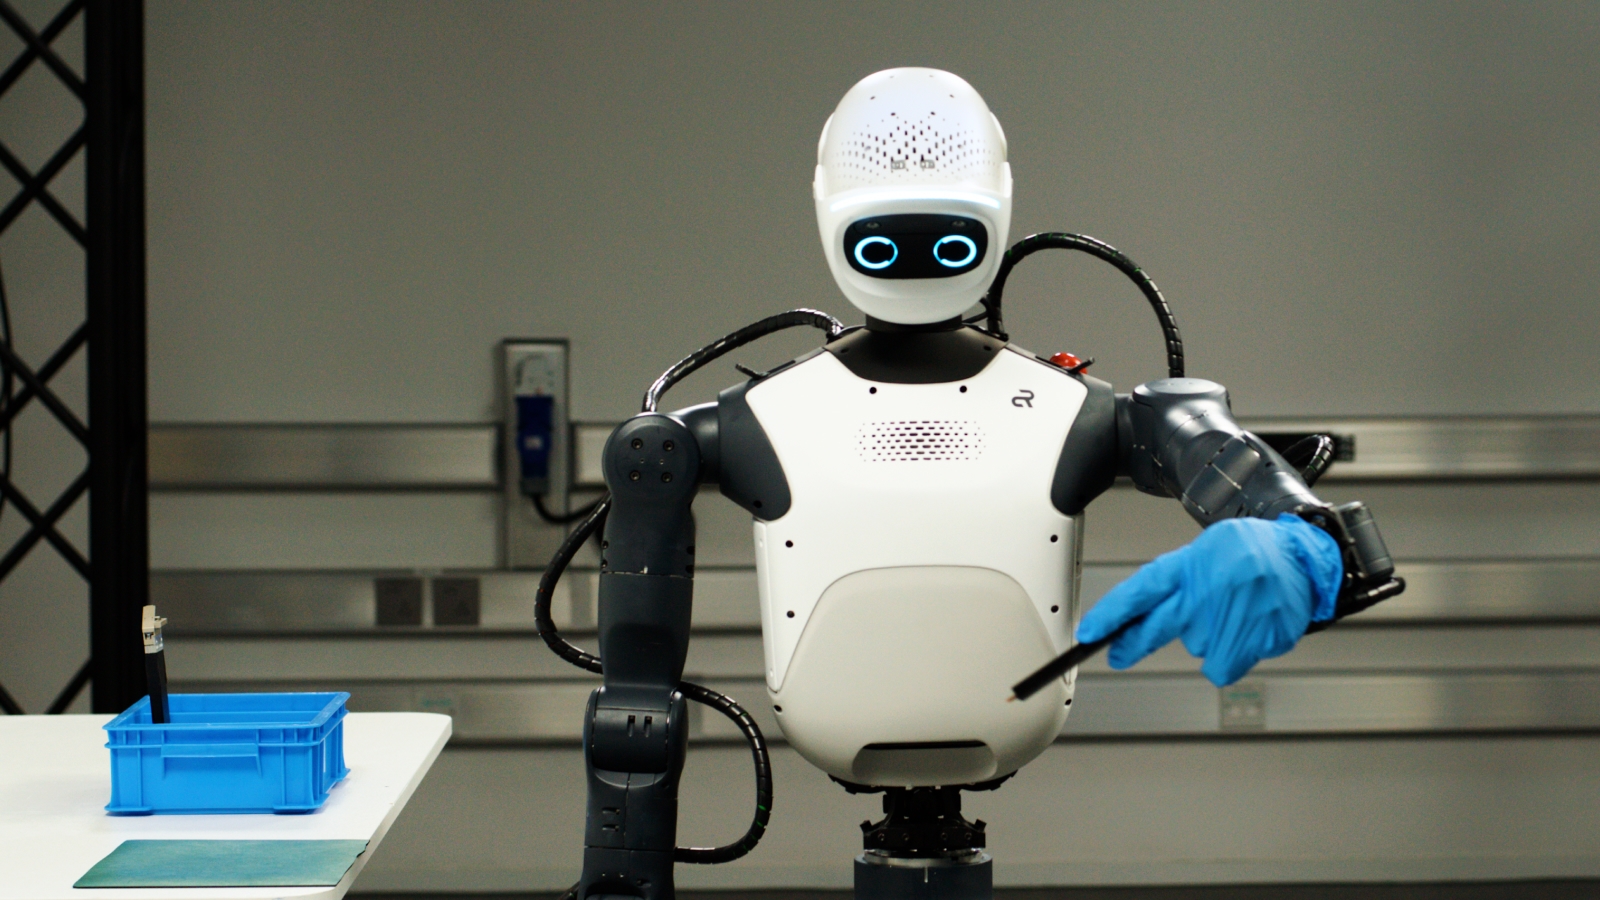
据 Roboticsandautomationnews 首次报道,Humanoid 正在扩大与 Nvidia 的合作,为其下一代人形机器人开发高性能机器人边缘运行时。该系统旨在处理传感器数据并在机器人本地运行 AI,协调感知、推理和控制,让机器人能够实时响应物理世界。
这套方案包括用于本地计算的 Nvidia Jetson Thor、Nvidia Isaac OS、Nvidia Holoscan Sensor Bridge 和 Holoscan SDK。Humanoid 已使用 Nvidia Isaac Lab 和 Nvidia Isaac Sim,在将模型部署到实体机器人之前进行训练和仿真,从而将这些工作与现实世界中的运行相衔接。
Jetson Thor 是这一架构的重要组成部分:Humanoid 已将两台机载计算机整合为一个系统,同时维持计算能力,未来还有望获得额外的性能余量。统一的 CPU 和 GPU 内存可减少不必要的数据传输和延迟,并简化工作负载共享计算资源的方式。
Holoscan Sensor Bridge 能让机器人传感器更快地将数据传送至 AI 模型。摄像头数据可以直接存入 GPU 可访问的内存,从而减少数据拷贝和 CPU 负载,并降低感知、推理和控制各环节的处理延迟。
Isaac OS 是一个开放、确定性的运行时框架,可提供 GPU 原生运行时,用于协调多种机器人工作负载。多千兆以太网可为传感器数据及命令与控制信号提供最高 100Gb 带宽;这些技术结合起来,旨在降低软硬件复杂度,让平台更易于开发、测试和扩展。
Humanoid 的技术栈将部署前的训练与仿真,衔接到机器人运行期间的机载计算;Jetson Thor 则在维持计算能力的同时整合了两台计算机。随着 Humanoid 推进平台开发,并为下一代机器人应对日益复杂的现实应用做好准备,两家公司将继续合作。