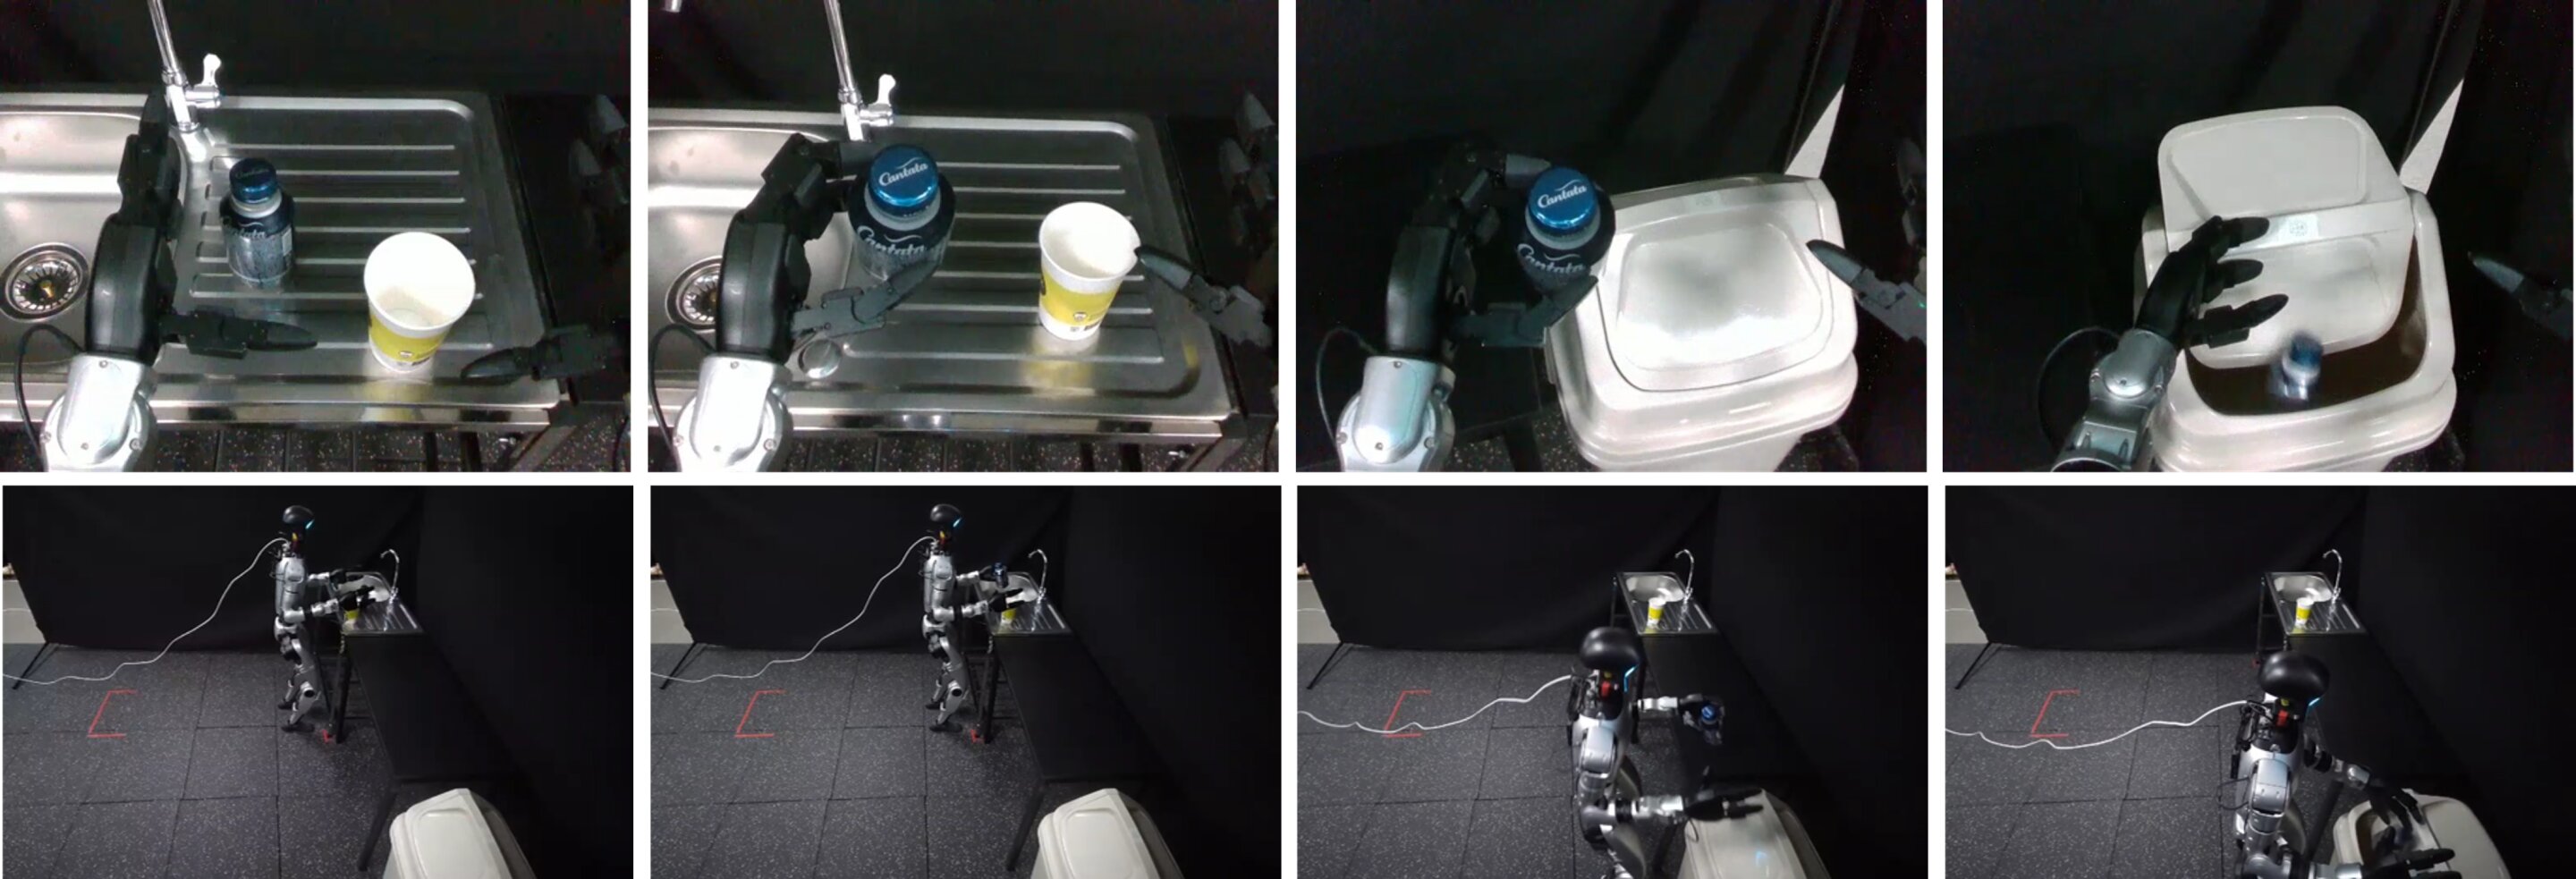
首尔国立大学的研究人员开发了人形机器人AI系统 RISE,将分别示范的行走和物体操作联系起来。该研究最先由 Techxplore 报道。在测试中,RISE 无需针对不同行为之间的衔接进行示范,便完成了多阶段任务;在真实机器人上的平均成功率达到 50.0%,而基于 GR00T 的基线系统为 30.0%。
RISE 由首尔国立大学 Songhwai Oh 教授带领的团队开发。它将一个负责理解视觉和语言输入的共享模型,与多个动作专家以及负责协调它们的元控制器结合起来。
训练期间,能够更准确预测当前动作的专家会获得更高权重和更大影响力,因此可自行专精于运动或物体操作,无需预先指定分工。执行任务时,专家权重的变化会指示当前行为何时结束,以及何时应开始下一个预设任务。
收集完整任务序列的数据,比单独记录行走、拾取和放置更困难:中途失败可能导致示范无法完成。单独的示范也无法告诉模型何时停止一种行为、转而开始另一种行为。
模拟测试涵盖由两至四个阶段组成的任务,涉及苹果、瓶子和杯子,包括结合移动、拾取和放置物体的任务序列。RISE 的平均成功率为 87.3%,而采用单个专家的基于 GR00T 的基线系统为 73.6%。
在一台配备两只 Dex3-1 灵巧手、具有 43 个可控自由度的 Unitree G1 上,RISE 在包含两阶段、四阶段和最多五阶段的任务中,平均成功率达到 50.0%,而基于 GR00T 的基线系统为 30.0%。随着阶段数增加,RISE 的表现比基线系统更加稳定。
这项研究已被 IROS 2026 接收。Oh 表示,团队计划将这一方法从顺序执行的运动和操作任务扩展到全身行为,例如在移动时操作物体。