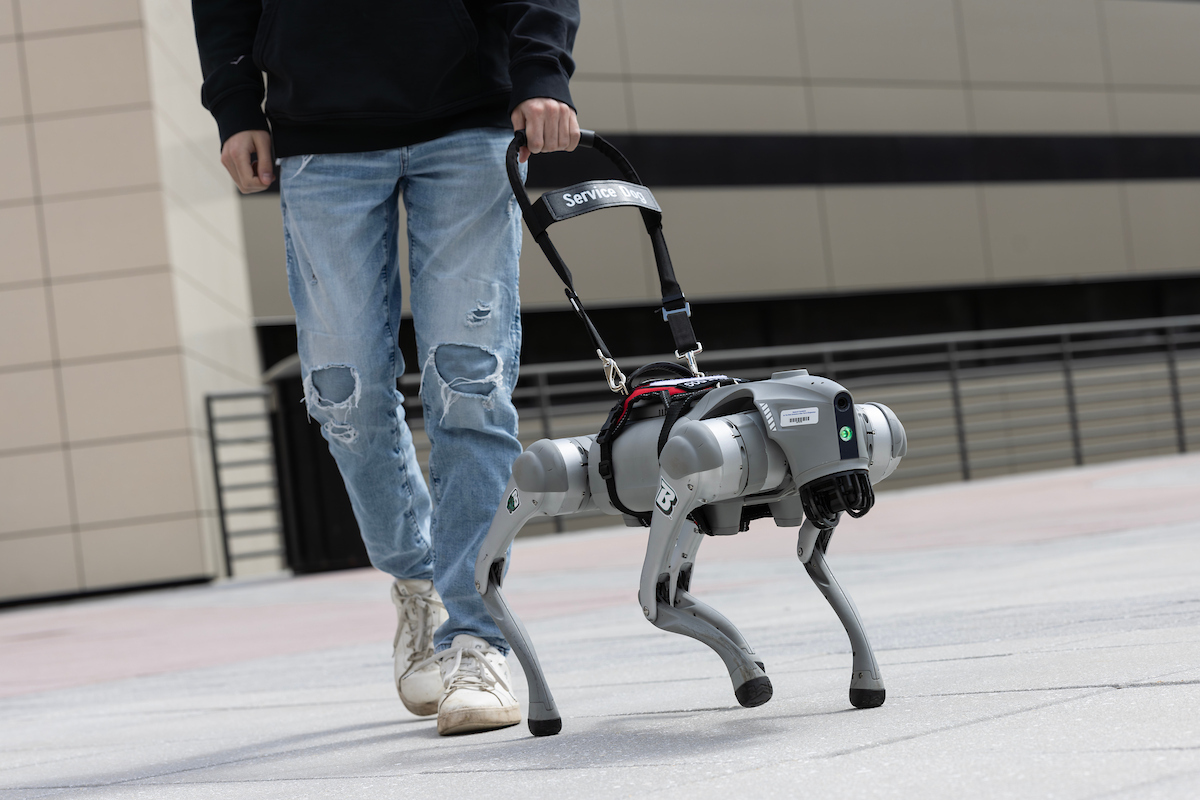
宾汉姆顿大学的研究人员打造了一款四足机器人导盲犬,它利用GPT-4与视障用户进行语音交流——出发前描述路线,行进中播报周围环境。经过七名法定盲人参与者的测试,该系统在能力上实现了显著飞跃,远超通常只能理解不到20个指令的生物导盲犬。
目录
宾汉姆顿大学究竟造了什么?
该系统将四足机器人平台与GPT-4语音集成相结合,具备两种不同的语音模式:行程开始前的“计划播报”和导航过程中的“场景播报”。出发前,机器人会描述可选路线和预计行程时间。行进中,它用自然语言播报环境——走廊、障碍物、空间上下文。
这是一个重要的架构转变。此前宾汉姆顿大学(由托马斯·J·沃森计算学院副教授Shiqi Zhang领导)的机器人导盲犬研究聚焦于拉绳响应系统:机器人对物理提示做出反应,但不会说话。在系统之上叠加一个LLM,将原本被动的导航工具转变为对话式的导航伙伴。
题为《从犬吠到言语:迈向具有语音通信能力的智能机器人导盲犬》的论文已在第40届AAAI人工智能年度会议上发表——这是该领域最具影响力的会议之一,表明该研究已通过严格的同行评审。
据The Robot Report报道,格拉斯哥大学也探索了类似系统,辅助移动初创公司Glidance则开发了轮式变体——但均未实现像本次测试中那样结合了行程前规划与实时播报的闭环功能。
与真实导盲犬相比如何?
仅从语言带宽来看,机器人系统不仅领先,而且领先数个数量级。生物导盲犬最多能理解大约20个指令。GPT-4集成使机器人拥有几乎无限的自然语言理解能力,可以处理复杂的多部分指令、追问和上下文对话,无需重新训练。
| 能力 | 生物导盲犬 | GPT-4机器人导盲犬 |
|---|---|---|
| 指令词汇 | 约20个指令 | 几乎无限(自然语言) |
| 路线规划播报 | 无 | 有——行程前播报 |
| 实时场景描述 | 无 | 有——持续播报 |
| 避障 | 有(经过训练) | 有(基于传感器) |
| 情感支持 | 高 | 有限 |
| 训练时间 | 18–24个月 | 软件部署 |
| 可获得性 | 约2%的合格用户 | 原则上可规模化 |
生物导盲犬的优势真实存在,不可轻率否定。多年的训练积累的 situational judgment、处理路缘时的体力、以及 handler 与动物之间的情感纽带,是运行云 API 推理的四足机器人无法复制的。在传感器边缘情况迅速增加的不可预测户外环境中,这种类比尤其不成立。
机器人系统提供的是互补性能力——任何生物导盲犬都无法提供的语言情境感知——加上可扩展性。据行业数据,全球2.53亿视障人士中,仅有约2%能获得导盲犬。机器人系统无需每台耗费两年专业训练。
测试中发生了什么?
七名法定盲人参与者使用机器人在一个大型多房间办公环境中导航。任务:到达指定会议室。机器人首先用语音询问目的地,提供路线选项及时间估算,然后引导用户并同时播报环境——宣布走廊长度、空间转换以及途中的相关障碍。
导航后通过问卷评估帮助性、沟通便捷性和感知有用性。参与者一致偏好组合模式——即同时具备行程前规划播报和实时场景描述——而非单一模式。一项平行仿真研究在数量上强化了这一发现。
Zhang 描述了参与者的热情反应:“他们对这项技术、对机器人感到非常兴奋。他们真的看到了技术的潜力,并希望看到它投入使用。”
值得注意的局限是:七名参与者在受控的室内办公环境中进行测试,这仍是概念验证规模,而非部署验证。团队明确承认这一点,计划进行更大规模的用户研究,提高自主性,并开展室内外长距离导航试验。在雨天、人群和崎岖地形中的实际表现仍是未知数。
这对机器人和辅助自动化意味着什么?
宾汉姆顿大学的研究意义超越了辅助技术——它是一次早期示范,展示了当给四足机器人配备通用语言模型作为主要用户界面时会发生什么。这种架构模式具有广泛影响。
对于四足平台开发者,这验证了商用LLM API无需定制模型训练就能显著扩展现有硬件的功能面。搭载此软件栈的Unitree Go2或类似平台将变成与其基础硬件截然不同的产品。正在探索二手协作机器人和移动机器人平台的买家应注意,软件升级(而非硬件替换)可能越来越决定能力层级。
对于辅助机器人市场,可及性问题才是真正的目标。全球导盲犬训练组织每年仅能生产几千只动物——远不足以满足需求。能够规模化制造并通过软件更新的机器人系统,从结构上解决了这一瓶颈——前提是户外导航和耐用性难题得到解决。
对于更广泛的实体人工智能发展轨迹,这里的模式——四足移动 + 多模态LLM + 真实世界任务执行——正是同时出现在人形机器人、检测平台和物流系统中的相同架构栈。宾汉姆顿的工作是在更大的融合趋势中一个特定领域的证据点。关注人形机器人市场的人会认出这个模式:具备语言能力的具身系统正以比大多数采纳时间线所预期的更快速度从实验室走向结构化真实环境。
该项目的下一个前沿领域是户外自主能力——处理路缘、十字路口、多变地形和行人交通。这正是概念验证与可部署产品之间的差距所在,而且这个差距并不小。
常见问题解答
宾汉姆顿团队为他们的导盲犬系统使用了什么机器人硬件?
论文未指定所使用的具体商用四足平台,但该系统运行在集成了GPT-4进行语音处理和自然语言生成的四足机器人上。研究以软件架构为重点,意味着该方法设计为平台无关,可能部署在Unitree或Boston Dynamics等商用四足机器人上。
GPT-4集成具体如何改进导盲犬导航?
GPT-4实现了生物导盲犬无法提供的两项能力:用自然语言解释的行程前路线规划(包括每条路线的预估时间),以及行进中的连续场景播报。生物导盲犬能理解大约20个指令;GPT-4集成使系统拥有几乎无限的自然语言理解能力,允许用户提问、请求更改路线或实时获取详细的环境描述。
全球有多少人可能受益于机器人导盲犬?
全球约有2.53亿人患有视力障碍。由于每只动物的训练周期为18–24个月以及全球专业训练项目数量有限,目前导盲犬的可获得性仅覆盖约2%的潜在受益者。能够规模化制造并通过软件更新的机器人系统,从结构上为解决这一可及性差距提供了可能。
宾汉姆顿机器人导盲犬是否已准备好投入实际部署?
否——目前该系统仅在受控的室内办公环境中经过七名参与者验证。研究团队计划进行进一步研究,涵盖更远距离、更高自主性和户外导航。在多变地形、人群和恶劣天气条件下的户外性能尚未验证,这是当前概念验证与可部署产品之间的主要差距。
这项技术能否应用于导盲犬机器人之外的平台?
可以。核心架构——四足移动结合LLM驱动的语音交互和实时场景播报——可直接应用于检测机器人、仓库导航助手和通用服务机器人。任何目前依赖固定指令集或手动遥控的四足或移动平台,原则上都可以通过相同的集成方法获得自然语言界面。
宾汉姆顿大学的机器人导盲犬是目前最清晰的演示,表明实体人工智能——通过LLM推理的具身机器人——能够解决硬件本身无法解决的实际可及性问题。实验室概念验证与规模化部署之间的差距仍然很大,但架构蓝图已经过同行评审并公开。
你会信任一台GPT-4引导的机器狗在繁忙的城市十字路口导航吗?要达到这一点还需要什么?