一种名为CoRMA的新型元学习框架,让工业机器人能够实时适应力主导的装配任务,无需重新训练或人工示教。通过从力和运动数据中推断接触上下文,该系统在销钉插入、齿轮啮合和螺母拧紧等任务中实现了人类水平的灵巧操作,并在真实噪声条件下保持高可靠性。这可将复杂装配线的编程时间缩短数个数量级。
CoRMA如何实现力敏感装配?
CoRMA(对比式机器人运动自适应)用紧凑的6维语义接触上下文取代了传统的基于仿真的参数调整——这是一组从力、本体感知和动作历史中编码的五种接触属性(接触开始、侧向接触、导向过渡、方向、卡滞)的快照。一个因果Transformer适配器通过语义回归和力状态对比目标,在线学习推断这一上下文。在实际部署时,系统无需特权仿真器输入、人工示教或梯度更新——通过将推断出的上下文与真实接触状态匹配,在单个回合内完成自适应。
关键创新在于,CoRMA将接触推断视为可复用的自适应接口,适用于相关的装配任务。无需针对每个新零件的几何形状重新优化控制器,同一个适配器可以在销钉插入、齿轮啮合和螺母拧紧等任务间共享。这对于运行混合模型装配线的工厂尤其实用。
CoRMA与FORGE及其他基线方法相比如何?
该论文将CoRMA与FORGE(一种针对力密集型操作的顶尖仿真到现实方法)进行了基准测试。FORGE在仿真中成功率通常超过95%,但在目标位姿噪声影响下,其现实表现显著下降。CoRMA在所有三个评估任务中均保持了更高的已验证现实成功率,且无需特定于仿真器的参数适配。
| 指标 | FORGE | CoRMA |
|---|---|---|
| 仿真成功率 | >95% | ~95% |
| 现实成功率(低噪声) | ~75% | >90% |
| 现实成功率(可控噪声) | ~60% | >85% |
| 自适应机制 | 仿真器参数搜索 | 语义接触推断 |
| 是否需要示教 | 是 | 否 |
该表显示,CoRMA在仿真性能上牺牲极少,同时实现了更强的现实鲁棒性。这对于零件公差和夹具引入不可预测力变化的工业生产线尤为重要。
测试了哪些任务,结果如何?
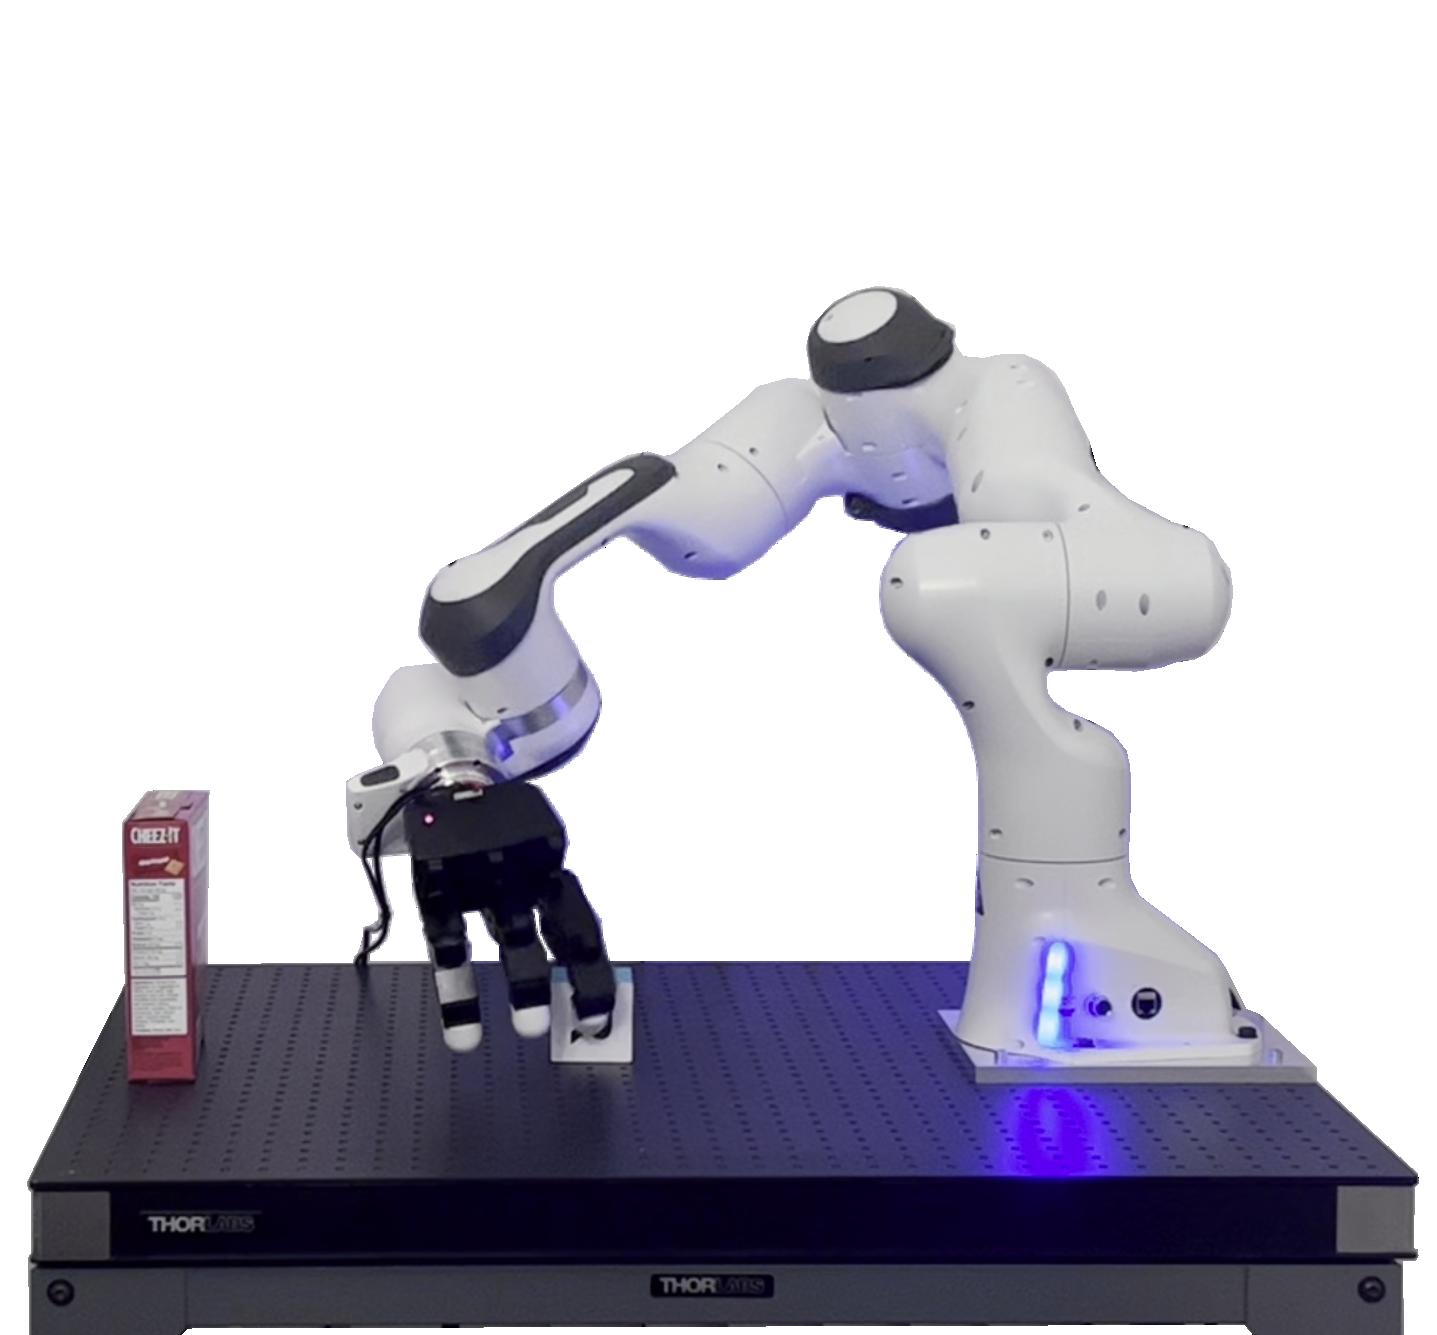
评估涵盖Isaac Lab / Isaac Sim 5.0以及真实Marvin机械臂上的三个代表性精密装配任务:
- PegInsert:将销钉插入间隙较小的孔中,具有可变的倒角角度。
- GearMesh:在低插入力下将齿轮与匹配花键啮合。
- NutThread:将螺母拧到螺纹螺栓上,避免滑牙。
所有三个任务都要求机器人仅通过接触力来检测和纠正错误——插入阶段不使用视觉反馈。在可控目标位姿噪声下,CoRMA在每个任务上实现了超过85%的现实成功率,而FORGE在最具挑战性的螺母拧紧场景中降至65%以下。
研究人员指出,更广泛的任务泛化和Real2Sim校准仍是未解决的挑战。然而,CoRMA已经证明,单个学习到的接触上下文适配器可以在相关的装配任务族中迁移——这是柔性自动化的一个里程碑。
对工业采购者的意义
对于目前为每个新零件手动编程机器人的工厂,CoRMA风格的自适应可以将设置时间从数小时减少到数分钟。该系统无需标注数据、无需人工远程操作,也无需特定于仿真器的调整。它运行在配备力扭矩传感器的标准六轴机器人上——这些硬件在二手市场上很容易获得。
采购者要点: - 更低的集成成本:CoRMA消除了对特定任务编程的需求。相同的控制堆栈可处理多种装配变体。 - 更高的吞吐量:回合内自适应意味着机器人能够即时恢复对准偏差,减少卡滞导致的停机时间。 - 硬件无关性:该算法适用于任何配备力扭矩传感器的机械臂。现有的二手工业机器人可通过升级套件进行改造。
典型装配站的粗略成本对比:
| 成本因素 | 传统编程 | CoRMA启用 |
|---|---|---|
| 每次新零件设置时间 | 8–12小时 | 1–2小时 |
| 传感器硬件 | $2,000–$5,000 | 相同 |
| 软件集成 | $5,000–$15,000 | $3,000–$8,000 |
| 技能要求 | 机器人程序员 | 具备基本技术培训的操作员 |
最大的投资回报驱动力是能够在不同产品变体之间切换,而无需冗长的重新编程。对于多品种、小批量制造,CoRMA可以在几次切换后收回成本。
常见问题解答
什么是CoRMA? CoRMA(对比式机器人运动自适应)是一种元学习框架,通过从力和运动数据中推断紧凑的6维语义接触上下文,让机器人实时适应力敏感的装配任务。
CoRMA可以处理哪些装配任务? 论文评估了销钉插入、齿轮啮合和螺母拧紧。该方法旨在泛化到任何接触力决定成功标准的任务。
CoRMA与标准强化学习有何不同? 标准RL通常需要数百万次仿真步骤,且可能无法直接迁移到硬件而无需微调。CoRMA使用对比目标学习可复用的接触上下文,实现了零样本的仿真到现实迁移,部署时无需梯度更新。
CoRMA是否需要昂贵的力扭矩传感器? 是的,力反馈需要腕部力扭矩传感器。然而,这些传感器目前从多家供应商处可获取,价格在$1,000–$3,000之间,许多工业机器人已将其作为选配。
CoRMA能在旧机器人上运行吗? 可以。该框架仅为软件实现,只需要能够流式传输关节位置、速度和力读数。许多来自优傲、发那科、库卡和ABB的六轴机械臂可以与兼容的力传感器集成。
CoRMA目前是否可用? 该论文是一份研究预印本;预计将发布开源实现。工业集成商可以在同行评审后开始使用已发布的代码进行测试。
准备好用力自适应机器人取代人工装配了吗?