卡内基梅隆大学与Siemens研发了PRISM,这是一种评估人形机器人能否安全停止的方法,最早由Ri报道。切断电源可能导致人形机器人倒下,进而伤及自身或砸到的人和物体;让机器人回到中立姿态也未必安全,尤其是在人员或障碍物附近、地面湿滑或不平,或机器人手持物体时。
急停(E-stop)机制是机器人安全领域事实上的标准,许多机器人都配有醒目且易于触及的红色按钮。对于固定安装的工业机器人,按下急停按钮会切断电源并停止所有运动;而人形机器人需要电力来维持平衡并控制关节。
机器人研究人员一直在探索先让人形机器人回到中立姿态,再切断电源的方法。在CMU的这项研究中,中立姿态指双臂自然下垂的站立姿势;之后还可以采取诸如安装支撑吊带等措施,让操作人员能够安全地关闭机器人电源。
但在人员或其他障碍物附近、地面湿滑或不平,或机器人手持物体时,退回中立姿态本身也可能带来风险。因此,安全停止不仅关乎停止运动,也取决于具体情境。
借助仿真,研究人员可以在不损坏机器人的情况下,考察可能妨碍停止的环境和活动,包括罕见但关键的状态。他们将这一方法命名为主动式重要性采样安全停止能力监测器精化法(PRISM)。该方法定义了安全停止的条件,以及一条安全边界;超出这条边界,人形机器人就可能无法安全停止。
PRISM目前面向人类控制者设计:它会监测人形机器人,并在机器人可能无法安全停止时向操作人员发出警报。项目负责人、机器人学博士生Yifan Sun表示,未来人形机器人或许也能运用这一方法,自行识别高风险情境,并避免或尽量缩短处于安全边界之外的时间。
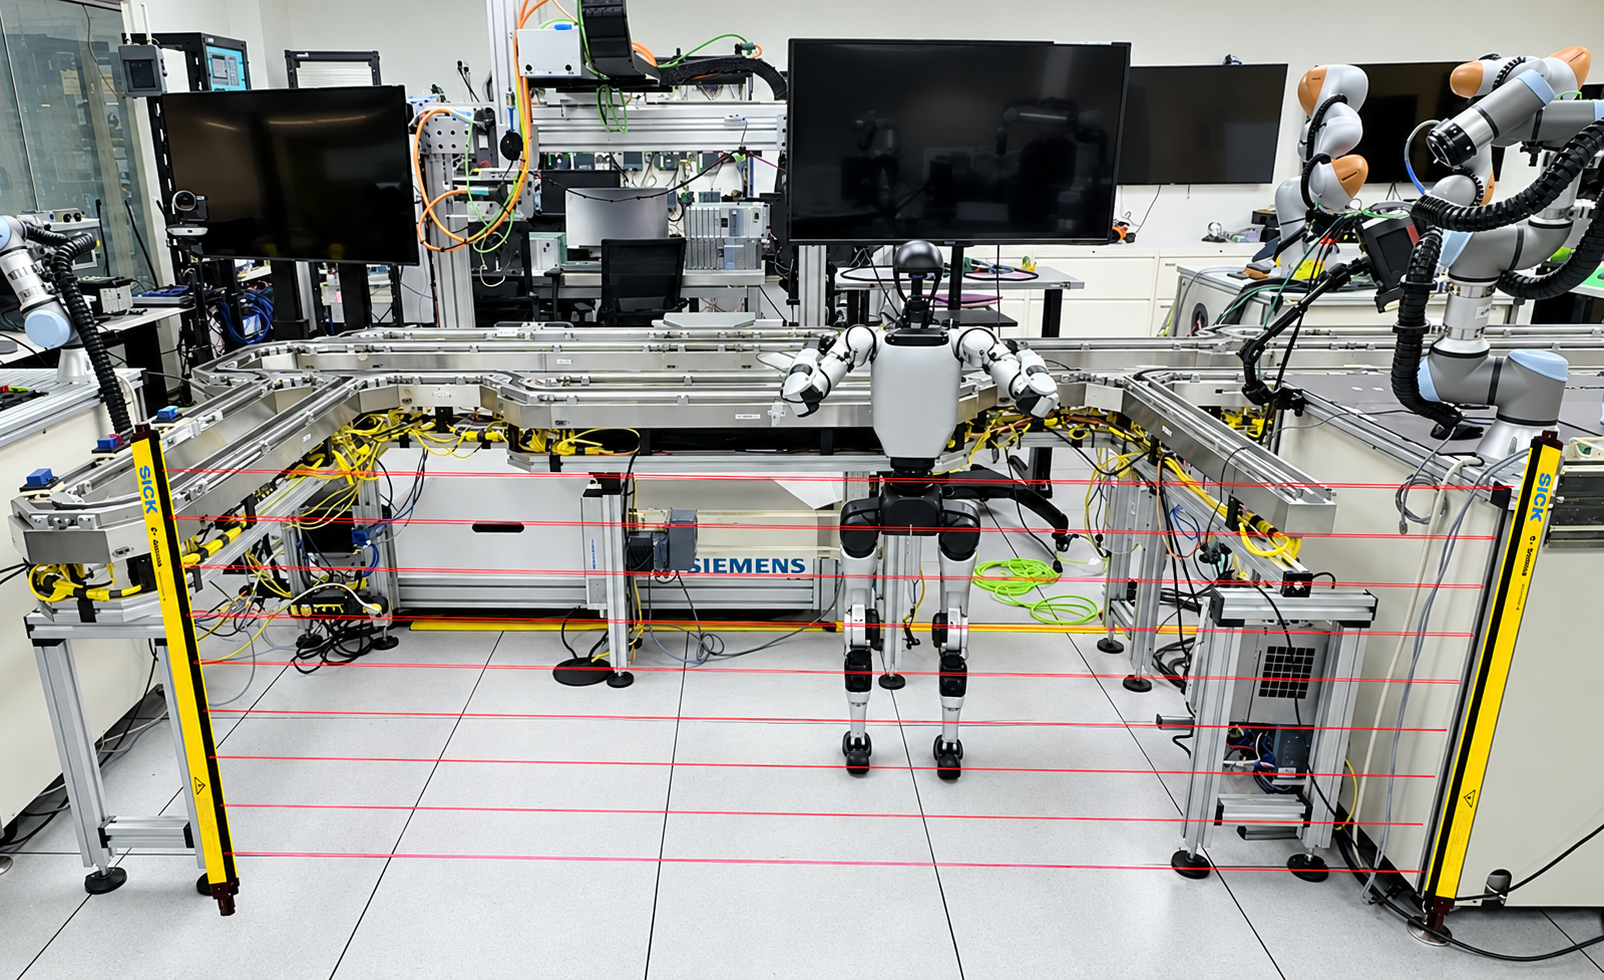
Siemens使用一台身高略高于 four feet 的商用机器人演示了PRISM。研究人员发现,该方法可用于主动安全监测,并有望支持对故障安全行为进行认证;这正是Siemens特别关注的方向。
这项研究将在2026年9月27日至10月1日于匹兹堡举行的IROS 2026国际智能机器人与系统会议上发表。