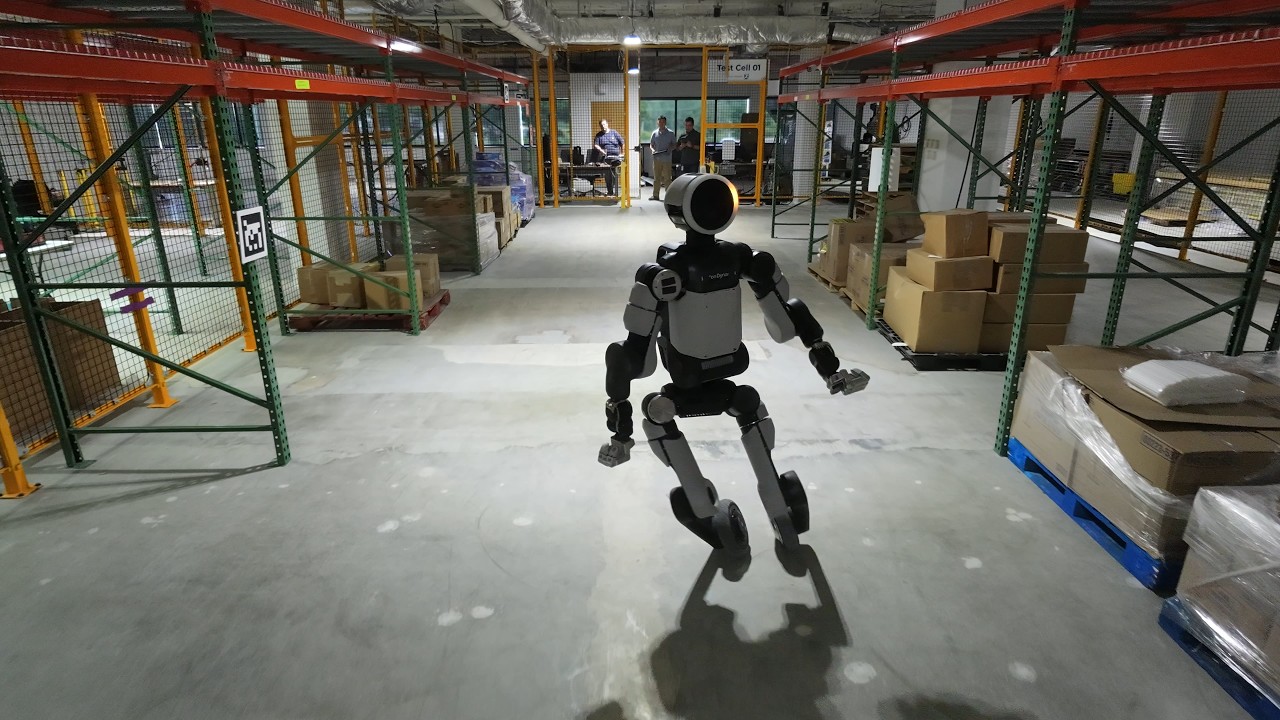
Boston Dynamics为其 Atlas 人形机器人装上车轮,开展一系列控制工程实验。该实验最早由机器人报告报道。实验旨在测试这种组合控制方法如何帮助 Atlas 在非结构化的真实地形中保持动态稳定,使其能在平地滚动与用腿跨越障碍物或穿行于不平整路面之间切换。
Boston Dynamics表示,轮式 Atlas 是一个研究测试平台,并非产品。控制工程师 Andy Wu 为 Atlas 的腿部安装车轮,以检验其驱动能力的极限;实验也考察了系统在难以建模或仿真的条件下的适应能力。
Wu表示,一个定制适配器可将市售滑板车轮圈安装到 Atlas 现有的踝关节执行器上,这是这套装置中唯一新增的部件。在软件方面,每个车轮都被建模为可连续旋转的踝关节,取代了 Atlas 基础机器人模型中的脚部。
Wu表示,系统在仿真中学会了所有动作,并在现实中执行,表现出的准确度令人意外。视频还展示了 Atlas 做旋转动作和大幅度驱动动作,以及滚动和步行移动。
全身强化学习策略会处理实时本体感觉反馈和速度指令。此外,实验系统还会输出动态姿态与力的调整,以减轻未建模扰动和非理想接触状态带来的影响。
对 Wu 和控制工程团队而言,主要收获是控制协同效应:经典电机控制提供基础稳定性,而全身强化学习则支持反应式适应。两者结合后,系统在现实环境中的灵活性高于单独采用任何一种方法。
Wu接下来想了解的是,当执行器发生故障时,这一策略会如何响应。这关系到安全,也有助于了解系统在发生故障时会如何应对。