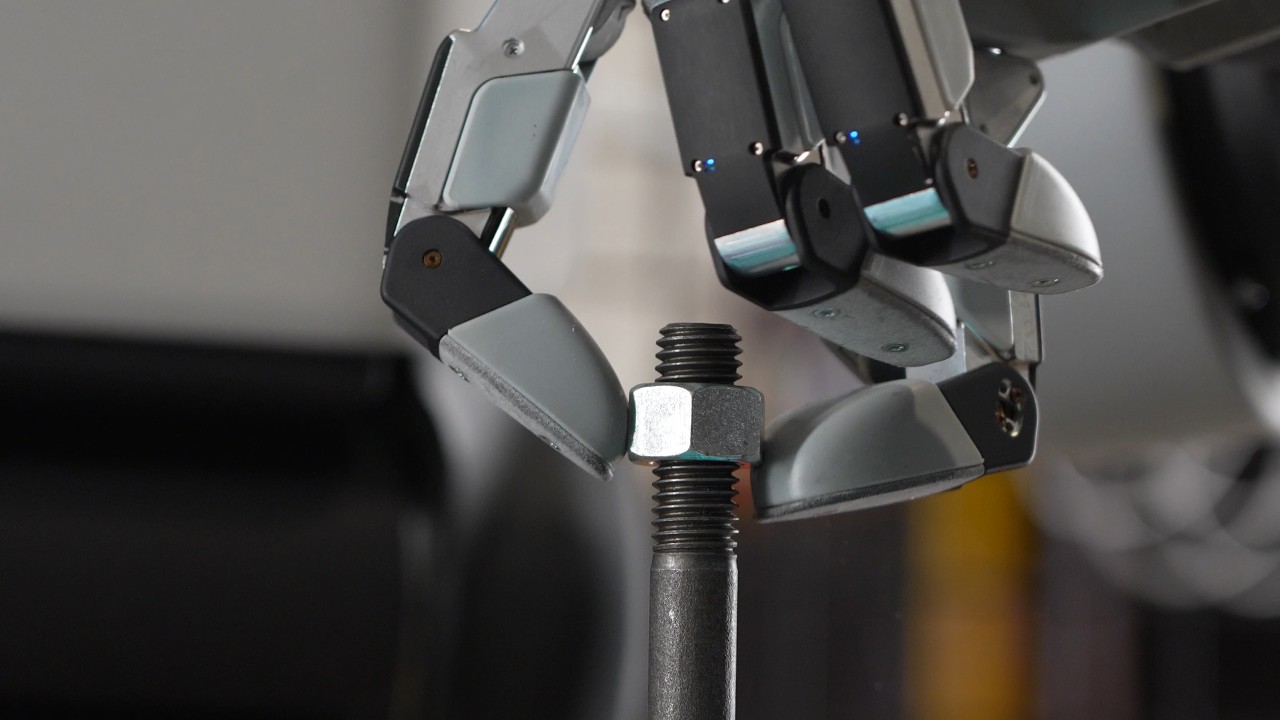
Boston Dynamics发布了一款为Atlas人形机器人设计的四指机械手,拥有13个自由度,面向工具操作和大规模量产。该消息最早由Therobotreport报道。与早期版本的七个自由度相比,这款手部拥有13个自由度,设计重点也从抓取各种物体转向操控物体和使用工具。
此前的Atlas机械手拥有七个自由度,设计目标是抓取多种物体;新款则将重点转向操控物体。拇指有四个自由度,其余三根手指各有三个。
Atlas机械工程师Dylan Thrush表示,团队认为,小指带来的额外灵巧性和任务能力,不足以抵消增加三个自由度所带来的体积、功耗和执行器复杂度。在设计定稿前,Zachary Jackowski让团队成员把小指和无名指贴在一起过一天,并汇报哪些动作因此无法完成;团队最终认定,机器人手部并不需要小指。
这只手可以让拇指指尖沿着其他手指的长度方向滑动,也可以横向滑动;它能用拇指与任意一根手指进行捏取,还能形成三点抓握。其能力还包括在手内重新调整物体方向、打滑恢复,以及一边按下工具扳机一边操作工具,例如电钻、大功率扭矩起子、砂轮机、射钉枪和焊枪。
关节采用直接驱动,且只使用一种执行器类型;执行器完全封装,没有易损线缆穿过关节。这只手的尺寸与较大的成人手掌相近。Boston Dynamics表示,几种独特的驱动技术让它保持了与前代手部相近的强度。指尖和手掌覆盖着密集的压力触觉传感器,能够捕捉微弱的接触信号。
Boston Dynamics认为,在仿真环境中进行强化学习对灵巧操作至关重要。该公司表示,人类演示可以呈现复杂的视觉信息,但可穿戴设备无法捕捉快速、敏捷操作中涉及的高速率闭环控制和力调节。该公司还表示,刚性驱动执行机构与可反驱传动相结合,再加上用于补偿齿槽效应和摩擦的控制技术创新,使得以高动态保真度对手部进行仿真成为可能。Boston Dynamics表示,初步结果显示,动态任务中的仿真到现实迁移前景可观;通过领域随机化在仿真中训练的行为,可以在硬件上运行,反馈仅依赖高速率执行器本体感觉。