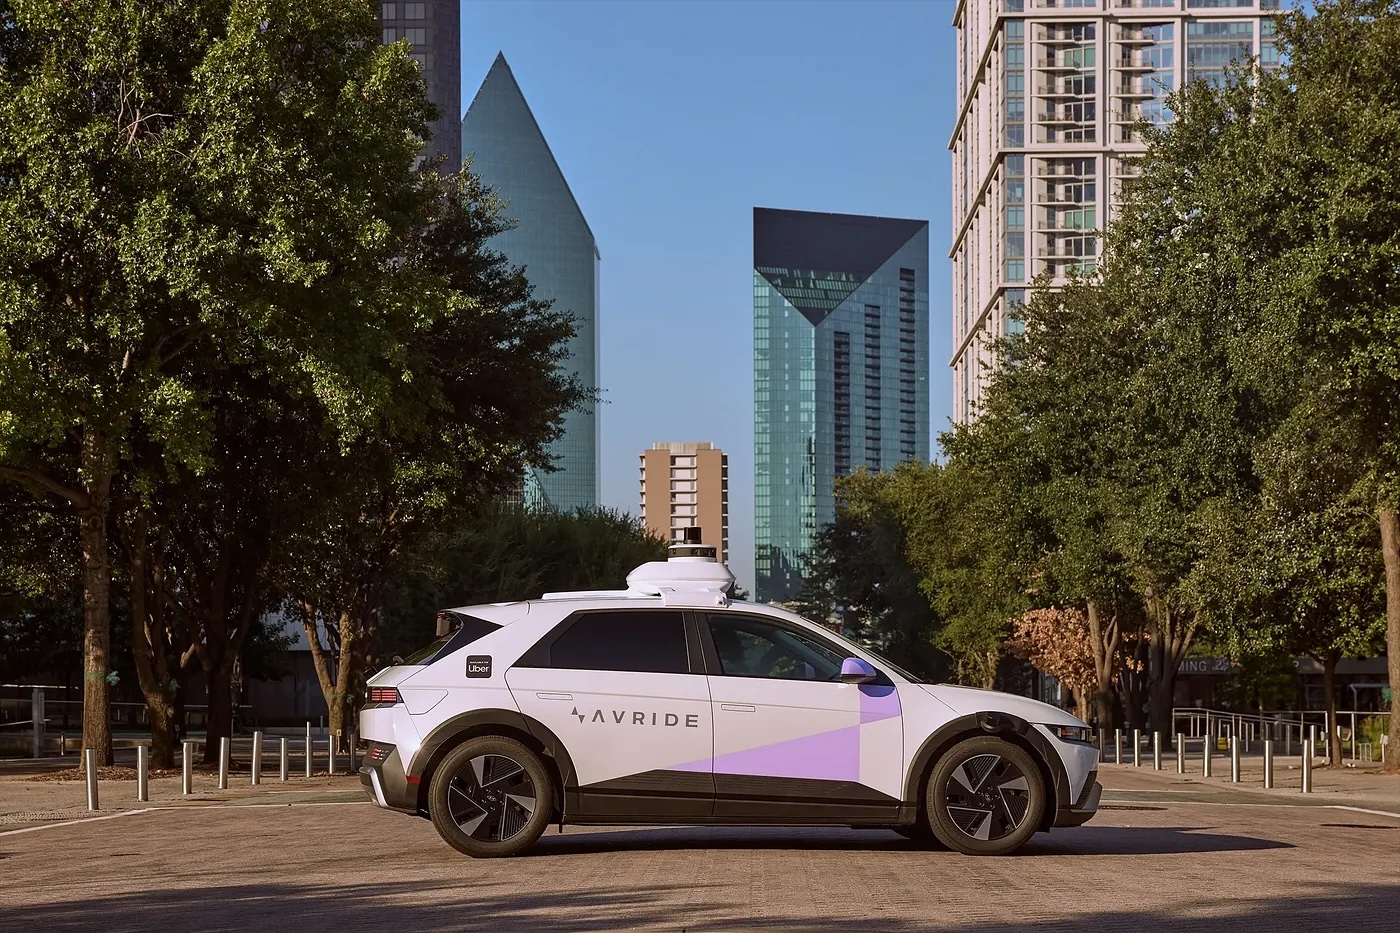
一辆 Avride 自动驾驶汽车在奥斯汀撞死了一只鸭子,且全程没有采取制动措施。这起事件暴露出一个系统性问题:自动驾驶汽车在探测体型较小的动物时仍不够可靠,而大多数感知系统从一开始就没有为这类目标进行针对性设计。
目录
奥斯汀穆勒社区发生了什么?
在美国得州奥斯汀的穆勒社区附近,一辆 Avride 自动驾驶汽车撞死了一只正在筑巢的鸭子。穆勒是一个适合步行的混合功能社区,拥有公园、步道,也有不少野生动物出没。一名目击者直截了当地描述道:“它完全没有减速,也没有丝毫犹豫,就这么直接碾了过去。” 从撞击前的表现来看,车辆没有制动、避让或进行目标识别的迹象。
这起事件很快引发社区民众的愤怒,尤其是因为穆勒一直被视为适合家庭居住的社区,鸭子也是居民日常街景中再熟悉不过的一部分。但在当地的舆论风波之外,还隐藏着一个技术层面更值得关注的问题:这并非一次偶发故障,而是暴露出自动驾驶感知系统在城市环境中如何识别并确定非人类目标优先级的结构性缺陷。
Avride 是一家由 Yandex 分拆而来的自动出租车和人行道配送机器人公司,目前正在奥斯汀运营自动驾驶服务,并持续扩大其在美国的业务版图。截稿时,该公司尚未就此事发布正式公开声明。
为什么自动驾驶传感器会漏检小动物?
现代自动驾驶汽车依赖一套传感器融合系统,通常将 LiDAR(激光雷达)、雷达和摄像头阵列结合起来,实时构建周围环境模型。对于汽车、骑行者和行人这类体型较大、行为相对可预测的目标,这套系统通常表现尚可。但面对体型小、离地高度低且移动无规律的动物时,问题往往并非偶然,而是系统性的。
三个相互叠加的问题是主要原因:
1. LiDAR 点云密度不足。 标准的 64 通道 LiDAR 在地面高度对低于 30 厘米的目标只能生成稀疏的回波点。鸭子无论是蹲着还是摇摆着走动,都可能无法产生足够的回波,达到目标检测阈值——尤其是在车辆需要开始制动的中距离范围内。
2. 训练数据失衡。 自动驾驶感知模型主要使用经过标注的城市驾驶数据集训练,其中包含数百万张图像和 LiDAR 扫描,标注对象以汽车、卡车、行人、骑行者和交通基础设施为主。小动物在数据中的比例极低。对模型而言,鸭子更像是统计意义上的异常,而不是一个学会识别的类别。模型可能直接忽略它,也可能把它误判为路面碎片。
3. 行为预测存在空白。 即便系统识别出了目标,自动驾驶系统还要利用运动模型预测其轨迹。这些模型通常围绕人类的移动速度和类似人类的路径逻辑进行校准。动物,尤其是鸟类,行动方式往往确实难以预判,因此第二步“预测并作出反应”比第一步“发现目标”更加困难。
坦率地说,自动驾驶系统的优化目标,是通过围绕人类交通参与者建立的监管安全测试。至于道路环境中的非人类生物,无论在数据集构建还是安全评估体系中,基本都只是事后才想到的问题。
主要自动驾驶企业如何应对城市边缘场景?
目前并不存在专门针对自动驾驶系统小动物检测能力的标准化公开基准——而这本身就是问题所在。我们能做的,是比较主要企业公开披露的方法以及已知表现:
| 公司 | 传感器配置 | 已知的边缘场景重点 | 公开动物事故记录 |
|---|---|---|---|
| Waymo | LiDAR + 雷达 + 摄像头(定制硬件) | 拥有大量边缘场景仿真库;在安全报告中披露异常目标类型 | 较少——没有广泛报道的动物死亡事件 |
| Cruise | LiDAR + 雷达 + 摄像头 | 重点应对旧金山复杂城市环境;曾披露不规则目标处理情况 | 在发生行人事故后暂停运营;动物数据有限 |
| Zoox | 360° LiDAR + 摄像头,双向自动驾驶汽车 | 专注于城市环境;边缘场景数据大多未公开 | 没有重大公开报道 |
| Avride | 以摄像头为主 + LiDAR | 针对配送场景优化感知;人行道机器人与道路自动驾驶汽车部分共用技术栈 | 2025 年奥斯汀鸭子事件;此前记录有限 |
| Aurora | LiDAR + 雷达 + 摄像头(重点面向高速公路和货运) | 针对高速公路优化;城市动物场景并非公开重点 | 没有重大公开报道——运营场景不同 |
Waymo 的安全报告在业内透明度较高,记录了数百万次人工接管和边缘场景遭遇,却没有呈现出类似的事故模式。关键在于,Waymo 的定制 LiDAR 硬件在探测低矮目标时,能够生成明显更高密度的点云;相比之下,一些较小运营商使用的是商用现成传感器。
Waymo 在传感器上的投入,与较小自动驾驶新进入者所采用的方案之间存在显著差距。据报道,Waymo 定制的 Laser Bear Honeycomb 传感器阵列,单个成本是现成 LiDAR 替代方案的数倍。 较小企业承受着商业成本压力,必须在硬件上作出取舍——而在复杂的城市环境中,这些取舍会产生切实后果。
这对城市自动驾驶部署意味着什么?
对于正在考虑部署自动驾驶的政策制定者、交通规划者和社区而言,穆勒事件明确表明,现有安全评估体系并不完整。大多数自动驾驶认证和测试机制都聚焦于人类交通参与者。无论是城市野生动物、家养动物,还是混合功能环境中的牲畜,动物都处在监管的盲区之中。
其中有三点实际影响尤其值得关注:
对监管机构而言: 城市自动驾驶部署的安全审计,应将非人类生物目标检测纳入可测试要求,而不是把它当作可有可无的指标。拥有公园、水域或已知野生动物通道的城市——例如奥斯汀的穆勒社区——代表着独特的运营环境,应当适用专门的认证标准。
对自动驾驶运营商而言: 感知系统的训练数据集需要系统性增加小动物标注。这并非难以解决的工程问题,而是优先级和资源配置的选择。重新标注和训练的成本,远低于在居民社区发生可预防事故后所付出的声誉代价。
对社区而言: 在感知系统进一步成熟之前,这类事件正在推动一场必要的讨论:自动驾驶汽车究竟应该先在哪里运行。穆勒拥有密集的行人活动和丰富的野生动物环境,对于一套仍在努力覆盖城市生活边缘场景的、以摄像头为主的感知系统而言,或许并不是理想的试验场。
更广泛的机器人与自主系统行业也面临类似问题。仓库地面、医院走廊或室外园区中的移动机器人和自动导引车(AGV),同样会遇到小型物体、动物、儿童以及不可预测的运动模式,而标准障碍物检测流程往往难以妥善处理这些情况。如果你正在为复杂环境评估自动化平台,可以浏览 Robot Overflow 上的二手工业机器人和 AGV,在决定部署方案前比较不同平台的传感器规格。
常见问题
自动驾驶传感器能检测到鸭子之类的小动物吗?
当前的自动驾驶传感器组合,尤其是以摄像头为主的系统,在可靠识别体型高度低于 30 至 40 厘米的动物时仍然存在困难。拥有较高通道数(64 通道及以上)的 LiDAR 主导型系统表现更好,但它们仍依赖训练数据,而小型动物在这些数据中长期处于代表性不足的状态。目前没有任何主要自动驾驶运营商将动物检测准确率作为公开基准发布。
自动驾驶汽车使用哪些传感器来检测障碍物?
大多数量产自动驾驶平台都采用三类传感器融合:LiDAR 用于三维空间建模,雷达用于检测速度并提升恶劣天气下的表现,摄像头则负责视觉分类。不同运营商所使用传感器的质量和密度差异很大,尤其是 LiDAR 通道数和摄像头分辨率,而这会直接影响小型目标的检测能力。
Avride 是一家大型自动驾驶汽车公司吗?
Avride 是一家中等规模的自动驾驶和自动配送公司,前身是俄罗斯科技巨头 Yandex 的自动驾驶部门,因 2022 年的地缘政治压力而分拆出来。该公司在包括美国得州奥斯汀在内的部分美国城市运营自动出租车和人行道配送机器人服务,并于 2025 年持续扩大商业版图。
为什么这对汽车之外的机器人也很重要?
小动物和障碍物检测是自主移动机器人、仓库 AGV、户外配送无人机以及末端配送平台共同面临的问题。同样的感知架构缺陷——小型或异常目标的训练数据稀缺,以及面对不规则运动时运动模型失效——会影响所有在非结构化环境中运行的具身自主系统。
自动驾驶行业在应对非人类道路使用者方面表现如何?
目前没有涵盖动物相关自动驾驶事故的完整公开数据集。Waymo 发布的安全报告在业内提供了最详细的透明度,其中没有显示出类似的动物死亡事件模式。大多数其他运营商并未以如此细的粒度披露事故数据,因此很难真正对整个行业进行横向安全比较。
穆勒的鸭子事件看似是一则小新闻,背后却有着重大的现实指向。一个无法可靠探测住宅社区地面动物的感知系统,无论在当前定义“安全”的标准化测试中表现多好,都还没有准备好应对城市部署的全部复杂性。
自动驾驶行业的安全叙事,长期以来主要围绕人类交通参与者展开。这个框架需要扩大。
你的城市自动驾驶部署框架是否考虑了野生动物通道和非人类道路使用者?它是否应该考虑?