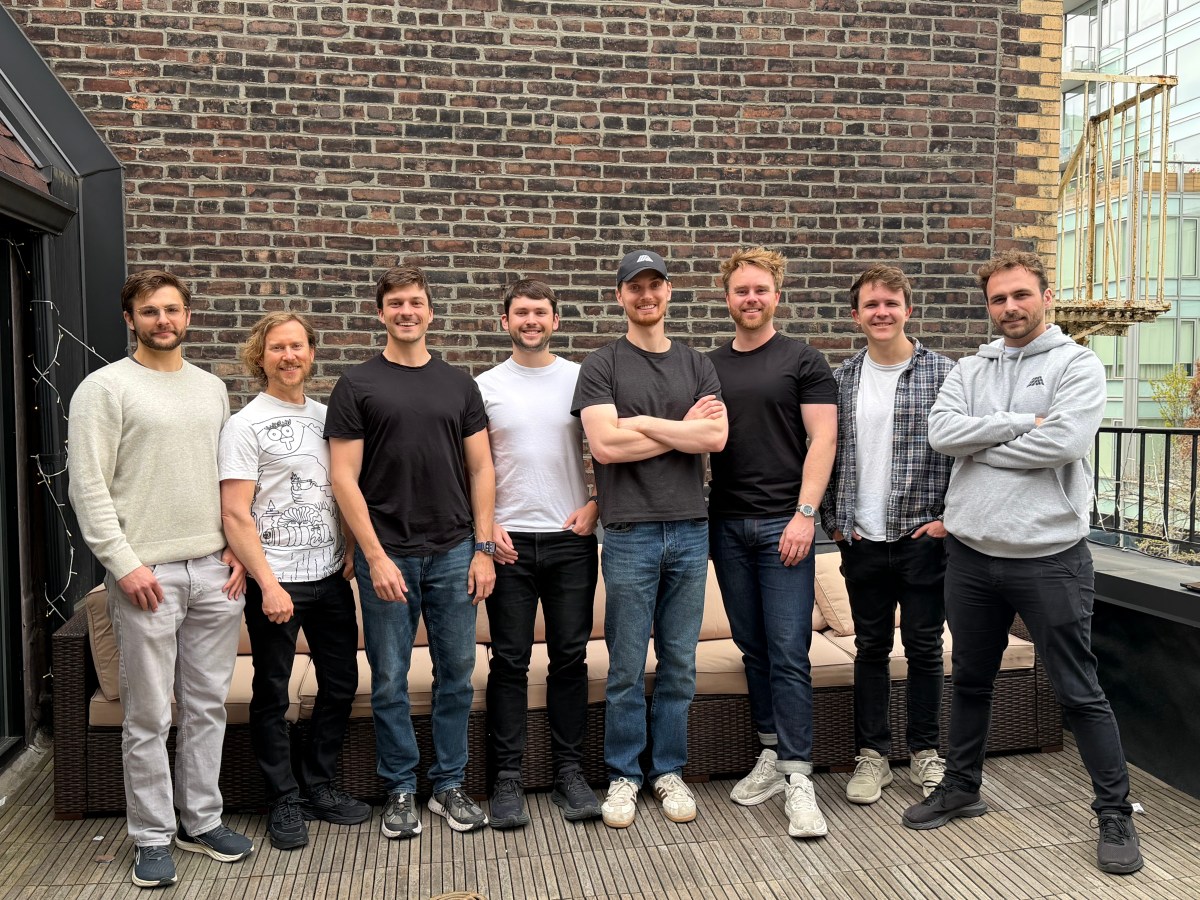
Antioch 已完成一轮850 万美元种子融资,用于开发面向下一代机器人开发者的仿真工具——它希望成为物理 AI 一直缺少的、类似 IDE 的开发体验。随着人形机器人和自主系统从研究实验室走向实际生产环境,用于训练和验证这些系统的仿真平台,正逐渐成为关键基础设施。
Antioch 是什么?它要解决什么问题?
Antioch 正在构建一套仿真基础设施,旨在降低开发物理 AI 系统的门槛——包括机器人、自主机器,以及必须在现实世界中稳定运行的具身 AI 智能体。它瞄准的核心问题是:现有仿真工具大多是为资源充足的大型机器人团队打造的,而不是为如今大量涌入这一领域的精干初创公司和独立开发者准备的。
据 TechCrunch 报道,该公司完成850 万美元种子轮融资的明确目标,是让仿真像现代软件开发工具一样易用、对开发者友好,因此有了“物理 AI 的 Cursor”这一说法。简单来说,Cursor 是一款 AI 辅助代码编辑器,它把复杂的工具链封装进直观的界面,大幅降低了软件开发的上手门槛。Antioch 赌的是,机器人领域也会沿着同样的路径发展。
这个问题确实存在。如今,为机器人搭建仿真环境,通常需要在物理引擎、传感器建模、渲染管线和数据生成流程等方面具备深厚专业知识。Boston Dynamics 或 Agility Robotics 这样的公司可以组建专门的部门来负责这些工作;但一家只有五个人、正在开发仓储拣选机器人的初创公司做不到。仿真所需能力与大多数开发者实际能够提供的资源之间,存在明显鸿沟——这正是 Antioch 想切入的市场。
Antioch 与 NVIDIA Isaac 及其他仿真平台有何不同?
Antioch 的定位是开发者体验层,而不是替代物理引擎。 NVIDIA Isaac Sim 提供企业级仿真能力,背后依托 Omniverse 基于 USD 的场景构建能力和 PhysX 物理引擎,但相应地也带来了更高的复杂度和资源门槛。Antioch 似乎瞄准的是工作流层:让团队无需配备一支仿真工程师队伍,也能更快地从机器人概念走到经过验证的仿真环境。
目前,主流平台大致可以这样比较:
| 平台 | 主要用户 | 物理引擎 | 核心优势 | 主要局限 |
|---|---|---|---|---|
| NVIDIA Isaac Sim | 企业团队 | PhysX / Warp | 照片级渲染、GPU 加速训练 | 配置复杂、硬件要求高 |
| MuJoCo | 研究人员 / 强化学习团队 | 原生引擎 | 精确的接触动力学、开源 | 工具链简陋、学习曲线陡峭 |
| Gazebo / ROS 2 | 学术界 / 开源开发者 | ODE / Bullet | 生态集成、免费 | 架构老旧、视觉保真度有限 |
| Webots | 教育 / 原型开发 | ODE | 易上手、跨平台 | 不适合生产环境 |
| Genesis (CMU) | 通用研究 | 定制引擎 | 速度快(430,000× 实时速度)、支持多物理场景 | 处于早期阶段、生产工具有限 |
| Antioch | 新一代机器人开发者 | 待定 | 开发者体验、易用性 | 尚未经过大规模验证、处于早期阶段 |
把 Antioch 类比为 Cursor 很有启发性,但在一个关键点上并不完全成立:仿真保真度会直接影响现实世界,而代码编辑并不会。如果 Cursor 给出糟糕的建议,开发者通常能在部署前发现;但如果仿真平台存在系统性的物理误差——也就是业内所说的仿真到现实差距(sim-to-real gap)——在其中训练出的机器人就可能在现实环境中出现不可预测的失败。如何在提供友好开发抽象层的同时,维持底层的严谨保真度,将是 Antioch 必须用这轮种子融资回答的核心技术问题。
为什么开发者体验会成为物理 AI 的竞争焦点?
机器人行业正在经历结构性变化,这也让 Antioch 的入场时机显得格外重要。在过去十多年里,机器人开发主要由少数资金雄厚的公司主导,它们有资源打造定制化工具链。如今,机器人基础模型正在兴起——例如 Google DeepMind 的 RT-2、Physical Intelligence 的 π0,以及传闻中的 OpenAI 机器人项目。这些系统让规模更小的团队也能通过微调通用策略,构建能力不俗的机器人,而不必从零开始为每一种行为编写工程逻辑。
机器人能力的普及,催生了一批新的开发者。他们需要仿真基础设施,却没有运营企业级工具所需的专业能力或人员规模。这与云计算时代开发者工具的爆发如出一辙:AWS 让基础设施变得人人可用,进而催生了 Terraform、Vercel,最终也推动了 Cursor 的出现。
物理 AI 技术栈正在形成自己的对应层次:
- 基础模型(“操作系统层”)——π0、OpenVLA、RT-2
- 训练基础设施——仿真平台、数据管线
- 部署与编排——机器人中间件、车队管理
- 开发者工具——Antioch 正在瞄准的层
在一个高速增长的生态中,掌握开发者工具层的公司,往往能获得远超其体量的价值。GitHub 并没有编写代码,但它让真正编写代码的人效率大幅提升。问题在于,物理 AI 的开发周期是否已经成熟到足以承载这一抽象层;或者说,仿真是否仍然过于依赖物理规律、过于垂直,无法像软件开发工具那样实现标准化和普及。
NVIDIA 显然认为这个市场真实存在:它持续投入 Isaac Sim 和 Isaac Lab 强化学习框架,表明仿真工具并非锦上添花,而是其战略重点。Antioch 的核心赌注,则是用更出色的开发者体验,挑战 NVIDIA 更注重性能上限的路线。
这对机器人行业意味着什么?
对于正在评估仿真平台的机器人开发者来说,Antioch 的出现值得关注,即便 850 万美元种子轮融资无论如何都还属于早期阶段。更重要的结构性信号在于:物理 AI 技术栈中的仿真层正在吸引专门的风险投资。这意味着工具选择会越来越多,整个行业最终也会围绕开发者体验展开更激烈的竞争。
具体而言:
- 今天正在评估仿真平台的团队不应只比较物理保真度和渲染质量,还要衡量工作流效率——从搭建环境到获得可用训练数据需要多长时间。这正是 Antioch 等挑战者计划竞争的地方。
- 仿真到现实差距仍是决定性的技术难题。 无论开发者体验提升多少,都无法免除现实世界验证的必要性。无论选择哪个平台,都应同时为仿真基础设施和硬件在环测试预留预算。
- 对于拥有 GPU 计算资源和足够人员的团队,NVIDIA Isaac 仍是最稳妥的企业级选择。 MuJoCo 在纯强化学习研究方面依然保持优势。现阶段,Antioch 更适合持续观察和评估,而不是立即投入生产部署。
如果你正在寻找仿真平台需要训练和验证的物理系统,可以浏览 Robot Overflow 上的人形机器人,或查看目前在售的二手工业机器人。了解目标硬件,是选择合适仿真环境的前提。
常见问题
Antioch 是什么?它做什么? Antioch 是一家仿真初创公司,已完成 850 万美元种子轮融资,致力于为物理 AI——机器人和自主系统——构建开发者工具。它希望让仿真基础设施像现代软件开发工具一样易用、符合开发者工作流,服务于日益壮大的小型机器人团队群体。这些团队通常缺乏运营企业级仿真平台所需的资源。
Antioch 与 NVIDIA Isaac Sim 有何不同? NVIDIA Isaac Sim 是一款企业级仿真平台,专注于性能、照片级渲染和 GPU 加速训练,但配置复杂度和硬件要求也相当高。Antioch 将自己定位为开发者体验优先的替代方案,重点提升易用性和工作流速度,而不是追求能力上限。两者未必是直接竞争关系,也可能处于技术栈的不同层次。
什么是仿真到现实差距?它为什么对仿真平台很重要? 仿真到现实差距,指的是机器人在仿真环境中接受训练后,与同一机器人在现实世界运行时之间的性能差异。物理简化、传感器建模误差,以及视觉领域差异,都会造成这一问题。它是所有仿真平台面临的核心技术挑战,也说明开发者体验的改善不能以牺牲物理保真度为代价。
850 万美元足以打造有竞争力的仿真平台吗? 对于一家处于种子阶段、重点打造工作流和工具而不是从零开发物理引擎的开发者工具公司来说,850 万美元是一笔相当可观的融资。像 NVIDIA Omniverse 基础设施这样的重资产项目,所需资金要高出几个数量级。Antioch 能否生存并发展,取决于它能否在需要与成熟平台比拼原始仿真性能之前,先获得足够强的开发者采用率。
机器人团队现在应该使用哪个仿真平台? 拥有 GPU 基础设施的企业团队,可以选择 NVIDIA Isaac Sim 或用于强化学习训练的 Isaac Lab。研究和强化学习项目适合 MuJoCo;基于 ROS 2 的原型开发可以选择 Gazebo;对速度要求极高的研究项目则可考虑 Genesis。Antioch 目前尚未进入生产阶段,最好等到正式开放使用后再进行评估,尤其适合那些更看重工作流效率、而非极限保真度的小型团队。
如果你正在开发物理 AI 系统,究竟是哪一个仿真平台在限制你的开发速度?
物理 AI 技术栈中的开发者工具层显然正在成形,而 Antioch 的种子轮融资,是大量资本开始流入这一方向的早期信号。它能否在一个物理保真度不可妥协的领域,复刻 Cursor 那套让开发者爱不释手的产品策略,将成为决定公司未来 18 个月走向的关键问题。