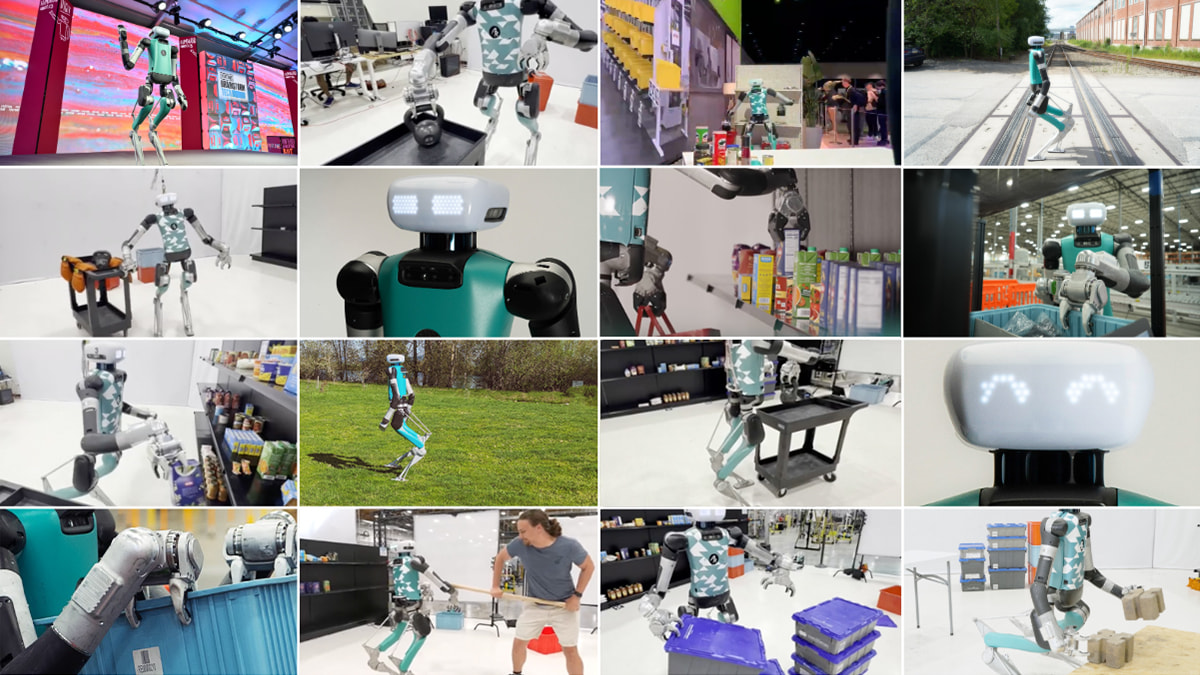
Archon Robotics 推出的 Anchor 1 在最严格的真实场景全球评分设定下,跟踪误差较所有现有控制器降低了 30% 至 80%。这一结果最早由 Arxiv 报道。该基准测试衡量机器人在多种全身协调任务中的精度、持续执行稳定性和可达性;在这些任务中,即使是微小误差也可能导致失败。
人形机器人控制器已掌握越来越多样的运动技能,但要将这些能力转化为精确、稳定的全身操作,仍然充满挑战。Anchor 1 与一套基准测试一同推出,旨在系统评估这些能力。
Anchor 1 使用经过校准的稀疏动作参考,在不进行在线关节空间动作重定向的情况下保留与任务相关的人体运动结构,从而为精确控制留出运动学自由度。离线筛选则将机器人动作与这些参考配对,使训练分布更有利于稳定且符合物理规律的全身协调。
显式误差反馈与动作编码解耦,在提升控制精度的同时支持灵活的指令接口。该基准测试评估机器人在多种全身协调任务中的精度、持续执行稳定性和可达性。
在仿真和硬件上的评估显示,所有评测赛道的精度和稳定性均有所提升。在最严格的设定下,跟踪误差降低的同时,所需的前瞻输入更少,且无需进行动作重定向。
该控制器与基准测试分别解决了问题的两个方面:一种控制方法,以及一套系统化的评估方式。后续实验还表明,使用同一部署流程可以更高效地采集遥操作数据,并提高任务成功率。