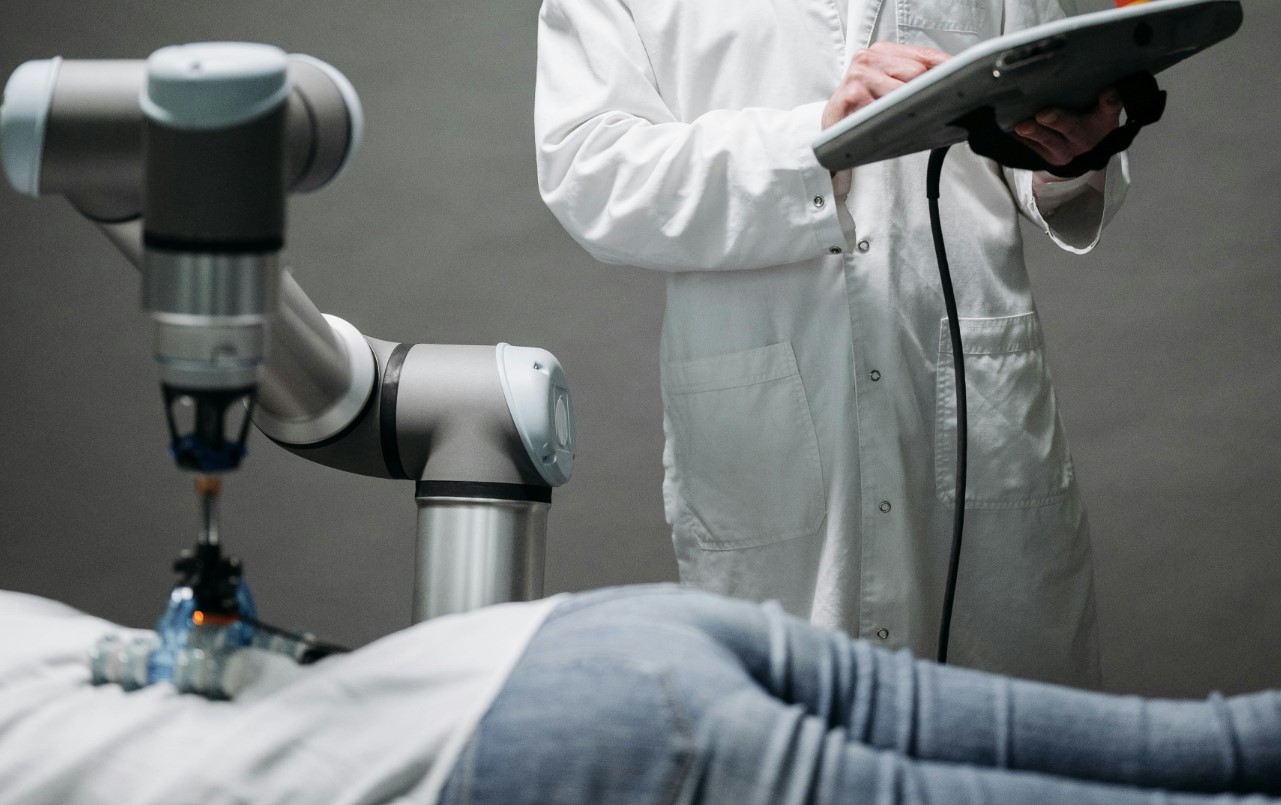
手术机器人免去了长切口,也消除了人手颤抖带来的影响——但与此同时,它们也带走了同样重要的能力:外科医生的触觉。一个由欧盟资助的研究联盟 PALPABLE 正在开发一种柔性机器人指尖,通过光纤传感与 AI 实时重建触觉信息,首个原型预计将于 2026 年 3 月交由外科医生测试。
手术机器人为何失去了触觉
从开放手术转向机器人辅助微创手术,确实为患者带来了可量化的好处——住院时间更短、创伤更小、恢复更快。但与此同时,这一转变也造成了一个根本性的感知缺失,而整个行业在很大程度上已经把它视为不得不接受的代价。
都灵大学的 Alberto Arezzo 教授从事结直肠癌治疗已有 30 年。他认为,问题可以追溯到 20 世纪 90 年代微创“钥匙孔”手术的兴起:手指被长器械取代,按压并感知组织的触诊变得不再可能。机器人系统又进一步放大了这一问题。
“在机器人手术中,触觉反馈基本不存在。”Arezzo 在接受 《Horizon 欧盟研究与创新杂志》采访时说,“这正是这项工作如此重要的原因。”
其临床后果不容小觑。肿瘤通常比周围健康组织更硬、更缺乏弹性——经验丰富的外科医生在开放手术中可以用指尖察觉这种差异,但当手术改由机器人器械完成时,这一信息便完全消失了。失去触觉信号后,医生只能依赖视觉,而当组织辨别最为关键时,单靠视觉显然无法提供完整信息。
PALPABLE 机器人指尖究竟如何工作
PALPABLE 探头将光纤传感器嵌入柔软、可弯曲的硅胶尖端内部,把机械形变转化为光信号变化,再由 AI 软件将其解读为组织硬度图。
其工作原理并不复杂:当硅胶穹顶压在组织上时,会发生形变。这种形变会改变尖端内部、沿着头发丝般纤细的光纤电缆传播的光线强度和波长。Hellenic Mediterranean University 的 Georgios Violakis 博士表示,系统可以从单个接触点绘制出“所施加力的方向和大小”。
这一原理与结构健康监测有着精准而富有启发性的相似之处。数十年来,同样的光纤传感原理一直用于检测飞机机翼、摩天大楼和核反应堆部件的微小位移——在这些结构中,细微形变往往承载着关乎安全的重要信息。PALPABLE 团队只是把同样的物理原理缩小到了完全不同的尺度:传感器不再检测桥梁毫米级的弯曲,而是检测肿瘤边界在受压时表现出的亚毫米级阻力差异。不过,两者在输出端并不相同:桥梁传感器通常只需判断“通过”或“失效”,而手术探头必须实时生成连续、具有空间分辨率的硬度梯度,供医生作出决策。
最终输出是一张显示在外科医生控制台上的彩色视觉图,将过去只能由手指感受到的信息转化为眼睛可以理解的结果。
| 组件 | 合作机构 | 负责内容 |
|---|---|---|
| 柔性膜设计 | Queen Mary University of London(英国) | 指尖结构与形变机制 |
| 功能薄膜 | Fraunhofer Institute(德国) | 光学敏感层制造 |
| 硬度可视化软件 | University of Essex(英国) | 实时触觉映射界面 |
| AI 触觉映射 | Bendabl / Tech Hive Labs(希腊) | 信号解读与视觉输出 |
| 临床整合 | University of Turin(意大利) / Hadassah Medical Centre(以色列) | 手术验证与应用场景定义 |
在完成实验室验证后,首个原型计划于 2026 年 3 月前后交由外科医生测试。整个研究项目将持续至 2026 年底。
临床意义:肿瘤边缘与一次完成手术
精准判断肿瘤切缘,是外科手术中最关键、也最棘手的精度问题之一;而恢复触觉反馈,最有可能在这一领域迅速产生影响。
Hadassah Medical Centre(耶路撒冷)的 Gadi Marom 博士专攻胃部和食管疾病的微创及机器人手术。他直截了当地指出了问题:“我们不想再来一次。我们希望一次就完成。”他所说的“再来一次”,指的是二次手术——由于首次手术判断切缘失误、癌组织未被彻底清除,患者不得不再次接受手术。
切除过多组织,会损害器官功能;切除过少,则可能留下癌细胞并继续增殖。尤其是在食管手术中,复杂病例本就可能耗时 8 小时,切缘判断失误的代价极其严重。Marom 认为,未来的硬度映射工具或许能让外科医生在不切除整个食管的情况下,完成小型食管肿瘤的切除;目前,由于术中无法确认切缘,这类手术仍受到限制。
更广泛地看,AI 触觉并不只是改善外科医生工作体验的功能。它是一种直接关系到患者治疗结果的精密工具。
触觉缺失将如何影响手术机器人的估值
触觉反馈缺失是当前一代手术机器人的已知局限,也开始影响买方和医疗机构对新旧系统的评估方式。
作为机器人手术领域的主导平台,da Vinci Surgical System 自最初获得 FDA 批准以来,就一直因缺乏力反馈而受到批评。CMR Surgical 的 Versius、Medtronic 的 Hugo 等较新的系统同样是在缺乏真正触觉能力的情况下推出的。这并非研发疏忽:要在手术尺度、器械尖端和无菌环境中实现精准触觉传感,本身就是极其困难的工程问题。
实际结果是,二手手术机器人市场正在形成两级折旧格局:
| 系统代际 | 触觉能力 | 相对新品的典型二手市场折扣 |
|---|---|---|
| da Vinci Si / Xi(当前一代) | 无 | 35–55% |
| da Vinci SP | 无 | 25–40% |
| 新兴系统(2026 年之后) | 部分支持 / 原型阶段 | 待定——预计存在溢价 |
缺乏触觉反馈的系统,正越来越多地被用于组织辨别要求较低、但手术量较大的项目,例如胆囊切除和疝修补;而在肿瘤及重建手术中,切缘精度至关重要,触觉缺失的问题也最为突出。
如果 PALPABLE 原型验证成功并进一步获得监管批准,它将成为首个可兼容现有机器人平台的改装型触觉附件,有望延长已部署系统的使用寿命,并改变其残值。对于正在评估二手工业机器人或手术自动化系统的机构而言,这项进展值得密切关注。
这对机器人技术意味着什么
PALPABLE 项目清晰地表明,物理 AI——也就是让机器智能介入并调节与现实世界直接物理交互的系统——正进入迄今最具挑战性的应用环境之一。
手术机器人位于“精度—后果”光谱的极端一端。传感器必须足够精准,才能区分肿瘤边缘与健康组织;必须能够在无菌手术区域内工作;还必须把实时信息传递给 AI 系统,由后者在没有延迟的情况下生成具有临床行动价值的结果。要同时满足这三点,其工程难度几乎超过工业自动化领域的绝大多数问题。
真正值得关注的是它采用的传感架构:将光纤力传感器嵌入具有柔顺性的柔性机器人结构中,而不是依赖刚性的负载元件。这种方案正日益出现在各类操作机器人中。随着软体机器人技术在手术领域不断成熟,其底层传感与 AI 解读技术栈还将扩展到相邻领域,包括假肢、康复机器人,以及在电子制造中处理精密部件的具身触觉协作机器人。
对于关注人形机器人和灵巧操作技术的人来说,PALPABLE 的指尖力传感方案,正是下一代机器人手部要实现大规模应用所需的那类基础传感能力。
常见问题
PALPABLE 项目是什么?由谁资助?
PALPABLE 是一个由欧盟“地平线计划”资助、汇聚多个机构的欧洲研究联盟。参与者包括 University of Turin(意大利)、Hadassah Medical Centre(以色列)、Hellenic Mediterranean University(希腊)、Queen Mary University of London(英国)、University of Essex(英国)、Fraunhofer Institute(德国),以及两家希腊科技公司。项目将持续至 2026 年底。
机器人指尖如何感知组织硬度?
设备将宽度约等于人类头发的光纤电缆嵌入柔软的硅胶穹顶。当穹顶接触组织时会发生形变,从而改变光线穿过光纤时的强度和波长。AI 软件会解读这些光信号变化,并在外科医生控制台上实时生成彩色硬度图。
PALPABLE 原型何时会在患者身上进行测试?
首个原型计划在完成实验室验证后,于 2026 年 3 月前后交由外科医生测试。完整的患者试验属于持续至 2026 年底的项目安排之一。监管批准和商业化时间表目前尚未公布。
为什么现有手术机器人还没有触觉反馈?
要在手术尺度的无菌器械尖端环境中集成精准的力传感,技术难度很高。现有力传感器要么体积太大、要么成本太高,或是精度不足以满足临床使用要求。Hellenic Mediterranean University 的 Panagiotis Polygerinos 教授指出,虽然相关传感技术早已存在,但直到现在,“这项技术的成本才不再高得离谱,精度也足以满足实际应用”,此前它并不适合用于临床。
触觉反馈可能会如何影响手术机器人市场价格?
包括 da Vinci Si 和 Xi 在内的当前一代手术机器人都缺乏触觉能力,其二手市场价格相比新品通常低 35–55%。如果触觉附件被证明能够兼容现有平台,就可能延长已部署系统的生命周期,并帮助已经投资建设机器人手术基础设施的机构维持设备残值。
这项技术能否应用于手术之外的领域?
可以。PALPABLE 使用的光纤力传感架构与更广泛的灵巧机器人操作直接相关,包括假肢手、康复机器人,以及处理易损或高价值部件的工业协作机器人。手术环境是要求最高的验证场景,因此一旦技术在这里得到验证,就能较为顺利地迁移到风险较低的操作任务中。
如果触觉传感成为手术机器人的标准配置,这会改变贵机构是否应从当前一代 da Vinci 系统升级的决策吗?
PALPABLE 联盟正在证明,微创手术与触觉反馈之间长期存在的取舍,是一个工程问题,而非不可违背的物理定律。首个原型已经进入外科医生测试阶段,而这套“柔性机器人 + 光纤传感 + AI 解读”的架构也可以复制到不同平台。手术机器人曾经缺失的那种感官,或许很快就不再缺失。