每日平均价格
金额单位:USD


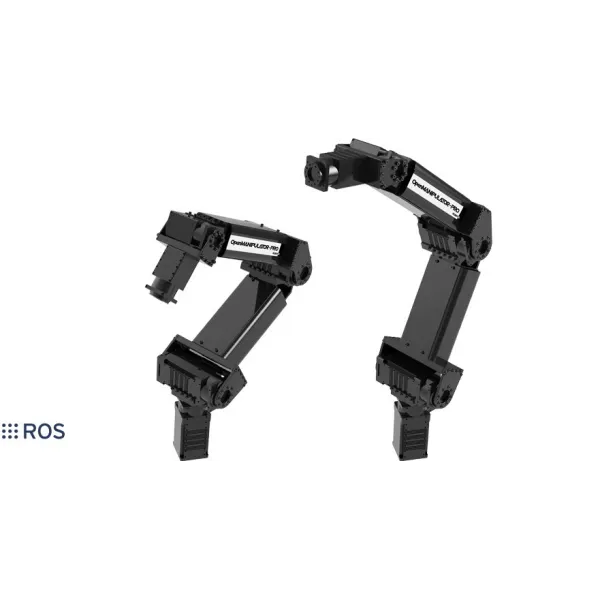
ROBOTIS OpenMANIPULATOR Pro
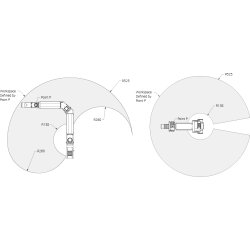
Der ROBOTIS OpenMANIPULATOR PRO RM-P60-RNH ist ein Roboterarm, konzipiert für Industrielle Forschungsaufgaben mit sowohl einer hohen Traglast als auch Wiederholgenauigkeit.
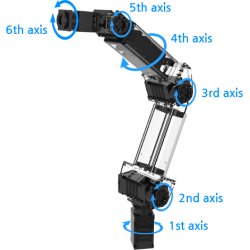
Der OpenMANIPULATOR PRO verfügt über 6DOF (Freiheitsgerade), welche von DYNAMIXEL PRO+ Servomotoren gebildet werden. Infolge dessen ist eine Traglast von 3kg bei einer Wiederholgenauigkeit von 0,05mm möglich.
Ansteuerung
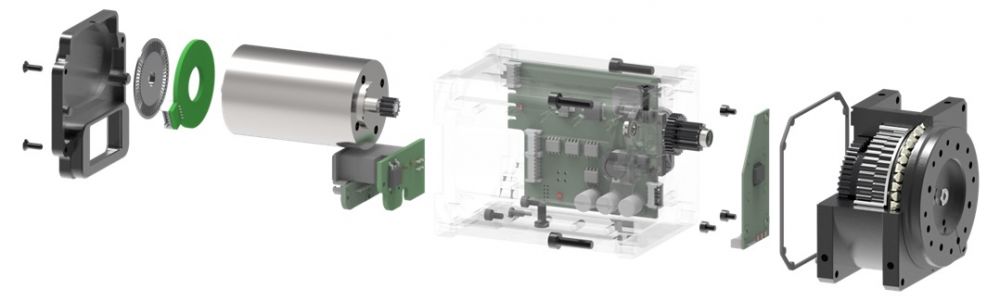
Die verbauten DYNAMIXEL Pro+ Servomotoren verfügen nicht nur über eine hohes Drehmoment von bis zu 44,7N sondern ebenfalls über eine integrierte Leistungselektronik, welche zum einen die Ein- & Ausgehenden 8bit Datensätze verarbeitet als auch den Kontaktlosen Absolut-Encoder auswertet und den Brushless Motor ansteuert.
Aufgrund dessen ist kein externer Motortreiber / Steuerungsleketronik notwendig, sondern lediglich ein Host PC, welcher die Rechenoperationen ausführt.
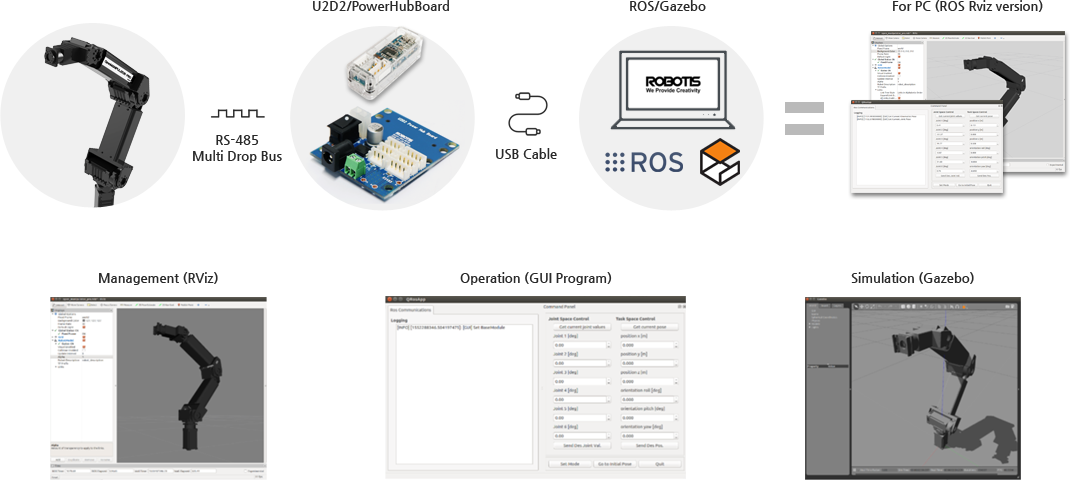
Dabei kann zur Kommunikation zwischen dem OpenMANIPULATOR und dem Host PC entweder der ROBOTIS U2D2 oder das OpenCR1.0 verwendet werden. Darüber hinaus wurde der Roboterarm vollständig in der ROS Middleware implementiert, sowie ein 3D Modell zur Simulation in Gazebo erstellt.
DYNAMIXEL Pro+
Die ROBOTIS Dynamixel Pro+ Servomotoren verfügen über verschiedene Leistungswerte, Abmessungen und Schnittstellen, wodurch eine große vielfalt geboten wird. Der Dynamixel Pro+ H54P-200-S500-R verfügt über ein Planetengetriebe mit integriertem Encoder wodurch bis zu 1 003 846 Schritte/Umdrehung möglich werden. Darüber hinaus wurden folgende Sonderfunktionen dem Dynamixel Pro Servomotor hinzugefügt:
Downloads
Technische Daten
| Produkteigenschaft | Wert |
|---|---|
| Artikelgewicht: | 5,50 kg |
Es gibt noch keine Bewertungen.
 Consent erteilen
 Komponenten werden geladen ...
价格历史
每天显示一个数据点,按观测日期计算平均值。
金额单位:USD
每天的平均价格根据该 UTC 日期记录的所有报价计算。

Robotis
$16,176.02

Robotis
$14,373.85
Robotis
17,272.96 €
Robotis
13,923.95 €
Robotis
£11,145.87

Robotis
$17,248.85

Robotis
$11,498.85
Robotis
£9,313.13
Robotis
894.92 €
Robotis
3,291.60 €
Robotis
444 €
Robotis
157.95 €
🍪 Cookie 偏好设置
我们使用 Cookie 来衡量性能。 隐私政策