每日平均价格
金额单位:USD
描述
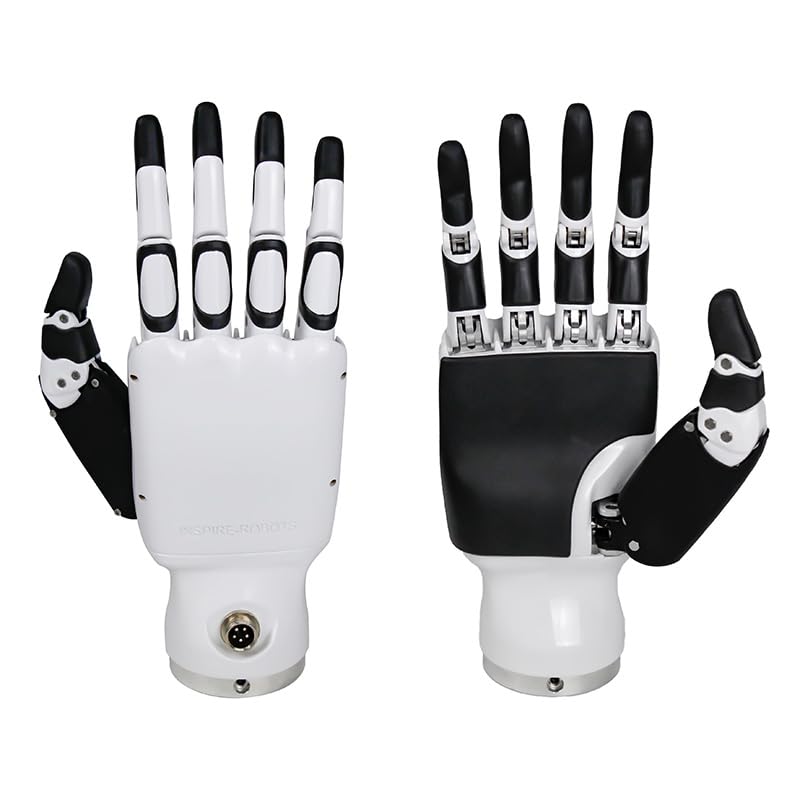
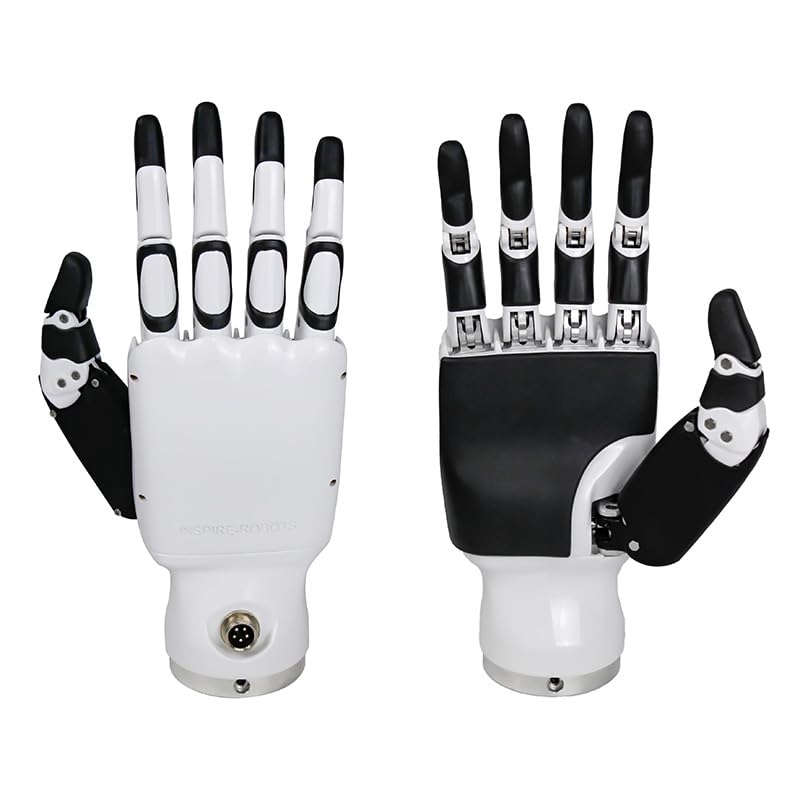
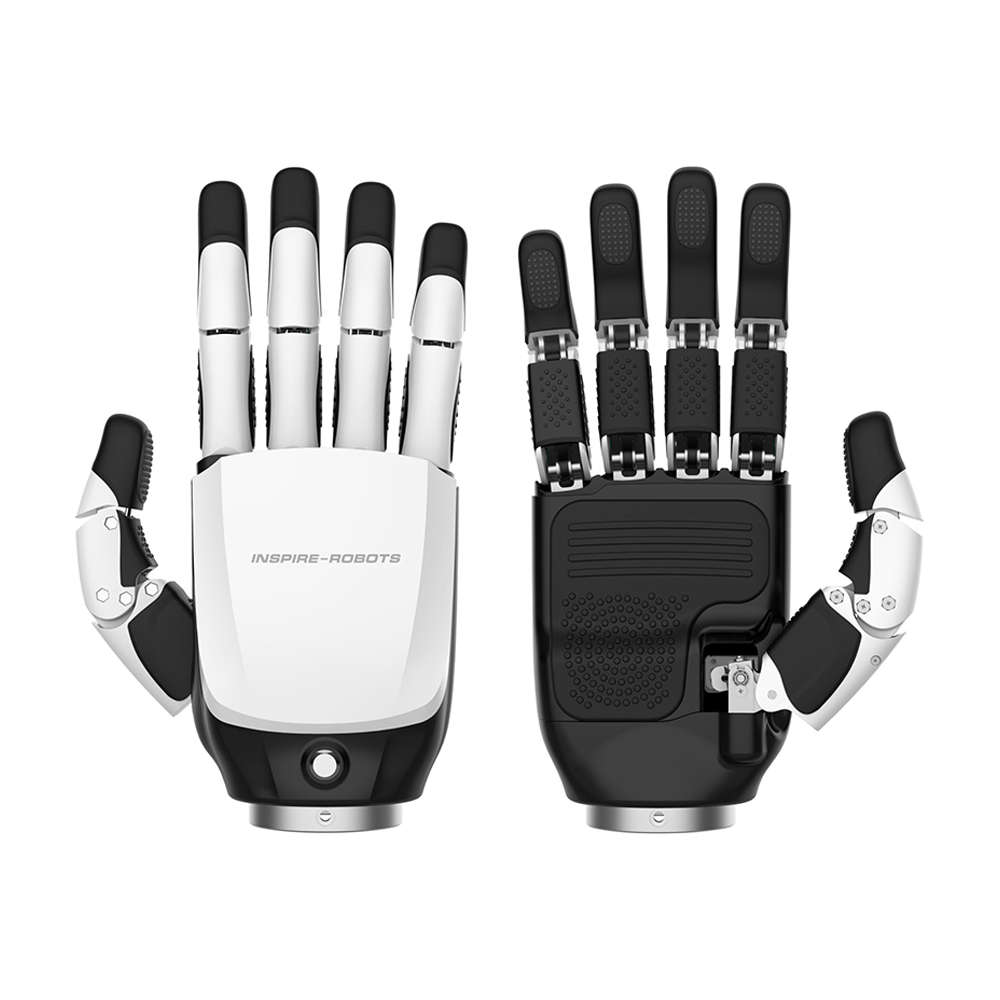
<div class="matrix"> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-1.webp" alt=""></div> <div id="cols1" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/yBzChFCxs2g"></iframe></div> </div> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-2.webp" alt=""></div> <div id="cols1" class="matrix_item"><center> <h2>Compatible with unitree Humanoids</h2> </center></div> <div id="cols2" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/LJgpGtPpkGE"></iframe></div> </div> <div id="cols2" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/8y-aZ5dOKe8"></iframe></div> </div> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-3.webp" alt=""></div> <div id="cols1" class="matrix_item"> <table> <tbody> <tr> <td>Model</td> <td>RH56BFX-2L</td> <td>RH56BFX-2R</td> </tr> <tr> <td>Side</td> <td>Left Hand</td> <td>Right Hand</td> </tr> <tr> <td>Control Interface</td> <td>RS485</td> <td>RS485</td> </tr> <tr> <td>Degrees of Freedom</td> <td>6</td> <td>6</td> </tr> <tr> <td>Number of Joints</td> <td>12</td> <td>12</td> </tr> <tr> <td>Weight</td> <td>540g</td> <td>540g</td> </tr> <tr> <td>Operating Voltage</td> <td>DC24V+-10%</td> <td>DC24V+-10%</td> </tr> <tr> <td>Quiscent current</td> <td>0.20A</td> <td>0.20A</td> </tr> <tr> <td>Peak current</td> <td>2A</td> <td>2A</td> </tr> <tr> <td>Repeatability</td> <td>+-0.20mm</td> <td>+-0.20mm</td> </tr> <tr> <td>Maximum thumb grip</td> <td>6N</td> <td>6N</td> </tr> <tr> <td>Maximum palm finger grip</td> <td>4N</td> <td>4N</td> </tr> <tr> <td>Force Resolution</td> <td>0.50N</td> <td>0.50N</td> </tr> <tr> <td>Thumb lateral rotation range</td> <td>>65º</td> <td>>65º</td> </tr> <tr> <td>Thumb lateral rotation speed</td> <td>235º/s</td> <td>235º/s</td> </tr> <tr> <td>Thumb bend speed</td> <td>150º/s</td> <td>150º/s</td> </tr> <tr> <td>Palm finger bend speed</td> <td>570º/s</td> <td>570º/s</td> </tr> </tbody> </table> </div> <div id="cols1" class="matrix_item"><center><img style="width: 90%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/1651409185930614.webp" alt=""></center></div> <div id="cols1" class="matrix_item"><center><img style="width: 90%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/The-Dexterous-Hands_Wrist-with-Double-Degree-of-Freedom.webp" alt=""></center></div> <div id="cols3" class="matrix_item"> <h2>Manuals</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/PC+Instructions.pdf" target="_blank">PC Instructions</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/RH56+Series+User+Manual.pdf" target="_blank">RH56 Series User Manual</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/The+Dexterous+Hands++Instructions.pdf" target="_blank">The Dexterous Hands Instructions</a></li> </ul> </div> <div id="cols3" class="matrix_item"> <h2>Software</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/C+linux++hand.7z" target="_blank">C Linux Hand</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/Inspire+Hand+-+kinetic+-+V2.0.zip" target="_blank">Inspire Hand - Kinetic -V2.0</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/inspire-RH56+-+Hand-demo-win-python.zip" target="_blank">inspire-RH56 - Hand-demo-win-python</a></li> </ul> </div> <div id="cols3" class="matrix_item"> <h2>URDF</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/URDF/inspire_hand_urdf+2023.9.27.zip" target="_blank">URDF</a></li> </ul> </div> </div> The Dexterous Hands series RH56BFX, known as ”the pianists“, have the characteristics of fast speed, slightly less gripping force, and integrated force sensor. It is suitable for piano playing and gesture interaction. ROS is supported, and ROS plug-ins are available. Compatible with Unitree Humanoids and most robotics arms.
<div class="matrix"> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-1.webp" alt=""></div> <div id="cols1" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/yBzChFCxs2g"></iframe></div> </div> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-2.webp" alt=""></div> <div id="cols1" class="matrix_item"><center> <h2>Compatible with unitree Humanoids</h2> </center></div> <div id="cols2" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/LJgpGtPpkGE"></iframe></div> </div> <div id="cols2" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/8y-aZ5dOKe8"></iframe></div> </div> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-3.webp" alt=""></div> <div id="cols1" class="matrix_item"> <table> <tbody> <tr> <td>Model</td> <td>RH56BFX-2L</td> <td>RH56BFX-2R</td> </tr> <tr> <td>Side</td> <td>Left Hand</td> <td>Right Hand</td> </tr> <tr> <td>Control Interface</td> <td>RS485</td> <td>RS485</td> </tr> <tr> <td>Degrees of Freedom</td> <td>6</td> <td>6</td> </tr> <tr> <td>Number of Joints</td> <td>12</td> <td>12</td> </tr> <tr> <td>Weight</td> <td>540g</td> <td>540g</td> </tr> <tr> <td>Operating Voltage</td> <td>DC24V+-10%</td> <td>DC24V+-10%</td> </tr> <tr> <td>Quiscent current</td> <td>0.20A</td> <td>0.20A</td> </tr> <tr> <td>Peak current</td> <td>2A</td> <td>2A</td> </tr> <tr> <td>Repeatability</td> <td>+-0.20mm</td> <td>+-0.20mm</td> </tr> <tr> <td>Maximum thumb grip</td> <td>6N</td> <td>6N</td> </tr> <tr> <td>Maximum palm finger grip</td> <td>4N</td> <td>4N</td> </tr> <tr> <td>Force Resolution</td> <td>0.50N</td> <td>0.50N</td> </tr> <tr> <td>Thumb lateral rotation range</td> <td>>65º</td> <td>>65º</td> </tr> <tr> <td>Thumb lateral rotation speed</td> <td>235º/s</td> <td>235º/s</td> </tr> <tr> <td>Thumb bend speed</td> <td>150º/s</td> <td>150º/s</td> </tr> <tr> <td>Palm finger bend speed</td> <td>570º/s</td> <td>570º/s</td> </tr> </tbody> </table> </div> <div id="cols1" class="matrix_item"><center><img style="width: 90%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/1651409185930614.webp" alt=""></center></div> <div id="cols1" class="matrix_item"><center><img style="width: 90%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/The-Dexterous-Hands_Wrist-with-Double-Degree-of-Freedom.webp" alt=""></center></div> <div id="cols3" class="matrix_item"> <h2>Manuals</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/PC+Instructions.pdf" target="_blank">PC Instructions</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/RH56+Series+User+Manual.pdf" target="_blank">RH56 Series User Manual</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/The+Dexterous+Hands++Instructions.pdf" target="_blank">The Dexterous Hands Instructions</a></li> </ul> </div> <div id="cols3" class="matrix_item"> <h2>Software</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/C+linux++hand.7z" target="_blank">C Linux Hand</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/Inspire+Hand+-+kinetic+-+V2.0.zip" target="_blank">Inspire Hand - Kinetic -V2.0</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/inspire-RH56+-+Hand-demo-win-python.zip" target="_blank">inspire-RH56 - Hand-demo-win-python</a></li> </ul> </div> <div id="cols3" class="matrix_item"> <h2>URDF</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/URDF/inspire_hand_urdf+2023.9.27.zip" target="_blank">URDF</a></li> </ul> </div> </div>
价格历史
每天显示一个数据点,按观测日期计算平均值。
金额单位:USD
每天的平均价格根据该 UTC 日期记录的所有报价计算。

Inspire Robots
2,800 €

Inspire Robots
起价 $5,750
Inspire Robots
£4,115.88

Inspire Robots
$4,500

Inspire Robots
$4,500

Inspire Robots
起价 $4,500
Inspire Robots
£5,181.72

Inspire Robots
起价 3,300 €
Inspire Robots
2,800 €

Inspire Robots
5,900 €

Inspire Robots
起价 $5,600

Inspire Robots
$6,294
🍪 Cookie 偏好设置
我们使用 Cookie 来衡量性能。 隐私政策