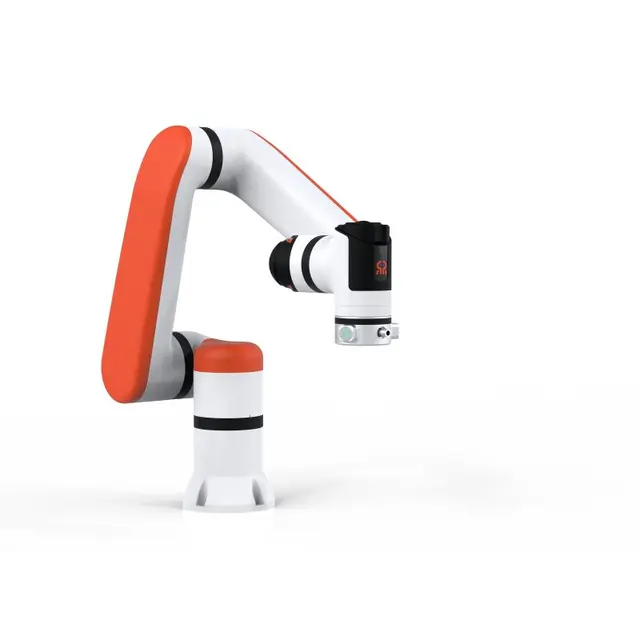
OpenArm - Open-Source Humanoid Robot Arm by Enactic

OpenArm - Open-Source Humanoid Robot Arm by Enactic

  • DOF (per arm): 7
  • Configuration: Bimanual robotic arms
  • Arm reach: 633mm
  • Weight per arm: 5,5kg
  • Control frequency: 1 kHz CAN-FD
  • Nominal payload: 4,1kg

Beschreibung

Der OpenArm ist ein vielseitiger, modularer und vollständig Open‑Source gesteuerter Roboterarm, entwickelt von Enactic. Er dient als Lehr-, Forschungs- und Entwicklungsplattform und ist ideal für Anwender aller Schwierigkeitsgrade – vom Anfänger bis zum fortgeschrittenen Entwickler.

Dank seiner offenen Architektur, Standard-Motoranschlüssen und frei verfügbarer Steuerungssoftware ermöglicht der OpenArm, eigene Programme zu erstellen, anzupassen und auf realer Hardware auszuführen. Alle Konstruktions- und Steuerungsdaten sind offen verfügbar, was individuelle Anpassungen, Integration in größere Systeme und Entwicklung eigener Algorithmen erleichtert.

Der OpenArm ist ein humanoider 6‑Achsen‑Roboterarm, der natürliche Bewegungsmuster ermöglicht und vielseitige Einsatzmöglichkeiten bietet. Sowohl die Hardware als auch die Software sind vollständig Open‑Source; sämtliche Dokumentationen, CAD‑Modelle und die Steuerungsarchitektur stehen frei zur Verfügung.

Der Roboterarm ist modular erweiterbar, sodass zusätzliche Greifer, Sensoren oder Werkzeuge problemlos integriert werden können. Dank der Plug‑and‑Play Steuerung ist er mit gängigen Robotik‑Frameworks wie ROS, Arduino oder Python kompatibel.

Die leistungsstarke Kontrolle ermöglicht präzise Positionierung, Echtzeitbewegungssteuerung und anpassbare Trajektorien. Damit ist der OpenArm ideal für Bildung, Forschung, Maker‑Communities und Entwicklerteams geeignet und bietet eine optimale Plattform, um Roboterfunktionen praxisnah zu erlernen und eigene Projekte umzusetzen.

Einsatzbereiche: Robotikunterricht & MINT-Workshops, Forschung und Entwicklung, Mensch-Roboter-Interaktion (HRI), Automatisierung von Prüf- und Handhabungsaufgaben, Prototyping und Rapid Integration.

Highlights & Merkmale

  • 7 Freiheitsgrade (7 DOF)
  • Menschliche Armkinematik für hohe Geschicklichkeit und natürliche Bewegungsabläufe
  • Vollständig Open-Source: Offene Hardware (CAD-Daten, Elektronik), Firmware, Steuerungssoftware und Simulation
  • Robuste Metallkonstruktion: Hochwertige CNC-gefräste Aluminium- und Metallkomponenten für Stabilität und Langlebigkeit
  • Rücktreibbare & nachgiebige Aktuatoren: Geeignet für sichere Mensch-Roboter-Interaktion und präzise Kraftregelung
  • CAN-FD Hochgeschwindigkeits-Schnittstelle: Echtzeitfähige Kommunikation für präzise und reaktionsschnelle Steuerung
  • ROS-Integration: Native Unterstützung für ROS / ROS 2 sowie Python- und C++-APIs

Technische Daten

  • DOF (per arm): 7
  • Configuration: Bimanual robotic arms
  • Arm reach: 633mm
  • Weight per arm: 5,5kg
  • Control frequency: 1 kHz CAN-FD
  • Nominal payload: 4,1kg (The maximum mass that can be held for 1 minute in the worst-case posture (arm fully extend ed) )
  • Peak payload: 6kg (The maximum mass that can be lifted from the lowest posture to the worst posture within 3 seconds, held for 1 second, and returned.  )

Note: Payload includes the end-effector.

Joint & Gripper Motor Overview

  • J1: DM-J8009P Motor | rated torque: 20Nm | Peak torque: 40 Nm
  • J2: DM-J8009P Motor | rated torque: 20Nm | Peak torque: 40Nm
  • J3: DM-J4340P Motor | rated torque: 9Nm | Peak torque: 27Nm
  • J4: DM-J4340P Motor | rated torque: 9Nm | Peak torque: 27Nm
  • J5: DM-J4310 Motor | rated torque: 3Nm | Peak torque: 7Nm
  • J6: DM-J4310 Motor | rated torque: 3Nm | Peak torque: 7Nm
  • J7: DM-J4310 Motor | rated torque: 3Nm | Peak torque: 7Nm
  • Gripper: DM-J4310 Motor | rated torque: 3Nm | Peak torque: 7Nm

Typische Einsatzbereiche

  • Forschung & Entwicklung in Robotik und KI
  • Physical AI, Imitation Learning & Reinforcement Learning
  • Teleoperation und Mensch-Roboter-Interaktion
  • Universitäre Lehre und Demonstrationssysteme
  • Simulation, Prototyping und Algorithmus-Entwicklung

Lieferumfang

  • 1x OpenArm humanoider Roboterarm (Leader- oder Follower-Konfiguration)
  • Integrierter Greifer / Endeffektor
  • Anschluss- und Verbindungskabel
  • Montagematerial
  • 4x G-clamps
  • 1x USB to CANFD converter
  • 1x Emergency stop button
  • 2x 24V 15A power adapters
  • Zugriff auf Open-Source-Dokumentation & Software-Repository
Produkteigenschaft Wert
Versandgewicht: 41,00 kg

Bewertungen

Es gibt noch keine Bewertungen.

PDF (2)

Datenblatt OpenArm

Manual OpenArm

Version 
ab
€ 8.925,00
inkl. 19% USt. , zzgl. Versand
  • Sofort verfügbar
Frage zum Artikel
x
Dieser Artikel hat Variationen. Wählen Sie bitte die gewünschte Variation aus.
Loading...
PayPal Consent erteilen
Loading...
PayPal Komponenten werden geladen ...

价格历史

平均价格走势

每天显示一个数据点,按观测日期计算平均值。

每日平均价格

金额单位:USD

$9,796.93
以 USD 计价的平均价格历史图表从 2026年10月2日 到 2026年11月22日 的 61 条观测数据折线图。$9,796.96$9,796.95$9,796.94$9,796.93$9,796.9210月2日10月14日10月27日11月9日11月22日2026年10月2日:平均价 $9,796.932026年10月3日:平均价 $9,796.932026年10月4日:平均价 $9,796.932026年10月5日:平均价 $9,796.932026年10月6日:平均价 $9,796.932026年10月7日:平均价 $9,796.932026年10月8日:平均价 $9,796.932026年10月9日:平均价 $9,796.932026年10月10日:平均价 $9,796.932026年10月11日:平均价 $9,796.932026年10月12日:平均价 $9,796.932026年10月13日:平均价 $9,796.932026年10月14日:平均价 $9,796.932026年10月15日:平均价 $9,796.932026年10月16日:平均价 $9,796.932026年10月17日:平均价 $9,796.932026年10月18日:平均价 $9,796.932026年10月19日:平均价 $9,796.932026年10月20日:平均价 $9,796.932026年10月21日:平均价 $9,796.932026年10月22日:平均价 $9,796.932026年10月23日:平均价 $9,796.932026年10月24日:平均价 $9,796.932026年10月25日:平均价 $9,796.932026年10月26日:平均价 $9,796.932026年10月27日:平均价 $9,796.932026年10月28日:平均价 $9,796.932026年10月29日:平均价 $9,796.932026年10月30日:平均价 $9,796.932026年10月31日:平均价 $9,796.932026年11月1日:平均价 $9,796.932026年11月2日:平均价 $9,796.932026年11月3日:平均价 $9,796.932026年11月4日:平均价 $9,796.932026年11月5日:平均价 $9,796.932026年11月6日:平均价 $9,796.932026年11月7日:平均价 $9,796.932026年11月8日:平均价 $9,796.932026年11月9日:平均价 $9,796.932026年11月10日:平均价 $9,796.932026年11月11日:平均价 $9,796.932026年11月12日:平均价 $9,796.932026年11月13日:平均价 $9,796.932026年11月14日:平均价 $9,796.932026年11月15日:平均价 $9,796.932026年11月16日:平均价 $9,796.932026年11月17日:平均价 $9,796.932026年11月18日:平均价 $9,796.932026年11月19日:平均价 $9,796.932026年11月20日:平均价 $9,796.932026年11月21日:平均价 $9,796.932026年11月22日:平均价 $9,796.93

每天的平均价格根据该 UTC 日期记录的所有报价计算。