Raziskovalni članki

Poljudni povzetki najnovejših raziskav o robotiki — humanoidni roboti, štirinožni roboti, industrijska avtomatizacija in umetna inteligenca.
499 članki
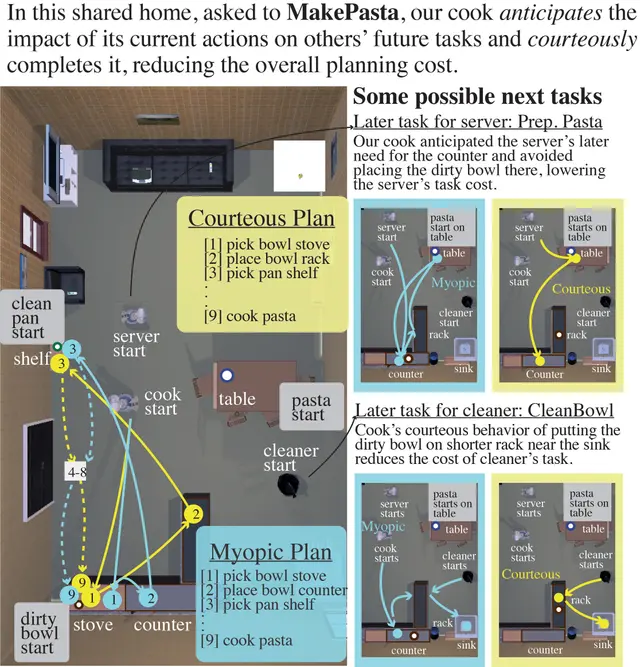
Courteous Anticipation Lets Robots Plan Better in Shared Spaces Without Conflict
AI26. jul.

Courteous Anticipation Lets Robots Plan Better in Shared Spaces Without Conflict

A framework for reducing cumulative task costs in persistent shared environments by planning courteously around other robots' anticipated needs.

Md Ridwan Hossain Talukder, Roshan Dhakal, Elizabeth Phillips, Gregory J. Stein

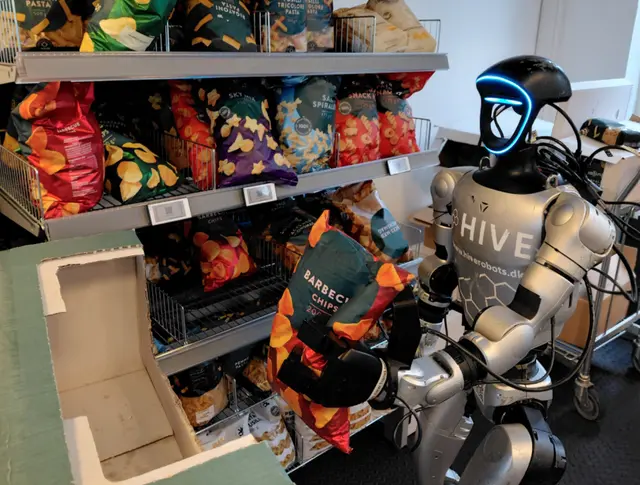
A Data-Efficient Framework for Deploying Retail Humanoid Robots in the Real World
Humanoid25. jul.

A Data-Efficient Framework for Deploying Retail Humanoid Robots in the Real World
A systems-level framework for deploying VLA-based humanoids in real retail settings demonstrates that data quality matters more than data volume.

Roger Sala Sisó, Tiago Silvério, Jakob Sand +1

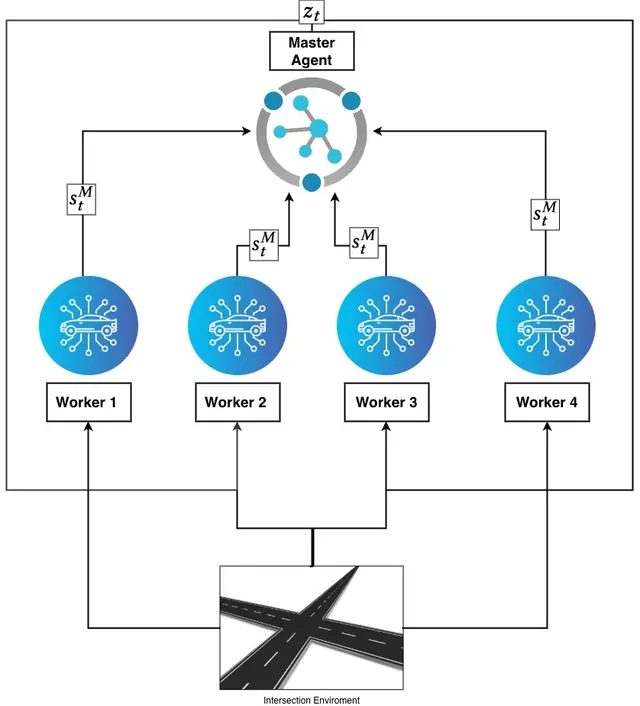
Zero-Collision Intersection Navigation via Compact Latent Coordination
AI25. jul.

Zero-Collision Intersection Navigation via Compact Latent Coordination

Researchers at Ben-Gurion University developed MAPS, a hierarchical deep reinforcement learning architecture that enables autonomous vehicles to navigate uns…

Gil Lifshits, Igal Bilik, Gilad Katz

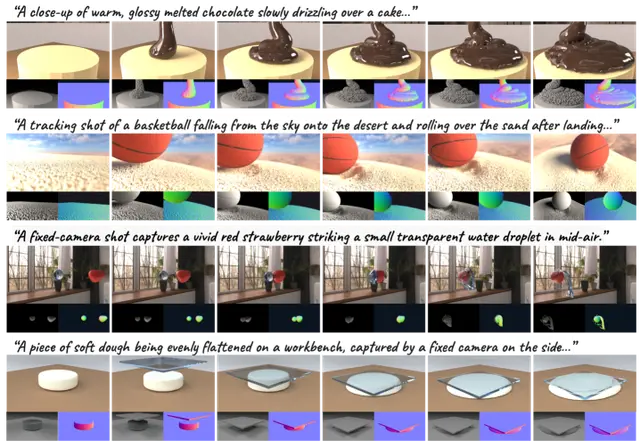
Multi-Agent Framework Generates 4D Physical Worlds From Natural Language
AI25. jul.

Multi-Agent Framework Generates 4D Physical Worlds From Natural Language

Hongxin Zhang, Chunru Lin, Junyan Li +3

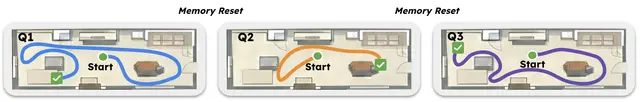
Why Robots Forget Answers: Memory Bottlenecks in Sequential Embodied QA
Robotics24. jul.

Why Robots Forget Answers: Memory Bottlenecks in Sequential Embodied QA

Zikui Cai, Kaushal Janga, Tan Dat Dao +15

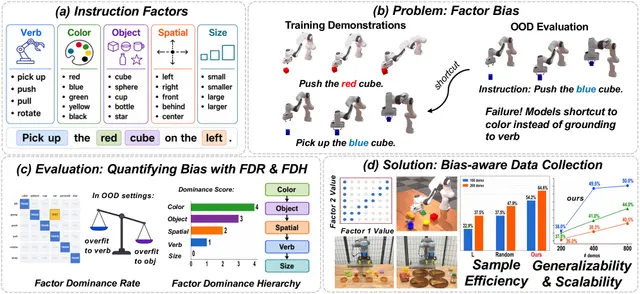
How to Train Robots That Actually Handle Novel Tasks: A Bias-Aware Data Strategy
Robotics24. jul.

How to Train Robots That Actually Handle Novel Tasks: A Bias-Aware Data Strategy
Yu Qi, Zhang Ye, Xinyi Xu +6

A Growable Community-Driven Data Engine for Scalable Robot Manipulation
Robotics24. jul.

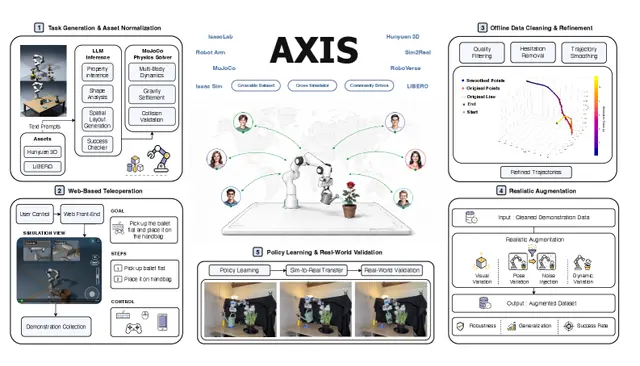
A Growable Community-Driven Data Engine for Scalable Robot Manipulation

We present AXIS, a web-based, community-driven infrastructure for scalable manipulation data collection through browser-based MuJoCo-WASM teleoperation and a…

Mengfei Zhao, Dihong Huang, Yikai Tang +12

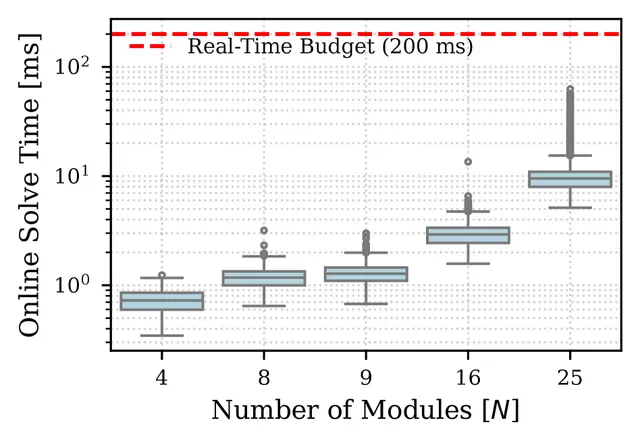
Distributed Motion Planning with Safety Guarantees for Self-Reconfiguring Robotic Boats
Robotics23. jul.

Distributed Motion Planning with Safety Guarantees for Self-Reconfiguring Robotic Boats
Alejandro Gonzalez-Garcia, Wei Wang, Wei Xiao +4

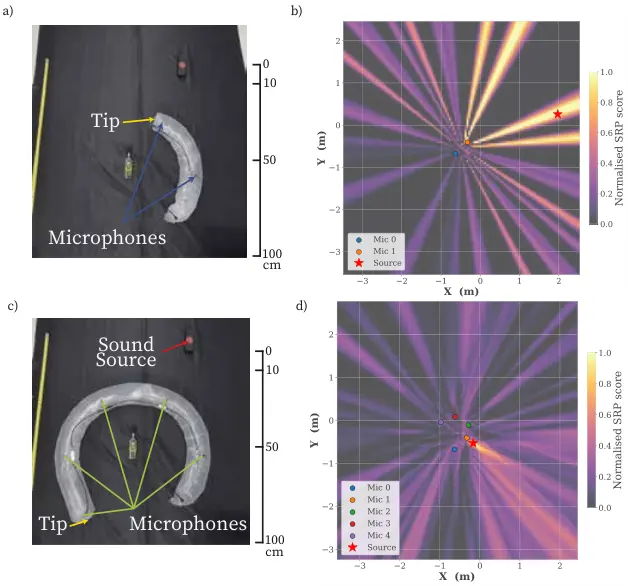
Soft Vine Robot Grows Microphone Array to Locate Sound Sources
Robotics23. jul.

Soft Vine Robot Grows Microphone Array to Locate Sound Sources

Sebastian Lorca Godoy, Ciera McFarland, Michael Val +3

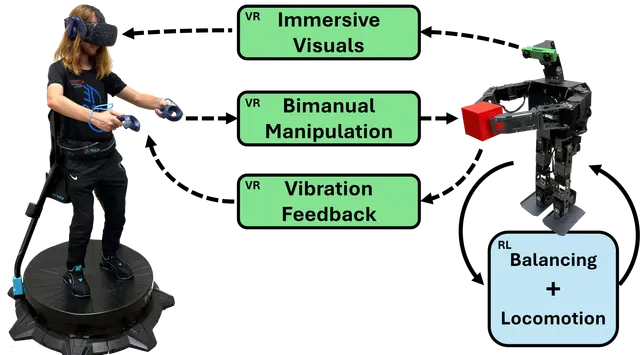
Miniature Humanoid Tele-Loco-Manipulation: VR Control + Reinforcement Learning
Humanoid23. jul.

Miniature Humanoid Tele-Loco-Manipulation: VR Control + Reinforcement Learning

Researchers have created a complete system that lets an operator remotely control both the arms and legs of a miniature humanoid robot using a VR headset, ha…

Nicolas Kosanovic, Jordan Dowdy, Jean Chagas Vaz

No Training, Better Flights: Test-Time Scaling Makes Smarter UAV Navigation
drones22. jul.

No Training, Better Flights: Test-Time Scaling Makes Smarter UAV Navigation

Test-time scaling lets VLMs generate and refine multiple flight plans at inference, achieving SOTA navigation without any retraining.

Feinan Cheng, Dongliang Xu, Wenli Nong +4

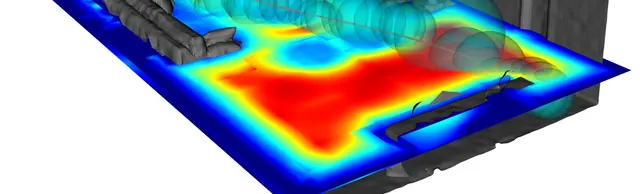
Real-Time Signed Distance Field Mapping and Fast Motion Planning for Drones
drones22. jul.

Real-Time Signed Distance Field Mapping and Fast Motion Planning for Drones

Jason Stanley, Zhirui Dai, Qihao Qian +6

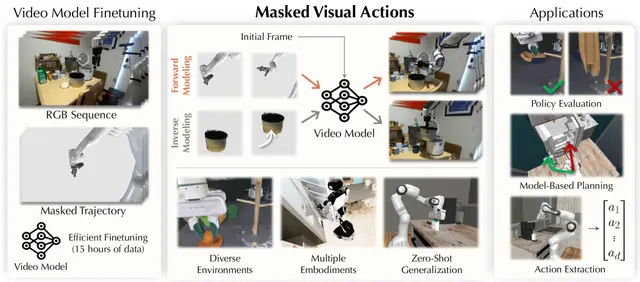
Masked Visual Actions Enable Robots to Learn World Models from Video
Robotics22. jul.

Masked Visual Actions Enable Robots to Learn World Models from Video

Hadi Alzayer, Wenlong Huang, Haonan Chen +8

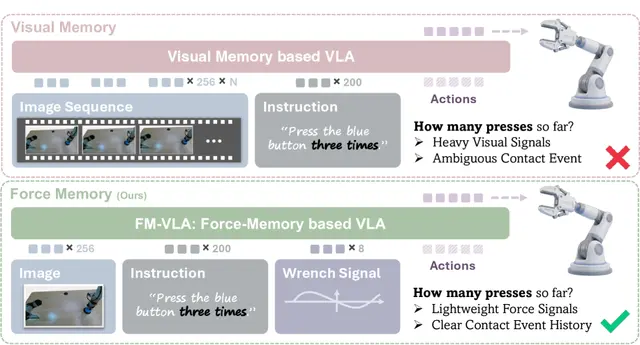
How Haptic Calibration and Visual Feedback Improve Humanoid Robot Grasping
Humanoid21. jul.

How Haptic Calibration and Visual Feedback Improve Humanoid Robot Grasping

Low-cost calibration and visual feedback methods improve sim-to-real grasping for the NICO humanoid robot.

Juraj Gavura, Igor Farkaš

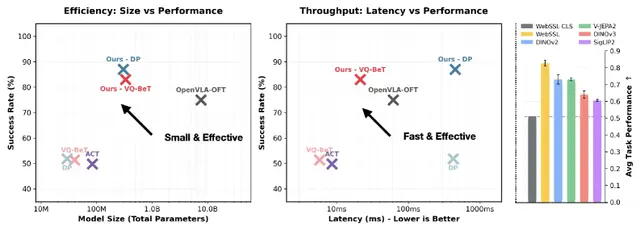
FM-VLA: Giving Robots a Sense of Touch Memory for Smarter Contact-Rich Tasks
Robotics21. jul.

FM-VLA: Giving Robots a Sense of Touch Memory for Smarter Contact-Rich Tasks

Researchers have developed FM-VLA, a vision-language-action model that adds a dedicated force-based memory module, enabling robots to reason over sequences o…

Ruicheng Li, Qixiu Li, Ruichun Ma +8

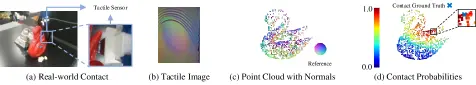
Patch Policy: Efficient Robot Control Through Dense Visual Patch Features
AI21. jul.

Patch Policy: Efficient Robot Control Through Dense Visual Patch Features

Gaoyue Zhou, Zichen Jeff Cui, Ada Langford +3

VTLoc: How Robots Pinpoint Touch in 3D Space Using Vision and Feel
Robotics20. jul.

VTLoc: How Robots Pinpoint Touch in 3D Space Using Vision and Feel

Zhiyuan Wu, Zhuo Chen, Shan Luo

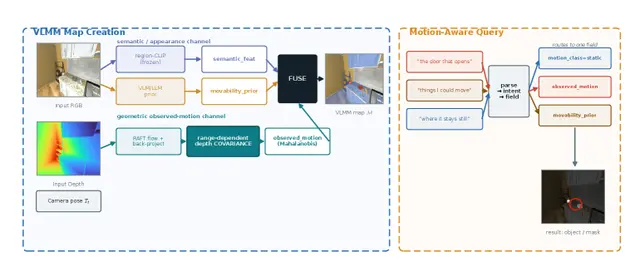
VLMM Gives Robots a New Way to Ask "Can I Move That?" in 3D Maps
Robotics20. jul.

VLMM Gives Robots a New Way to Ask "Can I Move That?" in 3D Maps

Researchers have built a mapping system that adds a motion attribute to open-vocabulary 3D scene maps, letting robots query whether objects are movable, stat…

Dibyendu Ghosh, Ayushi Shakya

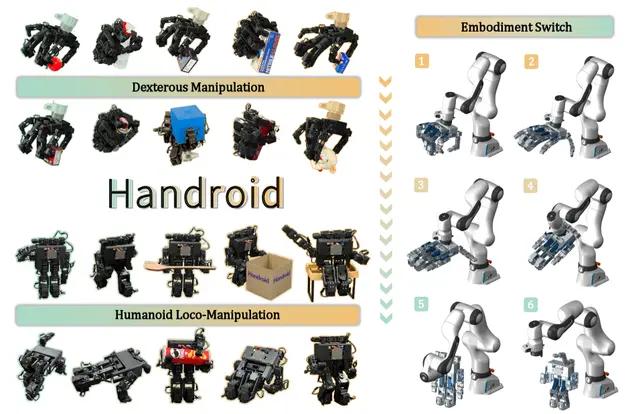
Handroid: A Desktop Robot That Switches Between Hand and Humanoid
Humanoid20. jul.

Handroid: A Desktop Robot That Switches Between Hand and Humanoid

Handroid is a 27-DoF desktop robot that reconfigures from a dexterous hand into a humanoid, achieving 72% grasp success and stable locomotion.

Ruogu Li, Chenyang Ma, Sikai Li +6

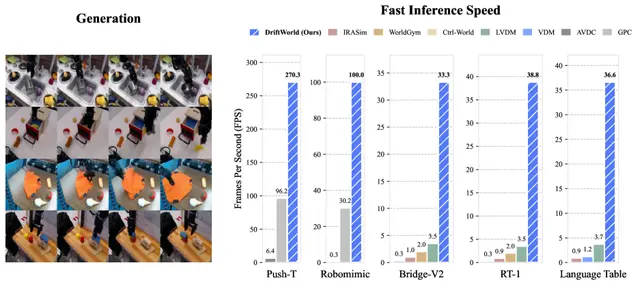
DriftWorld: Fast World Modeling Through Drifting
AI19. jul.

DriftWorld: Fast World Modeling Through Drifting

Susie Lu, Haonan Chen, Weirui Ye +1