Ostatnia aktualizacja: 2025
W tym tygodniu pojawiły się trzy historie, które razem obejmują całe spektrum robotyki – od pożegnania z jedną z najbardziej wpływowych platform badawczych, przez przełom w odpornej na awarie robotyce kolektywnej opublikowany w Science, po konsumenckiego robota trafiającego do domów w Zatoce San Francisco w lutym 2026.
Spis treści
- Ostatni bieg Atlasa – pożegnanie warte obejrzenia
- Modułowy kolektyw robotów, który staje się bardziej niezawodny w miarę wzrostu
- Isaac 0: Weave Robotics wysyła do domów robota składającego pranie
- Co to oznacza dla robotyki
- Najczęściej zadawane pytania
Ostatni bieg Atlasa – pożegnanie warte obejrzenia
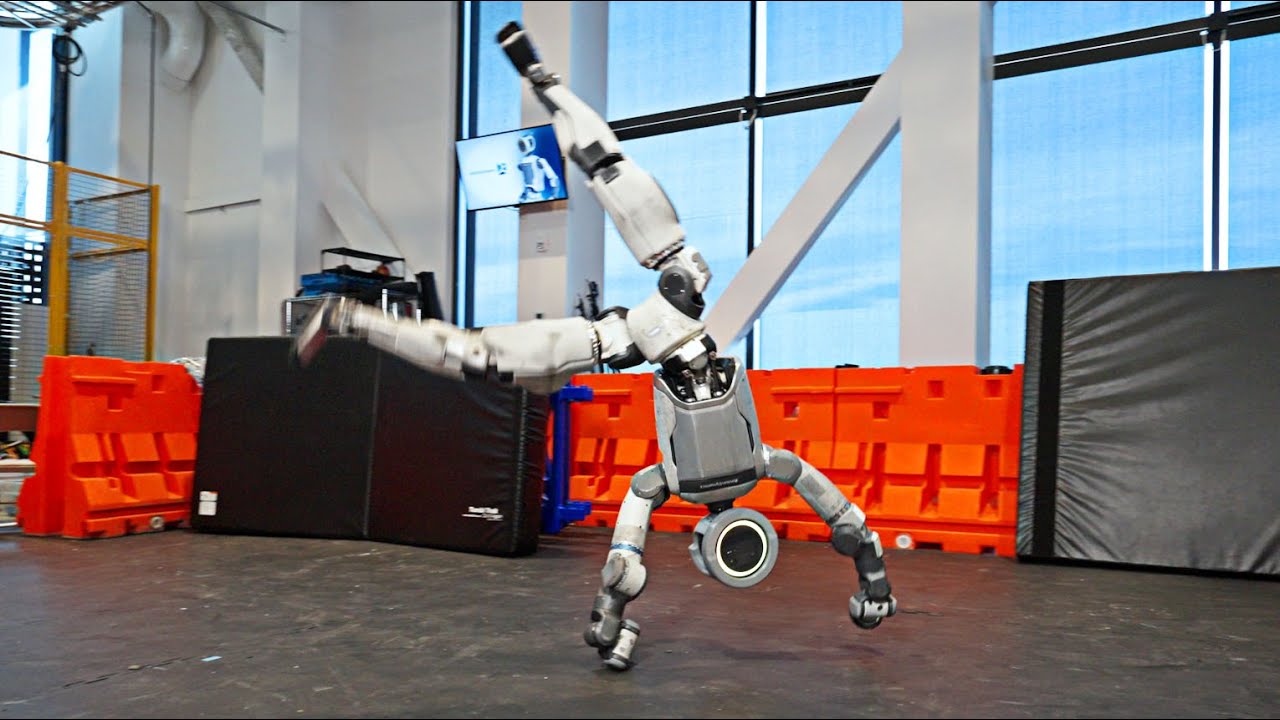
Hydrauliczny Atlas – badawczy humanoid Boston Dynamics, który przez ponad dekadę był zrzucany ze schodów, popychany z platform i zmuszany do robienia salt – zakończył swój ostatni test. Platforma badawcza została wycofana. Jej komercyjny następca, elektryczna platforma Atlas dla przedsiębiorstw, jest już w terenie.
Dla każdego, kto śledził robotykę humanoidalną w ostatniej dekadzie, ten film robi inne wrażenie niż typowe demo. Boston Dynamics, we współpracy z RAI Institute, przeprowadził ostatnią kompleksową ocenę mobilności oryginalnego Atlasa – finalny test wytrzymałościowy tego, co napędy hydrauliczne i sterowanie całym ciałem mogły osiągnąć, zanim platforma zostanie wycofana.
Badawczy Atlas reprezentował coś rzadkiego w robotyce: platformę na tyle otwartą, by napędzać dziesiątki niezależnych przełomów badawczych, a jednocześnie na tyle wydajną, by przez ponad dziesięć lat pozostać wiarygodnym sprzętem. Algorytmy sterowania całym ciałem, badania dynamicznej równowagi i pokazy parkouru, które w 2016 roku wydawały się niemożliwe, do 2023 stały się rutyną. Ten łuk ma znaczenie.
To, co ją zastąpiło, różni się architektonicznie w prawie każdym wymiarze. Nowy elektryczny Atlas wykorzystuje obrotowe siłowniki zamiast cylindrów hydraulicznych, wymienia gęstość momentu obrotowego na efektywność energetyczną i jest budowany od podstaw z myślą o wdrożeniu, a nie o badaniach. To, czy platforma dla przedsiębiorstw odziedziczy relację społeczności badawczej z Atlasem, pozostaje otwartym pytaniem – Boston Dynamics było wyraźnie mniej komunikatywne w kwestii dostępu stron trzecich do nowego systemu.
Film pożegnalny warto obejrzeć nie jako ogłoszenie produktu, ale jako zapis tego, jak daleko zaszły badania nad dwunożną lokomocją. Według IEEE Spectrum, inżynierowie podjęli ostatnią próbę przetestowania granic sterowania całym ciałem i mobilności – i to widać.
Modułowy kolektyw robotów, który staje się bardziej niezawodny w miarę wzrostu
Opublikowane w Science Robotics badania z Reconfigurable Robotics Lab w EPFL odwracają jedno z najbardziej uporczywych założeń w modułowej robotyce: że większe kolektywy są z natury mniej niezawodne, ponieważ jest po prostu więcej komponentów, które mogą ulec awarii.
Konwencjonalna logika inżynieryjna jest słuszna. Więcej modułów oznacza więcej powierzchni awarii. Kolektyw 50 modułów ma 50-krotnie większe prawdopodobieństwo awarii niż pojedyncza jednostka, zakładając niezależne wskaźniki awaryjności. Ten kompromis ograniczał modułową robotykę przez lata – projektanci musieli wybierać między wszechstronnością funkcjonalną (więcej modułów, więcej konfiguracji) a niezawodnością operacyjną (mniej modułów, mniej punktów awarii).
System EPFL przełamuje ten kompromis, wykorzystując redundancję na poziomie lokalnym. Zamiast traktować każdy moduł jako niezależną jednostkę, która albo działa, albo zawodzi, kolektyw dzieli zasoby obliczeniowe i fizyczne między sąsiednimi modułami. Gdy jeden moduł ulega degradacji lub całkowicie zawodzi, sąsiednie moduły redystrybuują obciążenie – wzorce lokomocji, obowiązki sensoryczne i role strukturalne dynamicznie przesuwają się w całym kolektywie.
Rezultat, zademonstrowany w opublikowanym artykule, to system, w którym niezawodność skaluje się wraz z rozmiarem kolektywu, a nie maleje wraz z nim. Większy kolektyw jest bardziej wytrzymały niż mniejszy, a nie mniej. Zespół demonstruje to, celowo wyłączając moduły w trakcie zadania i obserwując, jak kolektyw utrzymuje funkcję – czołga się pod przeszkodami, porusza się po terenie, utrzymuje integralność strukturalną – bez ingerencji człowieka lub przeprogramowania.
Ma to bezpośrednie implikacje dla Physical AI (wschodzącej dziedziny, w której systemy AI są osadzone w fizycznym sprzęcie i nierozłączne z nim). Jeśli tolerancja na awarie może być zaprojektowana na poziomie kolektywu, a nie pojedynczej jednostki, zmienia to ekonomię i rachunek wdrożeniowy dla systemów modułowych w inspekcjach, poszukiwaniach i ratownictwie oraz monitorowaniu środowiska, gdzie niezawodność pojedynczej jednostki nie może być zagwarantowana.
Badania zostały opublikowane przez Reconfigurable Robotics Lab na EPFL i są dostępne w całości za pośrednictwem Science Robotics.
| Podejście projektowe | Skalowanie niezawodności | Wszechstronność funkcjonalna | Odzyskiwanie po awarii |
|---|---|---|---|
| Pojedynczy monolityczny robot | Wysoka (pojedyncza jednostka) | Niska (stała morfologia) | Brak – całkowita awaria |
| Tradycyjny modułowy kolektyw | Maleje wraz z rozmiarem | Wysoka | Częściowa, wymaga przeprogramowania |
| Redundantny kolektyw EPFL | Rośnie wraz z rozmiarem | Wysoka | Autonomiczna, lokalna redystrybucja |
Isaac 0: Weave Robotics wysyła do domów robota składającego pranie
Robotyka konsumencka jest „prawie gotowa” na rynek domowy od co najmniej pięciu lat. Weave Robotics składa konkretne, datowane, geograficzne zobowiązanie: robot do składania prania Isaac 0 trafia do domów w Zatoce San Francisco od lutego 2026.
Ogłoszenie jest celowo wąskie w zakresie. Isaac 0 nie jest ogólnego przeznaczenia robotem domowym. Składa pranie. Ta specyficzność jest kluczowa – firmy z robotyki konsumenckiej, które zyskują na znaczeniu w 2024 i 2025 roku, są niemal jednolicie tymi, które ograniczyły swoje początkowe przypadki użycia do jednego, powtarzalnego, wartościowego zadania domowego, zamiast gonić za wizją asystenta domowego pełnego stosu, która wielokrotnie zawodziła od czasów Roomby.
Składanie prania to naprawdę trudny problem manipulacyjny. Deformacja tekstyliów (sposób, w jaki tkanina zachowuje się nieprzewidywalnie podczas obsługi) od lat jest wyzwaniem porównawczym w badaniach nad manipulacją robotyczną. To, że Weave wysyła – nie demonstruje, nie testuje beta z pracownikami, ale wysyła do płacących klientów – sugeruje, że ich stos manipulacyjny radzi sobie ze zmiennością prawdziwego domowego prania na poziomie przekraczającym próg opłacalności handlowej.
Szczegóły konfiguracji sprzętowej Isaac 0, ceny oraz tego, czy wymaga on dedykowanej powierzchni lub integruje się z istniejącymi urządzeniami do prania, nie zostały jeszcze ujawnione publicznie. Wdrożenie w Zatoce San Francisco w lutym 2026 sugeruje ograniczony geograficznie start, zaprojektowany do zarządzania logistyką i gęstością wsparcia przed szerszą ekspansją.
Dla śledzących szerszą kategorię robotyki konsumenckiej, ogłoszenie Weave plasuje się obok niewielkiej liczby firm – 1X, Aethon i kilku innych – próbujących ustanowić powtarzalne przychody z robotów domowych, a nie jednorazową sprzedaż sprzętu. Vertical prania jest prawdopodobny właśnie dlatego, że częstotliwość zadania jest wysoka, wartość substytucji pracy jest jasna, a środowisko fizyczne (powierzchnia do składania, spójne rodzaje odzieży) jest bardziej ograniczone niż ogólna nawigacja domowa.
Co to oznacza dla robotyki
Te trzy historie nie są niezależnymi punktami danych. Zarysowują trajektorię.
Rurociąg od badań do wdrożenia przyspiesza. Atlas spędził dekadę jako platforma badawcza, zanim Boston Dynamics zobowiązało się do komercyjnego następcy. Badania kolektywu EPFL publikują wyniki w Science, podczas gdy podstawowa architektura jest już stosowana w realnych scenariuszach inspekcji i poszukiwań. Weave wysyła Isaac 0 niecałe dwa lata po tym, jak roboty składające pranie były głównie akademickimi demonstracjami. Luka między laboratorium a wdrożeniem się kurczy.
Tolerancja na awarie staje się wymogiem projektowym pierwszej klasy. Praca EPFL jest znacząca nie tylko jako wynik badawczy, ale jako sygnał tego, co optymalizuje dziedzina. Gdy roboty wchodzą do niekontrolowanych środowisk – magazynów, domów, terenów zewnętrznych – zdolność do łagodnej degradacji zamiast całkowitej awarii staje się cenniejsza niż surowa wydajność w idealnych warunkach.
Robotyka konsumencka wchodzi w fazę pionową. Rynek robotów domowych nie zostanie zdobyty przez platformę ogólnego przeznaczenia. Zostanie zdobyty przez roboty, które robią jedną rzecz wystarczająco dobrze, by uzasadnić zakup, a następnie się rozwijają. Ruch Weave w kierunku prania jest zgodny z tym wzorcem.
Inżynierowie i nabywcy oceniający platformy automatyzacji powinni uważnie śledzić redundantną architekturę kolektywną EPFL – zasady mają zastosowanie wykraczające daleko poza robotykę rojową, do każdego wdrożenia wielorobotowego, gdzie wymagania dotyczące czasu pracy są ścisłe. Jeśli pozyskujesz fizyczny sprzęt automatyzacji, używane roboty przemysłowe na Robot Overflow oferują punkt wejścia dla zespołów, które potrzebują sprawdzonej niezawodności bez cen badawczych. Dla zespołów obserwujących przestrzeń humanoidalną, gdy komercyjny następca Atlasa wchodzi w pole, kategoria robotów humanoidalnych na Robot Overflow śledzi dostępne platformy i ceny w czasie rzeczywistym.
Najczęściej zadawane pytania
Dlaczego oryginalny robot Atlas jest wycofywany?
Boston Dynamics wycofało hydraulicznego badawczego Atlasa, aby skoncentrować zasoby na nowej elektrycznej platformie Atlas dla przedsiębiorstw, która wykorzystuje obrotowe siłowniki i jest zaprojektowana do komercyjnego wdrożenia, a nie badań. System hydrauliczny, choć potężny i historycznie znaczący, jest energochłonny i zoptymalizowany pod kątem eksperymentów badawczych, a nie niezawodnego, długotrwałego użytku przemysłowego. Ostatni test został przeprowadzony we współpracy z RAI Institute, aby udokumentować możliwości sterowania całym ciałem platformy przed jej wycofaniem.
Jak modułowy kolektyw robotów EPFL utrzymuje funkcję, gdy moduły ulegają awarii?
System EPFL, opublikowany w Science Robotics, wykorzystuje lokalne współdzielenie zasobów między sąsiednimi modułami zamiast scentralizowanego sterowania. Gdy moduł ulega awarii lub degradacji, sąsiednie moduły autonomicznie redystrybuują obciążenie – dostosowując wzorce lokomocji, role strukturalne i obowiązki sensoryczne. Ta lokalna redundancja oznacza, że ogólna niezawodność kolektywu wzrasta wraz z dodawaniem większej liczby modułów, zamiast maleć, jak przewidywałyby konwencjonalne modele prawdopodobieństwa awarii.
Kiedy Weave Robotics Isaac 0 jest wysyłany i gdzie?
Weave Robotics ogłosiło, że Isaac 0, ich domowy robot do składania prania, zacznie być wysyłany do klientów w Zatoce San Francisco od lutego 2026. Początkowe wdrożenie jest ograniczone geograficznie, co jest zgodne z praktyką firm z robotyki konsumenckiej zarządzających gęstością wsparcia i logistyką przed szerszą ekspansją krajową lub międzynarodową. Cena i pełne specyfikacje sprzętowe nie zostały publicznie ujawnione w momencie pisania tego artykułu.
Dlaczego składanie prania jest uważane za trudny problem dla robotów?
Składanie prania wymaga solidnego radzenia sobie z obiektami odkształcalnymi – tkaniną, która zmienia kształt w nieprzewidywalny sposób, gdy jest chwytana, rozciągana lub kładziona na powierzchni. W przeciwieństwie do manipulacji sztywnymi obiektami, obsługa tekstyliów wymaga wyrafinowanej percepcji do identyfikacji rodzaju odzieży i orientacji, a także precyzyjnej kontroli motorycznej do wykonywania spójnych złożeń w różnych materiałach, rozmiarach i warunkach. Jest to wyzwanie porównawcze w badaniach nad manipulacją robotyczną właśnie dlatego, że zmienność w świecie rzeczywistym jest wysoka, a tolerancja na błędy w kontekście domowym jest niska.
Jakie szersze zastosowania umożliwiają badania nad kolektywną robotyką EPFL?
Poza demonstracjami akademickimi, odporna na awarie modułowa architektura kolektywna ma bezpośrednie zastosowanie w robotyce inspekcyjnej (rurociągi, infrastruktura, przestrzenie zamknięte), wdrożeniach poszukiwawczo-ratowniczych w gruzach lub strefach katastrof oraz monitorowaniu środowiska w odległych lokalizacjach, gdzie utrzymanie pojedynczej jednostki jest niepraktyczne. Kluczowa obserwacja – że redundancja na poziomie kolektywu może przewyższać redundancję na poziomie pojedynczej jednostki – ma implikacje dla każdego systemu wielorobotowego działającego w niekontrolowanych środowiskach z rygorystycznymi wymaganiami dotyczącymi czasu pracy.
Trzy główne historie tego tygodnia razem wyznaczają wyraźny punkt zwrotny: legendarna platforma badawcza odchodzi na emeryturę, gdy komercyjne humanoidy zajmują jej miejsce, odporna na awarie inteligencja kolektywna przechodzi z teorii do zademonstrowanego sprzętu, a robotyka konsumencka składa swoje najbardziej konkretne zobowiązanie dotyczące dostawy do domu.