Ostatnia aktualizacja: kwiecień 2026
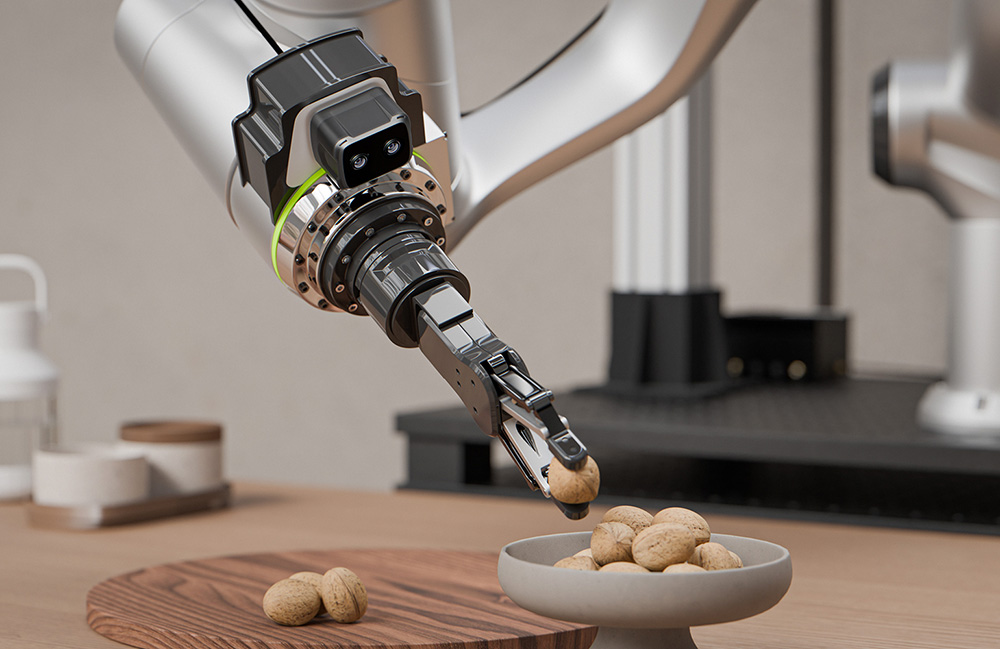
Firma Ouster wprowadziła na rynek Stereolabs ZED X Nano, kompaktową kamerę stereo montowaną na nadgarstku robota, przeznaczoną do manipulacji robotycznej, uczenia przez naśladownictwo i wydajnego zbierania danych treningowych. Kamera dostarcza obraz RGB i głębię w rozdzielczości 1920×1200 z migawką globalną przy prędkości do 120 kl./s przez przemysłowe łącze GMSL2 — to znaczący skok sprzętowy względem USB-owych kamer 720p, które obecnie stanowią wąskie gardło w większości potoków manipulacyjnych.
Spis treści
- Czym jest ZED X Nano i jaki problem rozwiązuje?
- Specyfikacja techniczna ZED X Nano
- Jak ZED X Nano wypada na tle Intel RealSense i Luxonis OAK?
- Dlaczego potok GPU z zerowym kopiowaniem ma znaczenie dla Physical AI
- Co to oznacza dla zespołów robotycznych
- Najczęściej zadawane pytania
Czym jest ZED X Nano i jaki problem rozwiązuje?
ZED X Nano to miniaturowa kamera stereo zaprojektowana specjalnie do montażu na końcu ramienia robota — odpowiada na dobrze znany problem w badaniach i wdrożeniach związanych z manipulacją. Większość obecnie stosowanych kamer na nadgarstek opiera się na łączności USB-C, ma ograniczoną rozdzielczość 720p i przesyła klatki przez potoki z udziałem procesora, które wprowadzają opóźnienia dokładnie tam, gdzie zadania manipulacyjne wymagają najciaśniejszych pętli sterowania.
Rozwiązaniem Oustera jest kamera o 40% niższej wysokości w porównaniu z podobnymi rozwiązaniami, montowana bezpośrednio na nadgarstkach i narzędziach końcowych, która dziedziczy tę samą architekturę matryc z migawką globalną 1920×1200 z flagowej linii ZED X. Minimalny zasięg detekcji głębi wynosi 3 cm — mniej niż w większości konkurencyjnych kamer stereo — co ma bezpośrednie znaczenie dla chwytania z bliska i precyzyjnego montażu.
Według The Robot Report, CEO Oustera Angus Pacala wyraźnie powiązał premierę z Physical AI: "Przyszłość Physical AI zależy od ogromnych ilości wysokiej jakości obrazu o niskim opóźnieniu, zbieranego na brzegu sieci."
Specyfikacja techniczna ZED X Nano
| Specyfikacja | ZED X Nano |
|---|---|
| Rozdzielczość obrazu | 1920×1200 na oko |
| Maks. liczba klatek | 120 kl./s |
| Zasięg głębi (min.) | 3 cm |
| Dokładność głębi (oś Z) | poniżej 1 mm |
| Typ matrycy | migawka globalna |
| Łączność | GMSL2 (kabel do 15 m) |
| IMU | Wbudowany, odporny na wibracje |
| Odporność na EMI | Tak (blokowane złącza) |
| Integracja z symulacją | NVIDIA Isaac Sim / Isaac Lab |
| Obsługa ROS | ROS i ROS 2 natywnie |
| Potok GPU | Zero-copy, bezpośrednio do sprzętowego enkodera NVIDIA |
| Wymiary | 40% niższa od porównywalnych kamer na nadgarstek |
Łącze GMSL2 (Gigabit Multimedia Serial Link 2, przemysłowy interfejs szeregowy klasy samochodowej, powszechnie stosowany w systemach ADAS) zastępuje delikatny USB-C solidnym połączeniem przemysłowym, zaprojektowanym do wielokrotnego zginania kabla i pracy w środowiskach z silnymi zakłóceniami elektromagnetycznymi. Wideo transmitowane jest bezstratnie na odległość do 15 metrów — istotne w przypadku manipulatorów z długimi przewodami lub komputerami montowanymi pod sufitem.
Jak ZED X Nano wypada na tle Intel RealSense i Luxonis OAK?
Dla zespołów robotycznych oceniających kamery głębi montowane na nadgarstku, ZED X Nano plasuje się w znacząco innej klasie sprzętowej niż dwa najpopularniejsze rozwiązania. Oto porównanie platform pod kątem parametrów kluczowych dla potoków manipulacyjnych.
| Cecha | ZED X Nano | Intel RealSense D405 | Luxonis OAK-D |
|---|---|---|---|
| Rozdzielczość RGB | 1920×1200 | 1280×720 | 4056×3040 (zdjęcia) / 1080p wideo |
| Maks. szybkość klatek głębi | 120 kl./s | 90 kl./s | 60 kl./s |
| Minimalny zasięg głębi | ~3 cm | ~7 cm | ~20 cm |
| Technologia głębi | Neural stereo (AI) | Aktywne stereo IR | Pasywne stereo + opcjonalnie IR |
| Łączność | GMSL2 (przemysłowa) | USB-C | USB-C |
| Maks. długość kabla | Do 15 m | ~5 m praktycznie | ~5 m praktycznie |
| Wbudowane AI | Poprzez hosta (NVIDIA Isaac) | Ograniczone wbudowane | Tak (procesor Myriad X) |
| Obsługa ROS 2 | Natywna | Natywna | Natywna |
| Integracja z symulacją | NVIDIA Isaac Sim/Lab | Ograniczona | Ograniczona |
| Zastosowanie docelowe | Manipulacja, uczenie przez naśladownictwo | Precyzyjna inspekcja bliskiego zasięgu | Edge AI, robotyka mobilna |
| Dostępność | Przedsprzedaż, wysyłka maj 2026 | Dostępna teraz | Dostępna teraz |
Intel RealSense D405 to najbliższy bezpośredni konkurent do manipulacji z bliska — został zaprojektowany specjalnie dla ramion robotycznych — ale jego minimalny zasięg głębi 7 cm i rozdzielczość RGB 720p to realne ograniczenia przy trenowaniu zaawansowanych zbiorów danych do uczenia przez naśladownictwo. Luxonis OAK-D oferuje wbudowane wnioskowanie na Myriad X, co jest rzeczywistą zaletą w zastosowaniach z ograniczonymi zasobami na brzegu sieci, ale minimalny zasięg głębi 20 cm praktycznie wyklucza go z zadań chwytania z bliska, do których celuje ZED X Nano.
Silnik głębi neuronowej ZED X Nano (system głębi stereo oparty na SI firmy Stereolabs) zapewnia dokładność poniżej milimetra w osi Z i, według producenta, lepsze pozycjonowanie boczne (XY) w porównaniu z metodami światła strukturalnego lub czasu przelotu — co ma znaczenie przy estymacji pozy chwytu, gdzie nawet 2-3 mm błędu bocznego może prowadzić do niepowodzeń manipulacji na dużą skalę.
Dlaczego potok GPU z zerowym kopiowaniem ma znaczenie dla Physical AI
To szczegół architektoniczny, który większość porównań sprzętowych pomija — i może to być najważniejsza przewaga ZED X Nano dla zespołów trenujących polityki manipulacyjne na dużą skalę.
Tradycyjne potoki kamer USB przesyłają klatki przez procesor, zanim trafią do GPU: sensor → kontroler USB → pamięć systemowa → przetwarzanie CPU → pamięć GPU. Każdy przeskok dodaje opóźnienie i zużywa cykle procesora. Przy 120 kl./s i rozdzielczości 1920×1200 na oko, taki potok staje się prawdziwym wąskim gardłem przepustowości.
ZED X Nano implementuje w pełni bezpośrednią ścieżkę z sensora do GPU, a klatki trafiają jednocześnie do sprzętowych enkoderów NVIDIA i potoków wnioskowania AI. Dla zespołów zbierających dane oznacza to rejestrację demonstracji w pełnej rozdzielczości bez pomijania klatek pod obciążeniem. Dla zespołów wdrażających systemy manipulacji w czasie rzeczywistym oznacza to, że sieci percepcji, modele segmentacji i polityki manipulacyjne mogą działać równolegle na tych samych przychodzących klatkach, pozostawiając znacznie więcej zasobów GPU.
Natywna integracja z NVIDIA Isaac Sim i Isaac Lab rozszerza tę przewagę na pętlę sim-to-real. Zespoły mogą rejestrować demonstracje na fizycznej kamerze, trenować w symulacji z użyciem dopasowanego modelu kamery ZED X Nano i wdrażać z powrotem na sprzęt — wszystko bez zmiany stosów percepcyjnych ani ponownej kalibracji między środowiskami. W przypadku uczenia przez wzmacnianie i naśladownictwo, ta ciągłość na granicy symulacji i rzeczywistości jest niebagatelna.
Co to oznacza dla zespołów robotycznych
ZED X Nano nie jest ewolucyjną aktualizacją wizji montowanej na nadgarstku — to zmiana klasy sprzętowej. Zespoły, które obecnie borykają się z wąskim gardłem w postaci USB-owych kamer 720p w swoich potokach manipulacyjnych, mają jasną ścieżkę modernizacji. Łącze GMSL2 i wytrzymała konstrukcja kabla rozwiązują również realny koszt operacyjny, który nie pojawia się w arkuszach specyfikacji: kable USB-C na ramionach robotów regularnie ulegają uszkodzeniu przy wielokrotnym zginaniu, a wymiana sprzętu wizyjnego w trakcie wdrożenia jest kosztowna.
Minimalny zasięg głębi 3 cm ma praktyczne znaczenie. Większość badań nad manipulacją obejmuje obiekty na dystansach, gdzie konkurencyjne kamery stereo albo nie mają danych głębi, albo mają obniżoną dokładność. W przypadku zadań montażu, kompletacji i pick-and-place z pojemników oznacza to realnie nowe możliwości, a nie tylko przyrostową poprawę.
Przedsprzedaż rusza teraz, a wysyłki rozpoczną się w maju 2026. Zespoły budujące zbiory danych do uczenia przez naśladownictwo lub wdrażające zręczne systemy manipulacyjne w 2026 roku powinny porównać tę kamerę ze swoim obecnym sprzętem — szczególnie jeśli już korzystają z infrastruktury NVIDIA Isaac.
Dla zespołów budujących lub rozwijających systemy zdolne do manipulacji, przeglądaj roboty przemysłowe i automatyka na Robot Overflow, aby porównać platformy współpracujące z kamerami montowanymi na nadgarstek, takimi jak ZED X Nano.
Najczęściej zadawane pytania
Czym jest Stereolabs ZED X Nano?
ZED X Nano to kamera stereo montowana na nadgarstku, opracowana przez Stereolabs (spółka zależna Oustera) do manipulacji robotycznej, uczenia przez naśladownictwo i zbierania danych na brzegu sieci. Rejestruje obraz RGB i głębię w rozdzielczości 1920×1200 przy prędkości do 120 kl./s, z minimalnym zasięgiem głębi 3 cm i potokiem GPU zero-copy poprzez przemysłowe łącze GMSL2. Jest o 40% niższa od porównywalnych rozwiązań montowanych na nadgarstek.
Jak dokładność głębi ZED X Nano wypada w porównaniu z kamerami światła strukturalnego?
ZED X Nano wykorzystuje Neural Depth Engine firmy Stereolabs, system głębi stereo oparty na AI, zapewniający dokładność poniżej milimetra w osi Z. Według Oustera oferuje lepsze pozycjonowanie boczne (XY) niż tradycyjne kamery światła strukturalnego lub czasu przelotu — to kluczowa przewaga przy estymacji pozycji chwytu, gdzie błędy boczne rzędu 2-3 mm mogą powodować systematyczne błędy manipulacji w precyzyjnych zadaniach montażowych.
Jakiego łącza używa ZED X Nano i dlaczego to ważne?
Kamera korzysta z GMSL2 (Gigabit Multimedia Serial Link 2), przemysłowego interfejsu szeregowego klasy samochodowej, który zastępuje USB-C. GMSL2 obsługuje kable o długości do 15 metrów, zapewnia odporność na zakłócenia elektromagnetyczne i stosuje blokowane złącza przystosowane do wielokrotnego zginania i wibracji podczas ruchu ramienia robota. Eliminuje to częsty problem w systemach manipulacyjnych, gdzie kable USB ulegają degradacji przy ciągłym ruchu.
Czy ZED X Nano działa z ROS i NVIDIA Isaac?
Tak. ZED X Nano oferuje natywną obsługę ROS i ROS 2 oraz integrację pierwszej klasy z NVIDIA Isaac Sim i Isaac Lab do transferu sim-to-real. Zespoły mogą trenować z dopasowanym modelem kamery ZED X Nano w symulacji i wdrażać na identycznym fizycznym zestawie bez ponownej kalibracji potoków percepcyjnych.
Kiedy ZED X Nano będzie dostępny i jak można go zamówić?
ZED X Nano jest dostępny w przedsprzedaży, a wysyłki rozpoczną się w maju 2026. Zamówienia można składać za pośrednictwem Oustera i kanału produktowego Stereolabs.
Czy ZED X Nano nadaje się do zbierania danych do uczenia przez naśladownictwo?
Tak — to jeden z jego głównych celów projektowych. Szybkość 120 kl./s w pełnej rozdzielczości 1920×1200, potok GPU zero-copy i natywna integracja z Isaac Lab są specjalnie zaprojektowane do wydajnej rejestracji demonstracji o wysokiej przepustowości, z szybkością i rozdzielczością wymaganą przez nowoczesne metody uczenia przez naśladownictwo.
ZED X Nano to celna odpowiedź na rzeczywiste wąskie gardło sprzętowe, które od lat ogranicza badania i wdrożenia w dziedzinie manipulacji. To, czy deklaracje dotyczące dokładności XY silnika Neural Depth Engine sprawdzą się w różnych warunkach oświetleniowych i dla różnych obiektów, zadecyduje o tym, jak szybko zastąpi on utrwalone rozwiązania oparte na USB — ale na papierze specyfikacja robi wrażenie.