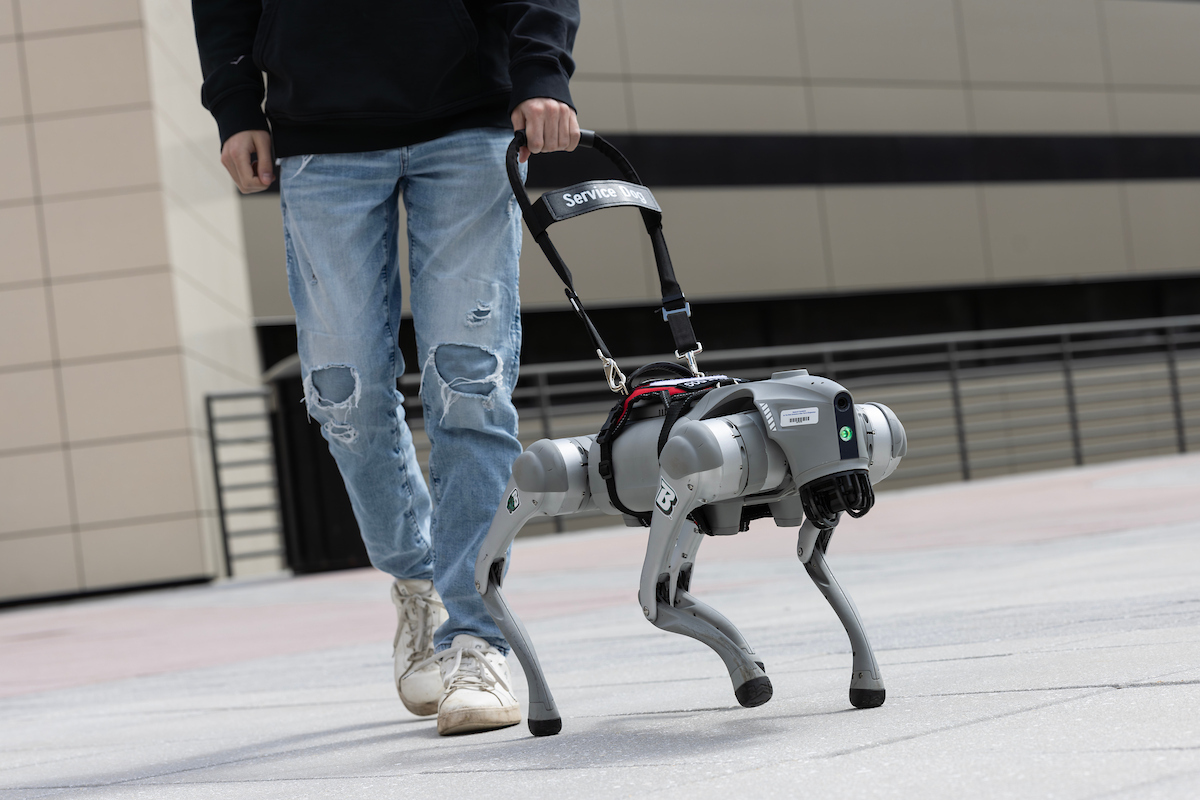
Naukowcy z Binghamton University zbudowali czworonożnego robota-przewodnika, który wykorzystuje GPT-4 do komunikacji werbalnej z osobami niedowidzącymi – opisuje trasy przed wyruszeniem w drogę i komentuje otoczenie podczas podróży. Przetestowany z siedmioma prawnie niewidomymi uczestnikami system stanowi wymierny skok możliwości w porównaniu z biologicznymi psami przewodnikami, które zazwyczaj rozumieją nie więcej niż 20 komend.
Spis treści
- Co właściwie zbudowano na Binghamton University?
- Jak wypada w porównaniu z prawdziwym psem przewodnikiem?
- Co się wydarzyło podczas testów?
- Co to oznacza dla robotyki i automatyki wspomagającej
- Najczęściej zadawane pytania
Co właściwie zbudowano na Binghamton University?
System łączy czworonożnego robota z integracją głosową GPT-4, dając mu dwa odrębne tryby werbalne: „werbalizację planu” przed rozpoczęciem podróży oraz „werbalizację sceny” podczas nawigacji. Przed ruszeniem robot opisuje dostępne trasy i szacowany czas podróży. Podczas chodzenia komentuje otoczenie – korytarze, przeszkody, kontekst przestrzenny – w naturalnym języku.
To istotna zmiana architektoniczna. Wcześniejsze badania nad robotami przewodnikami na Binghamton, prowadzone przez profesora nadzwyczajnego Shiqi Zhanga z School of Computing w Thomas J. Watson College, koncentrowały się na systemach reagujących na pociągnięcia smyczy: robot reagował na bodźce fizyczne, ale nic nie mówił. Nałożenie LLM na to rozwiązanie zamienia reaktywne narzędzie nawigacyjne w konwersacyjnego partnera nawigacyjnego.
Artykuł zatytułowany „From Woofs to Words: Towards Intelligent Robotic Guide Dogs with Verbal Communication” został zaprezentowany na 40. dorocznej konferencji AAAI na temat sztucznej inteligencji – jednym z najbardziej wpływowych wydarzeń w tej dziedzinie, co świadczy o tym, że badania przeszły rygorystyczną recenzję naukową.
Według The Robot Report, podobne systemy badano na University of Glasgow, a startup zajmujący się mobilnością wspomagającą Glidance opracował wariant na kółkach – ale żaden z nich nie wykazał połączonej pętli planowania przed podróżą i transmisji na żywo, która została przetestowana tutaj.
Jak wypada w porównaniu z prawdziwym psem przewodnikiem?
Pod względem czystej przepustowości językowej system robotyczny nie jest nawet blisko – jest o rzędy wielkości lepszy. Biologiczne psy przewodniki rozumieją około 20 komend maksymalnie. Integracja GPT-4 daje robotowi praktycznie nieograniczone rozumienie języka naturalnego, obejmujące złożone, wieloczęściowe instrukcje, pytania uzupełniające i kontekstową rozmowę bez konieczności przekwalifikowania.
| Możliwość | Biologiczny pies przewodnik | Robotyczny pies przewodnik z GPT-4 |
|---|---|---|
| Słownictwo komend | ~20 komend | Praktycznie nieograniczone (język naturalny) |
| Werbalizacja planowania trasy | Brak | Tak – narracja przed podróżą |
| Opis sceny w czasie rzeczywistym | Brak | Tak – ciągła narracja |
| Omijanie przeszkód | Tak (wyszkolone) | Tak (oparte na czujnikach) |
| Wsparcie emocjonalne | Wysokie | Ograniczone |
| Czas szkolenia | 18–24 miesiące | Wdrożenie oprogramowania |
| Dostępność | ~2% uprawnionych użytkowników | Skalowalne w zasadzie |
Zalety biologicznego psa przewodnika są realne i nie można ich lekceważyć. Lata wyćwiczonego osądu sytuacyjnego, siła fizyczna do pokonywania krawężników i więź emocjonalna między przewodnikiem a zwierzęciem nie są odtwarzane przez czworonoga wykonującego wnioskowanie na interfejsie API w chmurze. Analogia załamuje się zwłaszcza w nieprzewidywalnych środowiskach zewnętrznych, gdzie liczba przypadków brzegowych dotyczących czujników gwałtownie rośnie.
To, co oferuje system robotyczny, to uzupełniająca zdolność – werbalna świadomość sytuacyjna, której żaden biologiczny pies przewodnik nie może zapewnić – plus skalowalność. Szacuje się, że tylko 2% z 253 milionów osób niedowidzących na świecie ma dostęp do psa przewodnika, według danych branżowych. System robotyczny nie wymaga dwóch lat specjalistycznego szkolenia na jednostkę.
Co się wydarzyło podczas testów?
Siedmiu prawnie niewidomych uczestników poruszało się po dużym, wielopokojowym biurze za pomocą robota. Zadanie: dotrzeć do wyznaczonej sali konferencyjnej. Robot najpierw zapytał o cel podróży, przedstawił opcje tras z szacowanym czasem, a następnie prowadził użytkowników, komentując otoczenie – ogłaszał długości korytarzy, zmiany przestrzenne i istotne przeszkody po drodze.
Kwestionariusze po nawigacji oceniały pomocność, łatwość komunikacji i postrzeganą użyteczność. Uczestnicy konsekwentnie preferowali tryb łączony – zarówno narrację planowania przed podróżą, jak i opis sceny w czasie rzeczywistym – nad każdym z trybów osobno. Równoległe badanie symulacyjne potwierdziło to odkrycie ilościowo.
Zhang opisał reakcję uczestników jako entuzjastyczną: „Byli bardzo podekscytowani tą technologią, robotami. Naprawdę widzą potencjał tej technologii i mają nadzieję, że to zadziała.”
Ograniczenie warte podkreślenia: siedmiu uczestników w kontrolowanym wewnętrznym środowisku biurowym to skala dowodu słuszności koncepcji, a nie walidacja wdrożenia. Zespół wyraźnie to przyznaje, planując rozszerzone badania z użytkownikami, większą autonomię oraz testy nawigacji na długich dystansach zarówno wewnątrz, jak i na zewnątrz. Rzeczywista wydajność w deszczu, tłumie i nierównym terenie pozostaje otwartym pytaniem.
Co to oznacza dla robotyki i automatyki wspomagającej
Badania Binghamton mają znaczenie wykraczające poza technologię asystującą – są wczesną demonstracją tego, co się dzieje, gdy daje się robotowi kroczącemu ogólny model językowy jako podstawowy interfejs użytkownika. Ten wzorzec architektoniczny ma szerokie implikacje.
Dla deweloperów platform czworonożnych jest to walidacja, że ogólnodostępne API LLM mogą znacząco rozszerzyć powierzchnię użyteczności istniejącego sprzętu bez specjalnego trenowania modelu. Unitree Go2 lub podobna platforma działająca z tym stosem oprogramowania staje się fundamentalnie innym produktem, niż sugerowałby bazowy sprzęt. Kupujący rozważający używane coboty i mobilne platformy robotyczne powinni zauważyć, że aktualizacje oprogramowania, a nie wymiana sprzętu, mogą w coraz większym stopniu definiować poziomy możliwości.
Dla rynku robotyki asystującej problem niedoboru jest prawdziwym celem. Organizacje szkolące psy przewodniki na całym świecie produkują kilka tysięcy zwierząt rocznie – daleko niewystarczająco, by zaspokoić popyt. Systemy robotyczne, które można produkować na skalę i aktualizować za pomocą oprogramowania, stanowią strukturalne rozwiązanie tego wąskiego gardła, zakładając, że problemy z nawigacją na zewnątrz i trwałością zostaną rozwiązane.
Dla szerszej trajektorii Physical AI wzorzec tutaj – mobilność krocząca + multimodalny LLM + wykonywanie zadań w świecie rzeczywistym – to ten sam stos architektoniczny, który pojawia się jednocześnie w robotach humanoidalnych, platformach inspekcyjnych i systemach logistycznych. Praca Binghamton jest punktem dowodowym specyficznym dla domeny w znacznie większej konwergencji. Osoby śledzące rynek robotów humanoidalnych rozpoznają wzór: ucieleśnione systemy zdolne do języka przemieszczają się z laboratoriów do ustrukturyzowanych środowisk rzeczywistych szybciej, niż zakładała większość harmonogramów adopcji.
Następnym krokiem dla tego konkretnego projektu jest autonomia na zewnątrz – radzenie sobie z krawężnikami, skrzyżowaniami, zmiennym terenem i ruchem pieszym. Tam właśnie leży różnica między dowodem słuszności koncepcji a produktem nadającym się do wdrożenia i nie jest to mała różnica.
Najczęściej zadawane pytania
Jakiego sprzętu robotycznego użył zespół Binghamton w swoim systemie psa przewodnika?
Artykuł nie precyzuje dokładnej komercyjnej platformy czworonożnej, ale system działa na czworonożnym robocie zintegrowanym z GPT-4 do przetwarzania głosu i generowania języka naturalnego. Badania koncentrują się na architekturze oprogramowania, co oznacza, że podejście jest zaprojektowane jako niezależne od platformy i potencjalnie możliwe do wdrożenia na komercyjnie dostępnych czworonogach, takich jak Unitree lub Boston Dynamics.
W jaki sposób integracja GPT-4 konkretnie poprawia nawigację psa przewodnika?
GPT-4 umożliwia dwie zdolności, których biologiczne psy przewodniki nie mogą zapewnić: planowanie trasy przed podróżą wyjaśnione w naturalnym języku (w tym szacowany czas każdej trasy) oraz ciągłą werbalizację sceny podczas podróży. Biologiczne psy przewodniki rozumieją około 20 komend; integracja GPT-4 daje systemowi praktycznie nieograniczone rozumienie języka naturalnego, pozwalając użytkownikom zadawać pytania uzupełniające, prosić o zmianę trasy lub otrzymywać szczegółowe opisy otoczenia w czasie rzeczywistym.
Ile osób mogłoby skorzystać z robotycznych psów przewodników na świecie?
Szacuje się, że 253 miliony ludzi na świecie żyje z niepełnosprawnością wzroku. Obecna dostępność psów przewodników sięga około 2% tych, którzy mogliby skorzystać, ze względu na 18–24-miesięczny okres szkolenia wymagany na zwierzę oraz ograniczoną liczbę specjalistycznych programów szkoleniowych na świecie. Systemy robotyczne, które można produkować i aktualizować za pomocą oprogramowania na skalę, stanowią potencjalne strukturalne rozwiązanie tego problemu dostępu.
Czy robotyczny pies przewodnik z Binghamton jest gotowy do wdrożenia w rzeczywistym świecie?
Nie – obecny system został zweryfikowany w kontrolowanym wewnętrznym środowisku biurowym z siedmioma uczestnikami. Zespół badawczy planuje dalsze badania obejmujące dłuższe dystanse, większą autonomię i nawigację na zewnątrz. Wydajność na zewnątrz w zmiennym terenie, tłumie i niesprzyjających warunkach pogodowych pozostaje niezweryfikowana i stanowi podstawową różnicę między obecnym dowodem słuszności koncepcji a produktem nadającym się do wdrożenia.
Czy tę technologię można zastosować na innych platformach niż roboty przewodniki?
Tak. Podstawowa architektura – mobilność krocząca połączona z interakcją głosową opartą na LLM i narracją sceny w czasie rzeczywistym – ma bezpośrednie zastosowanie w robotach inspekcyjnych, asystentach nawigacji w magazynach i ogólnego przeznaczenia robotach usługowych. Każda platforma czworonożna lub mobilna, która obecnie opiera się na ustalonych zestawach komend lub ręcznej teleoperacji, może w zasadzie zyskać interfejsy języka naturalnego dzięki temu samemu podejściu integracyjnemu.
Robotyczny pies przewodnik z Binghamton University jest jak dotąd najwyraźniejszym dowodem na to, że Physical AI – ucieleśnione roboty rozumujące za pomocą LLM – może rozwiązywać realne problemy dostępu, których sam sprzęt nie jest w stanie rozwiązać. Różnica między laboratoryjnym dowodem słuszności koncepcji a skalowalnym wdrożeniem pozostaje duża, ale plan architektoniczny jest już recenzowany i publiczny.