Papers Penyelidikan

Ringkasan dalam bahasa mudah tentang penyelidikan robotik terkini — robot humanoid, robot berkaki empat, automasi industri dan kecerdasan buatan.
499 kertas kajian
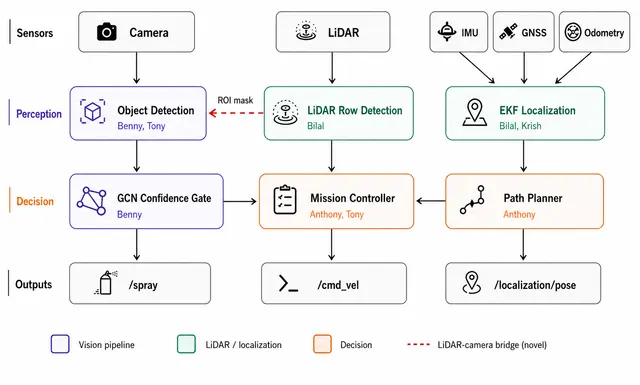
Autonomous Tractor Uses LiDAR and Vision for Paddy Weed Control
Robotics21 Ogo

Autonomous Tractor Uses LiDAR and Vision for Paddy Weed Control

Precision agriculture aims to optimize crop yields while minimizing resource waste through targeted interventions.

Benjamin Merryman-Smith, Tony Nguyen, Bilal Dogutas, Krish Shah +2

Planning-Oriented End-to-End Autonomous Driving: Architectures, Metrics, and Safety
Robotics21 Ogo

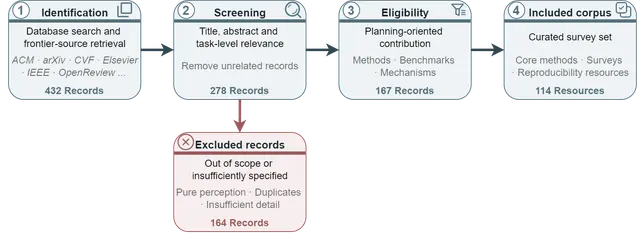
Planning-Oriented End-to-End Autonomous Driving: Architectures, Metrics, and Safety
We adopted a structured narrative review protocol to cover both established E2E-AD literature and rapidly emerging work.

Yanchen Guan, Xingcheng Liu, Bin Rao +7

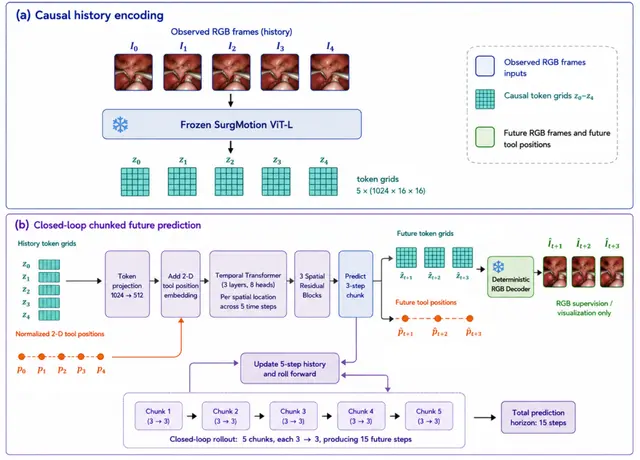
Surgical Robot AI Forecasts Tool Motion and Future Tissue Scenes
Robotics21 Ogo

Surgical Robot AI Forecasts Tool Motion and Future Tissue Scenes

A surgical robotics model jointly forecasts instrument trajectories and future scene changes, improving 15-step planning over one-shot prediction.

Weiliang Huang, Huanrong Liu, Bob Zhang +5

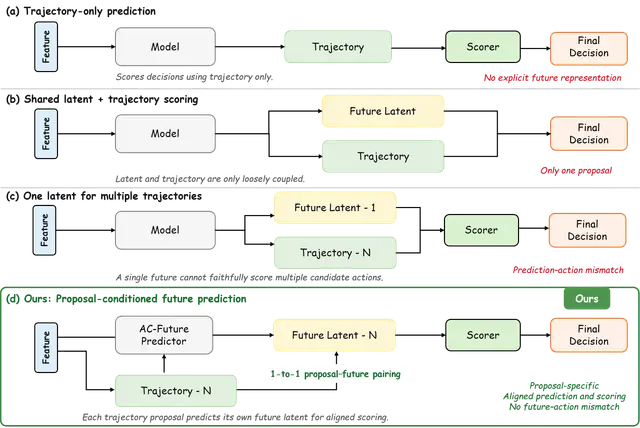
Action-Specific Future Latents Improve Autonomous Driving Safety
AI20 Ogo

Action-Specific Future Latents Improve Autonomous Driving Safety

Ruiguo Zhong, Benshan Ma, Xiaolong Chen +5

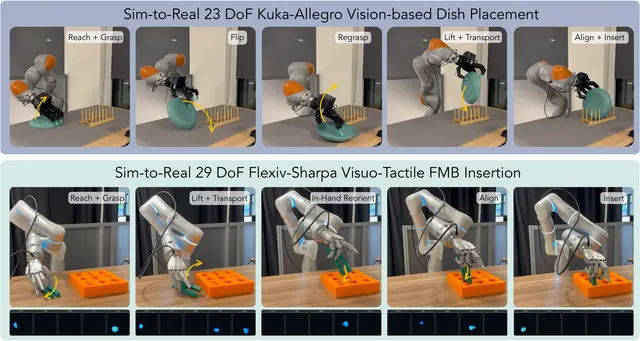
ADEPT: Pretraining and Reinforcement Learning for Dexterous Robot Manipulation
AI20 Ogo

ADEPT: Pretraining and Reinforcement Learning for Dexterous Robot Manipulation

Jayjun Lee, Jessica Yin, Asif Rana +7

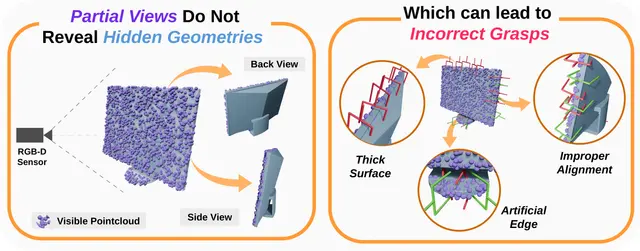
Bimanual Robot Grasping from Partial Views with Hidden Geometry
Robotics20 Ogo

Bimanual Robot Grasping from Partial Views with Hidden Geometry

Everyday tasks such as carrying boxes, lifting trays, and moving chairs naturally require coordinated interaction between two robotic arms.

Ayush Kaura, Vignesh Vembar, Md Faizal Karim +2

Semantic Communication Lets Robots Exchange Meaning, Not Raw Data
cobots19 Ogo

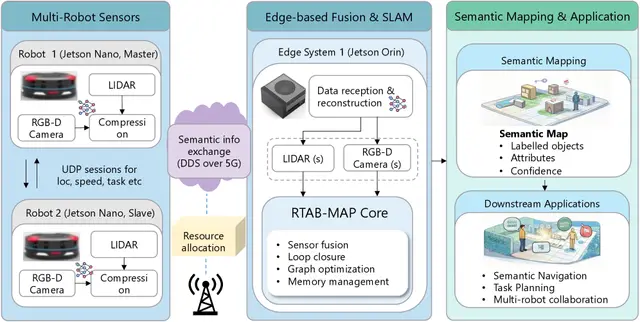
Semantic Communication Lets Robots Exchange Meaning, Not Raw Data

A robot-edge 5G testbed compresses camera feeds into semantic tokens, letting robot teams share meaning instead of raw video.

Peizheng Li, Xinyi Lin, Sajida Gufran +1

Scalable Parallel Lifelong Multi-Agent Path Finding With Group Planning
AI19 Ogo

Scalable Parallel Lifelong Multi-Agent Path Finding With Group Planning

Alex DeWeese, Jiaoyang Li, Guannan Qu

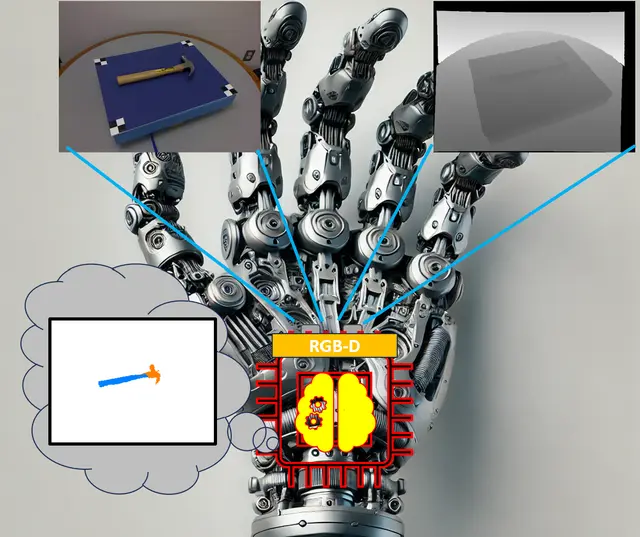
PRISM Dataset for Precision Contact-Rich Industrial Robot Skills
Industrial19 Ogo

PRISM Dataset for Precision Contact-Rich Industrial Robot Skills

Tengbo Yu, Jiahao Wu, Hanning Wang +4

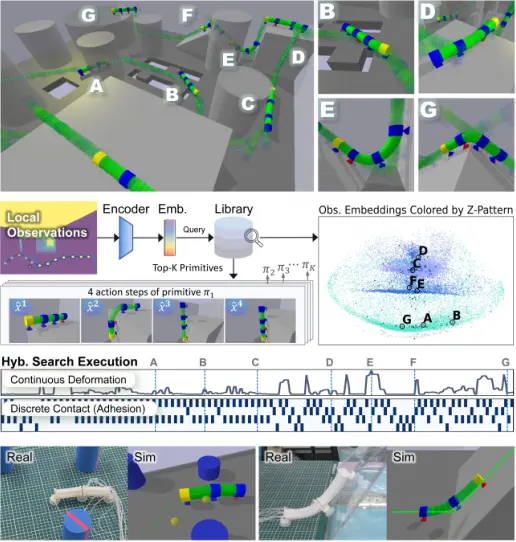
Efficient RGB-D Affordance Segmentation for Embedded Devices
AI18 Ogo

Efficient RGB-D Affordance Segmentation for Embedded Devices

Two design strategies — hardware-aware neural architecture search and fine-tuning — enable real-time RGB-D affordance segmentation on embedded devices like the Jetson Nano.

Edoardo Ragusa, Giovanni Paolo Canuti, Simone Lugani +2

Securing Foundation-Model-Powered Embodied Agents: Attacks, Defenses, Evaluation in Robotics
Robotics18 Ogo

Securing Foundation-Model-Powered Embodied Agents: Attacks, Defenses, Evaluation in Robotics
The same capabilities that make foundation models useful also expand the set of inputs that a robot may treat as decision-relevant.

Jiawei Liu, Jiacheng Guo, Tian Zhang +4

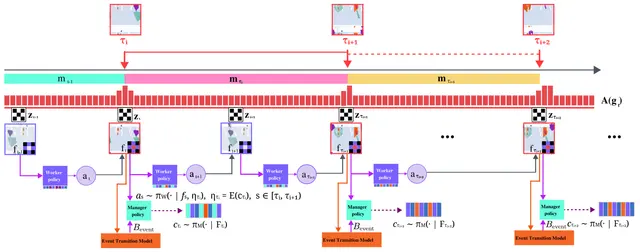
FlexWorm Helps Suction Robots Plan Contact on Complex 3D Surfaces
Robotics18 Ogo

FlexWorm Helps Suction Robots Plan Contact on Complex 3D Surfaces

Zili Tang, Tiecheng Guo, Qinyue Zhang +1

Sparse World Models Help Surgical Robots Manage Long Tasks
Robotics17 Ogo

Sparse World Models Help Surgical Robots Manage Long Tasks

Shuzhe Zhang, Xin Zhu, Yinling Qian +1

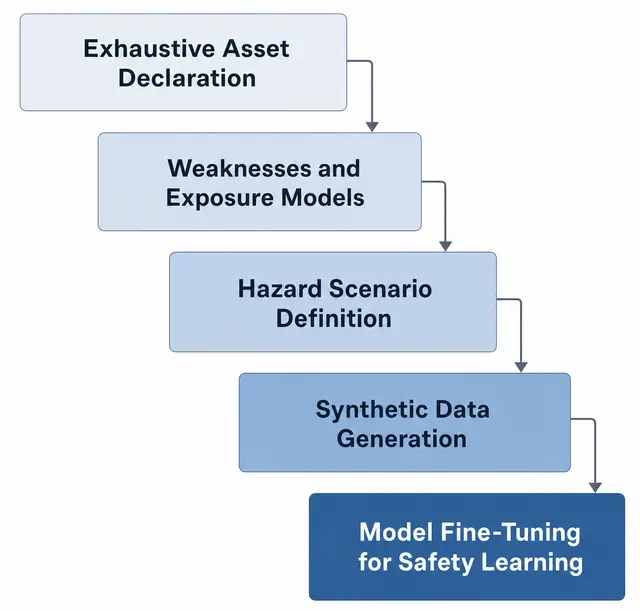
Building Hazard-Informed Safety Envelopes for Safer Urban Mobility Robots
AI17 Ogo

Building Hazard-Informed Safety Envelopes for Safer Urban Mobility Robots

Safety is a cross-layer property whose representation changes with the level of abstraction while its underlying objective remains the same.

Alexei Odinokov, Rostislav Yavorskiy

Safety-Certified Navigation for Tractor-Trailers on Narrow Routes
Robotics17 Ogo

Safety-Certified Navigation for Tractor-Trailers on Narrow Routes

A tube-based planner certifies safe tractor-trailer routes by accounting for trailer sway, linked-body kinematics, and permissible corrections.

Mohd. Faizuddin Faruqui, Ratnangshu Das, Ravi Kumar L +1

Dual Quadrotor Enables High Torque Fully Actuated Aerial Robot Industrial Manipulation
drones16 Ogo

Dual Quadrotor Enables High Torque Fully Actuated Aerial Robot Industrial Manipulation
Xuwei Yang, Ruoyu Ren, Ziqian Guo

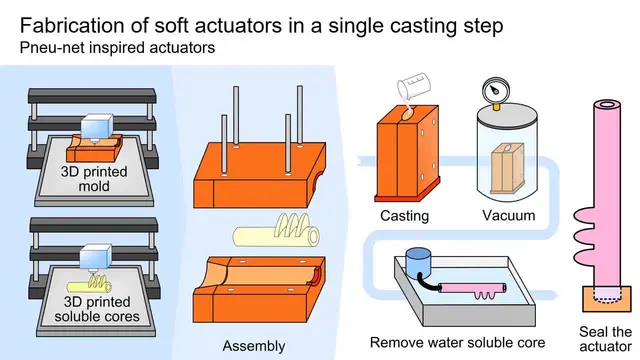
How to Manufacture Airtight Soft Pneumatic Actuators for Robots
Industrial16 Ogo

How to Manufacture Airtight Soft Pneumatic Actuators for Robots

Mohammed Abboodi

NestDex: Copilot-Assisted Nested Policies for Dexterous Robot Manipulation
Robotics16 Ogo

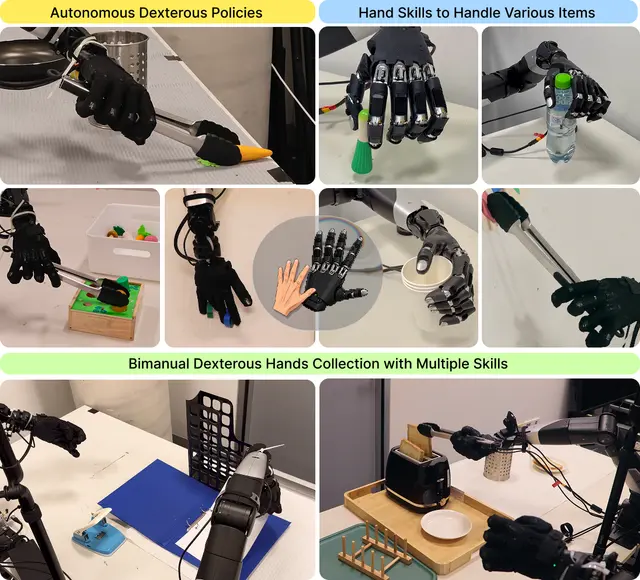
NestDex: Copilot-Assisted Nested Policies for Dexterous Robot Manipulation

Importantly, these inner policies assist data collection; they are not components of the final autonomous controller.

James Zhao, Jinhe Tang, Mingyuan Ba +1

A Haptic Robot Finger Helps Two Robot Arms Play Guqin Strings
Robotics15 Ogo

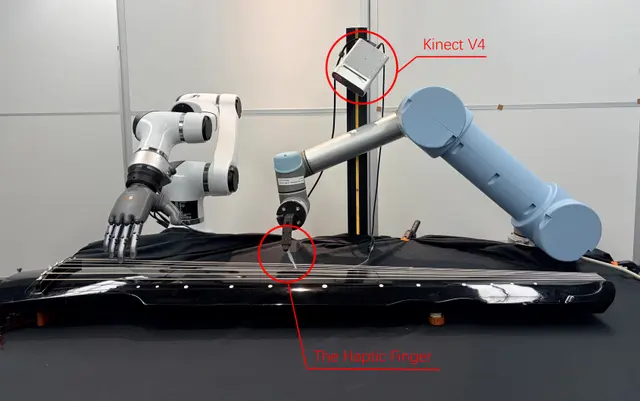
A Haptic Robot Finger Helps Two Robot Arms Play Guqin Strings

A haptic robot finger senses force and vibration to coordinate two robot arms playing guqin open strings, harmonics, and stopped notes.

Tianwei Zhang, Hanming Yan, Yang Yang. Ziya Wang

Pre-Contact Grasp Monitoring with Action-Conditioned Latent Models
AI15 Ogo

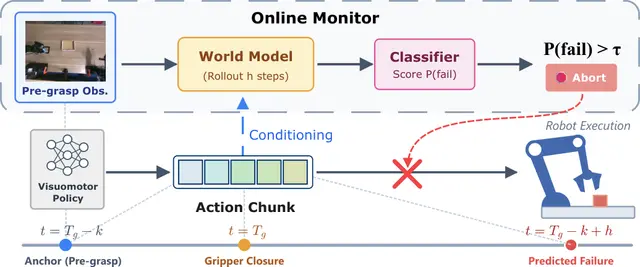
Pre-Contact Grasp Monitoring with Action-Conditioned Latent Models

Gehan Zheng, Matthew Johnson-Roberson, Weiming Zhi