最終更新: 2025年
今週は、ロボット工学の全領域を網羅する3つのストーリーが発表されました。最も影響力のある研究用プラットフォームの一つとの別れ、『Science』に掲載された耐故障性を備えた集団ロボットのブレークスルー、そして2026年2月にベイエリアの家庭に出荷される消費者向けロボットです。
目次
アトラス、最後の走行——見逃せない別れ
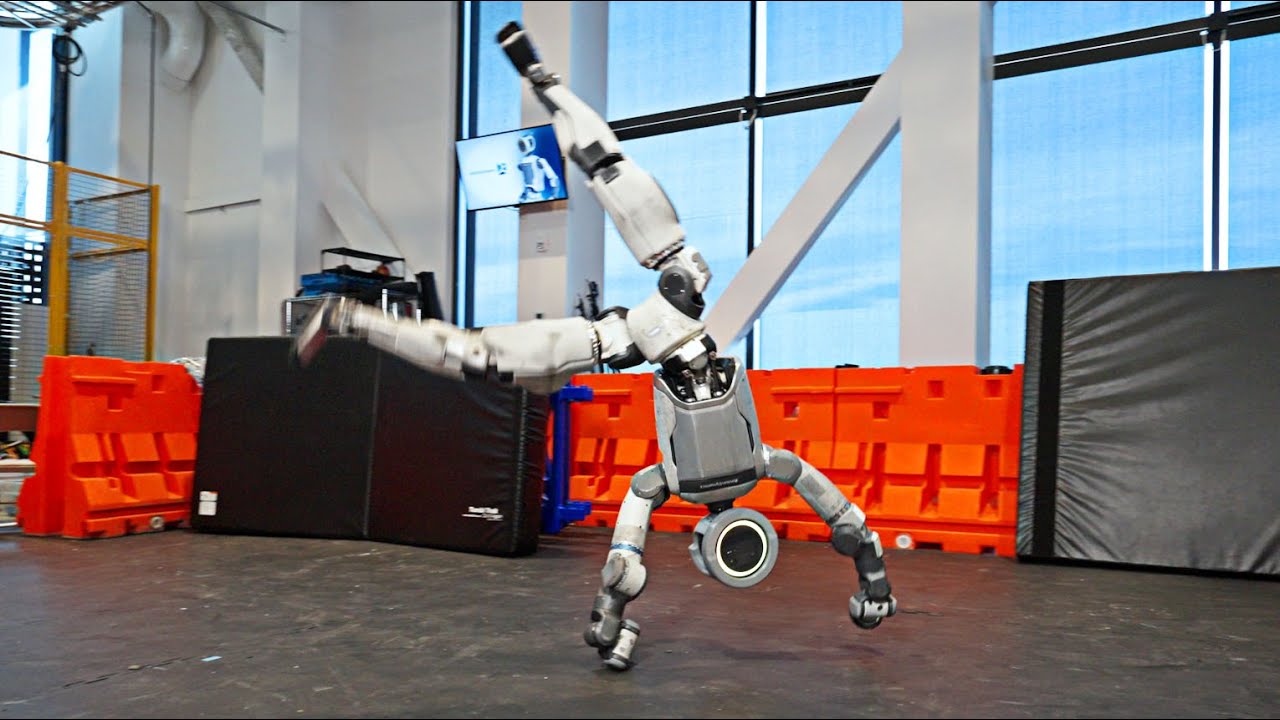
油圧式アトラス——Boston Dynamicsが開発した研究用人型ロボットで、10年以上にわたって階段から突き落とされ、台から押し落とされ、バック宙をさせられてきた——が、最後のテストランを終えました。この研究用プラットフォームは引退します。その後継となる商用の電動アトラス・エンタープライズプラットフォームはすでに現場に投入されています。
過去10年間、人型ロボットの分野を追いかけてきた人なら、このビデオは単なるデモリールとは違った意味を持ちます。Boston DynamicsはRAI Instituteと協力して、オリジナルのアトラスで最後の全身移動能力評価を実施しました。油圧駆動と全身制御で達成可能な限界を、プラットフォームが廃止される前に最後に試すストレステストです。
研究用アトラスは、ロボット工学において珍しい存在でした。数十の独立した研究ブレークスルーを可能にするほどオープンでありながら、10年以上にわたって信頼できるハードウェアとしての地位を維持できるほど高性能でした。全身制御アルゴリズム、動的バランス研究、2016年には不可能と思われたパルクールデモが、2023年には日常的になりました。その軌跡は重要です。
後継機は、ほぼすべての点で設計が根本的に異なります。新しい電動アトラスは油圧シリンダーの代わりにロータリーアクチュエーターを使用し、純粋なトルク密度よりもエネルギー効率を重視し、研究ではなく実運用を前提に一から設計されています。エンタープライズプラットフォームが研究コミュニティとの関係を引き継ぐかどうかは、未だ不明です——Boston Dynamicsは新システムへの第三者アクセスについて、顕著に沈黙を守っています。
この別れのビデオは、製品発表としてではなく、二足歩行移動研究がどこまで進んだかを示す記録として見る価値があります。IEEE Spectrum によると、エンジニアたちは全身制御と移動能力の限界を試す最後の追い込みを行ったとのことです。
大きくなるほど信頼性が増すモジュラーロボット集団
EPFLの再構成可能ロボット研究所が『Science Robotics』に発表した研究は、モジュラーロボット工学における最も根強い前提の一つを覆すものです。すなわち、集団が大きくなるほど部品が増えるため、本質的に信頼性が低下するという前提です。
従来の工学的論理はもっともです。モジュールが増えれば、故障箇所も増えます。独立した故障率を仮定すると、50個のモジュールからなる集団の故障確率は単一ユニットの50倍になります。このトレードオフは長年モジュラーロボット工学を制約してきました。設計者は、機能的多様性(より多くのモジュール、より多くの構成)と運用信頼性(より少ないモジュール、より少ない故障箇所)の間で選択せざるを得なかったのです。
EPFLのシステムは、局所レベルで冗長性を活用することでこのトレードオフを打破します。各モジュールを独立した単一ユニットとして扱うのではなく、隣接モジュール間で計算リソースと物理リソースを共有します。あるモジュールが劣化したり完全に故障したりすると、隣接モジュールが負荷を再分散します——移動パターン、センシング任務、構造的役割が集団全体で動的に変化します。
その結果、発表された論文で実証されたように、信頼性は集団サイズに比例して向上し、低下しないというシステムが実現しました。大きな集団は小さな集団よりも堅牢であり、その逆ではありません。研究チームは、タスクの途中で故意にモジュールを無効にし、集団が人間の介入や再プログラミングなしに機能を維持する様子(障害物の下を這う、地形を移動する、構造的完全性を維持する)を観察することで、これを実証しました。
これはPhysical AI(AIシステムが物理ハードウェアに埋め込まれ、切り離せない新興分野)に直接的な影響を与えます。耐障害性を個々のユニットレベルではなく集団レベルで設計できるなら、個々のユニットの信頼性が保証できない点検、捜索救助、環境監視などの用途において、モジュラーシステムの経済性と導入の計算が変わります。
この研究は、EPFLの再構成可能ロボット研究所 を通じて発表され、全文は Science Robotics で入手可能です。
| 設計アプローチ | 信頼性のスケーリング | 機能的多様性 | 故障復旧 |
|---|---|---|---|
| 単一のモノリシックロボット | 高い(単一ユニット) | 低い(固定形態) | なし——完全停止 |
| 従来のモジュラー集団 | サイズとともに低下 | 高い | 部分的、再プログラミングが必要 |
| EPFLの冗長集団 | サイズとともに向上 | 高い | 自律的、局所的な再分散 |
Isaac 0: Weave Robotics、家庭用洗濯たたみロボットを出荷へ
家庭用ロボット市場は、少なくとも5年間「準備ほぼ完了」状態が続いています。Weave Roboticsは、具体的な日付と地域を特定して発表しました。Isaac 0洗濯たたみロボットは、2026年2月からベイエリアの家庭に出荷されます。
この発表は意図的に範囲を限定しています。Isaac 0は汎用家庭用ロボットではありません。洗濯物をたたみます。この特化こそが要点です——2024年と2025年に勢力を伸ばしている消費者向けロボット企業は、ほぼ一様に、Roomba時代以来繰り返し失敗してきたフルスタックの家庭用アシスタントビジョンを追い求めるのではなく、単一の反復可能で価値の高い家事タスクに初期のユースケースを絞っています。
洗濯物をたたむことは、本質的に難しい操作問題です。テキスタイルの変形(布地が扱われるときに予測不能に形を変える現象)は、ロボット操作研究において長年のベンチマーク課題でした。Weaveが——デモではなく、社内ベータテストでもなく、実際の顧客に出荷するということは——彼らの操作スタックが、実際の家庭の洗濯物のばらつきを商用化可能なレベルで処理できることを示唆しています。
Isaac 0のハードウェア構成、価格、専用の面を必要とするか、既存の洗濯家電と統合するかなどの詳細は、まだ公表されていません。2026年2月のベイエリア展開は、物流とサポート密度を管理するための地理的に限定されたローンチであり、その後の拡大を目指すものと思われます。
より広範な消費者向けロボットカテゴリーを追跡している人にとって、Weaveの発表は、1X、Aethonなど、一時的なハードウェア販売ではなく、繰り返し発生する家庭用ロボット収益の確立を目指す少数の企業の仲間入りです。洗濯という垂直分野は、タスクの頻度が高く、労働代替価値が明確で、物理的環境(たたむ面、一貫した衣類の種類)が一般的な家庭内ナビゲーションよりも制約されているため、まさに実現可能です。
ロボット工学への影響
これら3つのストーリーは独立したデータポイントではありません。一つの軌跡を描いています。
研究から実用化へのパイプラインは加速しています。 アトラスはBoston Dynamicsが商用後継機にコミットするまで、研究プラットフォームとして10年間を費やしました。EPFLの集団研究は、基礎となるアーキテクチャがすでに実際の点検や捜索シナリオに適用可能な状態で、『Science』に結果を発表しています。Weaveは、洗濯たたみロボットが主に学術的なデモだった時期から2年足らずでIsaac 0を出荷します。研究室と現場のギャップは縮まっています。
耐故障性が第一級の設計要件になりつつあります。 EPFLの研究は、研究成果としてだけでなく、この分野が何を最適化しているかのシグナルとして重要です。ロボットが制御されていない環境——倉庫、家庭、屋外——に進出するにつれて、理想的な条件下での生の性能よりも、優雅に劣化し完全に停止しない能力の価値が高まります。
消費者向けロボットは、垂直統合型のフェーズに入っています。 家庭用ロボット市場は、汎用プラットフォームによって勝ち取られることはないでしょう。購入を正当化するのに十分なほど一つのことをうまくこなし、その後拡張するロボットによって勝ち取られます。Weaveの洗濯への動きは、このパターンと一致しています。
自動化プラットフォームを評価するエンジニアやバイヤーは、EPFLの冗長集団アーキテクチャを注意深く追跡すべきです。その原則は、スウォームロボティクスを超えて、稼働時間要件が厳しいマルチロボット展開に広く適用できます。物理的な自動化ハードウェアを調達する場合、Robot Overflowの中古産業用ロボット は、研究グレードの価格帯ではなく、実証済みの信頼性を必要とするチームにとってエントリーポイントとなります。アトラスの商用後継機が市場に投入される中、人型ロボット分野を監視しているチームは、Robot Overflowの人型ロボットカテゴリー で、利用可能なプラットフォームと価格をリアルタイムで追跡できます。
よくある質問
なぜオリジナルのアトラスロボットは引退するのですか?
Boston Dynamicsは、油圧式研究用アトラスを引退させ、新しい電動アトラス・エンタープライズプラットフォームにリソースを集中させます。後者はロータリーアクチュエーターを使用し、研究ではなく商用展開向けに設計されています。油圧システムは強力で歴史的に重要ですが、エネルギー消費が大きく、研究実験用に最適化されており、信頼性の高い長時間の産業用使用には向いていません。最後のテストランは、プラットフォーム廃止前に全身制御能力を記録するためにRAI Instituteと協力して実施されました。
EPFLのモジュラーロボット集団は、モジュールが故障してもどのように機能を維持するのですか?
『Science Robotics』に掲載されたEPFLのシステムは、集中制御ではなく、隣接モジュール間での局所的なリソース共有を使用します。モジュールが故障または劣化すると、隣接モジュールが自律的に負荷を再分散します——移動パターン、構造的役割、センシング責任を調整します。この局所的な冗長性により、従来の故障確率モデルが予測するように減少するのではなく、モジュールが追加されるにつれて集団全体の信頼性が向上します。
Weave RoboticsのIsaac 0はいつ、どこに出荷されますか?
Weave Roboticsは、洗濯たたみ家庭用ロボットIsaac 0を、2026年2月からベイエリアの顧客に出荷開始すると発表しました。初期の展開は地理的に限定されており、これは消費者向けロボット企業が全国または国際展開前にサポート密度と物流を管理する一般的な戦略と一致しています。価格と完全なハードウェア仕様は、本記事の執筆時点では公開されていません。
なぜ洗濯物をたたむことはロボットにとって難しい問題と考えられているのですか?
洗濯物をたたむには、変形可能な物体——掴んだり、伸ばしたり、表面に置いたりすると予測不能に形を変える布地——の堅牢な処理が必要です。剛体の操作とは異なり、テキスタイルの処理には、衣類の種類や向きを識別する高度な知覚と、さまざまな素材、サイズ、状態にわたって一貫した折り目を実行する微細運動制御が求められます。これは、現実世界のばらつきが大きく、家庭でのエラー許容度が低いため、ロボット操作研究において長年のベンチマーク課題となっています。
EPFLの集団ロボット研究は、どのようなより広範な応用を可能にしますか?
学術的なデモを超えて、耐故障性のあるモジュラー集団アーキテクチャは、点検ロボット(パイプライン、インフラ、狭所)、瓦礫や災害地での捜索救助活動、個々のユニットのメンテナンスが非現実的な遠隔地での環境監視に直接適用可能です。核心的洞察——つまり、個々のユニットレベルの冗長性よりも集団レベルの冗長性が優れていること——は、制御されていない環境で厳格な稼働時間要件の下で動作するマルチロボットシステムに影響を与えます。
今週の3つの主要ストーリーは、明確な転換点を示しています。伝説的な研究プラットフォームが引退し、商用の人型ロボットがその地位を引き継ぎ、耐故障性のある集団知能が理論から実証済みのハードウェアへと移行し、消費者向けロボットが最も具体的な家庭配送のコミットメントを行う。
あなたの仕事に最も近い将来の影響を与えるのは、アトラスの移行、耐故障性集団、それともIsaac 0の家庭展開でしょうか?