最終更新: 2025年2月
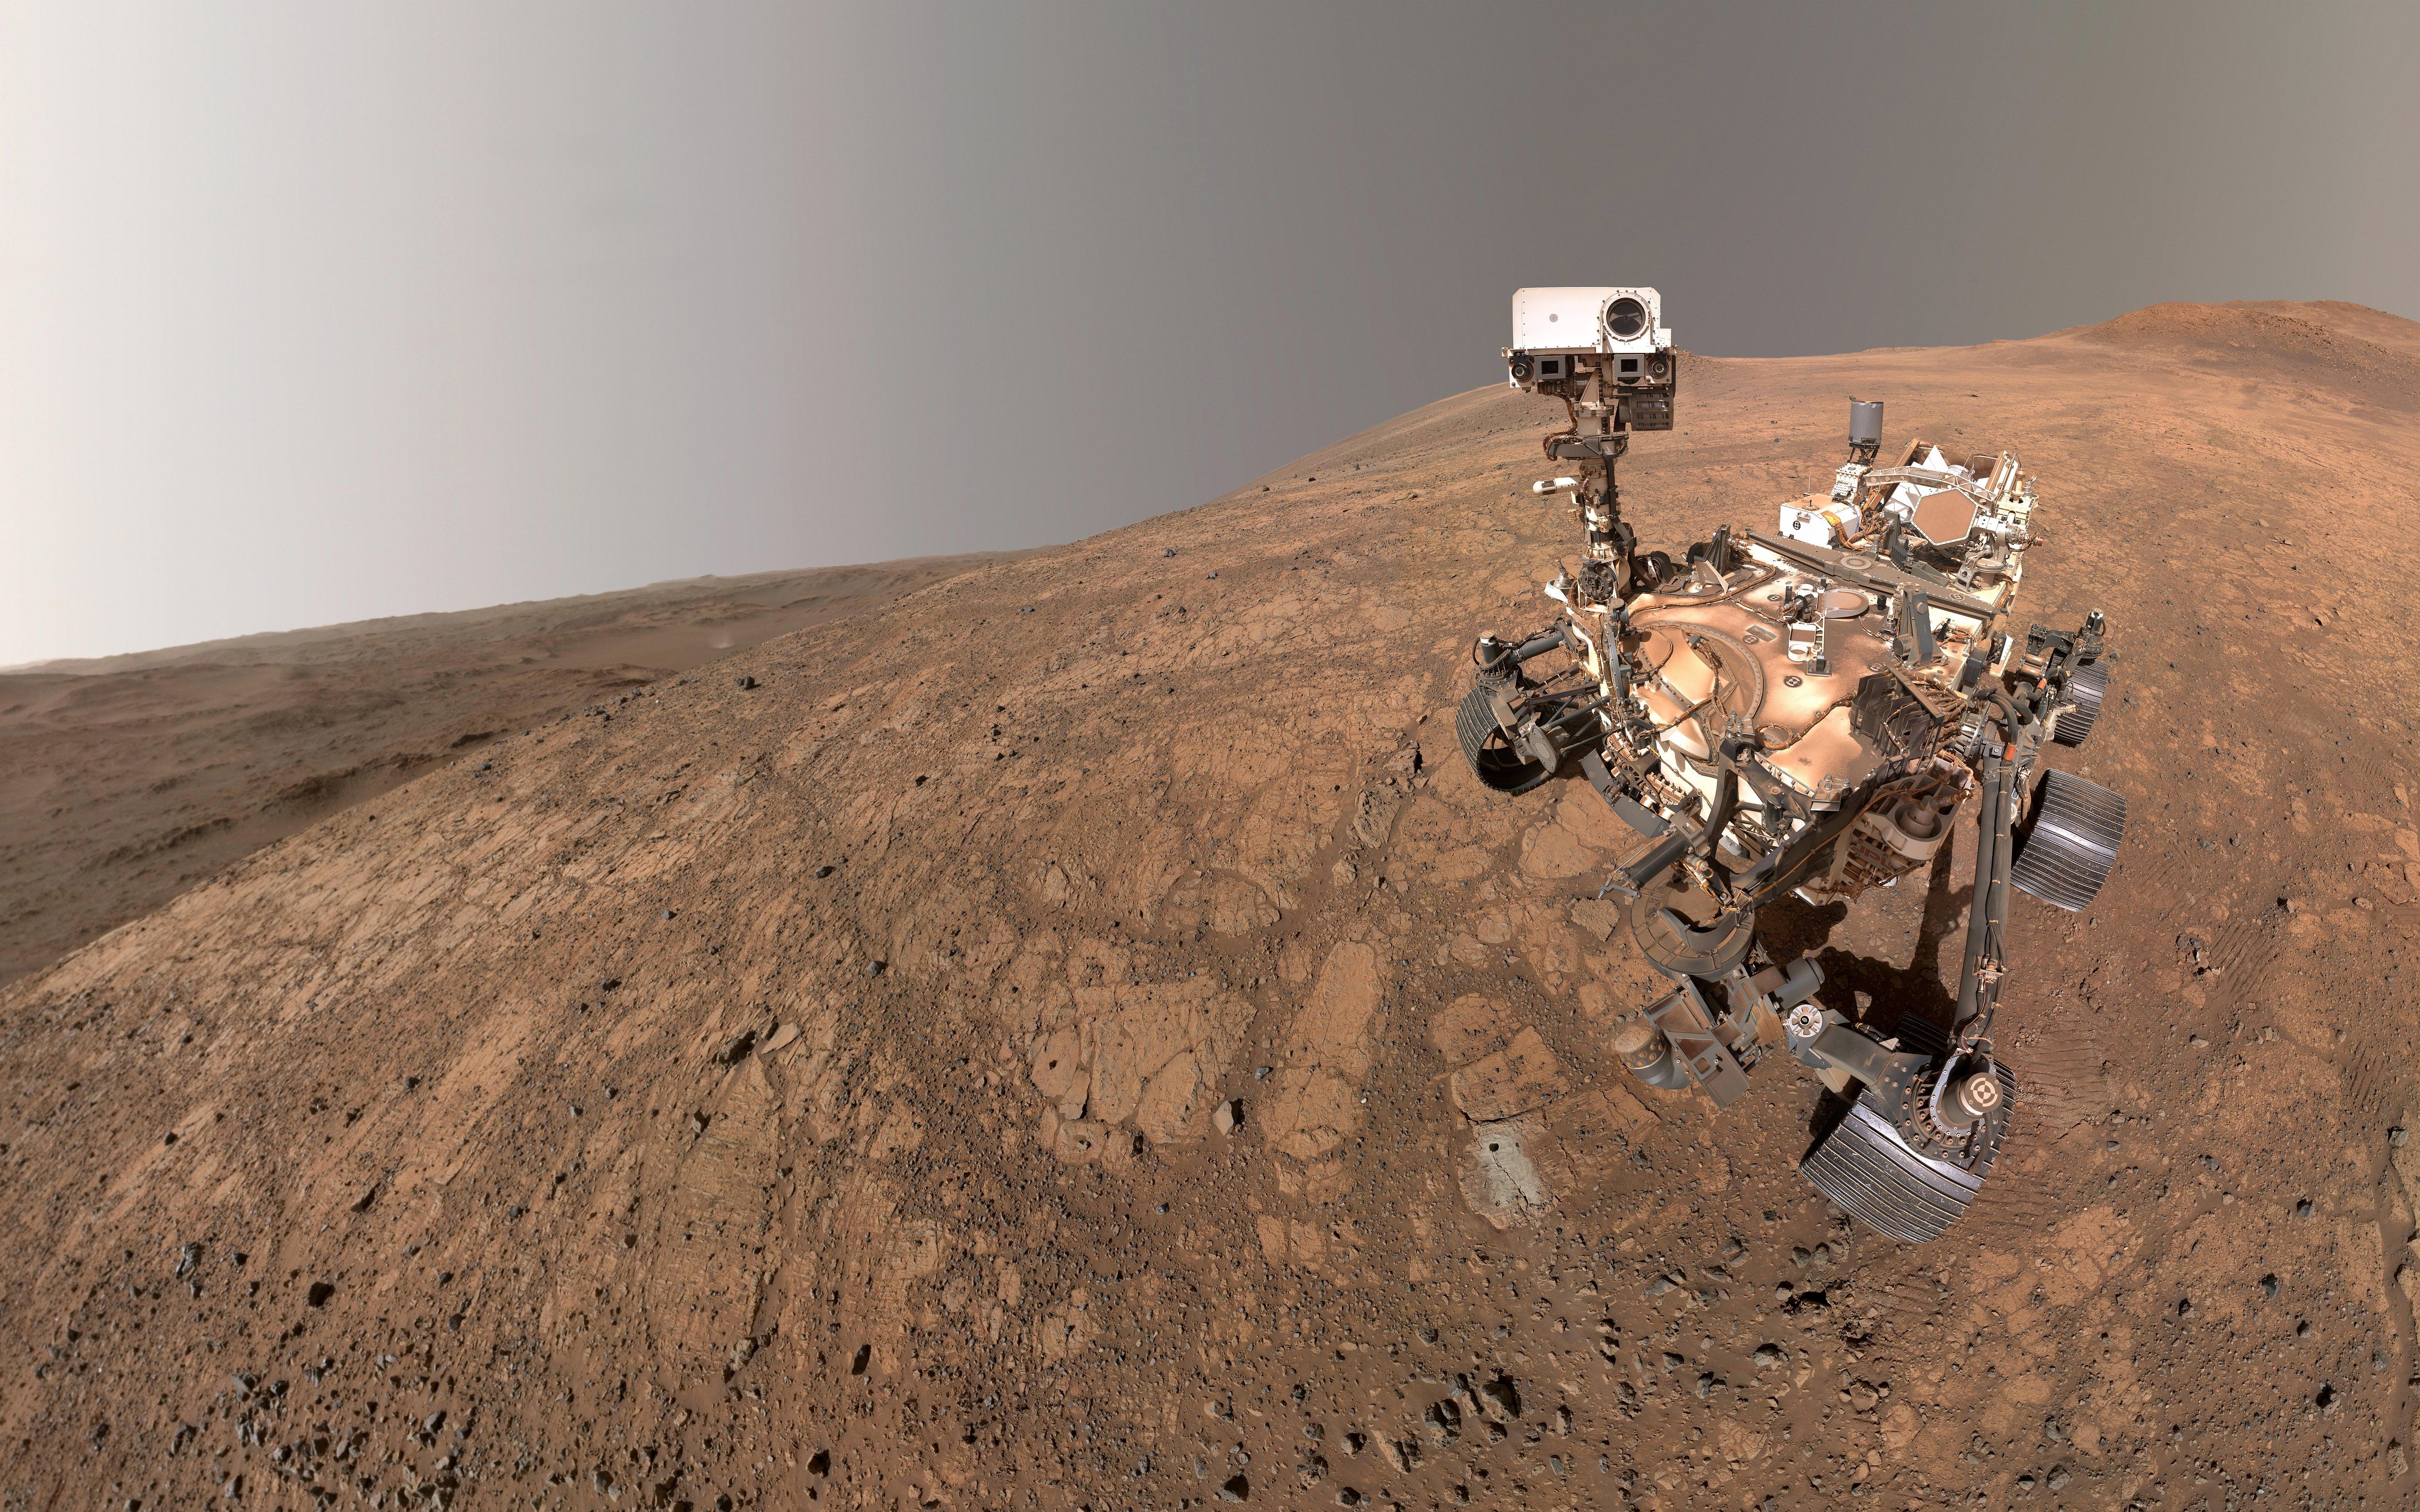
NASAのパーサヴィアランス探査車が、火星走行距離の90%を自律走行で達成した。これは先行機キュリオシティのわずか6.2%を大幅に上回る数値であり、1990年代後半のコンピュータに相当する計算能力で動作するアルゴリズムによって実現された。この成果はPhysical AI(物理的人工知能)の金字塔であり、未踏の不整地における高度な自律航法を最小限の計算リソースで実現した点で、宇宙探査の枠を超えた意義を持つ。
目次
- ENavとは何か、どのように動作するか
- パーサヴィアランスと過去の火星探査車の比較
- 計算能力が制限された環境での自律性の重要性
- 今後の火星航法におけるAIの役割
- ロボティクスと自律システムへの示唆
- よくある質問
ENavとは何か、どのように動作するか
ENav(Enhanced Autonomous Navigation)は、パーサヴィアランスに搭載された経路探索システムであり、半径6メートル内の約1,700の候補経路を評価し、最も安全なルートを選択する——すべて探査車が移動しながら実行する。 この「思考と移動の並行処理」こそが、パーサヴィアランスを過去のすべての火星探査車から一線を画す機能であり、それを1998年製のiMac G3と同等の処理能力しか持たない耐放射線CPU上で実現している。
アルゴリズムは3段階で動作する。第一に、パーサヴィアランスは前方の地形のステレオ画像を取得し、数千の可能な経路をマッピングする。第二に、地形の粗さや推定移動時間などのスコアリング要素に基づいて経路をランク付けする。第三に——ここがENavのアーキテクチャ上の巧妙な点だが——ACE(近似的クリアランス推定)と呼ばれる計算コストの高い衝突チェックルーチンを、上位の少数の候補にのみ適用する。重い処理は本当に難しい地形のために温存され、平坦な地面では探査車は走り続ける。
IEEE Spectrumによると、ENavの完全な技術解析は2025年11月にIEEE Transactions on Field Roboticsに掲載され、NASAジェット推進研究所のロボティック表面移動グループのスーパーバイザーである小野雅裕氏が共著者となっている。
パーサヴィアランスと過去の火星探査車の比較
パーサヴィアランスは火星で30km以上走行し、その90%を自律走行でカバーした——これはキュリオシティが全ミッションで達成したわずか6.2%の自律走行率を大きく塗り替える記録である。
あらゆる指標で性能差は歴然としている:
| 指標 | オポチュニティ | キュリオシティ | パーサヴィアランス |
|---|---|---|---|
| 自律走行比率 | 低い | 約6.2% | 約90% |
| 1ソルあたりの自律走行最長距離 | 109 m | — | 331.74 m |
| 移動中の航法 | 不可 | 不可 | 可能 |
| 1日あたりの平均最大走行距離 | — | — | 201 m/sol |
| 総走行距離(2024年10月時点) | — | — | 30 km以上 |
オポチュニティは109メートルの1ソルあたり自律走行距離記録を保持していたが、2023年4月3日、パーサヴィアランスが1火星日で331.74メートルを自律走行し、記録を3倍以上に更新した。ジェゼロクレーターの古代三角州へのスプリントでは、24火星日連続で95%の自律走行率を維持し、三角州の麓で約5kmを走破した。
根本的な違いはアーキテクチャにある。キュリオシティは各移動セグメントの前に停止して安全な経路を計算する必要があった——小野氏曰く「主要なスピードバンプ」。一方、パーサヴィアランスは現在の経路を実行しながら次の経路を計算するため、自律走行が「桁違いに速い」と小野氏は述べている。
計算能力が制限された環境での自律性の重要性
1998年のデスクトップコンピュータ相当のプロセッサで高度な地形航法自律性を動作させることは、回避すべき制約ではなく、意図的かつリスク管理された工学的哲学の結果であり、地上のロボティクスに重要な教訓を与える。
放射線硬化(ビット反転やプロセッサ障害を引き起こす宇宙の電離放射線に耐えるチップの製造プロセス)は、利用可能な計算能力を大きく制限する。パーサヴィアランスのCPUはキュリオシティと同じモデルであり、過酷な環境での信頼性が実証されているからこそ選ばれた。より高速な新しいプロセッサを導入すれば、未知の障害モードを受け入れることになり、修理拠点から数百万キロ離れた場所では許容できない。
この制約が、正確なアルゴリズム的解決策を生んだ:計算コストの高い処理は必要な場所でのみ行う。この原則(計算認識計画と呼ばれることもある)は、エッジハードウェア上で推論速度と電力予算のバランスを取らなければならない地球の自律システムでも重要性を増している。倉庫ロボット、農業用ドローン、屋外点検プラットフォームはすべて、同様のトレードオフに直面している。
小野雅裕氏は核心的な課題を簡潔に要約する:火星の地形は静的(岩は動かない)だが、広大でほとんど未踏である。「この巨大な不確実性が主要な課題です」と彼は指摘する。パーサヴィアランスの解決策は、確率的経路ランキングと選択的深層チェックを組み合わせたものである——これは、GPSが使えない、またはインフラのない環境を移動するロボットに直接応用できるテンプレートである。
今後の火星航法におけるAIの役割
2024年12月、NASAは、AnthropicのClaudeをベースとしたモデルを使用して火星偵察軌道衛星(MRO)の画像を解析し、ウェイポイントを生成する航法パイプラインの初試験を実施した——これは基盤モデルが実運用の宇宙ロボティクスに参入する兆しである。
現在のENavの運用は、探査車自身が撮影した画像のみに依存している。MROの画像では近距離の航法判断に十分な地上解像度が得られないためだ。Anthropicベースの試験は、自律性スタックの別の層——上空からの高レベル経路計画——を対象としており、構造化されたウェイポイント座標を探査車のローカル航法システムに供給する。
この2層アーキテクチャ——大規模言語モデル(LLM)が粗い衛星データから戦略的経路生成を担当し、軽量なオンボードアルゴリズムがリアルタイムのローカル航法を担当する——は、地球上の自動運転車や産業用ロボット向けに設計されているハイブリッドAIシステムと非常によく似ている。LLMは運転せず、計画する。組み込みシステムが実行する。
このアプローチが検証されれば、ミッションレベルの経路決定における人間のオペレータへの依存度が低下する。探査車が太陽系のさらに深部へ進むにつれ、人間による遠隔操作はますます非現実的になる。火星との通信遅延は、軌道位置によって片道3分から22分であり、リアルタイムの人間による遠隔操作は不可能で、探査車が自律的に下すすべての判断の重要性が増す。
ロボティクスと自律システムへの示唆
パーサヴィアランスのENavブレークスルーは、宇宙のマイルストーン以上のものである——セーフティネットなしで何千キロもの実走行によって検証された、非構造化環境の極限における自律航法の概念実証である。
ロボティクス業界にとって、特に重要な4つの実用的示唆がある:
- 計算効率の高い自律性は高性能で実現可能。 産業用ロボットやエッジハードウェア上で動作する移動プラットフォームの開発者は、ENavの選択的計算アーキテクチャを研究すべきである——すべての経路を網羅的にチェックするのではなく、事前にフィルタリングされた候補経路にのみ高コストな衝突チェックを適用する手法である。
- 思考と移動の並行処理は速度の基本乗数である。 停止・計画・移動から計画しながら移動への移行は、火星での実効速度を一桁向上させた。倉庫内AMR(自律移動ロボット)や屋外点検プラットフォームで同じアーキテクチャ変更を行えば、ハードウェアのアップグレードなしにスループットを大幅に向上できる可能性がある。
- 基盤モデルが物理的自律性スタックに参入している。 Anthropicのウェイポイント生成テストは、LLMが戦略的計画を担当し、組み込みアルゴリズムがリアクティブ実行を担当する近未来を示唆している。コボットや移動操作システムを構築する企業は、このハイブリッドアーキテクチャを注視すべきである。
- 過酷な環境では、実証済みの信頼性が生の性能に勝る。 NASAがより強力な代替品ではなく実績のあるCPUを意図的に再利用したことは、建設、鉱山、洋上、緊急対応といった高リスクな展開では、システムの信頼性と予測可能な障害モードがベンチマークスコアよりも重要であることの教訓である。
小野氏は長期的な方向性を明確に示す:「宇宙システムの自動化は、より深く宇宙を探査したいのであれば、不可避の方向です。」同じ論理は、人間がリアルタイムで立ち会えないあらゆる領域に当てはまる。
よくある質問
パーサヴィアランスの走行のうち、自律走行の割合はどのくらいですか?
2024年10月28日(火星日1,312日目)時点で、パーサヴィアランスは火星走行距離の約90%を自律走行で完了しています。これはキュリオシティの約6.2%と比較して大幅な向上です。
ENavとは何ですか?また、どのようなハードウェアで動作しますか?
ENav(Enhanced Autonomous Navigation)は、パーサヴィアランスに搭載された自律走行アルゴリズムです。これは、1990年代後半のApple iMac G3と同等の処理能力を持つ耐放射線CPU上で動作します。このCPUアーキテクチャはキュリオシティでも使用されており、深宇宙の放射線環境での信頼性が実証されているため選択されました。
パーサヴィアランスの自律走行距離の記録は?
2023年4月3日、パーサヴィアランスは1火星日(sol)で331.74メートルを自律走行し、オポチュニティが保持していた109メートルの記録を3倍以上に更新しました。2024年10月時点の総走行距離は30kmを超えています。
AnthropicのAIはどのように火星探査車の航法に使われていますか?
2024年12月、NASAはAnthropicのClaudeをベースとしたモデルを使用して、火星偵察軌道衛星(MRO)の画像を解析し、パーサヴィアランスの経路計画のためのウェイポイント座標を生成する航法パイプラインをテストしました。これはENavのリアルタイムローカル航法とは別の高レベル計画層であり、大規模言語モデルが実運用の宇宙ロボティクスでテストされた初めての事例です。
なぜNASAはパーサヴィアランスにもっと強力なプロセッサを使わないのですか?
深宇宙で使用されるチップは、電離放射線環境に耐えるために放射線硬化を施す必要があり、選択肢が限られます。NASAは過去のミッションで実績のあるCPUを選択し、計算性能の低さを受け入れる代わりに、文書化された信頼性を優先しました。より高速だが未実証のプロセッサは、現地での修理が不可能な故障リスクをもたらします。
パーサヴィアランスの自律性は商用ロボティクスにどのような意味を持ちますか?
ENavは、高度に制約されたハードウェア上でも、アーキテクチャレベルの最適化により、非構造化地形での高度な自律航法が実現可能であることを示しています。高コストなアルゴリズムを事前にフィルタリングされた高確率経路にのみ適用する選択的計算アプローチは、製造、物流、農業、点検などのエッジ配置型移動ロボットに直接応用可能です。
パーサヴィアランスの記録は、惑星探査車を真に自立的にするための10年にわたる取り組みを完結させるものであり、それを現代のブラウザタブさえまともに動かせないハードウェアで実現した。
計算能力が制限された環境での自律航法は、ロボティクス業界が研究すべきモデルなのか、それとも障害物が動かない場合にしか機能しないのか?