投資家は、ある最近の1年間でヒューマノイドロボットに61億ドルを注ぎ込んだ——前年の4倍だ。この資金の急増は、より優れたモーターや安価なアクチュエーターによるものではない。その背景にあるのは、ロボットの学習方法における根本的なブレークスルーであり、それは2015年から静かに築かれ、今やSFロボットを現実的な工学的目標に変えた。
- 2015年以降、なぜロボット学習がすべてを変えたのか
- ルールから強化学習へ:シミュレーションの時代
- 基盤モデルがロボットに常識を与えた方法
- 業界をいまだに制限する限界
- ロボット購入者とハードウェア市場への影響
- よくある質問
2015年以降、なぜロボット学習がすべてを変えたのか
ロボット工学の歴史の大半において、インテリジェンスとはルールを意味していた——エンジニアがあらゆる想定される状況をカバーするために書いた何千もの手作業の命令だ。洗濯物をたたむロボットアームには、袖の向き、布の硬さ、襟の検出、そして数十のエッジケースに明示的なロジックが必要だった。ルールセットは信頼性を獲得する前に複雑さが爆発的に増大した。
そのアプローチは、構造化された環境——溶接ライン、ピックアンドプレースセル、コンベアシステム——には信頼性の高い産業用ロボットを生み出したが、一般化はできなかった。同じアームを別のコンテキストに移し、照明を変え、新しい物体形状を導入すると、性能は即座に崩壊した。
ロボットができることと研究者が夢見ていたこととの間のギャップは、頑なに広がったままであった。そして、2015年頃、方法論がシフトした。
MIT Technology Reviewのロボット学習の現代史に関する詳細な記事によれば、決定的な変化は、ルールのエンコードからデータ駆動型の試行錯誤への移行であり、その後2022年以降は、手作りのシミュレーションだけではなくインターネット規模のデータから学習するAI基盤モデルへの移行だった。
ルールから強化学習へ:シミュレーションの時代
2015年頃、主要なロボット研究室は手書きのルールを強化学習(RL)に置き換え始めた——これは、AIエージェントが成功した行動に対して報酬信号を受け取り、失敗に対してペナルティ信号を受け取り、それを何百万回も繰り返して独自の戦略を発見する訓練方法だ。
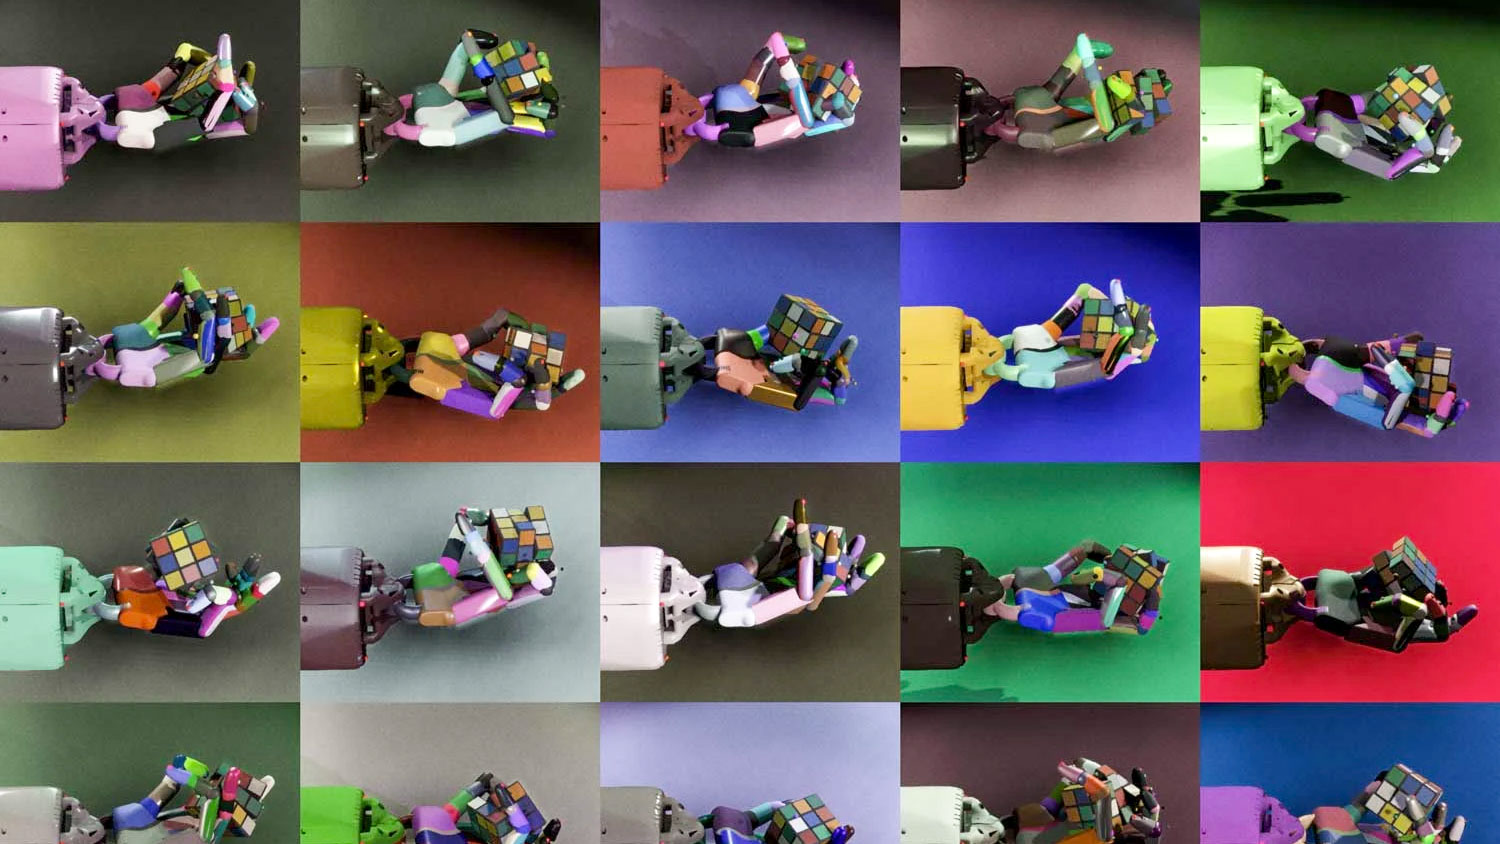
OpenAIのDactylプロジェクトは、完全にシミュレーション内で訓練された5本指のロボットハンドであり、このアプローチの力と核心的な限界の両方を示した。Dactylは、デジタル環境(基本的には仮想物理エンジン)内で訓練することにより小さな立方体を操作することを学び、その後実際のハードウェアに展開された。問題は、シミュレーションされた世界と物理的現実との間のわずかな不一致であっても、性能が急激に低下することだった。
工学的な解決策はドメインランダム化だった——数百万のシミュレーション訓練環境に意図的にランダムなバリエーションを導入する技術だ。摩擦係数、照明条件、物体の色、表面テクスチャをすべてランダムに変化させることで、訓練されたポリシーが現実世界の乱雑さに対処できるほどロバストになるようにした。この技術は十分に機能し、Dactylは最終的にルービックキューブを解くことに成功した——ただし、標準的なスクランブルで60%の確率、より難しい構成では20%に低下した。
これらの数字は、当時の分野の立ち位置を理解する上で重要だ。シミュレーション訓練されたRLは確かに印象的な巧みさを生み出したが、商業的な展開には信頼性が不十分だった。OpenAIは2021年にロボット部門を閉鎖し、この技術が到達していた天井を反映している。
シミュレーションから現実へのギャップ:主要な技術的課題
| 課題 | 説明 | 使用された緩和策 |
|---|---|---|
| 視覚の不一致 | 色やテクスチャがシミュレーションと異なる | ドメインランダム化 |
| 物理的特性 | 摩擦、変形が完全にモデル化されていない | ランダム化された物理パラメータ |
| センサーノイズ | 実際のセンサーは遅延と誤差を導入する | 訓練でのノイズ注入 |
| 機械的摩耗 | アクチュエーターは時間とともに劣化する | sim-to-realだけでは未解決 |
基盤モデルがロボットに常識を与えた方法
大規模言語モデルの登場は、過去10年間のどのハードウェアの進歩よりも根本的にロボット工学を変えた。重要な洞察はアーキテクチャにあった:LLMは、シーケンス内で次に来るトークン(単語、サブワード、または文字)を予測することで学習し、膨大なテキストコーパスを取り込んで言語と世界知識の豊かな内部表現を構築する。ロボット工学者たちは、明白でありながら変革的な疑問を投げかけた——トークンが単語ではなくセンサー読み取り、カメラフレーム、関節位置であれば、同じアーキテクチャが機能するのではないか?
Google DeepMindの答えはRT-1とその後継のRT-2(ロボティックトランスフォーマー)だった。RT-1は17ヶ月分の遠隔操作データ、700の異なるタスクをカバーして訓練され、ロボットのカメラビューとアーム関節状態を入力として受け取り、モーターコマンドを出力として生成した。訓練中に見たタスクでは97%の成功率を達成した。まったく新しい指示に対しても76%を達成した——これはシミュレーションのみのアプローチが達成したものをはるかに上回る劇的な改善だった。
RT-2はさらに、インターネット規模の画像とテキストデータを取り込むことで、ロボットにロボット実験室だけでなく、より広い視覚的世界に基づいた一種の常識を与えた。これが概念的な飛躍である:ロボットにルールをプログラムする代わりに、あるいはロボット固有のデータのみで訓練する代わりに、研究者たちは一般的な世界知識——ウェブ規模の事前学習中に視覚言語モデルに焼き付けられた種類の知識——が物理的な操作タスクに驚くほどよく転移することを発見した。
実用的な意味は重要だ。事前学習中に何百万ものキッチン、引き出し、カップの画像を見てきたロボットは、ルールベースのシステムが決して獲得できなかった文脈理解を持って到着する。人間がどのカップを望んでいるかは確かではないが、妥当な事前確率を持っている。その事前確率は、有用な性能レベルに達するために必要なロボット固有の訓練データの量を劇的に削減する。
業界をいまだに制限する限界
現在の興奮は本物だが、依然として未解決のままであるものをマッピングする価値がある。ロボット工学のための基盤モデルは、言語モデルには同じ形で存在しないデータ問題に直面している。テキストデータは豊富で安価であり、ウェブから簡単にスクレイピングできる。高品質のロボットデモンストレーションデータ——多様で、物理的に基づいており、正確にラベル付けされている——は収集にコストがかかり、ハードウェアに依存し、ロボットの形態間での転送が難しい。
初期のソーシャルロボットは、異なる限界を示している:信頼性なき能力。Jiboは、MITが開発した家庭用ソーシャルロボットで、370万ドルのクラウドファンディングを集め、749ドルで小売されたが、その時代のLLM以前の言語技術によって最終的に損なわれた。その会話は、すぐに繰り返しで浅く感じられるスクリプト化された応答スニペットに依存していた。今日の音声AIはJiboが可能であったものを変革するだろうが、新しい世代のAI搭載玩具は逆のリスクを導入する。スクリプト化されたシステムは脱線できなかったが、生成AIシステムは確かに脱線する——AIコンパニオンが子供に危険な指導を与えた文書化された事例が示すように。
この分野は、ある限界セット(硬直性、脆さ)を別の限界セット(予測不可能性、安全性の不確実性)と交換した。どちらの問題も完全には解決されていない。変わったのは、改善の軌道が測定可能なほど急になったことだ。
ロボット購入者とハードウェア市場への影響
AI学習革命は単なる学術的な話ではない——それは現在、購入者や運用者にとって重要な方法でハードウェアの評価を再形成している。
元のプログラムに能力が固定されていたロボットは、現在の市場で急速に減価する。固定された動作プログラムを持つ第2世代の産業用アームは、購入者がますます適応性を期待するにつれて、再販価値が低下している。一方、学習ベースのソフトウェアを実行するために設計されたハードウェアプラットフォーム——アクセス可能な計算能力、オープンAPI、十分なセンサーペイロード——は、より堅牢に価値を維持している。
今日の購入を評価する購入者には、いくつかの重要な示唆がある:
- 現在の能力と同様にプラットフォームの拡張性が重要。 最新のML推論をローカルで実行できるコボットは、ベンダー固有のプログラミング環境にロックされたものより長い実用寿命を持つだろう。
- 中古ハードウェアの価格設定はAI対応度を反映する。 主要な学習ベースのソフトウェアアップデートを受けたプラットフォームのロボットは価値を保持するが、メーカーに置き去りにされたものは大幅に値引きされている。
- データインフラが新しい差別化要因である。 複数ユニットを展開する購入者は、初日から遠隔操作データ収集を計画すべきである——そのデモンストレーションデータがパフォーマンス向上のための訓練コーパスになる。
エントリーレベルの展開を検討している運用者には、現在の中古産業用ロボット市場が低コストで能力のあるハードウェアへのアクセスを提供するが、購入者はソフトウェア更新のロードマップを注意深く評価すべきである。同様に、成長するコボットカテゴリーは、特に基盤モデルの展開から恩恵を受ける位置にある——コボットは本質的に柔軟で人間に隣接する運用コンテキストを持つためだ。
よくある質問
最近のヒューマノイドロボット投資の急増の原因は何ですか?
主な要因はAI基盤モデルの成熟である——具体的には、インターネット規模のデータで訓練された視覚言語モデルが、以前のルールベースやシミュレーションのみのアプローチよりもはるかに高い一般化でロボットモーターコマンドを生成するように適応できるという発見である。投資は、RT-2のようなモデルがタスク固有の訓練なしで新しいタスクを実行できることを研究が示した後に急増し、汎用ロボットへの信頼できる道筋を開いた。最近の数字によると、投資は前年比4倍の61億ドルに達している。
ロボット工学におけるドメインランダム化とは何か、なぜ重要なのか?
ドメインランダム化は、訓練中に数千のわずかに異なる仮想環境——照明、摩擦、物体の色、物理パラメータをランダムに変動させる——を生成するシミュレーション訓練技術である。これは、シミュレーション訓練されたポリシーが物理ハードウェア上で実行されるときの性能低下(sim-to-realギャップ)に対処するために、学習されたポリシーを多くの可能な世界構成に対してロバストにする。OpenAIのDactylはこのアプローチを使用してロボットハンドでのルービックキューブ解決を達成したが、成功率は標準的な難易度で60%で頭打ちとなった。
ロボット工学のための基盤モデルは標準的なLLMとどのように異なるのか?
標準的な大規模言語モデルは、テキストトークンを入力と出力の両方として処理する。ロボット工学基盤モデルはこのアーキテクチャを拡張し、カメラフレーム、深度センサー読み取り、ロボット関節位置を追加の入力トークンとして扱い、モーター速度コマンドを出力トークンとして扱う。コアの予測タスク——「以前のコンテキストを考えると次に来るものは何か?」——は構造的に類似したままである。重要な利点は、インターネット規模の視覚と言語データでの事前学習が、純粋なロボットデモンストレーションデータが効率的に提供できない世界知識と常識をこれらのモデルに与えることである。
AI適応型ロボットは古い固定プログラムロボットをすぐに時代遅れにするのか?
すぐにはそうならない。固定プログラム産業用ロボットは、適応性が価値を提供しない高容量・低変動タスク(溶接やスタンピングなど)には非常に費用対効果が高いままである。陳腐化の圧力が最も高いのは、混合SKU物流、軽組立、タスク変動が本質的なサービス環境である。購入者は、新しいAI対応プラットフォームが証明されたレガシーハードウェアよりも価格プレミアムを正当化すると仮定する前に、自分の特定のタスクプロファイルが実際に適応性の恩恵を受けるかどうかを評価すべきである。
ロボット学習における今日の主な未解決問題は何か?
3つの課題が依然として重要である:(1) 言語モデルのためのテキストデータと比較して、多様なロボットデモンストレーションデータの高コストと限られた入手可能性、(2) 物理環境に展開された生成AIシステム、特に脆弱な人口と相互作用するシステムの安全性の予測不可能性、(3) 信頼性のある巧みな操作——ケーブルを通す、変形可能な材料を扱うなどの微細なモータータスクは、制御された実験室設定ではなく現実世界の条件では依然としてほとんどの現在のシステムを打ち負かす。
ロボット学習革命は現実であるが、完了していない。基盤モデルはルールベースシステムが課した天井を打ち破り、投資数字は純粋な憶測ではなく真の技術進歩を反映している。SFロボットと展開可能なハードウェアの間のギャップは、過去30年間よりも過去3年間でより狭まった。
次の制約はアルゴリズムではない。それは、スケールでのデータ、安全性の検証、ハードウェアの信頼性である——資金だけでは一定のペースを超えて加速できない難しい工学的問題だ。
強化学習、基盤モデル、遠隔操作データのうち、どのロボット学習アプローチがヒューマノイド競争の勝者を決めると思いますか?