日ごとの平均価格
USDでの金額
説明
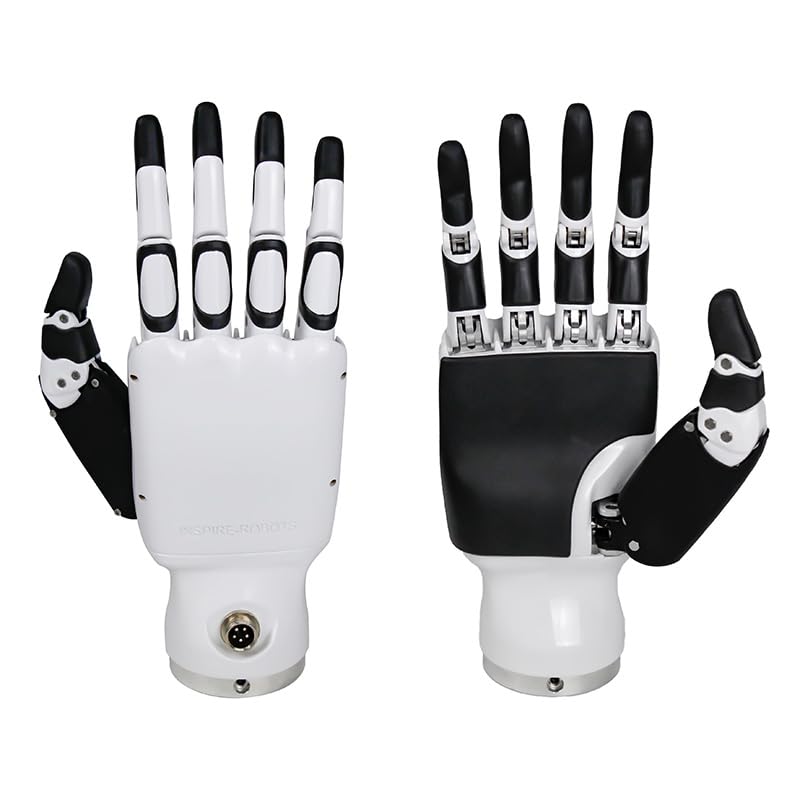
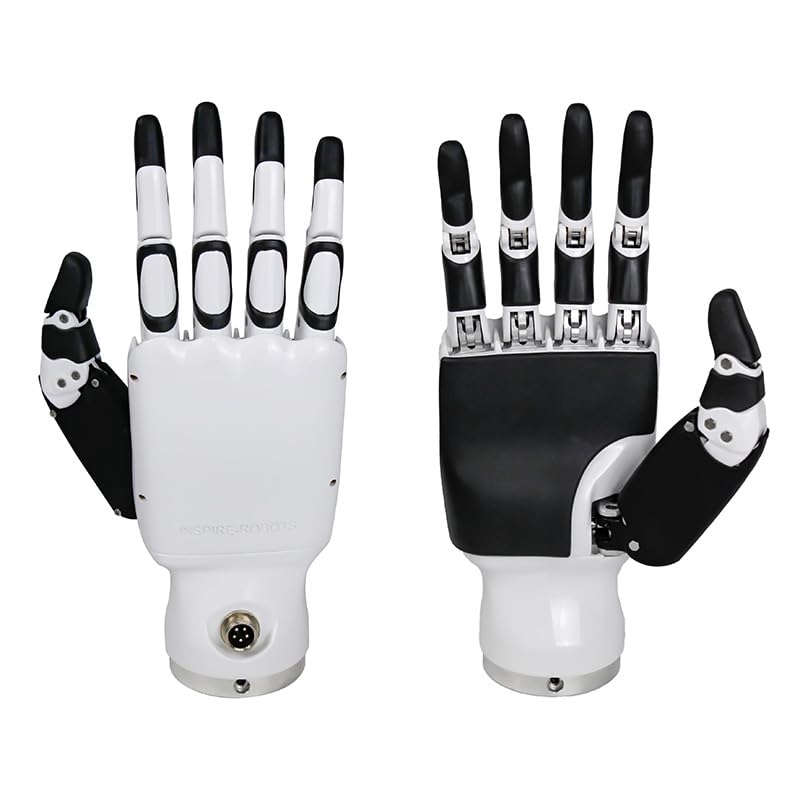
<div class="matrix"> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-1.webp" alt=""></div> <div id="cols1" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/yBzChFCxs2g"></iframe></div> </div> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-2.webp" alt=""></div> <div id="cols1" class="matrix_item"><center> <h2>Compatible with unitree Humanoids</h2> </center></div> <div id="cols2" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/LJgpGtPpkGE"></iframe></div> </div> <div id="cols2" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/8y-aZ5dOKe8"></iframe></div> </div> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-3.webp" alt=""></div> <div id="cols1" class="matrix_item"> <table> <tbody> <tr> <td>Model</td> <td>RH56BFX-2L</td> <td>RH56BFX-2R</td> </tr> <tr> <td>Side</td> <td>Left Hand</td> <td>Right Hand</td> </tr> <tr> <td>Control Interface</td> <td>RS485</td> <td>RS485</td> </tr> <tr> <td>Degrees of Freedom</td> <td>6</td> <td>6</td> </tr> <tr> <td>Number of Joints</td> <td>12</td> <td>12</td> </tr> <tr> <td>Weight</td> <td>540g</td> <td>540g</td> </tr> <tr> <td>Operating Voltage</td> <td>DC24V+-10%</td> <td>DC24V+-10%</td> </tr> <tr> <td>Quiscent current</td> <td>0.20A</td> <td>0.20A</td> </tr> <tr> <td>Peak current</td> <td>2A</td> <td>2A</td> </tr> <tr> <td>Repeatability</td> <td>+-0.20mm</td> <td>+-0.20mm</td> </tr> <tr> <td>Maximum thumb grip</td> <td>6N</td> <td>6N</td> </tr> <tr> <td>Maximum palm finger grip</td> <td>4N</td> <td>4N</td> </tr> <tr> <td>Force Resolution</td> <td>0.50N</td> <td>0.50N</td> </tr> <tr> <td>Thumb lateral rotation range</td> <td>>65º</td> <td>>65º</td> </tr> <tr> <td>Thumb lateral rotation speed</td> <td>235º/s</td> <td>235º/s</td> </tr> <tr> <td>Thumb bend speed</td> <td>150º/s</td> <td>150º/s</td> </tr> <tr> <td>Palm finger bend speed</td> <td>570º/s</td> <td>570º/s</td> </tr> </tbody> </table> </div> <div id="cols1" class="matrix_item"><center><img style="width: 90%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/1651409185930614.webp" alt=""></center></div> <div id="cols1" class="matrix_item"><center><img style="width: 90%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/The-Dexterous-Hands_Wrist-with-Double-Degree-of-Freedom.webp" alt=""></center></div> <div id="cols3" class="matrix_item"> <h2>Manuals</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/PC+Instructions.pdf" target="_blank">PC Instructions</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/RH56+Series+User+Manual.pdf" target="_blank">RH56 Series User Manual</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/The+Dexterous+Hands++Instructions.pdf" target="_blank">The Dexterous Hands Instructions</a></li> </ul> </div> <div id="cols3" class="matrix_item"> <h2>Software</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/C+linux++hand.7z" target="_blank">C Linux Hand</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/Inspire+Hand+-+kinetic+-+V2.0.zip" target="_blank">Inspire Hand - Kinetic -V2.0</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/inspire-RH56+-+Hand-demo-win-python.zip" target="_blank">inspire-RH56 - Hand-demo-win-python</a></li> </ul> </div> <div id="cols3" class="matrix_item"> <h2>URDF</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/URDF/inspire_hand_urdf+2023.9.27.zip" target="_blank">URDF</a></li> </ul> </div> </div> The Dexterous Hands series RH56BFX, known as ”the pianists“, have the characteristics of fast speed, slightly less gripping force, and integrated force sensor. It is suitable for piano playing and gesture interaction. ROS is supported, and ROS plug-ins are available. Compatible with Unitree Humanoids and most robotics arms.
<div class="matrix"> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-1.webp" alt=""></div> <div id="cols1" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/yBzChFCxs2g"></iframe></div> </div> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-2.webp" alt=""></div> <div id="cols1" class="matrix_item"><center> <h2>Compatible with unitree Humanoids</h2> </center></div> <div id="cols2" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/LJgpGtPpkGE"></iframe></div> </div> <div id="cols2" class="matrix_item"> <div class="embed-responsive embed-responsive-16by9"><iframe class="embed-responsive-item" src="https://www.youtube.com/embed/8y-aZ5dOKe8"></iframe></div> </div> <div id="cols1" class="matrix_item"><img style="width: 100%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/BFX-3.webp" alt=""></div> <div id="cols1" class="matrix_item"> <table> <tbody> <tr> <td>Model</td> <td>RH56BFX-2L</td> <td>RH56BFX-2R</td> </tr> <tr> <td>Side</td> <td>Left Hand</td> <td>Right Hand</td> </tr> <tr> <td>Control Interface</td> <td>RS485</td> <td>RS485</td> </tr> <tr> <td>Degrees of Freedom</td> <td>6</td> <td>6</td> </tr> <tr> <td>Number of Joints</td> <td>12</td> <td>12</td> </tr> <tr> <td>Weight</td> <td>540g</td> <td>540g</td> </tr> <tr> <td>Operating Voltage</td> <td>DC24V+-10%</td> <td>DC24V+-10%</td> </tr> <tr> <td>Quiscent current</td> <td>0.20A</td> <td>0.20A</td> </tr> <tr> <td>Peak current</td> <td>2A</td> <td>2A</td> </tr> <tr> <td>Repeatability</td> <td>+-0.20mm</td> <td>+-0.20mm</td> </tr> <tr> <td>Maximum thumb grip</td> <td>6N</td> <td>6N</td> </tr> <tr> <td>Maximum palm finger grip</td> <td>4N</td> <td>4N</td> </tr> <tr> <td>Force Resolution</td> <td>0.50N</td> <td>0.50N</td> </tr> <tr> <td>Thumb lateral rotation range</td> <td>>65º</td> <td>>65º</td> </tr> <tr> <td>Thumb lateral rotation speed</td> <td>235º/s</td> <td>235º/s</td> </tr> <tr> <td>Thumb bend speed</td> <td>150º/s</td> <td>150º/s</td> </tr> <tr> <td>Palm finger bend speed</td> <td>570º/s</td> <td>570º/s</td> </tr> </tbody> </table> </div> <div id="cols1" class="matrix_item"><center><img style="width: 90%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/1651409185930614.webp" alt=""></center></div> <div id="cols1" class="matrix_item"><center><img style="width: 90%;" src="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/The-Dexterous-Hands_Wrist-with-Double-Degree-of-Freedom.webp" alt=""></center></div> <div id="cols3" class="matrix_item"> <h2>Manuals</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/PC+Instructions.pdf" target="_blank">PC Instructions</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/RH56+Series+User+Manual.pdf" target="_blank">RH56 Series User Manual</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Manuals/The+Dexterous+Hands++Instructions.pdf" target="_blank">The Dexterous Hands Instructions</a></li> </ul> </div> <div id="cols3" class="matrix_item"> <h2>Software</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/C+linux++hand.7z" target="_blank">C Linux Hand</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/Inspire+Hand+-+kinetic+-+V2.0.zip" target="_blank">Inspire Hand - Kinetic -V2.0</a></li> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/Software/inspire-RH56+-+Hand-demo-win-python.zip" target="_blank">inspire-RH56 - Hand-demo-win-python</a></li> </ul> </div> <div id="cols3" class="matrix_item"> <h2>URDF</h2> <ul> <li><a href="https://robosavvy.s3.eu-west-1.amazonaws.com/products/inspire-robots/RH56BFX/URDF/inspire_hand_urdf+2023.9.27.zip" target="_blank">URDF</a></li> </ul> </div> </div>
価格の推移
観測日ごとに平均した、1日あたり1つのデータポイント。
USDでの金額
記録されたすべての販売価格を対象に、UTCの日ごとの平均を算出しています。

Inspire Robots
2,800 €

Inspire Robots
$5,750から
Inspire Robots
£4,115.88

Inspire Robots
$4,500

Inspire Robots
$4,500

Inspire Robots
$4,500から
Inspire Robots
£5,181.72

Inspire Robots
3,300 €から
Inspire Robots
2,800 €

Inspire Robots
5,900 €

Inspire Robots
$5,600から

Inspire Robots
$6,294
🍪 クッキーの設定
パフォーマンスを測定するためにクッキーを使用しています。 プライバシーポリシー