میانگین روزانهٔ قیمت
مبالغ به USD
توضیحات
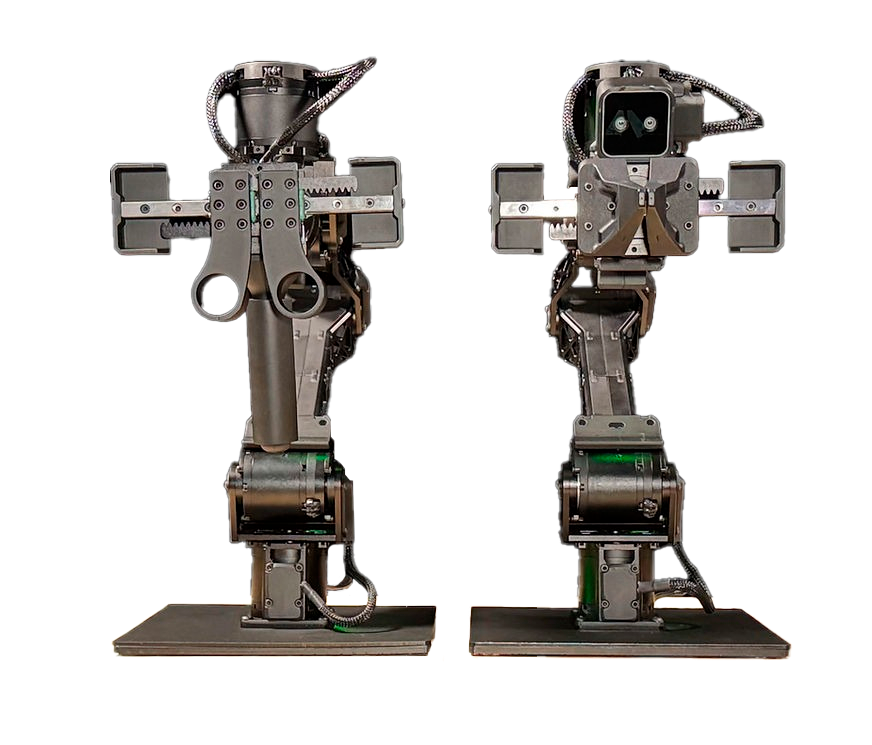
SPECIFICATIONS PAYLOAD 1.5kg REACH 700mm SPAN 1400mm DoF 6 REPEATABILITY 1mm ACCURACY 1mm CONFIGURATIONS Base Precision Grip End-Effector with Custom Molded Silicone Grip Pads Leader Ambidextrous Hand Grip with Sliding Rail Finger Pinchers Follower Precision Grip End-Effector with Custom Molded Silicone Grip PadsIntel® RealSense™ D405 RGB Depth Camera with Arm Mount SOFTWARE SUPPORT Hugging Face LeRobot Google CoLab Gazebo MuJoCo NVIDIA Issac ROS2 RESOURCES <a href="https://youtube.com/playlist?list=PL8X3t2QTE54tC1eCGDOGs_-56qOYco-gV&si=ZuR14Nyy2S37FNB5" target="_blank"> <svg preserveAspectRatio="xMidYMid meet" data-bbox="20 20 60 60" viewBox="20 20 60 60" height="100" width="100" xmlns="http://www.w3.org/2000/svg" data-type="color" role="presentation" aria-hidden="true" aria-label=""> <g> <path fill="#000000" d="M80 25.011v49.978A5.01 5.01 0 0 1 74.989 80H25.011A5.01 5.01 0 0 1 20 74.989V25.011A5.01 5.01 0 0 1 25.011 20h49.978A5.01 5.01 0 0 1 80 25.011" data-color="1"></path> <path d="M41.944 62.145V37.762L62 49.953z" fill="#ffffff" data-color="2"></path> </g> </svg> </a> TUTORIALS <a href="https://docs.trossenrobotics.com/" target="_blank"> <svg preserveAspectRatio="xMidYMid meet" data-bbox="20 20 60 60" viewBox="20 20 60 60" height="100" width="100" xmlns="http://www.w3.org/2000/svg" data-type="color" role="presentation" aria-hidden="true" aria-label=""> <g> <path fill="#000000" d="M80 25.011v49.978A5.01 5.01 0 0 1 74.989 80H25.011A5.01 5.01 0 0 1 20 74.989V25.011A5.01 5.01 0 0 1 25.011 20h49.978A5.01 5.01 0 0 1 80 25.011" data-color="1"></path> <path d="M64 39.688H36a1.626 1.626 0 0 1 0-3.25h28a1.626 1.626 0 0 1 0 3.25" fill="#ffffff" data-color="2"></path> <path d="M48.444 47.646H36a1.626 1.626 0 0 1 0-3.25h12.444a1.626 1.626 0 0 1 0 3.25" fill="#ffffff" data-color="2"></path> <path d="M56.223 55.604H36a1.626 1.626 0 0 1 0-3.25h20.223a1.626 1.626 0 0 1 0 3.25" fill="#ffffff" data-color="2"></path> <path d="M48.444 63.562H36a1.626 1.626 0 0 1 0-3.25h12.444a1.626 1.626 0 0 1 0 3.25" fill="#ffffff" data-color="2"></path> </g> </svg> </a> DOCUMENTATION <a href="https://github.com/interbotix" target="_blank"> <svg preserveAspectRatio="xMidYMid meet" data-bbox="20 20 60 60" viewBox="20 20 60 60" height="100" width="100" xmlns="http://www.w3.org/2000/svg" data-type="color" role="presentation" aria-hidden="true" aria-label=""> <g> <path fill="#000000" d="M80 25.011v49.978A5.01 5.01 0 0 1 74.989 80H25.011A5.01 5.01 0 0 1 20 74.989V25.011A5.01 5.01 0 0 1 25.011 20h49.978A5.01 5.01 0 0 1 80 25.011" data-color="1"></path> <path d="m36.482 50.751 7.274 2.447v4.083L32 52.493v-3.537l11.756-4.788v4.069z" fill="#ffffff" data-color="2"></path> <path d="M48.065 60.513h-3.178l6.61-21.025h3.192l-6.623 21.025Z" fill="#ffffff" data-color="2"></path> <path d="m63.545 50.711-7.235-2.46v-4.069L68 48.97v3.537l-11.69 4.788v-4.069l7.235-2.513Z" fill="#ffffff" data-color="2"></path> </g> </svg> </a> GITHUB <a href="https://drive.google.com/drive/folders/1bVi37QH0NhnrXrNQ6zcDeJ-FLGykucKv?usp=sharing" target="_blank"> <svg preserveAspectRatio="xMidYMid meet" data-bbox="20 20 60 60" viewBox="20 20 60 60" height="100" width="100" xmlns="http://www.w3.org/2000/svg" data-type="color" role="presentation" aria-hidden="true" aria-label=""> <g> <path fill="#000000" d="M80 25.011v49.978A5.01 5.01 0 0 1 74.989 80H25.011A5.01 5.01 0 0 1 20 74.989V25.011A5.01 5.01 0 0 1 25.011 20h49.978A5.01 5.01 0 0 1 80 25.011" data-color="1"></path> <path d="m50 55.851-7.893-7.823 2.319-2.347 3.975 4.192V37.72H51.6v12.153l3.965-4.192 2.328 2.347z" fill="#ffffff" data-color="2"></path> <path d="M40.332 54.208v4.57h19.336v-4.57H62v7.072H38v-7.072z" fill="#ffffff" data-color="2"></path> </g> </svg> </a> DOWNLOADS The WidowX AI is TROSSEN's next-generation machine-learning manipulator. Taking Aloha to the next level. Available in base, leader and follower configurations.
SPECIFICATIONS PAYLOAD 1.5kg REACH 700mm SPAN 1400mm DoF 6 REPEATABILITY 1mm ACCURACY 1mm CONFIGURATIONS Base Precision Grip End-Effector with Custom Molded Silicone Grip Pads Leader Ambidextrous Hand Grip with Sliding Rail Finger Pinchers Follower Precision Grip End-Effector with Custom Molded Silicone Grip PadsIntel® RealSense™ D405 RGB Depth Camera with Arm Mount SOFTWARE SUPPORT Hugging Face LeRobot Google CoLab Gazebo MuJoCo NVIDIA Issac ROS2 RESOURCES <a href="https://youtube.com/playlist?list=PL8X3t2QTE54tC1eCGDOGs_-56qOYco-gV&si=ZuR14Nyy2S37FNB5" target="_blank"> <svg preserveAspectRatio="xMidYMid meet" data-bbox="20 20 60 60" viewBox="20 20 60 60" height="100" width="100" xmlns="http://www.w3.org/2000/svg" data-type="color" role="presentation" aria-hidden="true" aria-label=""> <g> <path fill="#000000" d="M80 25.011v49.978A5.01 5.01 0 0 1 74.989 80H25.011A5.01 5.01 0 0 1 20 74.989V25.011A5.01 5.01 0 0 1 25.011 20h49.978A5.01 5.01 0 0 1 80 25.011" data-color="1"></path> <path d="M41.944 62.145V37.762L62 49.953z" fill="#ffffff" data-color="2"></path> </g> </svg> </a> TUTORIALS <a href="https://docs.trossenrobotics.com/" target="_blank"> <svg preserveAspectRatio="xMidYMid meet" data-bbox="20 20 60 60" viewBox="20 20 60 60" height="100" width="100" xmlns="http://www.w3.org/2000/svg" data-type="color" role="presentation" aria-hidden="true" aria-label=""> <g> <path fill="#000000" d="M80 25.011v49.978A5.01 5.01 0 0 1 74.989 80H25.011A5.01 5.01 0 0 1 20 74.989V25.011A5.01 5.01 0 0 1 25.011 20h49.978A5.01 5.01 0 0 1 80 25.011" data-color="1"></path> <path d="M64 39.688H36a1.626 1.626 0 0 1 0-3.25h28a1.626 1.626 0 0 1 0 3.25" fill="#ffffff" data-color="2"></path> <path d="M48.444 47.646H36a1.626 1.626 0 0 1 0-3.25h12.444a1.626 1.626 0 0 1 0 3.25" fill="#ffffff" data-color="2"></path> <path d="M56.223 55.604H36a1.626 1.626 0 0 1 0-3.25h20.223a1.626 1.626 0 0 1 0 3.25" fill="#ffffff" data-color="2"></path> <path d="M48.444 63.562H36a1.626 1.626 0 0 1 0-3.25h12.444a1.626 1.626 0 0 1 0 3.25" fill="#ffffff" data-color="2"></path> </g> </svg> </a> DOCUMENTATION <a href="https://github.com/interbotix" target="_blank"> <svg preserveAspectRatio="xMidYMid meet" data-bbox="20 20 60 60" viewBox="20 20 60 60" height="100" width="100" xmlns="http://www.w3.org/2000/svg" data-type="color" role="presentation" aria-hidden="true" aria-label=""> <g> <path fill="#000000" d="M80 25.011v49.978A5.01 5.01 0 0 1 74.989 80H25.011A5.01 5.01 0 0 1 20 74.989V25.011A5.01 5.01 0 0 1 25.011 20h49.978A5.01 5.01 0 0 1 80 25.011" data-color="1"></path> <path d="m36.482 50.751 7.274 2.447v4.083L32 52.493v-3.537l11.756-4.788v4.069z" fill="#ffffff" data-color="2"></path> <path d="M48.065 60.513h-3.178l6.61-21.025h3.192l-6.623 21.025Z" fill="#ffffff" data-color="2"></path> <path d="m63.545 50.711-7.235-2.46v-4.069L68 48.97v3.537l-11.69 4.788v-4.069l7.235-2.513Z" fill="#ffffff" data-color="2"></path> </g> </svg> </a> GITHUB <a href="https://drive.google.com/drive/folders/1bVi37QH0NhnrXrNQ6zcDeJ-FLGykucKv?usp=sharing" target="_blank"> <svg preserveAspectRatio="xMidYMid meet" data-bbox="20 20 60 60" viewBox="20 20 60 60" height="100" width="100" xmlns="http://www.w3.org/2000/svg" data-type="color" role="presentation" aria-hidden="true" aria-label=""> <g> <path fill="#000000" d="M80 25.011v49.978A5.01 5.01 0 0 1 74.989 80H25.011A5.01 5.01 0 0 1 20 74.989V25.011A5.01 5.01 0 0 1 25.011 20h49.978A5.01 5.01 0 0 1 80 25.011" data-color="1"></path> <path d="m50 55.851-7.893-7.823 2.319-2.347 3.975 4.192V37.72H51.6v12.153l3.965-4.192 2.328 2.347z" fill="#ffffff" data-color="2"></path> <path d="M40.332 54.208v4.57h19.336v-4.57H62v7.072H38v-7.072z" fill="#ffffff" data-color="2"></path> </g> </svg> </a> DOWNLOADS
تاریخچهٔ قیمت
برای هر روز یک نقطهٔ داده؛ میانگینگیری بر اساس تاریخ مشاهده انجام شده است.
مبالغ به USD
میانگینها بر اساس همهٔ قیمتهای پیشنهادی ثبتشده در هر روزِ UTC محاسبه میشوند.
Trossen Robotics
۱۲٬۲۵۹٫۹۵ €
Trossen Robotics
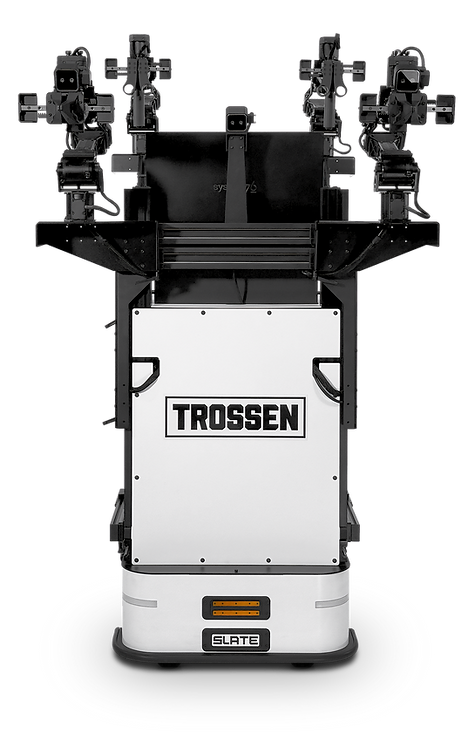
£۲۸٬۲۱۵

DRONELINE Drohnen & Roboter
۴٬۰۸۰ €
Unitree
۳٬۶۰۰ €
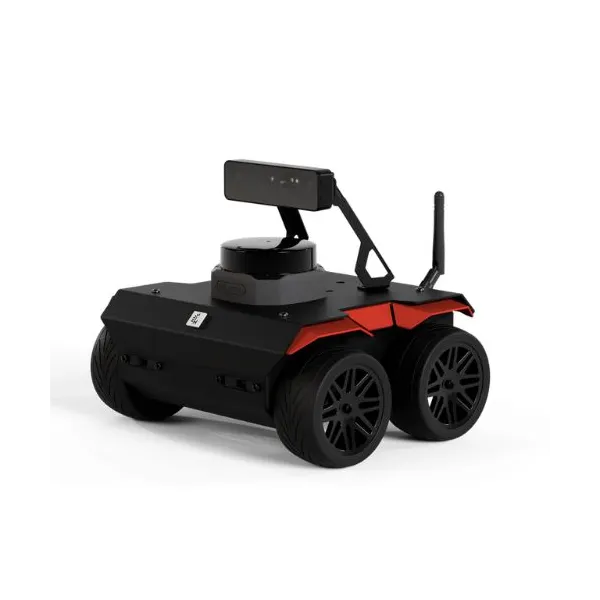
Husarion
۴٬۰۸۰ €
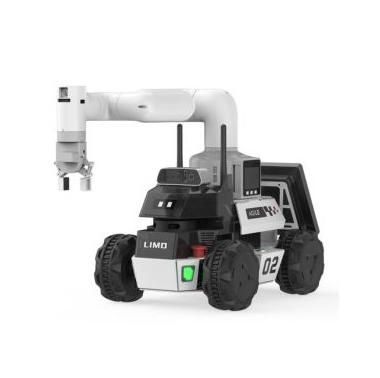
AgileX
£۳٬۵۵۲٫۷۵
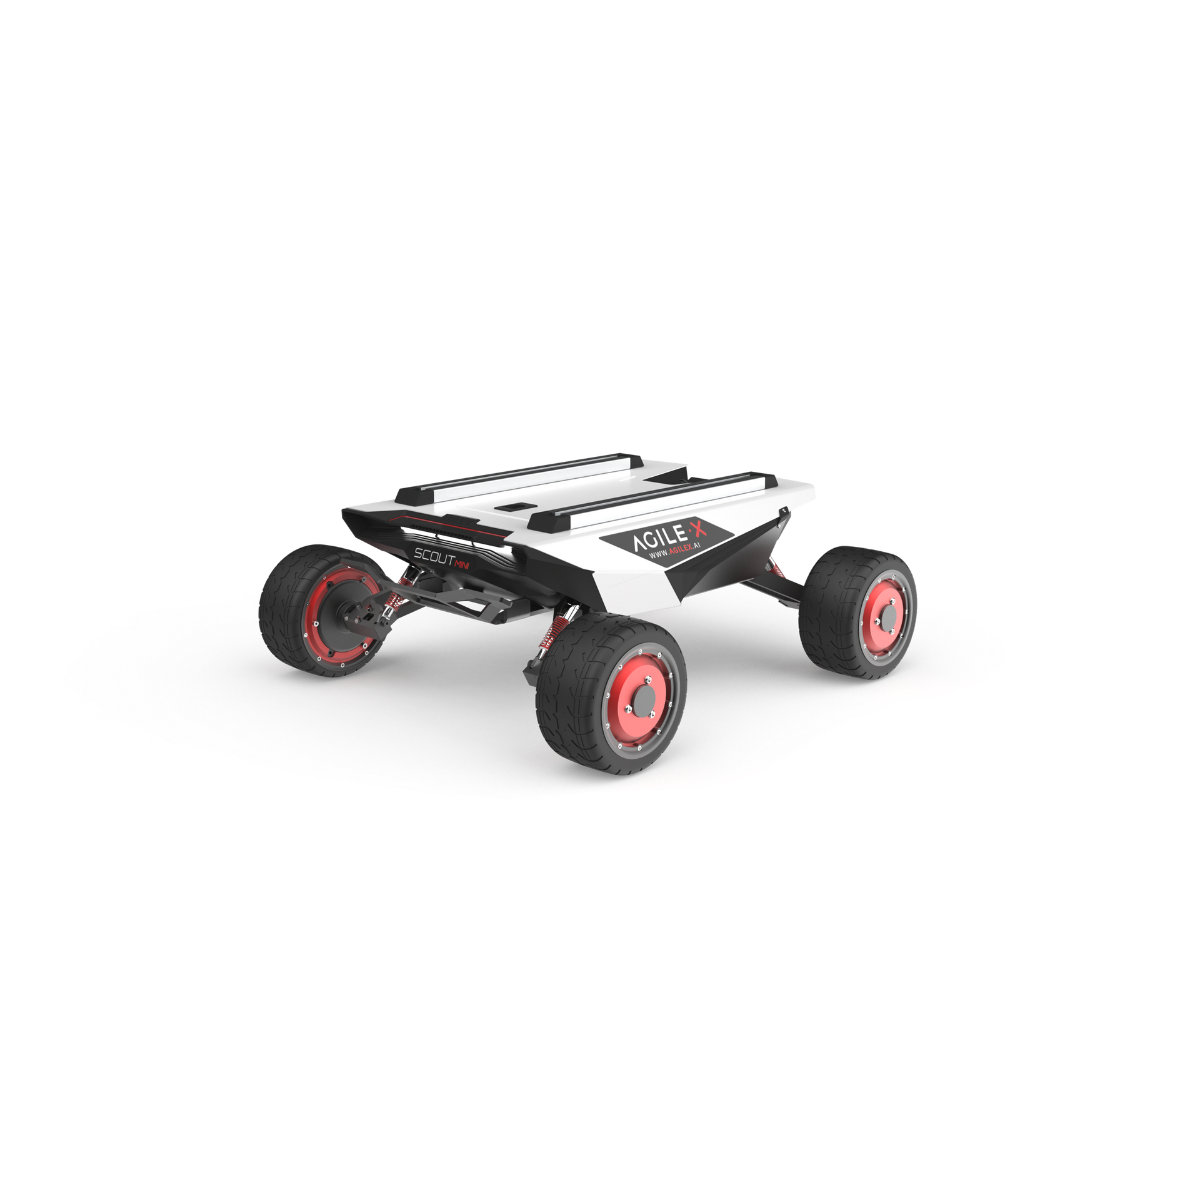
AgileX
£۳٬۹۴۷٫۵۰
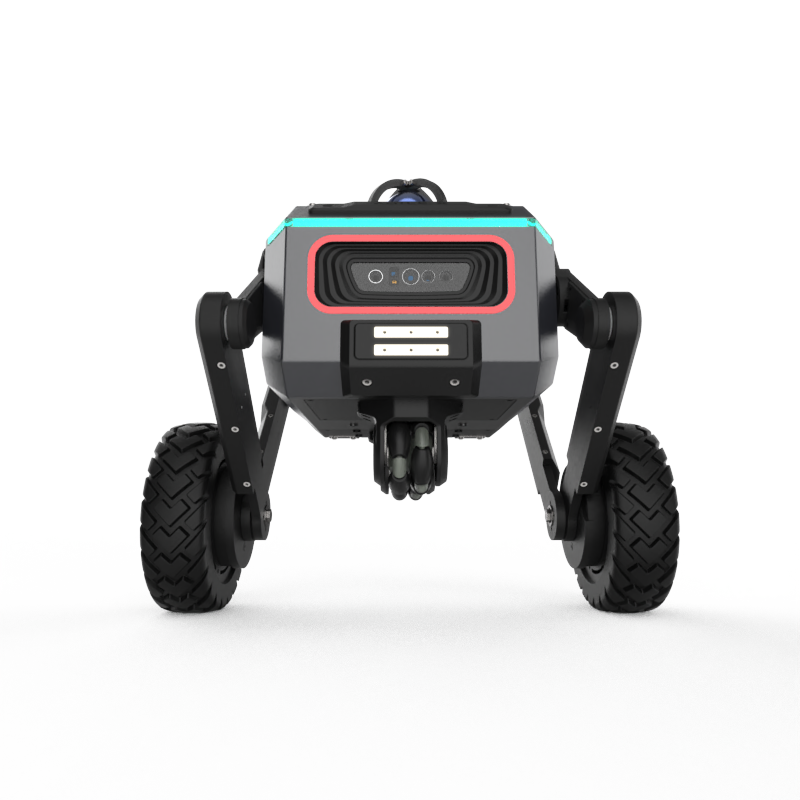
AgileX
£۴٬۰۸۹٫۷۵
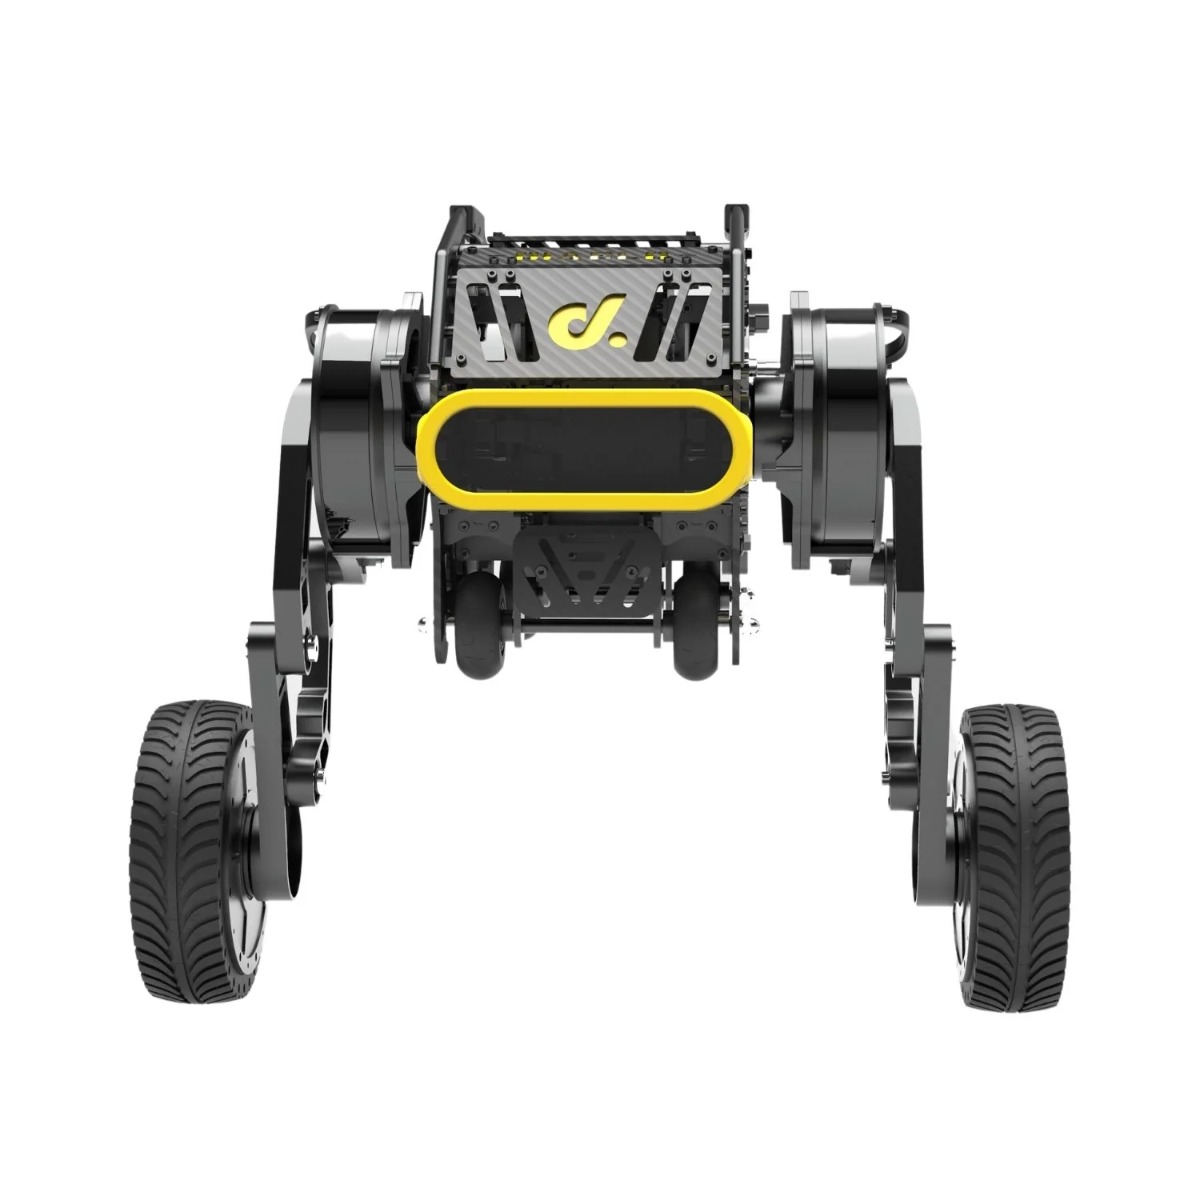
Direct Drive Tech
£۳٬۶۰۰
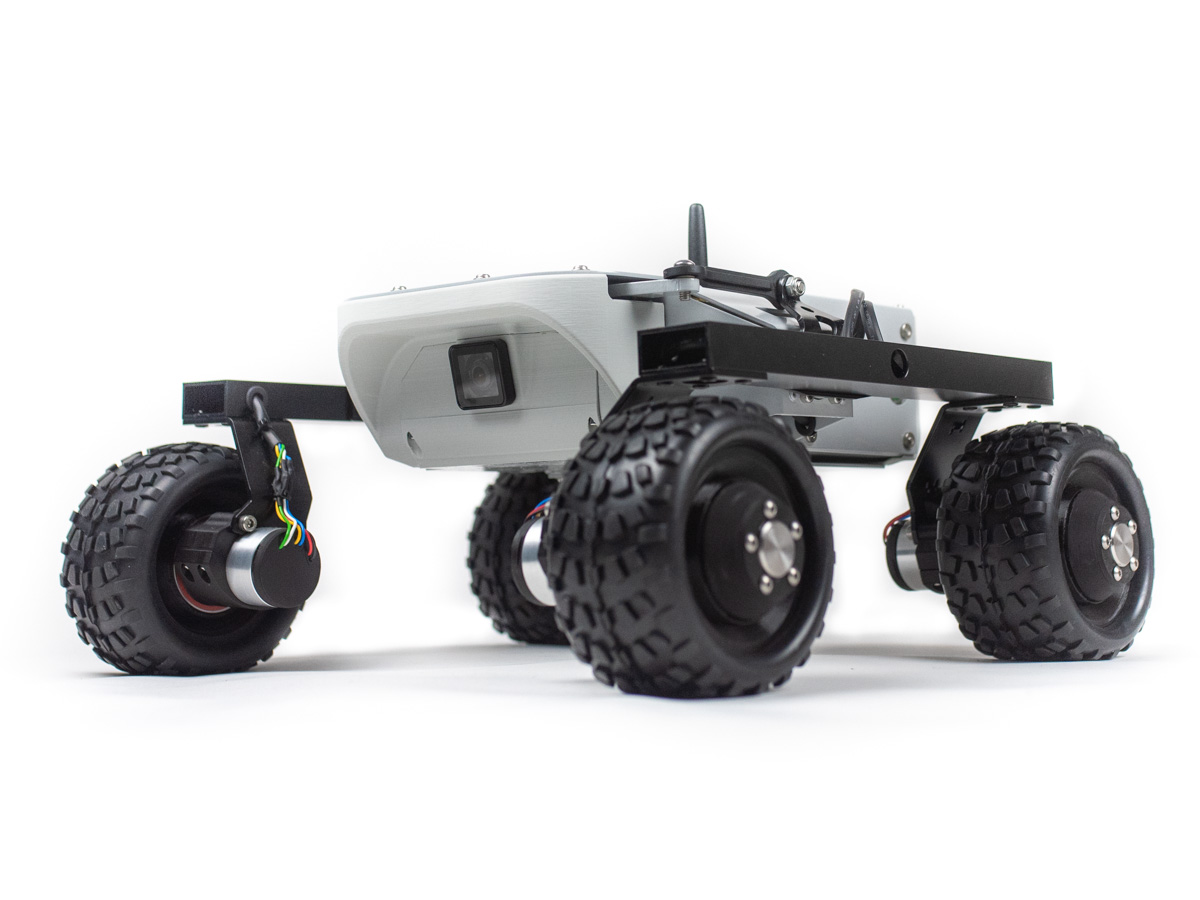
Fictionlab
£۳٬۹۹۳٫۸۳
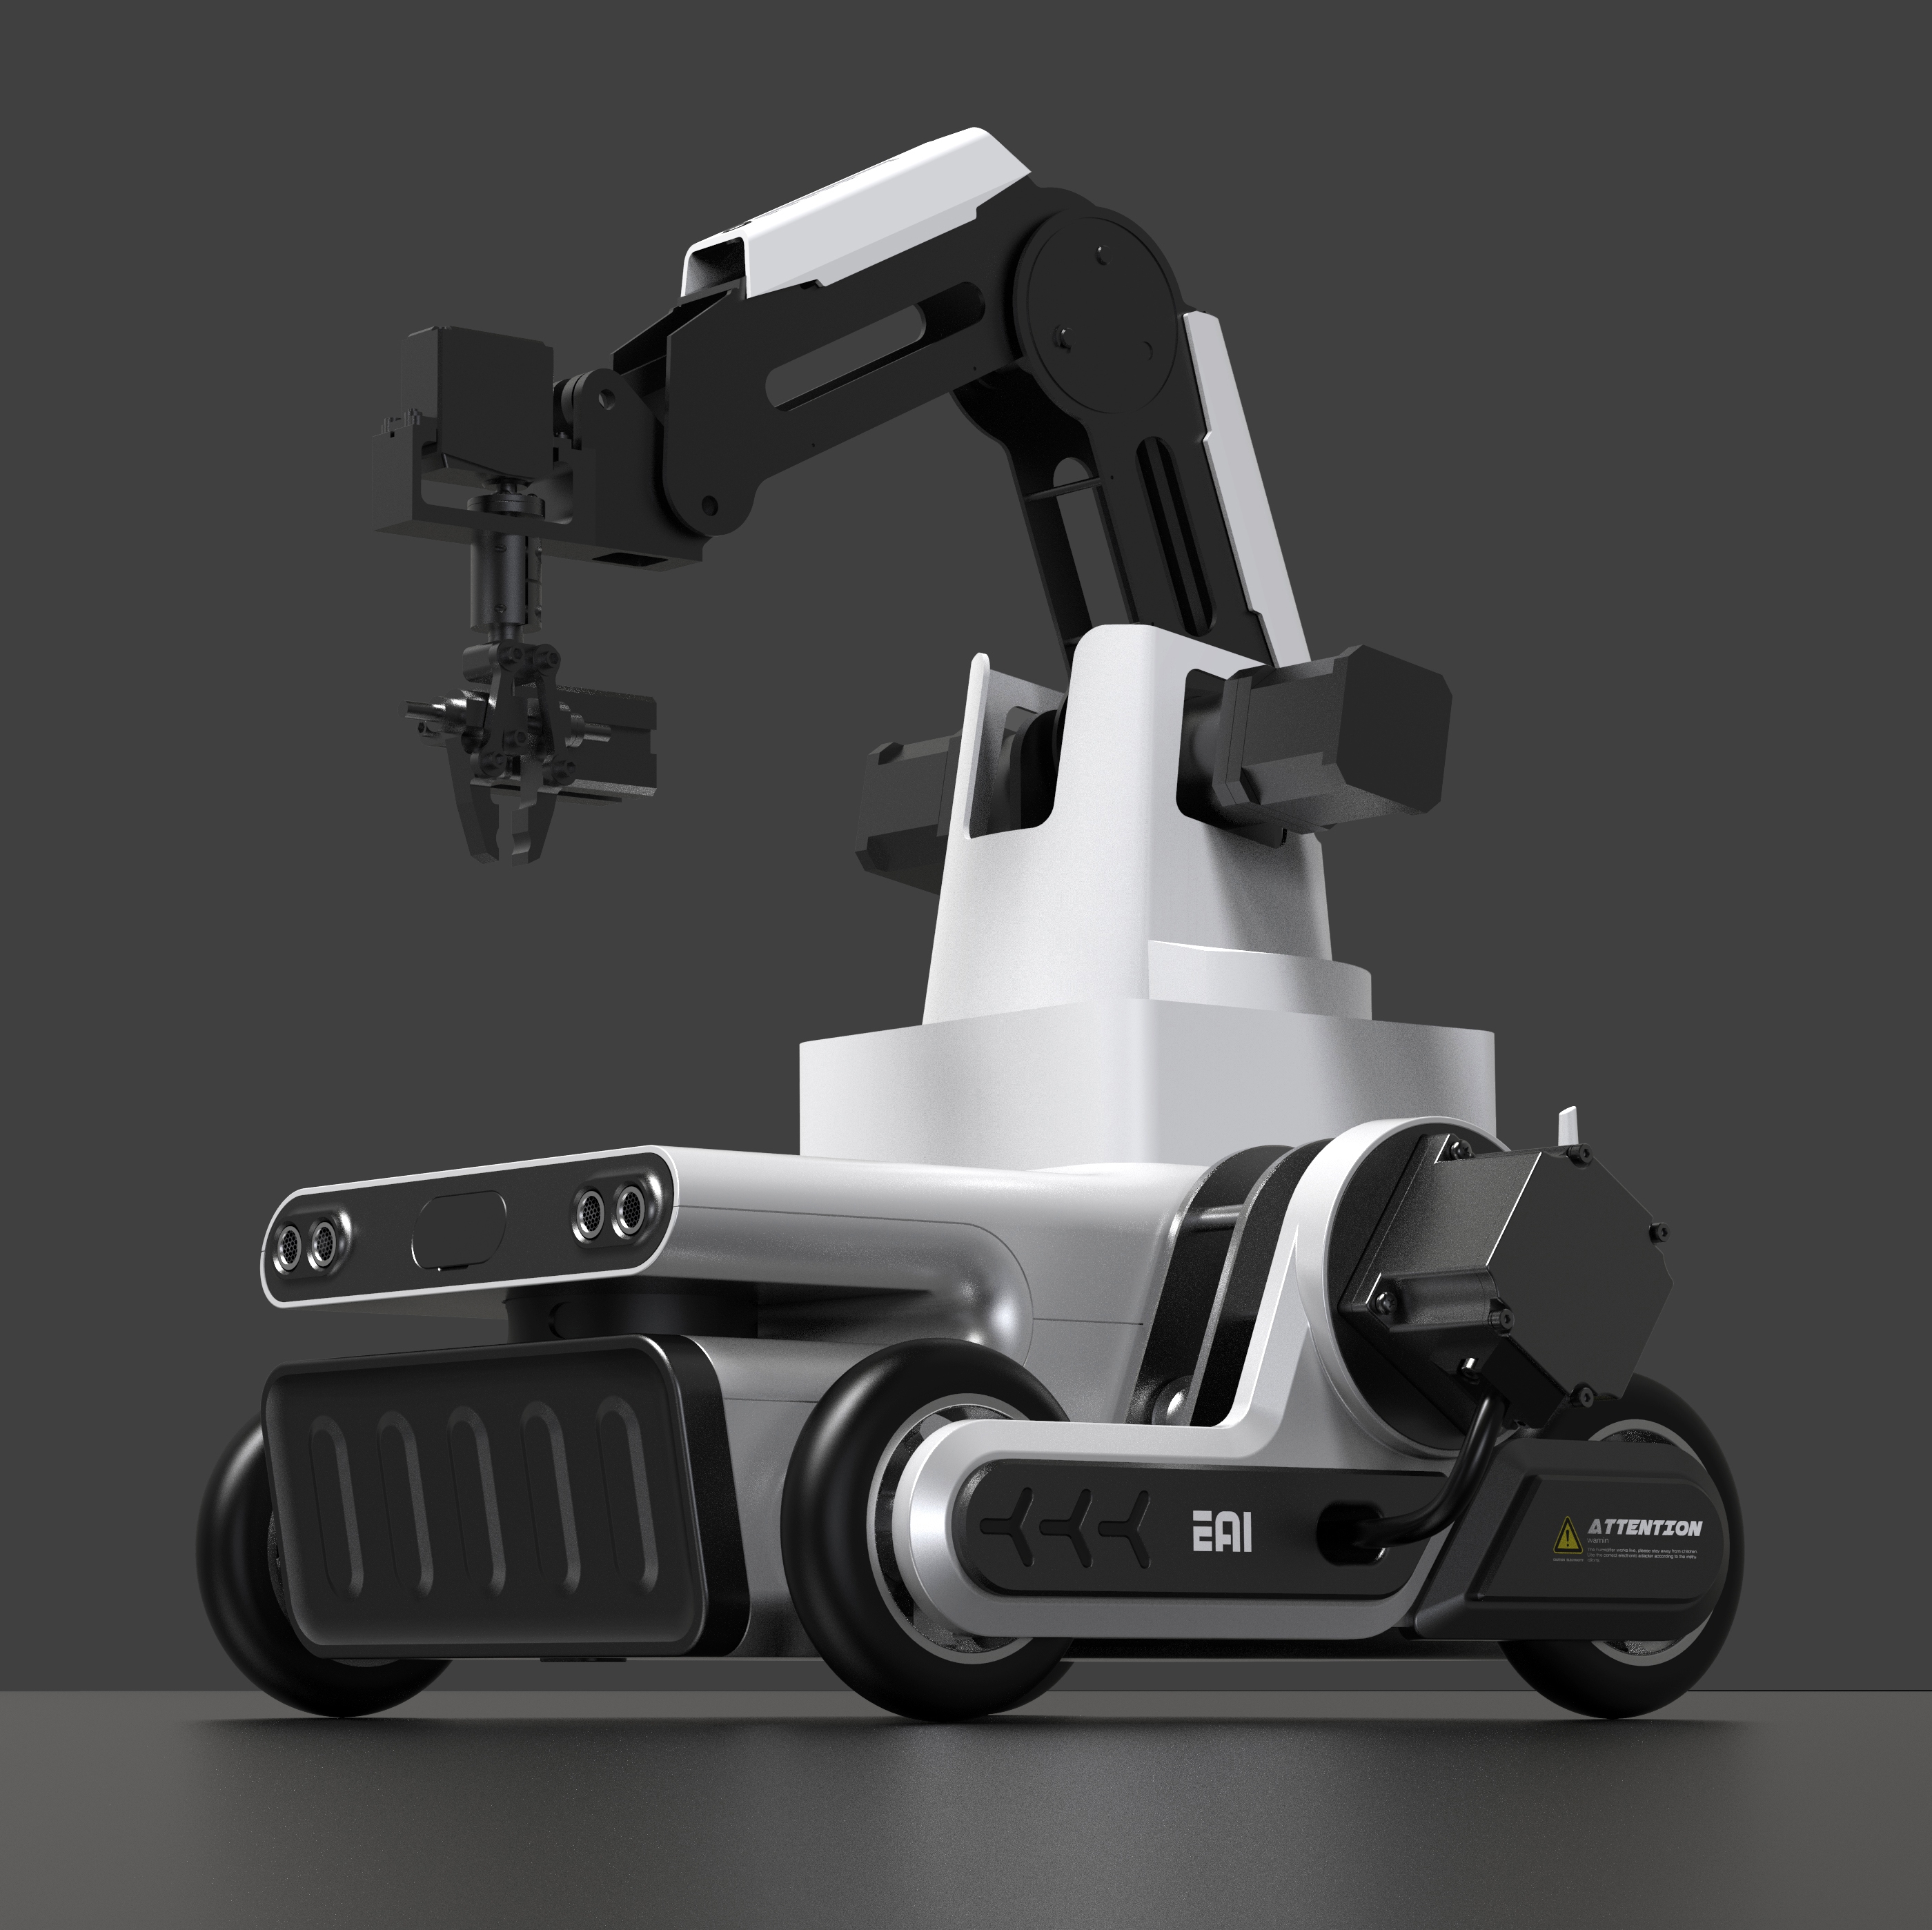
YDLIDAR
£۳٬۶۳۰٫۹۲

Unitree
$۳٬۹۹۵
🍪 ترجیحات کوکی
برای سنجش عملکرد از کوکیها استفاده میکنیم. سیاست حفظ حریم خصوصی