Hmat je smysl, který humanoidní roboty brzdí – a nový grafenový dotykový senzor z University of Cambridge je možná nejvěrohodnější opravou, jakou jsme dosud viděli. Publikován v Nature Materials, toto zařízení detekuje 3D vektory síly, texturu povrchu a prokluz objektu v reálném čase s prostorovým rozlišením, které konkuruje lidským konečkům prstů. Pro humanoidní platformy jako Figure, Apptronik a Tesla Optimus byl tento nedostatek dlouho tichým omezením pro obratnou manipulaci.
- Proč je hmat nejobtížněji technicky realizovatelným smyslem
- Jak vlastně grafenový dotykový senzor funguje
- Srovnávací výkon: Jak si stojí?
- Co to znamená pro humanoidní roboty a koboty
- Co to znamená pro nákupčí a vývojáře robotiky
- Často kladené otázky
Proč je hmat nejobtížněji technicky realizovatelným smyslem
Většina robotických systémů vidí s milimetrovou přesností a pohybuje se s opakovatelností pod milimetr. Jakmile ale potřebují uchopit syrové vejce, sloupnout etiketu nebo provléknout kabel – úkoly, které zvládne každé lidské dítě intuitivně – selhávají. Důvodem je hmatová slepota.
Lidské prsty nesou čtyři různé typy mechanoreceptorů (SA1, SA2, FA1, FA2), každý naladěný na jiné podněty: trvalý tlak, napětí kůže, vibrace a jemnou texturu. Dohromady generují nepřetržitý vysokorychlostní proud multidimenzionálních dat, která mozek využívá k modulaci úchopové síly během milisekund. Současné robotické chapadla nemají nic srovnatelného.
Profesor Tawfique Hasan, který vedl výzkumný tým v Cambridge, popisuje problém jednoduše: „Většina stávajících dotykových senzorů je příliš objemná, příliš křehká, příliš složitá na výrobu nebo nedokáže přesně rozlišit normálové a tečné síly. To byla hlavní překážka pro dosažení skutečně obratné robotické manipulace."
Toto omezení je patrné v každé dnešní ukázce humanoidních robotů. Figure 02, Apptronik Apollo a Tesla Optimus všechny imponují v pečlivě připravených manipulačních úkolech – ale při bližším pozorování vidíte stejnou kompenzační strategii: pomalé, příliš opatrné úchopy, nadměrná sevření, aby se předešlo pádu, a téměř nulová schopnost reagovat na neočekávaný prokluz. Ruce jsou schopné. Kůže nikoli.
Jak vlastně grafenový dotykový senzor funguje
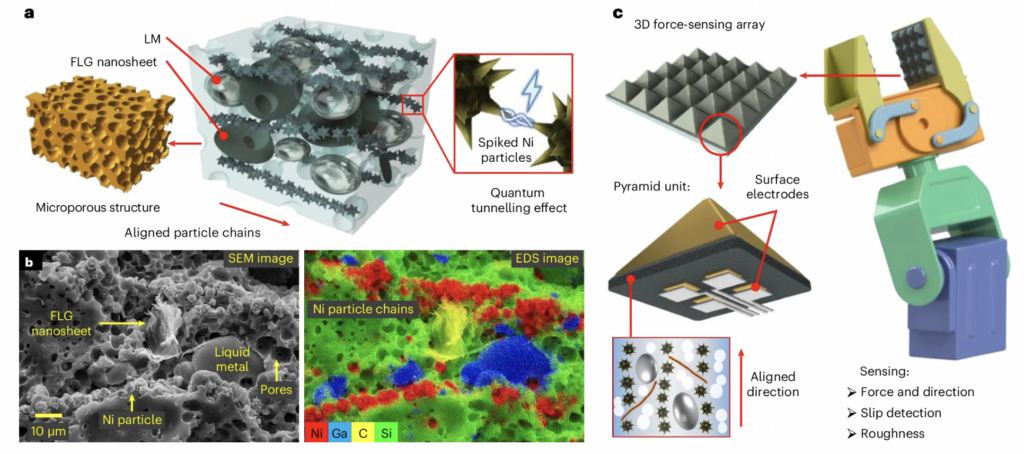
Senzor z Cambridge řeší tento problém kombinací materiálové vědy a bioinspirované geometrie. Základním materiálem je měkký kompozit: grafenové vrstvy, deformovatelné mikrokapky tekutého kovu a niklové částice, vše suspendované v silikonové elastomerové matrici. Když se materiál při kontaktu deformuje, mění se jeho elektrická vodivost – a tyto změny kódují informaci o síle.
Průlom spočívá v geometrii. Kompozit je tvarován do drobných pyramidových mikrostruktur, některé o velikosti pouhých 200 mikrometrů (zhruba dvojnásobek průměru lidského vlasu). Tento tvar je záměrně vypůjčen z mikroarchitektury lidské kůže, kde vyvýšené struktury koncentrují mechanické napětí na lokální body. Hroty pyramid dělají totéž uměle – zesilují koncentraci napětí, což činí senzor citlivým na extrémně malé síly při zachování širokého měřicího rozsahu.
Pod každou pyramidou zachycují čtyři elektrody nezávislé elektrické signály. Porovnáním relativní velikosti těchto čtyř hodnot senzor matematicky rekonstruuje plný 3D vektor síly – rozlišuje normálovou sílu (tlak kolmo dolů) od smykových sil (boční posuv) – v reálném čase. Tato detekce smyku umožňuje predikci prokluzu: senzor identifikuje začátek pohybu objektu dříve, než úchop skutečně selže, což umožňuje proaktivní aplikaci korekční síly.
V menším měřítku mohou pole těchto senzorů také extrahovat informace o textuře povrchu a identifikovat vlastnosti objektů – hmotnost, geometrii a hustotu materiálu – pouze ze vzorců silových signálů, bez nutnosti předchozí znalosti objektu.
Srovnávací výkon: Jak si stojí?
Publikovaná data týmu z Cambridge v Nature Materials staví senzor jako významný krok nad současný stav techniky. Hlavní tvrzení: nové zařízení zlepšuje stávající flexibilní dotykové senzory zhruba o řád jak v minimální detekovatelné síle, tak v ploše senzoru.
| Metrika | Běžné flexibilní dotykové senzory | Cambridge grafenový senzor |
|---|---|---|
| Minimální velikost prvku | ~2 000–5 000 µm | ~200 µm |
| Schopnost detekce síly | Milinewtonový rozsah | Detekuje zrnko písku |
| Dimenze síly | Pouze normálová (většina) | Plný 3D vektor (normálová + smyk) |
| Detekce prokluzu | Po prokluzu (reaktivní) | Před prokluzem (prediktivní) |
| Složitost výroby | Vysoká (optika nebo tuhé struktury) | Měkký kompozit, bez optiky |
| Cíl škálovatelnosti | Omezená | Pod 50 µm (budoucnost) |
Senzor byl ověřen v demonstracích s robotickým chapadlem, kde umožnil robotům uchopit tenké papírové trubičky – předměty, které se při sebemenším nadměrném tlaku rozdrtí – bez poškození. Tento druh úkolu vyžaduje regulaci síly v řádu newtonů kalibrovanou v reálném čase. Běžné senzory, které spoléhají na předprogramované předpoklady o vlastnostech objektu, to nedokážou adaptivně.
Co to znamená pro humanoidní roboty a koboty
Tento senzor sám o sobě nevyřeší obratnost humanoidů – ale řeší nejodolnější hardwarové úzké místo v celém stacku. Manipulace založená na vidění, současný záložní přístup většiny humanoidních platforem, má zásadní fyzikální limity. Latence kamery, okluze při kontaktu a neschopnost snímat vnitřní úchopové síly znamenají, že i ty nejlepší modely vision-language-action létají částečně naslepo, jakmile se konečky prstů dotknou objektu.
Dotyková kůže s prediktivní detekcí prokluzu a rozlišením 3D síly mění zpětnou vazbu úplně. Místo reakce na pád, který již nastal, může robot vnímat vektorový posun indikující hrozící prokluz a aplikovat korekční točivý moment ve stejném řídicím cyklu. Pro úkoly jako skládání prádla, manipulace se skleničkami, montáž malých součástek nebo pomoc pacientům ve zdravotnictví je tento rozdíl hranicí mezi nasaditelností a nemožností.
Důležitý je i plán miniaturizace. Tým uvádí cestu k senzorům s prvky pod 50 mikrometrů – přibližující se hustotě mechanoreceptorů skutečné lidské kůže – s potenciální integrací snímání teploty a vlhkosti v budoucích verzích. Tato trajektorie staví tuto práci na věrohodnou cestu k plné umělé kůži pro humanoidní ruce, nejen k izolovaným senzorům na konečcích prstů.
Pro aplikace kolaborativních robotů (kobotů) jsou důsledky stejně významné. Manipulace citlivá na sílu je již prodejním argumentem platforem jako Universal Robots UR-series a FANUC CRX, ale současné implementace detekují agregovanou sílu v zápěstí, nikoli lokalizované dotykové události na kontaktním povrchu. Senzory jako tento by mohly umožnit per-prstová, per-kontaktní data na úrovni chapadla kobota. Pokud zvažujete použité koboty na prodej pro montážní nebo inspekční úkoly, toto je směr schopností, který stojí za sledování.
Co to znamená pro nákupčí a vývojáře robotiky
Pro vývojáře a nákupčí humanoidních robotů tento výzkum signalizuje, že se dotykové snímání přesouvá z akademické kuriozity na hardwarovou součást blízké budoucnosti. Prostřednictvím Cambridge Enterprise byl podán patent, což znamená, že komercializace je aktivním cílem, nikoli spekulativním výsledkem. Nebylo zveřejněno žádné licenční ani komerční časové schéma, ale zapojení ARIA (britské Advanced Research and Invention Agency) naznačuje, že vývoj v produkčním měřítku je v dohledu.
Pro integrátory kobotů a průmyslových chapadel je kombinace 3D vektoru síly a detekce prokluzu okamžitě relevantní pro jakoukoli přesnou montáž, manipulaci s lékařskými zařízeními nebo zpracování potravin, kde řízení úchopu v současnosti vyžaduje vlastní přípravky nebo pomalé, konzervativní pohybové profily.
Pro vývojáře protetik článek výslovně uvádí hmatovou zpětnou vazbu pro pokročilé umělé končetiny jako přímou aplikační cestu. Stejné miniaturizované snímání podobné kůži, které prospívá robotickým rukám, by mohlo obnovit smysluplnou hmatovou zpětnou vazbu uživatelům protetických rukou – významný sekundární trh pro tuto technologii.
Výzkum byl podpořen Royal Society, Henry Royce Institute a ARIA. Článek – Multiscale-structured miniaturized 3D force sensors – byl publikován v Nature Materials (2026). Týmy, které hodnotí humanoidní roboty na Robot Overflow, by měly schopnost dotykového snímání přidat do svého hodnotícího rámce hardwaru právě teď.
Často kladené otázky
Co je to cambridgeský grafenový dotykový senzor a co detekuje?
Senzor je měkký, flexibilní kompozit grafenu, mikrokapalných kapiček kovu a niklových částic tvarovaný do 200mikrometrových pyramidových mikrostruktur na silikonovém substrátu. Detekuje normálovou sílu, smykovou sílu, 3D vektory síly, texturu povrchu a prokluz objektu současně – schopnosti, které úzce napodobují multidimenzionální snímání lidských konečků prstů.
Jak si tento senzor stojí ve srovnání se stávajícími robotickými dotykovými senzory?
Podle článku v Nature Materials cambridgeský senzor zlepšuje stávající flexibilní dotykové senzory zhruba o řád jak v minimální detekovatelné síle, tak v prostorovém rozlišení. Navíc přidává prediktivní detekci prokluzu a rekonstrukci 3D vektoru síly – schopnosti, které většina komerčních senzorů buď postrádá, nebo je aproximuje špatně.
Kdy bude tento grafenový dotykový senzor k dispozici v komerčních robotech?
Nebylo oznámeno žádné datum komerčního vydání. Patentová přihláška byla podána prostřednictvím Cambridge Enterprise, komercializačního ramene University of Cambridge, což naznačuje aktivní snahu o licencování nebo spin-out. S podporou ARIA se technologie zdá být zaměřena na vývoj v produkčním měřítku, ale typické časové rámce od podání akademického patentu ke komerčnímu nasazení senzorového hardwaru se pohybují od 3 do 7 let.
Proč je detekce prokluzu důležitá pro obratnost humanoidních robotů?
Detekce prokluzu – konkrétně prediktivní detekce prokluzu, která identifikuje začátek pohybu dříve, než úchop selže – umožňuje robotu aplikovat korekční sílu v reálném čase, místo aby reagoval až po pádu objektu. Bez ní musí roboty používat nadměrnou úchopovou sílu jako bezpečnostní rezervu, což brání manipulaci s křehkými nebo deformovatelnými předměty. To je přímé úzké místo pro humanoidní platformy pokoušející se o nestrukturované manipulační úkoly.
Mohl by být tento senzor použit v protetických rukou?
Ano. Výzkumníci z Cambridge výslovně uvádějí pokročilou protetiku jako aplikační cestu. Stejné miniaturizované 3D snímání síly, které prospívá robotickým chapadlům, by mohlo obnovit hmatovou zpětnou vazbu uživatelům protetických končetin, zlepšit řízení úchopu, bezpečnostní povědomí a sebevědomí uživatele při interakci s předměty.
Jaké jsou další vývojové kroky této technologie?
Uvedený plán týmu zahrnuje miniaturizaci senzorů pod 50 mikrometrů – přibližující se hustotě mechanoreceptorů lidské kůže – a integraci snímání teploty a vlhkosti v budoucích verzích, čímž se posouvají k plně multimodální umělé kůži namísto zařízení pouze pro snímání síly.
Grafenový dotykový senzor z Cambridge představuje technicky nejvěrohodnější krok k překlenutí mezery v dotykovém snímání u humanoidních a kolaborativních robotů, jaký byl dosud publikován. Nedostane se do další generace humanoidních rukou – ale trajektorie od tohoto článku k výrobní součásti je jasnější než kdy dříve.