Dokunma, insansı robotları geride tutan duyudur ve Cambridge Üniversitesi'nden yeni bir grafen bazlı dokunsal sensör, şu ana kadarki en inandırıcı çözüm olabilir. Nature Materials'ta yayımlanan cihaz, insan parmak ucuyla yarışan bir uzamsal çözünürlükte, 3B kuvvet vektörlerini, yüzey dokusunu ve nesne kaymasını gerçek zamanlı olarak algılıyor. Figure, Apptronik ve Tesla Optimus gibi insansı platformlar için bu boşluk, hünerli manipülasyonun sessiz sınırlayıcısı olmuştur.
- Dokunma Neden Robotlara Entegre Edilmesi En Zor Duyu?
- Grafen Dokunsal Sensör Aslında Nasıl Çalışıyor?
- Kıyaslama Performansı: Nasıl Karşılaştırılıyor?
- Bu İnsansı Robotlar ve Cobotlar İçin Ne Anlama Geliyor?
- Bu Robot Alıcıları ve Geliştiricileri İçin Ne Anlama Geliyor?
- Sıkça Sorulan Sorular
Dokunma Neden Robotlara Entegre Edilmesi En Zor Duyu?
Çoğu robotik sistem milimetre hassasiyetinde görebilir ve milimetre altı tekrarlanabilirlikle hareket edebilir. Ancak çiğ bir yumurtayı tutmaları, bir etiketi soymaları veya bir kabloyu geçirmeleri gerektiğinde - herhangi bir insan çocuğunun içgüdüsel olarak yapabildiği görevler - başarısız olurlar. Bunun nedeni dokunsal körlüktür.
İnsan parmakları, her biri farklı uyaranlara (sürekli basınç, cilt gerilmesi, titreşim ve ince doku) ayarlanmış dört farklı mekanoreseptör tipi (SA1, SA2, FA1, FA2) taşır. Birlikte, beynin kavrama kuvvetini milisaniyeler içinde ayarlamak için kullandığı sürekli, yüksek bant genişliğinde çok boyutlu bir veri akışı üretirler. Mevcut robotik tutucularda buna benzer bir şey yoktur.
Cambridge araştırma ekibine liderlik eden Profesör Tawfique Hasan, sorunu açıkça ortaya koyuyor: "Mevcut dokunsal sensörlerin çoğu ya çok hantal, çok kırılgan, üretimi çok karmaşık ya da normal ve teğetsel kuvvetleri doğru bir şekilde ayırt edemiyor. Bu, gerçekten hünerli robotik manipülasyona ulaşmanın önünde büyük bir engel oldu."
Bu sınırlama, bugün her insansı robot demosunda görülebilir. Figure 02, Apptronik Apollo ve Tesla Optimus'un tümü, özenle sahnelenmiş manipülasyon görevlerinde etkileyicidir - ancak yakından izleyin, aynı telafi edici stratejiyi görürsünüz: yavaş, aşırı temkinli kavramalar, düşürmeyi önlemek için uygulanan aşırı sıkma kuvveti ve beklenmedik kaymaya neredeyse sıfır tepki. Eller yetenekli. Deri değil.
Grafen Dokunsal Sensör Aslında Nasıl Çalışıyor?
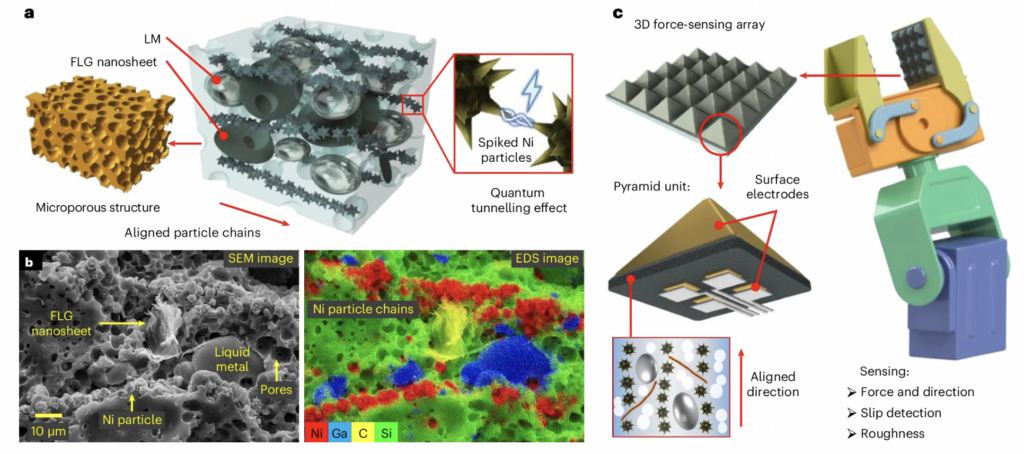
Cambridge sensörü bunu, malzeme bilimi ve biyolojiden ilham alan geometrinin bir kombinasyonuyla çözüyor. Temel malzeme yumuşak bir kompozittir: grafen tabakaları, deforme olabilen sıvı metal mikro damlacıkları ve nikel parçacıkları, hepsi bir silikon elastomer matris içinde süspanse edilmiştir. Malzeme temas altında deforme olduğunda elektrik iletkenliği değişir ve bu değişiklikler kuvvet bilgisini kodlar.
Atılım geometridedir. Kompozit, bazıları yalnızca 200 mikrometre (bir insan saçının çapının yaklaşık iki katı) boyutunda olan minik piramit şeklinde mikro yapılara dönüştürülür. Bu şekil, mekanik stresi yerel noktalarda yoğunlaştıran çıkıntılı yapıların bulunduğu insan derisinin mikro mimarisinden bilinçli olarak ödünç alınmıştır. Piramit uçları aynı şeyi yapay olarak yapar - stres konsantrasyonunu yükselterek sensörü son derece düşük kuvvetlere duyarlı hale getirirken geniş bir ölçüm aralığını korur.
Her piramidin altında, dört elektrot bağımsız elektrik sinyalleri yakalar. Bu dört okumanın göreceli büyüklüğünü karşılaştırarak sensör, normal kuvveti (doğrudan aşağı bastırma) kayma kuvvetlerinden (yanal kayma) ayırt ederek tam 3B kuvvet vektörünü gerçek zamanlı olarak matematiksel olarak yeniden yapılandırır. Bu kayma algılama, kayma tahminini mümkün kılar: sensör, kavrama gerçekten başarısız olmadan önce nesne hareketinin başlangıcını tespit ederek düzeltici kuvvetin proaktif olarak uygulanmasına olanak tanır.
Daha küçük ölçeklerde, bu sensör dizileri ayrıca yüzey dokusu bilgisini çıkarabilir ve nesne hakkında önceden bilgi gerektirmeden yalnızca kuvvet sinyali modellerinden nesne özelliklerini (kütle, geometri ve malzeme yoğunluğu) tanımlayabilir.
Kıyaslama Performansı: Nasıl Karşılaştırılıyor?
Cambridge ekibinin Nature Materials'ta yayımlanan verileri, sensörü mevcut durumun önemli ölçüde ötesine taşıyor. Temel iddia: yeni cihaz, mevcut esnek dokunsal sensörleri hem minimum algılanabilir kuvvet hem de sensör ayak izi açısından kabaca bir büyüklük sırası kadar iyileştiriyor.
| Metrik | Tipik Esnek Dokunsal Sensörler | Cambridge Grafen Sensörü |
|---|---|---|
| Minimum özellik boyutu | ~2.000–5.000 µm | ~200 µm |
| Kuvvet algılama kapasitesi | Milinewton aralığı | Bir kum tanesini algılar |
| Kuvvet boyutluluğu | Yalnızca normal kuvvet (çoğu) | Tam 3B vektör (normal + kayma) |
| Kayma algılama | Kayma sonrası (tepkisel) | Kayma öncesi (tahmine dayalı) |
| Üretim karmaşıklığı | Yüksek (optik veya sert yapılar) | Yumuşak kompozit, optik yok |
| Ölçeklenebilirlik hedefi | Sınırlı | 50 µm altı (gelecek) |
Sensör, robotik tutucu gösterilerinde doğrulandı ve robotların, aşırı kuvvet altında ezilen ince kağıt tüpleri hasarsız kavramasını sağladı. Bu tür bir görev, gerçek zamanlı olarak kalibre edilmiş Newton altı kuvvet kontrolü gerektirir. Önceden programlanmış nesne özelliği varsayımlarına dayanan geleneksel sensörler bunu uyarlamalı olarak yapamaz.
Bu İnsansı Robotlar ve Cobotlar İçin Ne Anlama Geliyor?
Bu sensör tek başına insansı el becerisini çözmez - ancak yığındaki en inatçı donanım darboğazını ele alır. Çoğu insansı platform tarafından kullanılan mevcut geçici çözüm olan görüş tabanlı manipülasyonun temel fiziksel sınırlamaları vardır. Kamera gecikmesi, temas sırasında tıkanma ve iç kavrama kuvvetlerini algılayamama, en iyi görsel-dil-eylem modellerinin bile parmak uçları bir nesneye dokunduğu anda kısmen kör uçması anlamına gelir.
Tahmine dayalı kayma algılama ve 3B kuvvet çözünürlüğüne sahip bir dokunsal deri, geri bildirim döngüsünü tamamen değiştirir. Bir düşüş gerçekleştikten sonra tepki vermek yerine, bir robot yaklaşan kaymayı gösteren vektör kaymasını algılayabilir ve aynı kontrol döngüsünde düzeltici tork uygulayabilir. Çamaşır katlama, cam eşya kullanma, küçük bileşenler monte etme veya sağlık ortamlarında hastalara yardım etme gibi görevler için bu fark, kullanılabilir ile kullanılamaz arasındaki çizgidir.
Burada minyatürleştirme yol haritası da önemlidir. Ekip, 50 mikrometrenin altında sensör özelliklerine giden bir yol olduğunu bildiriyor - bu, gerçek insan derisinin mekanoreseptör yoğunluğuna yaklaşıyor - ve gelecekteki yinelemelerde sıcaklık ve nem algılamanın potansiyel entegrasyonu ile. Bu yörünge, bu çalışmayı izole parmak ucu sensörlerinden ziyade insansı eller için tam yapay deriye doğru güvenilir bir yola koyuyor.
İşbirlikçi robot (cobot) uygulamaları için çıkarımlar da aynı derecede önemlidir. Kuvvet hassasiyetli manipülasyon, Universal Robots UR serisi ve FANUC CRX hattı gibi platformlar için zaten bir satış noktasıdır, ancak mevcut uygulamalar temas yüzeyindeki yerel dokunsal olayları değil, toplam bilek kuvvetini algılar. Bunun gibi sensörler, cobot tutucu seviyesinde parmak başına, temas noktası başına veri sağlayabilir. Montaj veya denetim görevleri için kullanılmış cobot satışı değerlendiriyorsanız, bu izlenmesi gereken yetenek yönüdür.
Bu Robot Alıcıları ve Geliştiricileri İçin Ne Anlama Geliyor?
İnsansı robot geliştiricileri ve alıcıları için bu araştırma, dokunsal algılamanın akademik bir meraktan yakın vadeli bir donanım bileşenine dönüştüğünü gösteriyor. Cambridge Enterprise aracılığıyla bir patent başvurusu yapıldı, bu da ticarileştirmenin spekülatif bir sonuç değil, aktif bir hedef olduğu anlamına geliyor. Lisanslama veya ticari zaman çizelgesi açıklanmadı, ancak ARIA'nın (İngiltere İleri Araştırma ve Buluş Ajansı) dahil olması, üretim ölçeğinde geliştirmenin kapsam dahilinde olduğunu gösteriyor.
Cobot ve endüstriyel tutucu entegratörleri için, 3B kuvvet vektörü + kayma algılama kombinasyonu, kavrama kontrolünün şu anda özel fikstürleme veya yavaş, muhafazakar hareket profilleri gerektirdiği hassas montaj, tıbbi cihaz kullanımı veya gıda işleme uygulamaları için hemen geçerlidir.
Protez geliştiricileri için makale, gelişmiş yapay uzuvlar için dokunsal geri bildirimi doğrudan bir uygulama yolu olarak açıkça belirtiyor. Robot ellere fayda sağlayan aynı minyatürleştirilmiş, deri benzeri algılama, protez el kullanıcılarına anlamlı dokunsal geri bildirim sağlayabilir - bu teknoloji için önemli bir ikincil pazar.
Araştırma, Royal Society, Henry Royce Institute ve ARIA tarafından desteklendi. Multiscale-structured miniaturized 3D force sensors başlıklı makale Nature Materials (2026) dergisinde yayımlandı. Robot Overflow'te insansı robotları değerlendiren ekipler için, dokunsal algılama yeteneği şu anda herhangi bir donanım değerlendirme kriterine eklemeye değerdir.
Sıkça Sorulan Sorular
Cambridge grafen dokunsal sensörü nedir ve ne algılar?
Sensör, bir silikon substrat üzerinde 200 mikrometrelik piramit şeklindeki mikro yapılara şekillendirilmiş grafen, sıvı metal mikro damlacıkları ve nikel parçacıklarından oluşan yumuşak, esnek bir kompozittir. Normal kuvvet, kayma kuvveti, 3B kuvvet vektörleri, yüzey dokusu ve nesne kaymasını eşzamanlı olarak algılar - insan parmak uçlarının çok boyutlu algılamasını yakından yansıtan yetenekler.
Bu sensör mevcut robot dokunsal sensörleriyle nasıl karşılaştırılır?
Nature Materials makalesine göre, Cambridge sensörü mevcut esnek dokunsal sensörleri hem minimum algılanabilir kuvvet hem de uzamsal çözünürlük açısından kabaca bir büyüklük sırası kadar iyileştirir. Ayrıca, çoğu ticari sensörün tamamen eksik olduğu veya zayıf bir şekilde yaklaştığı tahmine dayalı kayma algılama ve 3B kuvvet vektörü yeniden yapılandırması ekler.
Bu grafen dokunsal sensör ticari robotlarda ne zaman kullanılabilir olacak?
Henüz herhangi bir ticari çıkış tarihi açıklanmadı. Cambridge Üniversitesi'nin ticarileştirme kolu olan Cambridge Enterprise aracılığıyla bir patent başvurusu yapıldı ve bu, lisanslama veya şirketleşmenin aktif olarak takip edildiğini gösteriyor. ARIA tarafından desteklenen teknoloji, üretim ölçeğinde geliştirmeyi hedefliyor gibi görünüyor, ancak akademik patent başvurusundan ticari dağıtıma kadar tipik zaman çizelgeleri sensör donanımı için 3-7 yıl arasında değişiyor.
Kayma algılama neden insansı robot el becerisi için önemlidir?
Kayma algılama - özellikle bir kavrama başarısız olmadan önce hareketin başlangıcını tanımlayan tahmine dayalı kayma algılama - bir robotun bir nesne düştükten sonra tepki vermek yerine gerçek zamanlı olarak düzeltici kuvvet uygulamasına olanak tanır. Bu olmadan, robotlar bir güvenlik tamponu olarak aşırı kavrama kuvveti kullanmalıdır, bu da kırılgan veya deforme olabilir nesneleri kullanmayı engeller. Bu, insansı platformların yapılandırılmamış manipülasyon görevlerine girişmesi için doğrudan bir darboğazdır.
Bu sensör protez ellerde kullanılabilir mi?
Evet. Cambridge araştırmacıları, gelişmiş protezleri bir uygulama yolu olarak açıkça tanımlamaktadır. Robot tutuculara fayda sağlayan aynı minyatürleştirilmiş 3B kuvvet algılama, protez uzuv kullanıcılarına dokunsal geri bildirim sağlayarak nesne etkileşimi sırasında kavrama kontrolünü, güvenlik farkındalığını ve kullanıcı güvenini artırabilir.
Bu teknoloji için sonraki geliştirme adımları nelerdir?
Ekip tarafından belirtilen yol haritası, sensörleri insan derisinin mekanoreseptör yoğunluğuna yaklaşan 50 mikrometrenin altına küçültmeyi ve gelecekteki sürümlerde sıcaklık ve nem algılamayı entegre ederek yalnızca kuvvet tabanlı bir cihazdan çok tam bir çok modlu yapay deriye doğru ilerlemeyi içeriyor.
Cambridge'den grafen dokunsal sensör, insansı ve işbirlikçi robotlarda dokunsal algılama boşluğunu kapatmaya yönelik bugüne kadar yayımlanmış en teknik olarak güvenilir adımı temsil ediyor. Bir sonraki insansı el neslinde yer almayacak - ancak bu makaleden bir üretim bileşenine giden yörünge hiç bu kadar net olmamıştı.