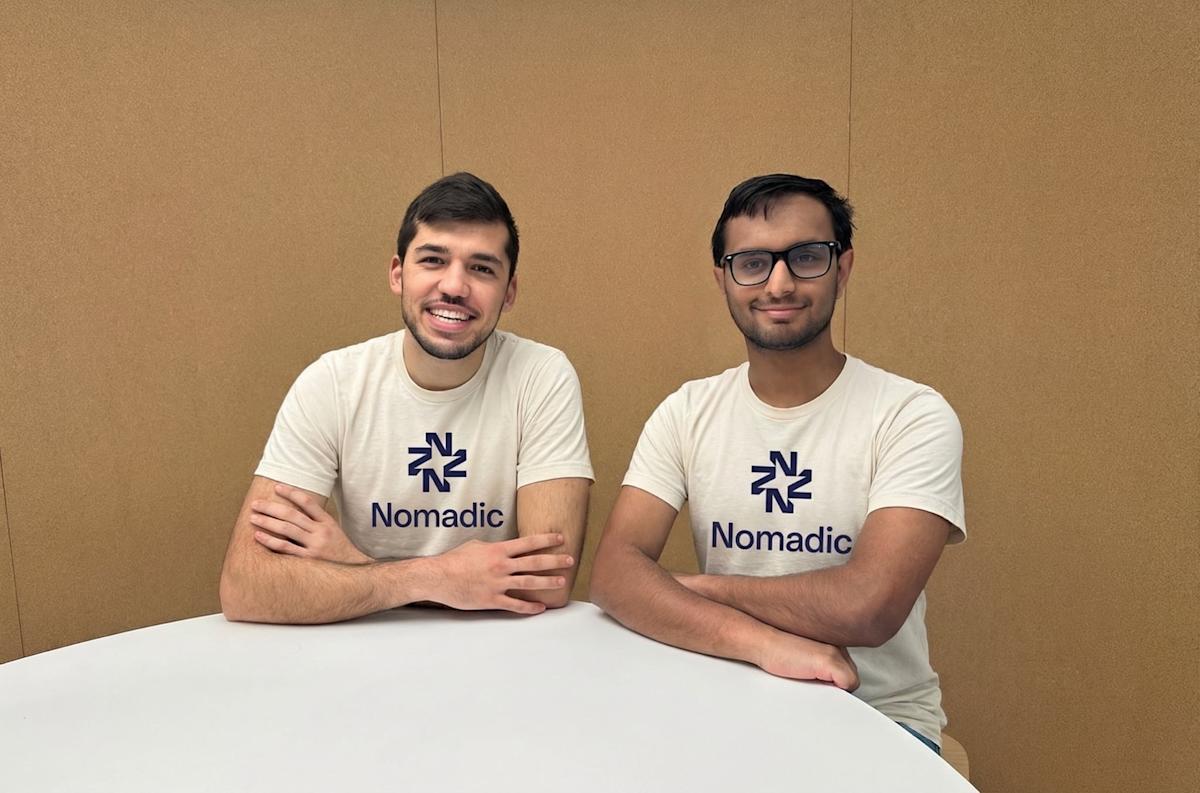

ยานยนต์ไร้คนขับและหุ่นยนต์สร้างข้อมูลเซนเซอร์มากกว่าที่องค์กรส่วนใหญ่จะใช้ได้จริง Nomadic ระดมทุน 8.4 ล้านดอลลาร์ ในรอบ seed เพื่อแก้ปัญหานั้น — โดยสร้างโครงสร้างพื้นฐานที่แปลงฟุตเทจดิบจาก AV และหุ่นยนต์ให้เป็นชุดข้อมูลที่มีโครงสร้างและค้นหาได้ด้วย deep learning ซึ่งช่วยขจัดคอขวดที่คอยจำกัดความเร็วของการพัฒนาระบบอัตโนมัติในอุตสาหกรรมอย่างเงียบๆ
สารบัญ
- Nomadic ทำอะไรจริงๆ?
- ทำไมข้อมูล AV และหุ่นยนต์ถึงจัดการยาก?
- แนวทาง deep learning ของ Nomadic ทำงานอย่างไร?
- สิ่งนี้มีความหมายต่อหุ่นยนต์และระบบอัตโนมัติอย่างไร?
- คำถามที่พบบ่อย
Nomadic ทำอะไรจริงๆ?
Nomadic กำลังสร้างแพลตฟอร์มโครงสร้างพื้นฐานข้อมูลที่แปลงฟุตเทจวิดีโอและเซนเซอร์ดิบที่บันทึกโดยยานยนต์ไร้คนขับและหุ่นยนต์ให้เป็นชุดข้อมูลที่มีโครงสร้างและสามารถสืบค้นได้ แทนที่จะปล่อยให้ฟุตเทจดิบนอนอยู่ในที่เก็บข้อมูล — ซึ่งมีค่าใช้จ่ายสูงและแทบจะค้นหาไม่ได้เลย — ระบบของ Nomadic ใช้โมเดล deep learning เพื่อแท็ก จำแนก และทำดัชนีข้อมูลนั้น เพื่อให้วิศวกรสามารถค้นหาสิ่งที่ต้องการได้จริง
ตามรายงานของ TechCrunch รอบ seed มูลค่า 8.4 ล้านดอลลาร์ ทำให้ Nomadic กลายเป็นโครงสร้างพื้นฐานสำหรับ Physical AI stack ที่กว้างขึ้น — ไม่ใช่แค่สำหรับโปรแกรม AV แต่สำหรับระบบหุ่นยนต์ใดๆ ที่สร้างสตรีมเซนเซอร์อย่างต่อเนื่องซึ่งจำเป็นต้องเปลี่ยนเป็นสัญญาณเทรนนิ่ง
ลองนึกถึงความแตกต่างระหว่างคลังสินค้าที่เต็มไปด้วยกล่องที่ไม่มีป้ายกำกับ กับระบบสินค้าคงคลังที่มีดัชนีครบถ้วน ฟุตเทจนั้นมีอยู่ไม่ว่าจะด้วยวิธีใด แต่มีเพียงเวอร์ชันเดียวเท่านั้นที่ใช้งานได้จริง การเปรียบเทียบนั้นก็พังลงเมื่อขยายขนาด — ปัญหาของข้อมูล AV ไม่ใช่แค่การติดป้ายเท่านั้น แต่เป็นปริมาณมหาศาลรวมกับต้นทุนของการ annotate โดยมนุษย์และความหายากของกรณีขอบที่สำคัญด้านความปลอดภัยที่ซ่อนอยู่ภายในชั่วโมงของฟุตเทจปกติ
ทำไมข้อมูล AV และหุ่นยนต์ถึงจัดการยาก?
ยานยนต์ไร้คนขับคันเดียวสามารถสร้างข้อมูลเซนเซอร์ดิบได้ระหว่าง 1 ถึง 40 เทราไบต์ต่อวัน ขึ้นอยู่กับชุดเซนเซอร์ — กล้อง LiDAR เรดาร์ IMU กองยานเล็กๆ จำนวนสิบคันที่ทำงานต่อเนื่องสร้างข้อมูลมากกว่าที่ไปป์ไลน์ข้อมูลองค์กรส่วนใหญ่ถูกออกแบบมาให้รับมือได้ในหนึ่งสัปดาห์
ปัญหาทวีคูณในสองทิศทาง ประการแรก ค่าใช้จ่ายในการจัดเก็บสะสมอย่างรวดเร็วเมื่อต้องเก็บข้อมูลระดับเพตาไบต์ไว้สำหรับการเทรนโมเดล การตรวจสอบความปลอดภัย และการทบทวนตามกฎระเบียบ ประการที่สอง และสำคัญกว่า ข้อมูลส่วนใหญ่นั้นไม่สามารถใช้งานได้ในทางปฏิบัติ — ไม่สามารถสืบค้น กรอง หรือแสดงผลได้โดยไม่ต้องใช้ความพยายามในการติดป้ายด้วยมนุษย์จำนวนมาก
สำหรับทีมหุ่นยนต์โดยเฉพาะ สิ่งนี้สร้างวงจรย้อนกลับที่เจ็บปวด:
- ปรับใช้หุ่นยนต์ในสนาม
- รวบรวมข้อมูลเซนเซอร์ปริมาณมหาศาล
- พยายามดึงสถานการณ์ความล้มเหลวเฉพาะ กรณีขอบ หรือเหตุการณ์เฉพาะโดเมนที่จำเป็นเพื่อปรับปรุงโมเดล
- การฝึกซ้ำช้าลง
- ประสิทธิภาพการปรับใช้หยุดชะงัก
ขั้นตอนการทำงานของมนุษย์ในการ annotate — ซึ่งเป็นวิธีแก้ปัญหาแบบดั้งเดิม — ไม่สามารถขยายขนาดได้ในเชิงเศรษฐกิจ ต้นทุนการติดป้ายสำหรับชุดข้อมูลการขับขี่อัตโนมัติในอดีตอยู่ระหว่าง 0.05 ถึง 0.50 ดอลลาร์ต่อเฟรม และวิดีโอหนึ่งชั่วโมงที่ 30fps มี 108,000 เฟรม เศรษฐศาสตร์ไม่สนับสนุนให้ทีมใช้ข้อมูลไอเสียทั้งหมดจากกองยานของตน
แนวทาง deep learning ของ Nomadic ทำงานอย่างไร?
ระบบหลักของ Nomadic ใช้โมเดล deep learning กับฟุตเทจดิบเพื่อดึงโครงสร้างความหมายจากสตรีมเซนเซอร์โดยอัตโนมัติ แทนที่จะให้วิศวกรต้องติดป้ายฟุตเทจด้วยตนเองก่อนที่จะค้นหาได้ แพลตฟอร์มจะอนุมานสิ่งที่เกิดขึ้นในฉาก ติดป้ายเหตุการณ์และวัตถุ และจัดระเบียบผลลัพธ์ให้อยู่ในรูปแบบที่สืบค้นได้
ผลกระทบในทางปฏิบัติมีนัยสำคัญ: ทีมหุ่นยนต์และ AV สามารถออกคำสั่งค้นหาด้วยภาษาธรรมชาติหรือแบบมีโครงสร้าง — "แสดงตัวอย่างทั้งหมดที่ยานพาหนะเข้าใกล้คนเดินถนนในระยะต่ำกว่า 2 เมตรในสภาพฝนตก" — และแสดงคลิปที่เกี่ยวข้องจากฟุตเทจหลายล้านชั่วโมงโดยไม่ต้องตรวจสอบด้วยตนเอง
วิธีนี้สะท้อนถึงสิ่งที่ vector databases สมัยใหม่ทำกับข้อความที่ไม่มีโครงสร้าง แต่ประยุกต์ใช้กับข้อมูลเซนเซอร์หลายรูปแบบรวมถึงวิดีโอ point clouds และสตรีม IMU โมเดล deep learning ทำหน้าที่เป็นเลเยอร์การติดป้ายอัตโนมัติ ลดต้นทุนต่อตัวอย่างที่มีป้ายกำกับลงอย่างมาก พร้อมเพิ่มความหนาแน่นของสัญญาณที่สามารถดึงออกมาจากข้อมูลที่มีอยู่
Nomadic เทียบกับแนวทางไปป์ไลน์ข้อมูลแบบดั้งเดิม
| แนวทาง | ต้นทุนการติดป้าย | ความเร็วในการสืบค้น | ความสามารถในการขยายขนาด | การเรียกคืนกรณีขอบ |
|---|---|---|---|---|
| การติดป้ายด้วยมนุษย์ | สูง (0.05–0.50 ดอลลาร์/เฟรม) | ช้า | ต่ำ | ขึ้นอยู่กับผู้ตรวจสอบ |
| การติดป้ายอัตโนมัติตามกฎ | ต่ำ | เร็ว | ปานกลาง | พลาดเหตุการณ์ใหม่ |
| Deep learning ของ Nomadic | ต่ำ–ปานกลาง | เร็ว | สูง | แข็งแกร่งในหมวดที่เทรนแล้ว |
| ไม่มีไปป์ไลน์ (เก็บดิบ) | ไม่มี | ไม่มี | สูง (ต้นทุน) | ศูนย์ |
ข้อควรระวังที่ควรทราบ: การติดป้ายตาม deep learning จะสืบทอดจุดบอดใดๆ ที่มีอยู่ใน distribution การเทรนของโมเดล สำหรับกรณีขอบที่หายากและสำคัญด้านความปลอดภัย — ซึ่งเป็นเหตุการณ์ที่มีค่าที่สุดสำหรับการเทรน — โมเดลที่ไม่ได้เห็นตัวอย่างเพียงพออาจยังไม่สามารถดึงออกมาได้อย่างน่าเชื่อถือ คุณค่าในระยะยาวของ Nomadic น่าจะขึ้นอยู่กับว่าโมเดลของมันสามารถ generalize ได้ดีเพียงใดในการปรับใช้หุ่นยนต์และยานพาหนะที่หลากหลาย
สิ่งนี้มีความหมายต่อหุ่นยนต์และระบบอัตโนมัติอย่างไร?
คอขวดข้อมูลที่ Nomadic กำลังโจมตีนั้นไม่ได้จำกัดเฉพาะยานยนต์ไร้คนขับเท่านั้น มันเป็นปัญหาเดียวกันกับที่ AMR (autonomous mobile robots) ในคลังสินค้า หุ่นยนต์ตรวจสอบทางอุตสาหกรรม ระบบการเกษตรอัตโนมัติ และโปรแกรมหุ่นยนต์ฮิวแมนนอยด์ต้องเผชิญ — ระบบ AI ที่มีร่างกายใดๆ ก็ตามที่สร้างข้อมูลการรับรู้อย่างต่อเนื่องในโลกจริง
สำหรับทีมที่ดำเนินการหรือจัดหากองยานหุ่นยนต์ สิ่งนี้มีความสำคัญในสองทางที่เป็นรูปธรรม
ความเร็วในการฝึก: อัตราที่ระบบหุ่นยนต์ดีขึ้นถูกจำกัดโดยตรงด้วยความเร็วที่ทีมสามารถดึงสัญญาณเทรนนิ่งที่มีความหมายจากข้อมูลการปรับใช้ โครงสร้างพื้นฐานที่เร่งวงจรนั้น — แม้เพียง 2–3 เท่า — จะบีบอัดระยะเวลาการปรับปรุงตามสัดส่วน
ความฉลาดของกองยานในระดับใหญ่: เมื่อกองยานหุ่นยนต์เติบโตขึ้น คุณค่าในการปฏิบัติงานของข้อมูลเซนเซอร์นั้นขยายออกไปนอกเหนือการเทรนโมเดล ข้อมูลที่มีโครงสร้างช่วยปลดล็อกการตรวจจับความผิดปกติ สัญญาณการบำรุงรักษาเชิงคาดการณ์ และการวัดประสิทธิภาพระหว่างยูนิต — ทำให้กองยานหุ่นยนต์กลายเป็นระบบที่บันทึกตัวเองอย่างต่อเนื่อง
สำหรับผู้ปฏิบัติการที่พิจารณาการปรับใช้หุ่นยนต์มือสองหรือ refurbished — ซึ่งการกำหนดค่าเซนเซอร์อาจแตกต่างกันและชุดข้อมูลที่มีอยู่ก่อนมีการดูแลน้อยกว่า — แพลตฟอร์มอย่าง Nomadic มีความเกี่ยวข้องเป็นพิเศษ การป้อนข้อมูลภาคสนามจาก หุ่นยนต์อุตสาหกรรมมือสอง กลับเข้าสู่ไปป์ไลน์เทรนนิ่งที่มีโครงสร้างนั้นเป็นกระบวนการที่ต้องใช้แรงงานคนและมีค่าใช้จ่ายสูงมาโดยตลอด โครงสร้างพื้นฐานการจัดโครงสร้างอัตโนมัติจะเปลี่ยนสมการนั้น
ตัวเลขการระดมทุนรอบ seed 8.4 ล้านดอลลาร์ยังส่งสัญญาณว่าการลงทุนในโครงสร้างพื้นฐานกำลังไหลไปที่ใดใน Physical AI stack ฮาร์ดแวร์ — ตัวหุ่นยนต์เอง — ได้รับความสนใจ แต่เลเยอร์ข้อมูลระหว่างการปรับใช้และการปรับปรุงโมเดลคือที่ที่ความได้เปรียบในการแข่งขันถูกสร้างขึ้น และที่ที่เงินทุนเริ่มกระจุกตัว
ผู้ปฏิบัติการที่ประเมิน โคบอทมือสองสำหรับขาย หรือสร้างโปรแกรมระบบอัตโนมัติขนาดเล็กควรคำนึงถึงต้นทุนไปป์ไลน์ข้อมูลในต้นทุนรวมของการปรับใช้ — คำถามที่ Nomadic กำลังวางตำแหน่งตัวเองเพื่อตอบโดยตรง
คำถามที่พบบ่อย
Nomadic คืออะไรและแก้ปัญหาอะไร?
Nomadic เป็นบริษัทโครงสร้างพื้นฐานข้อมูลที่ใช้ deep learning เพื่อแปลงฟุตเทจเซนเซอร์ดิบจากยานยนต์ไร้คนขับและหุ่นยนต์ให้เป็นชุดข้อมูลที่มีโครงสร้างและค้นหาได้ มันแก้ปัญหาการขยายขนาดของข้อมูลระบบอัตโนมัติ — ซึ่งฟุตเทจปริมาณมากถูกสร้างขึ้นในสนามแต่ไม่สามารถใช้งานได้ในทางปฏิบัติหากไม่มีการ annotate โดยมนุษย์ที่มีค่าใช้จ่ายสูง
ยานยนต์ไร้คนขับสร้างข้อมูลได้เท่าไหร่ต่อวัน?
ยานยนต์ไร้คนขับคันหนึ่งโดยทั่วไปสร้างข้อมูลเซนเซอร์ดิบระหว่าง 1 ถึง 40 เทราไบต์ต่อวัน ขึ้นอยู่กับการกำหนดค่ากล้อง LiDAR และเรดาร์ กองยานสิบคันสามารถสะสมข้อมูลได้หลายร้อยเทราไบต์ต่อสัปดาห์ ทำให้การประมวลผลด้วยมนุษย์ไม่คุ้มค่าในเชิงเศรษฐกิจในระดับใหญ่
แนวทาง deep learning ของ Nomadic แตกต่างจากการติดป้ายด้วยมนุษย์อย่างไร?
การติดป้ายด้วยมนุษย์มีค่าใช้จ่ายระหว่าง 0.05 ถึง 0.50 ดอลลาร์ต่อเฟรม ทำให้มีค่าใช้จ่ายสูงเกินไปในระดับกองยาน Nomadic ใช้โมเดล deep learning เพื่อติดป้ายและทำดัชนีฟุตเทจโดยอัตโนมัติ ช่วยให้วิศวกรสามารถสืบค้นข้ามชุดข้อมูลขนาดใหญ่ได้โดยไม่ต้องตรวจสอบทีละเฟรมด้วยมนุษย์ — ลดต้นทุนการติดป้ายและเวลาในการรับข้อมูลเชิงลึกลงอย่างมาก
คอขวดข้อมูลส่งผลกระทบต่อหุ่นยนต์อื่นนอกเหนือจากยานยนต์ไร้คนขับหรือไม่?
ใช่ ระบบ AI ที่มีร่างกายใดๆ — AMR ในคลังสินค้า หุ่นยนต์ตรวจสอบ ระบบการเกษตรอัตโนมัติ แพลตฟอร์มฮิวแมนนอยด์ — สร้างข้อมูลเซนเซอร์อย่างต่อเนื่องที่เผชิญกับความท้าทายในการจัดโครงสร้างและการดึงข้อมูลเดียวกัน ปัญหาจะขยายขนาดตามขนาดกองยานและชั่วโมงการทำงาน โดยไม่ขึ้นกับแอปพลิเคชันหุ่นยนต์เฉพาะ
การระดมทุนนี้มีความหมายต่อระบบนิเวศ Physical AI ในวงกว้างอย่างไร?
รอบ seed 8.4 ล้านดอลลาร์ส่งสัญญาณว่านักลงทุนเริ่มตระหนักว่าเลเยอร์โครงสร้างพื้นฐานข้อมูล — ไม่ใช่แค่ฮาร์ดแวร์หรือโมเดล AI หลัก — เป็นคอขวดสำคัญในการพัฒนาระบบอัตโนมัติ การลงทุนในโครงสร้างพื้นฐานไปป์ไลน์ข้อมูลเป็นตัวชี้วัดนำของโปรแกรมปรับใช้ Physical AI ที่เติบโตเต็มที่
ข้อมูลไอเสียจากระบบอัตโนมัตินั้นมหาศาลมาโดยตลอด ชิ้นส่วนที่ขาดหายไปคือโครงสร้างพื้นฐานที่จะเปลี่ยนมันให้เป็นสัญญาณที่ใช้ได้ แนวทางของ Nomadic — การใช้ deep learning เป็นเลเยอร์จัดโครงสร้างอัตโนมัติ — จัดการกับข้อจำกัดที่ส่งผลกระทบต่อทุกองค์กรที่ปรับใช้หุ่นยนต์หรือยานพาหนะในระดับใหญ่ การระดมทุนรอบ seed จะไม่แก้ปัญหาชั่วข้ามคืน แต่มันเป็นสัญญาณทิศทางที่ชัดเจนว่าเลเยอร์ข้อมูลคือที่ที่ความได้เปรียบในการแข่งขันครั้งต่อไปใน Physical AI จะถูกสร้างขึ้น