สัมผัสคือประสาทสัมผัสที่ฉุดรั้งหุ่นยนต์ฮิวแมนนอยด์ไว้ — และเซ็นเซอร์สัมผัสจากกราฟีนใหม่ของมหาวิทยาลัยเคมบริดจ์อาจเป็นทางออกที่น่าเชื่อถือที่สุดเท่าที่มีมา ตีพิมพ์ใน Nature Materials อุปกรณ์นี้ตรวจจับเวกเตอร์แรง 3 มิติ พื้นผิว และการลื่นไถลของวัตถุแบบเรียลไทม์ ด้วยความละเอียดเชิงพื้นที่ที่เทียบชั้นปลายนิ้วมนุษย์ สำหรับแพลตฟอร์มฮิวแมนนอยด์อย่าง Figure, Apptronik และ Tesla Optimus ช่องว่างนี้เป็นข้อจำกัดที่ถูกมองข้ามมานานสำหรับการจัดการที่คล่องแคล่ว
- ทำไมการสัมผัสถึงเป็นประสาทสัมผัสที่ยากที่สุดในการออกแบบให้หุ่นยนต์
- เซ็นเซอร์สัมผัสกราฟีนทำงานอย่างไรจริง ๆ
- ประสิทธิภาพเทียบชั้น: เทียบกับเซ็นเซอร์อื่นได้อย่างไร?
- ความหมายต่อหุ่นยนต์ฮิวแมนนอยด์และโคบอท
- ความหมายต่อผู้ซื้อและนักพัฒนาหุ่นยนต์
- คำถามที่พบบ่อย
ทำไมการสัมผัสถึงเป็นประสาทสัมผัสที่ยากที่สุดในการออกแบบให้หุ่นยนต์
ระบบหุ่นยนต์ส่วนใหญ่สามารถมองเห็นด้วยความแม่นยำระดับมิลลิเมตรและเคลื่อนที่ด้วยความสามารถในการทำซ้ำระดับต่ำกว่ามิลลิเมตร แต่เมื่อถึงเวลาที่ต้องจัดการไข่ดิบ ลอกฉลาก หรือร้อยสายเคเบิล — งานที่เด็กมนุษย์คนไหนก็ทำได้โดยสัญชาตญาณ — พวกมันกลับล้มเหลว สาเหตุคืออาการตาบอดทางการสัมผัส
ปลายนิ้วมนุษย์มีตัวรับกลไก 4 ประเภท (SA1, SA2, FA1, FA2) แต่ละประเภทตอบสนองต่อสิ่งเร้าต่างกัน: แรงกดคงที่ การยืดของผิวหนัง การสั่นสะเทือน และพื้นผิวละเอียด เมื่อรวมกันแล้วจะสร้างกระแสข้อมูลหลายมิติต่อเนื่องแบบแบนด์วิดท์สูงซึ่งสมองใช้ปรับแรงจับในเวลาไม่กี่มิลลิวินาที หุ่นยนต์กริปเปอร์ในปัจจุบันไม่มีอะไรเทียบได้
ศาสตราจารย์ทาวฟิก ฮาซัน หัวหน้าทีมวิจัยเคมบริดจ์ กล่าวถึงปัญหาอย่างตรงไปตรงมา: "เซ็นเซอร์สัมผัสที่มีอยู่ส่วนใหญ่要么ใหญ่เกินไป เปราะบางเกินไป ผลิตซับซ้อนเกินไป หรือไม่สามารถแยกแยะแรงปกติกับแรงสัมผัสได้อย่างแม่นยำ นี่เป็นอุปสรรคสำคัญในการบรรลุการจัดการหุ่นยนต์ที่คล่องแคล่วอย่างแท้จริง"
ข้อจำกัดนี้ปรากฏให้เห็นในการสาธิตหุ่นยนต์ฮิวแมนนอยด์ทุกครั้งในปัจจุบัน Figure 02, Apptronik Apollo และ Tesla Optimus สร้างความประทับใจในงานจัดการที่ถูกจัดฉากอย่างระมัดระวัง — แต่ถ้าสังเกตดี ๆ จะเห็นกลยุทธ์ชดเชยแบบเดียวกัน: การจับที่ช้า ระมัดระวังมากเกินไป ใช้แรงบีบมากเกินไปเพื่อป้องกันการตก และแทบไม่มีความสามารถในการตอบสนองต่อการลื่นไถลที่ไม่คาดคิด มือนั้นมีความสามารถ แต่ผิวหนังไม่
เซ็นเซอร์สัมผัสกราฟีนทำงานอย่างไรจริง ๆ
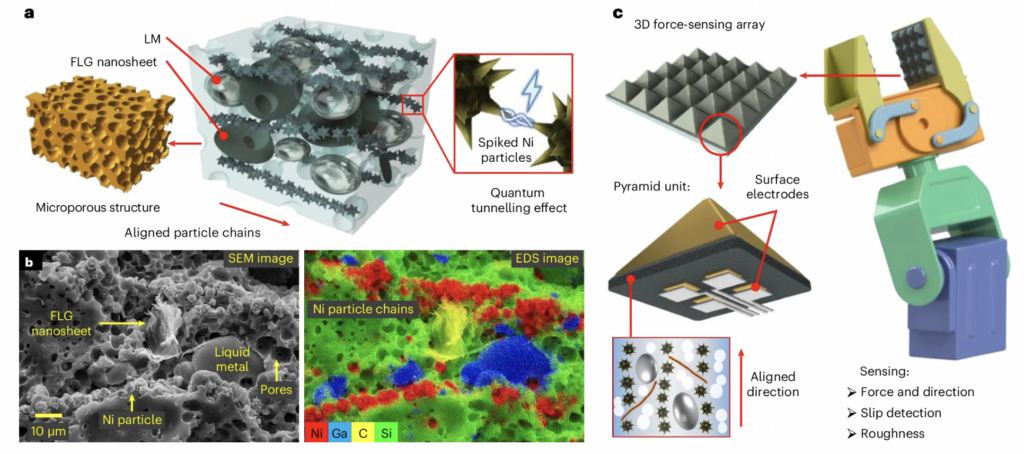
เซ็นเซอร์เคมบริดจ์แก้ปัญหานี้ด้วยการผสมผสานระหว่างวิทยาศาสตร์วัสดุและเรขาคณิตที่ได้แรงบันดาลใจจากธรรมชาติ วัสดุหลักคือคอมโพสิตนิ่ม: แผ่นกราฟีน หยดโลหะเหลวที่เปลี่ยนรูปได้ และอนุภาคนิกเกิล ทั้งหมดแขวนลอยอยู่ในเมทริกซ์ซิลิโคนอีลาสโตเมอร์ เมื่อวัสดุเกิดการเปลี่ยนรูปภายใต้การสัมผัส ค่าการนำไฟฟ้าจะเปลี่ยนไป — และการเปลี่ยนแปลงนั้นเข้ารหัสข้อมูลแรง
ความก้าวหน้าอยู่ที่เรขาคณิต คอมโพสิตถูกหล่อเป็นโครงสร้างจุลภาครูปพีระมิดขนาดเล็ก บางอันเล็กถึง 200 ไมโครเมตร (ประมาณสองเท่าของเส้นผ่านศูนย์กลางเส้นผมมนุษย์) รูปทรงนี้ยืมมาจากโครงสร้างจุลภาคของผิวหนังมนุษย์ ซึ่งโครงสร้างสันจะรวมความเค้นเชิงกลไว้ที่จุดเฉพาะ ปลายพีระมิดทำสิ่งเดียวกันโดยธรรมชาติ — มันขยายความเข้มข้นของความเค้น ทำให้เซ็นเซอร์ตอบสนองต่อแรงต่ำมากในขณะที่ยังคงช่วงการวัดที่กว้าง
ใต้พีระมิดแต่ละอัน มีอิเล็กโทรดสี่ตัวจับสัญญาณไฟฟ้าอิสระ โดยการเปรียบเทียบขนาดสัมพัทธ์ของค่าที่อ่านได้ทั้งสี่ เซ็นเซอร์จะสร้าง เวกเตอร์แรง 3 มิติ ขึ้นใหม่ทางคณิตศาสตร์ — แยกแรงปกติ (กดลงตรง) ออกจากแรงเฉือน (เลื่อนด้านข้าง) — แบบเรียลไทม์ การตรวจจับแรงเฉือนนี้ทำให้คาดการณ์การลื่นไถลได้: เซ็นเซอร์ระบุจุดเริ่มต้นของการเคลื่อนที่ของวัตถุก่อนที่การจับจะล้มเหลวจริง ทำให้สามารถใช้แรงแก้ไขได้เชิงรุก
ในสเกลที่เล็กลง อาเรย์ของเซ็นเซอร์เหล่านี้ยังสามารถดึงข้อมูลพื้นผิวและระบุคุณสมบัติของวัตถุ — มวล เรขาคณิต และความหนาแน่นของวัสดุ — จากรูปแบบสัญญาณแรงเพียงอย่างเดียว โดยไม่ต้องมีความรู้เกี่ยวกับวัตถุล่วงหน้า
ประสิทธิภาพเทียบชั้น: เทียบกับเซ็นเซอร์อื่นได้อย่างไร?
ข้อมูลที่ทีมเคมบริดจ์ตีพิมพ์ใน Nature Materials ระบุว่าเซ็นเซอร์นี้ก้าวข้ามเทคโนโลยีปัจจุบันอย่างมีนัยสำคัญ ข้ออ้างสำคัญ: อุปกรณ์ใหม่นี้ปรับปรุงเซ็นเซอร์สัมผัสแบบยืดหยุ่นที่มีอยู่ ประมาณหนึ่งออร์เดอร์ของขนาด ทั้งในแง่ของแรงตรวจจับต่ำสุดและขนาดของเซ็นเซอร์
| ตัวชี้วัด | เซ็นเซอร์สัมผัสแบบยืดหยุ่นทั่วไป | เซ็นเซอร์กราฟีนเคมบริดจ์ |
|---|---|---|
| ขนาดคุณสมบัติขั้นต่ำ | ~2,000–5,000 µm | ~200 µm |
| ความสามารถตรวจจับแรง | ช่วงมิลลินิวตัน | ตรวจจับเม็ดทรายได้ |
| มิติของแรง | แรงปกติเท่านั้น (ส่วนใหญ่) | เวกเตอร์ 3 มิติเต็ม (ปกติ + เฉือน) |
| การตรวจจับการลื่นไถล | หลังการลื่น (เชิงรับ) | ก่อนการลื่น (เชิงคาดการณ์) |
| ความซับซ้อนในการผลิต | สูง (ออปติกหรือโครงสร้างแข็ง) | คอมโพสิตนิ่ม ไม่ใช้ออปติก |
| เป้าหมายการขยายสเกล | จำกัด | ต่ำกว่า 50 µm (อนาคต) |
เซ็นเซอร์ได้รับการตรวจสอบในการสาธิตหุ่นยนต์กริปเปอร์ ซึ่งทำให้หุ่นยนต์สามารถจับหลอดกระดาษบาง — วัตถุที่บี้ภายใต้แรงเกินพอ — โดยไม่เสียหาย งานประเภทนี้ต้องการการควบคุมแรงต่ำกว่า 1 นิวตันที่ปรับเทียบแบบเรียลไทม์ เซ็นเซอร์ทั่วไปที่อาศัยสมมติฐานคุณสมบัติวัตถุที่ตั้งโปรแกรมไว้ล่วงหน้า ไม่สามารถทำแบบปรับตัวได้
ความหมายต่อหุ่นยนต์ฮิวแมนนอยด์และโคบอท
เซ็นเซอร์นี้ไม่ได้แก้ปัญหาความคล่องแคล่วของหุ่นยนต์ฮิวแมนนอยด์ได้ด้วยตัวเอง — แต่จัดการกับคอขวดฮาร์ดแวร์ที่ดื้อรั้นที่สุดในระบบ การจัดการด้วยการมองเห็น ซึ่งเป็นแนวทางสำรองที่แพลตฟอร์มฮิวแมนนอยด์ส่วนใหญ่ใช้ มีข้อจำกัดทางกายภาพพื้นฐาน ความหน่วงของกล้อง การบดบังเมื่อสัมผัส และการไม่สามารถสัมผัสแรงจับภายใน หมายความว่าแม้แต่โมเดลวิสัยทัศน์-ภาษา-การกระทำที่ดีที่สุดก็ยังบินแบบตาบอดบางส่วนทันทีที่ปลายนิ้วสัมผัสวัตถุ
สกินสัมผัสที่ตรวจจับการลื่นไถลเชิงคาดการณ์และความละเอียดแรง 3 มิติเปลี่ยนลูปป้อนกลับทั้งหมด แทนที่จะตอบสนองต่อการตกหลังจากที่เกิดขึ้น หุ่นยนต์สามารถรับรู้การเปลี่ยนแปลงของเวกเตอร์ที่บ่งชี้การลื่นไถลที่ใกล้จะเกิดขึ้น และใช้แรงบิดแก้ไขในรอบควบคุมเดียวกัน สำหรับงานเช่นพับผ้า จับแก้ว ประกอบชิ้นส่วนเล็ก หรือช่วยเหลือผู้ป่วยในสถานพยาบาล ความแตกต่างนี้คือเส้นแบ่งระหว่างการนำไปใช้ได้และไม่ได้
แผนที่นำทางการย่อขนาดก็สำคัญเช่นกัน ทีมรายงานเส้นทางไปสู่คุณสมบัติเซ็นเซอร์ที่ต่ำกว่า 50 ไมโครเมตร — เข้าใกล้ความหนาแน่นของตัวรับกลไกของผิวหนังมนุษย์จริง — โดยมีศักยภาพในการรวมการตรวจจับอุณหภูมิและความชื้นในอนาคต เส้นทางนั้นทำให้งานนี้อยู่ในเส้นทางที่น่าเชื่อถือสู่ผิวหนังเทียมเต็มรูปแบบสำหรับมือฮิวแมนนอยด์ ไม่ใช่แค่เซ็นเซอร์ปลายนิ้วที่แยกเดี่ยว
สำหรับการประยุกต์ใช้หุ่นยนต์ร่วมปฏิบัติงาน (โคบอท) ผลกระทบก็สำคัญไม่แพ้กัน การจัดการที่ไวต่อแรงเป็นจุดขายของแพลตฟอร์มอย่าง Universal Robots UR-series และ FANUC CRX line อยู่แล้ว แต่การใช้งานในปัจจุบันตรวจจับแรงข้อมือโดยรวม ไม่ใช่เหตุการณ์สัมผัสเฉพาะที่ที่พื้นผิวสัมผัส เซ็นเซอร์แบบนี้สามารถให้ข้อมูลแบบต่อนิ้ว ต่อจุดสัมผัสที่ระดับกริปเปอร์โคบอท หากคุณกำลังประเมิน โคบอทมือสอง สำหรับงานประกอบหรือตรวจสอบ นี่คือทิศทางความสามารถที่ควรจับตามอง
ความหมายต่อผู้ซื้อและนักพัฒนาหุ่นยนต์
สำหรับนักพัฒนาและผู้ซื้อหุ่นยนต์ฮิวแมนนอยด์ งานวิจัยนี้ส่งสัญญาณว่าการสัมผัสกำลังเคลื่อนจากความอยากรู้ทางวิชาการไปสู่ส่วนประกอบฮาร์ดแวร์ในอนาคตอันใกล้ มีการยื่นจดสิทธิบัตรผ่าน Cambridge Enterprise ซึ่งหมายความว่าการนำไปใช้เชิงพาณิชย์เป็นเป้าหมายที่ดำเนินการอยู่ ไม่ใช่ผลลัพธ์เชิงคาดเดา ยังไม่มีการเปิดเผยระยะเวลาในการอนุญาตหรือการค้า แต่การมีส่วนร่วมของ ARIA (หน่วยงานวิจัยและประดิษฐ์ขั้นสูงแห่งสหราชอาณาจักร) บ่งชี้ว่าการพัฒนาในระดับการผลิตอยู่ในขอบเขต
สำหรับผู้รวมระบบโคบอทและกริปเปอร์อุตสาหกรรม การรวมเวกเตอร์แรง 3 มิติ + การตรวจจับการลื่นไถลมีความเกี่ยวข้องทันทีกับงานประกอบที่มีความแม่นยำ การจัดการอุปกรณ์ทางการแพทย์ หรือการแปรรูปอาหาร ซึ่งปัจจุบันการควบคุมการจับต้องใช้อุปกรณ์จับยึดเฉพาะหรือโปรไฟล์การเคลื่อนที่ที่ช้าและอนุรักษ์นิยม
สำหรับนักพัฒนาขาเทียม บทความระบุอย่างชัดเจนว่าการป้อนกลับทางการสัมผัสสำหรับแขนขาเทียมขั้นสูงเป็นเส้นทางการประยุกต์ใช้โดยตรง การตรวจจับแบบย่อส่วนเหมือนผิวหนังเดียวกันที่เป็นประโยชน์ต่อมือหุ่นยนต์สามารถฟื้นฟูการป้อนกลับทางการสัมผัสที่มีความหมายให้กับผู้ใช้มือเทียม — ตลาดรองที่มีนัยสำคัญสำหรับเทคโนโลยีนี้
งานวิจัยนี้ได้รับการสนับสนุนจาก Royal Society, Henry Royce Institute และ ARIA บทความ — Multiscale-structured miniaturized 3D force sensors — ตีพิมพ์ใน Nature Materials (2026) สำหรับทีมที่ประเมิน หุ่นยนต์ฮิวแมนนอยด์บน Robot Overflow ความสามารถในการสัมผัสคุ้มค่าที่จะเพิ่มในเกณฑ์การประเมินฮาร์ดแวร์ตั้งแต่ตอนนี้
คำถามที่พบบ่อย
เซ็นเซอร์สัมผัสกราฟีนของเคมบริดจ์คืออะไรและตรวจจับอะไร?
เซ็นเซอร์เป็นคอมโพสิตนิ่มและยืดหยุ่นของกราฟีน หยดโลหะเหลวที่เปลี่ยนรูปได้ และอนุภาคนิกเกิล ขึ้นรูปเป็นโครงสร้างจุลภาครูปพีระมิดขนาด 200 ไมโครเมตร บนพื้นผิวซิลิโคน ตรวจจับแรงปกติ แรงเฉือน เวกเตอร์แรง 3 มิติ พื้นผิว และการลื่นไถลของวัตถุพร้อมกัน — ความสามารถที่ใกล้เคียงกับการรับรู้หลายมิติของปลายนิ้วมนุษย์
เซ็นเซอร์นี้เทียบกับเซ็นเซอร์สัมผัสหุ่นยนต์ที่มีอยู่ได้อย่างไร?
ตามบทความใน Nature Materials เซ็นเซอร์เคมบริดจ์ปรับปรุงเซ็นเซอร์สัมผัสแบบยืดหยุ่นปัจจุบัน ประมาณหนึ่งออร์เดอร์ของขนาด ทั้งในแรงตรวจจับต่ำสุดและความละเอียดเชิงพื้นที่ นอกจากนี้ยังเพิ่มการตรวจจับการลื่นไถลเชิงคาดการณ์และการสร้างเวกเตอร์แรง 3 มิติ — ความสามารถที่เซ็นเซอร์เชิงพาณิชย์ส่วนใหญ่ไม่มีหรือประมาณค่าได้ไม่ดี
เซ็นเซอร์สัมผัสกราฟีนนี้จะพร้อมใช้ในหุ่นยนต์เชิงพาณิชย์เมื่อใด?
ยังไม่มีการประกาศวันวางจำหน่ายเชิงพาณิชย์ มีการยื่นขอสิทธิบัตรผ่าน Cambridge Enterprise ซึ่งเป็นหน่วยงานเชิงพาณิชย์ของมหาวิทยาลัยเคมบริดจ์ ซึ่งบ่งชี้ถึงการแสวงหาใบอนุญาตหรือการแยกตัวออกมา โดยได้รับการสนับสนุนจาก ARIA เทคโนโลยีนี้ดูเหมือนมุ่งเป้าไปที่การพัฒนาในระดับการผลิต แต่ระยะเวลาโดยทั่วไปจากการยื่นสิทธิบัตรทางวิชาการไปจนถึงการใช้งานเชิงพาณิชย์สำหรับฮาร์ดแวร์เซ็นเซอร์อยู่ที่ 3–7 ปี
ทำไมการตรวจจับการลื่นไถลถึงสำคัญต่อความคล่องแคล่วของหุ่นยนต์ฮิวแมนนอยด์?
การตรวจจับการลื่นไถล — โดยเฉพาะการตรวจจับการลื่นไถล เชิงคาดการณ์ ซึ่งระบุจุดเริ่มต้นของการเคลื่อนที่ก่อนที่การจับจะล้มเหลว — ช่วยให้หุ่นยนต์ใช้แรงแก้ไขแบบเรียลไทม์แทนที่จะตอบสนองหลังจากวัตถุหลุดมือแล้ว หากไม่มีการตรวจจับนี้ หุ่นยนต์ต้องใช้แรงจับมากเกินไปเป็นตัวกันชนด้านความปลอดภัย ซึ่งขัดขวางการจัดการวัตถุที่เปราะบางหรือเปลี่ยนรูปได้ นี่คือคอขวดโดยตรงสำหรับแพลตฟอร์มฮิวแมนนอยด์ที่พยายามทำงานจัดการแบบไม่มีโครงสร้าง
เซ็นเซอร์นี้สามารถใช้ในมือเทียมได้หรือไม่?
ได้ นักวิจัยเคมบริดจ์ระบุอย่างชัดเจนว่าขาเทียมขั้นสูงเป็นเส้นทางการประยุกต์ใช้ การตรวจจับแรง 3 มิติแบบย่อส่วนเดียวกันที่เป็นประโยชน์ต่อกริปเปอร์หุ่นยนต์สามารถฟื้นฟูการป้อนกลับทางการสัมผัสให้กับผู้ใช้แขนขาเทียม ปรับปรุงการควบคุมการจับ การรับรู้ด้านความปลอดภัย และความมั่นใจของผู้ใช้ระหว่างการโต้ตอบกับวัตถุ
ขั้นตอนการพัฒนาต่อไปของเทคโนโลยีนี้คืออะไร?
แผนที่นำทางที่ทีมระบุรวมถึงการย่อส่วนเซ็นเซอร์ให้ต่ำกว่า 50 ไมโครเมตร — เข้าใกล้ความหนาแน่นของตัวรับกลไกของผิวหนังมนุษย์ — และรวมการตรวจจับอุณหภูมิและความชื้นในเวอร์ชันอนาคต ก้าวไปสู่ผิวหนังเทียมแบบหลายโหมดเต็มรูปแบบแทนที่จะเป็นอุปกรณ์วัดแรงเพียงอย่างเดียว
เซ็นเซอร์สัมผัสกราฟีนจากเคมบริดจ์แสดงถึงก้าวที่น่าเชื่อถือทางเทคนิคมากที่สุดในการปิดช่องว่างการรับรู้สัมผัสในหุ่นยนต์ฮิวแมนนอยด์และหุ่นยนต์ร่วมปฏิบัติงานที่ตีพิมพ์จนถึงปัจจุบัน มันจะไม่ถูกจัดส่งในหุ่นยนต์มือฮิวแมนนอยด์รุ่นถัดไป — แต่เส้นทางจากบทความนี้ไปสู่ส่วนประกอบการผลิตนั้นชัดเจนกว่าที่เคย