นักลงทุนทุ่มเงิน 6.1 พันล้านดอลลาร์ให้กับหุ่นยนต์ฮิวแมนนอยด์ ในปีเดียว ซึ่งมากกว่าปีก่อนหน้านั้นถึงสี่เท่า การหลั่งไหลของเงินทุนนี้ไม่ได้มาจากมอเตอร์ที่ดีขึ้นหรือแอคชูเอเตอร์ที่ถูกลง แต่มาจากความก้าวหน้าพื้นฐานในวิธีการเรียนรู้ของหุ่นยนต์ ที่ค่อยๆ ก่อตัวขึ้นตั้งแต่ปี 2015 และทำให้หุ่นยนต์ในนิยายวิทยาศาสตร์กลายเป็นเป้าหมายทางวิศวกรรมที่สมจริง
- ทำไมการเรียนรู้ของหุ่นยนต์ถึงเปลี่ยนทุกสิ่งหลังปี 2015
- จากกฎสู่การเรียนรู้แบบเสริมแรง: ยุคแห่งการจำลอง
- โมเดลพื้นฐานให้สามัญสำนึกแก่หุ่นยนต์ได้อย่างไร
- ข้อจำกัดที่ยังคงฉุดรั้งอุตสาหกรรม
- สิ่งนี้หมายถึงอะไรสำหรับผู้ซื้อหุ่นยนต์และตลาดฮาร์ดแวร์
- คำถามที่พบบ่อย
ทำไมการเรียนรู้ของหุ่นยนต์ถึงเปลี่ยนทุกสิ่งหลังปี 2015
ตลอดประวัติศาสตร์ของหุ่นยนต์ส่วนใหญ่ ปัญญาหมายถึงกฎ — คำสั่งที่เขียนด้วยมือหลายพันชุดโดยวิศวกรเพื่อครอบคลุมทุกสถานการณ์ที่คาดการณ์ไว้ แขนหุ่นยนต์ที่พับผ้าต้องการตรรกะที่ชัดเจนสำหรับการวางแนวแขนเสื้อ ความแข็งของผ้า การตรวจจับปลอกคอ และกรณีพิเศษอีกหลายสิบกรณี ชุดกฎจะซับซ้อนมากขึ้นก่อนที่จะเชื่อถือได้
แนวทางดังกล่าวสร้างหุ่นยนต์อุตสาหกรรมที่เชื่อถือได้สำหรับสภาพแวดล้อมที่มีโครงสร้าง — สายเชื่อม เซลล์หยิบและวาง ระบบสายพานลำเลียง — แต่ไม่สามารถปรับใช้ได้ ย้ายแขนเดียวกันไปยังบริบทอื่น เปลี่ยนแสงสว่าง แนะนำรูปทรงวัตถุใหม่ ประสิทธิภาพจะลดลงทันที
ช่องว่างระหว่างสิ่งที่หุ่นยนต์ทำได้กับสิ่งที่นักวิจัยฝันไว้ว่าจะทำได้ยังคงกว้างอย่างดื้อรั้น จากนั้น ประมาณปี 2015 วิธีการก็เปลี่ยนไป
ตามการเจาะลึกของ MIT Technology Review ในประวัติศาสตร์ร่วมสมัยของการเรียนรู้ของหุ่นยนต์ การเปลี่ยนแปลงสำคัญคือการเปลี่ยนจากการเข้ารหัสกฎไปสู่การลองผิดลองถูกที่ขับเคลื่อนด้วยข้อมูล — และหลังจากปี 2022 เป็นต้นไป สู่โมเดลพื้นฐาน AI ที่เรียนรู้จากข้อมูลขนาดใหญ่จากอินเทอร์เน็ต แทนที่จะเป็นการจำลองที่สร้างด้วยมือเพียงอย่างเดียว
จากกฎสู่การเรียนรู้แบบเสริมแรง: ยุคแห่งการจำลอง
ประมาณปี 2015 ห้องปฏิบัติการหุ่นยนต์ชั้นนำเริ่มแทนที่กฎที่เขียนด้วยมือด้วย การเรียนรู้แบบเสริมแรง (Reinforcement Learning - RL) — วิธีการฝึกที่เอเจนต์ AI ได้รับสัญญาณรางวัลสำหรับการกระทำที่สำเร็จ และสัญญาณลงโทษสำหรับความล้มเหลว จากนั้นทำซ้ำหลายล้านครั้งเพื่อค้นหากลยุทธ์ของตัวเอง
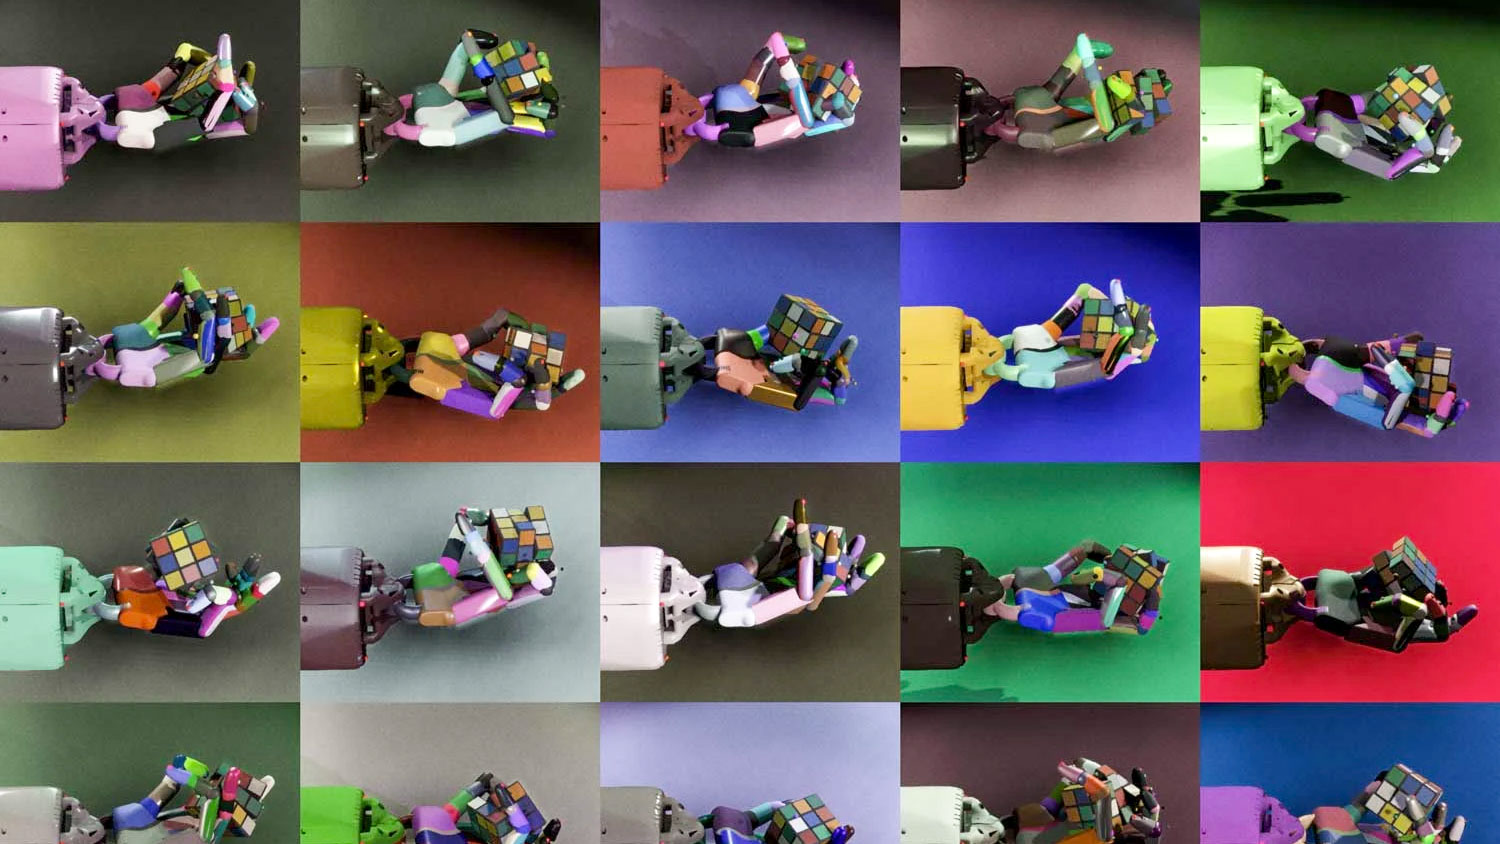
โครงการ Dactyl ของ OpenAI ซึ่งเป็นมือหุ่นยนต์ห้านิ้วที่ฝึกฝนในการจำลองล้วนๆ แสดงให้เห็นทั้งพลังและข้อจำกัดหลักของแนวทางนี้ Dactyl เรียนรู้ที่จะจัดการลูกบาศก์ขนาดเล็กโดยการฝึกในสภาพแวดล้อมดิจิทัล — โดยพื้นฐานแล้วเป็นฟิสิกส์เอ็นจิ้นเสมือน — ก่อนที่จะนำไปใช้กับฮาร์ดแวร์จริง ปัญหา: แม้แต่ความคลาดเคลื่อนเล็กน้อยระหว่างโลกจำลองกับความเป็นจริงทางกายภาพก็ทำให้ประสิทธิภาพลดลงอย่างรุนแรง
วิธีการแก้ปัญหาทางวิศวกรรมคือ การสุ่มโดเมน (Domain Randomisation) — การจงใจแนะนำความแปรผันแบบสุ่มในสภาพแวดล้อมการฝึกจำลองหลายล้านแบบ ค่าสัมประสิทธิ์แรงเสียดทาน สภาพแสง สีวัตถุ และพื้นผิวถูกสุ่มเปลี่ยนไป เพื่อให้กลยุทธ์ที่ฝึกมาแข็งแกร่งพอที่จะรับมือกับความยุ่งเหยิงของโลกจริง เทคนิคนี้ทำงานได้ดีพอที่ Dactyl จะสามารถแก้ลูกบาศก์รูบิคได้ — แต่มีเพียง 60% ของเวลาในการสลับมาตรฐาน และลดลงเหลือ 20% ในการกำหนดค่าที่ยากขึ้น
ตัวเลขเหล่านั้นสำคัญสำหรับการเข้าใจว่าสาขานี้อยู่ตรงไหนในเวลานั้น RL ที่ฝึกในการจำลองสร้างความคล่องแคล่วที่น่าประทับใจอย่างแท้จริง แต่ความน่าเชื่อถือยังไม่เพียงพอสำหรับการใช้งานเชิงพาณิชย์ OpenAI ปิดแผนกหุ่นยนต์ในปี 2021 สะท้อนถึงเพดานที่เทคนิคนี้ไปถึง
ช่องว่างระหว่างการจำลองสู่ความเป็นจริง: ความท้าทายทางเทคนิคหลัก
| ความท้าทาย | คำอธิบาย | การบรรเทาที่ใช้ |
|---|---|---|
| ความแตกต่างทางสายตา | สีและพื้นผิวแตกต่างจากการจำลอง | การสุ่มโดเมน |
| คุณสมบัติทางกายภาพ | แรงเสียดทาน การเปลี่ยนรูปไม่ได้จำลองอย่างสมบูรณ์แบบ | การสุ่มพารามิเตอร์ฟิสิกส์ |
| สัญญาณรบกวนจากเซนเซอร์ | เซนเซอร์จริงมีความหน่วงและข้อผิดพลาด | การเพิ่มสัญญาณรบกวนในการฝึก |
| การสึกหรอเชิงกล | แอคชูเอเตอร์เสื่อมสภาพตามเวลา | ไม่สามารถแก้ไขด้วย sim-to-real เพียงอย่างเดียว |
โมเดลพื้นฐานให้สามัญสำนึกแก่หุ่นยนต์ได้อย่างไร
การมาถึงของโมเดลภาษาขนาดใหญ่ (LLM) เปลี่ยนแปลงหุ่นยนต์อย่างลึกซึ้งยิ่งกว่าความก้าวหน้าทางฮาร์ดแวร์ใดๆ ในทศวรรษที่ผ่านมา ข้อมูลเชิงลึกที่สำคัญคือเชิงสถาปัตยกรรม: LLM เรียนรู้โดยการทำนายว่าโทเค็น (คำ คำย่อย หรืออักขระ) ใดจะตามมาในลำดับ โดยกินข้อมูลขนาดใหญ่ของข้อความเพื่อสร้างการแทนค่าภายในที่สมบูรณ์ของภาษาและความรู้โลก นักวิทยาการหุ่นยนต์ถามคำถามที่ชัดเจนแต่เปลี่ยนแปลงได้ — สถาปัตยกรรมเดียวกันนี้จะใช้ได้หรือไม่หากโทเค็นเป็นค่าที่อ่านได้จากเซนเซอร์ เฟรมกล้อง และตำแหน่งข้อต่อ แทนที่จะเป็นคำ?
คำตอบของ Google DeepMind คือ RT-1 และตัวต่อเนื่อง RT-2 (Robotic Transformer) RT-1 ถูกฝึกบน ข้อมูลการควบคุมระยะไกล 17 เดือน ครอบคลุม งานที่แตกต่างกัน 700 งาน โดยรับภาพจากกล้องหุ่นยนต์และสถานะข้อต่อแขนเป็นอินพุต และสร้างคำสั่งมอเตอร์เป็นเอาต์พุต ในงานที่เห็นระหว่างการฝึก ประสบความสำเร็จ 97% ในคำสั่งที่ไม่เคยเห็นมาก่อน ยังคงทำได้ 76% — การปรับปรุงครั้งใหญ่เหนือสิ่งที่แนวทางการจำลองเพียงอย่างเดียวเคยทำได้
RT-2 ก้าวไปอีกขั้นด้วยการรวมข้อมูลภาพและข้อความขนาดใหญ่จากอินเทอร์เน็ต ทำให้หุ่นยนต์มีสามัญสำนึกที่อิงอยู่กับโลกภาพที่กว้างขึ้น ไม่ใช่แค่ในห้องปฏิบัติการหุ่นยนต์ นี่คือการก้าวกระโดดทางแนวคิดที่สำคัญ: แทนที่จะโปรแกรมหุ่นยนต์ด้วยกฎ หรือฝึกพวกมันด้วยข้อมูลเฉพาะหุ่นยนต์เท่านั้น นักวิจัยค้นพบว่าความรู้โลกทั่วไป — ชนิดที่ถูกฝังในโมเดลภาษาและวิสัยในระหว่างการฝึกก่อนด้วยข้อมูลขนาดใหญ่จากเว็บ — ถ่ายโอนไปยังงานจัดการทางกายภาพได้อย่างน่าประหลาดใจ
ผลกระทบในทางปฏิบัติมีนัยสำคัญ หุ่นยนต์ที่เห็นภาพห้องครัว ลิ้นชัก และถ้วยนับล้านภาพระหว่างการฝึกก่อน มาพร้อมกับความเข้าใจในบริบทที่ระบบที่ใช้กฎไม่สามารถได้รับ มันไม่แน่ใจว่ามนุษย์ต้องการถ้วยไหน แต่มี prior ที่สมเหตุสมผล prior นี้ลดจำนวนข้อมูลการฝึกเฉพาะหุ่นยนต์ที่จำเป็นในการบรรลุระดับประสิทธิภาพที่มีประโยชน์ลงอย่างมาก
ข้อจำกัดที่ยังคงฉุดรั้งอุตสาหกรรม
ความตื่นเต้นในปัจจุบันเป็นจริง แต่ก็คุ้มค่าที่จะระบุสิ่งที่ยังไม่ได้รับการแก้ไขอย่างแท้จริง โมเดลพื้นฐานสำหรับหุ่นยนต์เผชิญกับปัญหาข้อมูลที่ไม่มีอยู่ในโมเดลภาษาในรูปแบบเดียวกัน ข้อมูลข้อความมีมาก ราคาถูก และง่ายต่อการเก็บจากเว็บ ข้อมูลการสาธิตหุ่นยนต์คุณภาพสูง — หลากหลาย มีพื้นฐานทางกายภาพ และติดป้ายกำกับอย่างถูกต้อง — มีราคาแพงในการเก็บ ขึ้นอยู่กับฮาร์ดแวร์ และยากต่อการถ่ายโอนระหว่างโครงสร้างหุ่นยนต์ที่แตกต่างกัน
หุ่นยนต์สังคมยุคแรกแสดงให้เห็นข้อจำกัดอีกแบบ: ความสามารถโดยไม่มีความน่าเชื่อถือ Jibo หุ่นยนต์สังคมสำหรับบ้านที่พัฒนาโดย MIT ซึ่งระดมทุน 3.7 ล้านดอลลาร์จากคราวด์ฟันดิ้ง และขายปลีกที่ 749 ดอลลาร์ มีวิสัยทัศน์ที่น่าสนใจ แต่ถูกบั่นทอนโดยเทคโนโลยีภาษาในยุคก่อน LLM การสนทนาของมันอาศัยส่วนตอบสนองที่เขียนสคริปต์ ซึ่งรู้สึกซ้ำซากและตื้นเขินอย่างรวดเร็ว Voice AI ในปัจจุบันจะเปลี่ยนสิ่งที่ Jibo สามารถเป็นได้ — แต่หุ่นยนต์ของเล่นที่ขับเคลื่อนด้วย AI รุ่นใหม่กลับมีความเสี่ยงตรงกันข้าม ระบบที่เขียนสคริปต์ไม่สามารถออกนอกเส้นทางได้ ระบบ generative AI สามารถทำได้อย่างแน่นอน ดังที่กรณีที่บันทึกไว้ของ AI companion ที่ให้คำแนะนำที่เป็นอันตรายแก่เด็กได้แสดงให้เห็น
สาขานี้ได้แลกเปลี่ยนชุดข้อจำกัดหนึ่ง (ความแข็งเกร็ง ความเปราะบาง) กับอีกชุดหนึ่ง (ความไม่แน่นอน ความไม่ปลอดภัย) ไม่มีปัญหาใดที่ได้รับการแก้ไขอย่างสมบูรณ์ สิ่งที่เปลี่ยนไปคือวิถีการปรับปรุงตอนนี้สูงขึ้นอย่างวัดได้
สิ่งนี้หมายถึงอะไรสำหรับผู้ซื้อหุ่นยนต์และตลาดฮาร์ดแวร์
การปฏิวัติการเรียนรู้ AI ไม่ใช่แค่เรื่องราวทางวิชาการ — มันกำลังปรับเปลี่ยนการประเมินค่าฮาร์ดแวร์ในรูปแบบที่สำคัญต่อผู้ซื้อและผู้ปฏิบัติงานในขณะนี้
หุ่นยนต์ที่มีความสามารถถูกล็อกไว้กับการเขียนโปรแกรมดั้งเดิมจะเสื่อมค่าอย่างรวดเร็วในตลาดปัจจุบัน แขนอุตสาหกรรมรุ่นสองที่มีโปรแกรมการเคลื่อนที่แบบตายตัวมีมูลค่าขายต่อลดลง เนื่องจากผู้ซื้อคาดหวังความสามารถในการปรับตัวมากขึ้น ในขณะเดียวกัน แพลตฟอร์มฮาร์ดแวร์ที่ออกแบบมาเพื่อรันซอฟต์แวร์ที่ใช้การเรียนรู้ — ด้วยการคำนวณที่เข้าถึงได้ API เปิด และ payload เซนเซอร์ที่เพียงพอ — กำลังรักษามูลค่าได้ดีกว่า
สำหรับผู้ซื้อที่ประเมินการซื้อในวันนี้ มีนัยสำคัญหลายข้อ:
- ความสามารถในการขยายแพลตฟอร์มสำคัญเท่ากับความสามารถในปัจจุบัน cobot ที่รัน ML inference ที่ทันสมัยในเครื่อง จะมีอายุการใช้งานที่ยาวนานกว่าที่ถูกล็อกไว้กับสภาพแวดล้อมการเขียนโปรแกรมเฉพาะผู้ขาย
- ราคาฮาร์ดแวร์มือสองสะท้อนความพร้อม AI หุ่นยนต์จากแพลตฟอร์มที่ได้รับการอัปเดตซอฟต์แวร์ที่ใช้การเรียนรู้ครั้งใหญ่ยังคงมูลค่าไว้ ส่วนที่ถูกทิ้งไว้โดยผู้ผลิตกำลังลดราคาลงอย่างมาก
- โครงสร้างพื้นฐานข้อมูลเป็นตัวสร้างความแตกต่างใหม่ ผู้ซื้อที่ปรับใช้หลายหน่วยควรวางแผนเก็บข้อมูลการควบคุมระยะไกลตั้งแต่วันแรก — ข้อมูลสาธิตนั้นจะกลายเป็นคลังข้อมูลฝึกสำหรับประสิทธิภาพที่ดียิ่งขึ้น
สำหรับผู้ปฏิบัติงานที่พิจารณาการปรับใช้ระดับเริ่มต้น ตลาดหุ่นยนต์อุตสาหกรรมมือสอง ในปัจจุบันเสนอการเข้าถึงฮาร์ดแวร์ที่สามารถทำงานได้ในราคาลดลง แม้ว่าผู้ซื้อควรประเมินแผนการอัปเดตซอฟต์แวร์อย่างรอบคอบ เช่นเดียวกัน หมวดหมู่ cobot ที่กำลังเติบโตอยู่ในตำแหน่งที่ดีเป็นพิเศษที่จะได้รับประโยชน์จากการปรับใช้โมเดลพื้นฐาน เนื่องจากบริบทการทำงานที่ยืดหยุ่นและใกล้ชิดมนุษย์โดยธรรมชาติของ cobot
คำถามที่พบบ่อย
อะไรทำให้เกิดการลงทุนในหุ่นยนต์ฮิวแมนนอยด์เพิ่มขึ้นอย่างรวดเร็วเมื่อเร็วๆ นี้?
ตัวขับเคลื่อนหลักคือการเติบโตของโมเดลพื้นฐาน AI — โดยเฉพาะการค้นพบว่าโมเดลภาษาและวิสัยที่ฝึกบนข้อมูลขนาดใหญ่จากอินเทอร์เน็ตสามารถปรับใช้เพื่อสร้างคำสั่งมอเตอร์หุ่นยนต์ที่มีความสามารถในการสรุปทั่วไปมากกว่าแนวทางที่ใช้กฎหรือการจำลองเพียงอย่างเดียว การลงทุนเพิ่มขึ้นหลังจากงานวิจัยแสดงให้เห็นว่าโมเดลเช่น RT-2 สามารถทำงานใหม่ได้โดยไม่ต้องฝึกเฉพาะงาน ปลดล็อกเส้นทางที่เชื่อถือได้ไปสู่หุ่นยนต์อเนกประสงค์ ตัวเลขล่าสุดแสดงการลงทุนเพิ่มขึ้นสี่เท่าเมื่อเทียบเป็นรายปี ถึง 6.1 พันล้านดอลลาร์
การสุ่มโดเมนในหุ่นยนต์คืออะไร และทำไมจึงสำคัญ?
การสุ่มโดเมนเป็นเทคนิคการฝึกในการจำลองที่สร้างสภาพแวดล้อมเสมือนที่แตกต่างกันเล็กน้อยนับพันในระหว่างการฝึก — โดยสุ่มแสง แรงเสียดทาน สีวัตถุ และพารามิเตอร์ฟิสิกส์ มันจัดการกับช่องว่างระหว่างการจำลองสู่ความเป็นจริง (การลดลงของประสิทธิภาพเมื่อกลยุทธ์ที่ฝึกในการจำลองทำงานบนฮาร์ดแวร์จริง) โดยบังคับให้กลยุทธ์ที่เรียนรู้มีความแข็งแกร่งต่อการกำหนดค่าโลกที่เป็นไปได้หลายแบบ Dactyl ของ OpenAI ใช้แนวทางนี้เพื่อแก้ลูกบาศก์รูบิคด้วยมือหุ่นยนต์ แม้ว่าอัตราความสำเร็จจะอยู่ที่ 60% สำหรับระดับความยากมาตรฐาน
โมเดลพื้นฐานสำหรับหุ่นยนต์แตกต่างจาก LLM มาตรฐานอย่างไร?
โมเดลภาษาขนาดใหญ่มาตรฐานประมวลผลโทเค็นข้อความเป็นทั้งอินพุตและเอาต์พุต โมเดลพื้นฐานหุ่นยนต์ขยายสถาปัตยกรรมนี้เพื่อจัดการเฟรมกล้อง ค่าที่อ่านได้จากเซนเซอร์ความลึก และตำแหน่งข้อต่อหุ่นยนต์เป็นโทเค็นอินพุตเพิ่มเติม และคำสั่งความเร็วมอเตอร์เป็นโทเค็นเอาต์พุต งานทำนายหลัก — "อะไรจะเกิดขึ้นต่อไปตามบริบทก่อนหน้า?" — ยังคงคล้ายคลึงกันในโครงสร้าง ข้อได้เปรียบที่สำคัญคือการฝึกก่อนด้วยข้อมูลภาพและภาษาขนาดใหญ่จากอินเทอร์เน็ตทำให้โมเดลเหล่านี้มีความรู้โลกและสามัญสำนึกที่ข้อมูลสาธิตหุ่นยนต์เพียงอย่างเดียวไม่สามารถให้ได้อย่างมีประสิทธิภาพ
หุ่นยนต์ที่ปรับตัวด้วย AI จะทำให้หุ่นยนต์โปรแกรมตายตัวรุ่นเก่าล้าสมัยอย่างรวดเร็วหรือไม่?
ไม่ทันที หุ่นยนต์อุตสาหกรรมโปรแกรมตายตัวยังคงคุ้มค่าสำหรับงานปริมาณมากและมีความแปรผันต่ำ เช่น การเชื่อมและการปั๊ม ซึ่งความสามารถในการปรับตัวไม่มีประโยชน์ แรงกดดันด้านความล้าสมัยสูงที่สุดในโลจิสติกส์แบบผสม การประกอบเบา และสภาพแวดล้อมบริการที่ความแปรผันของงานเป็นสิ่งที่หลีกเลี่ยงไม่ได้ ผู้ซื้อควรประเมินว่ารูปแบบงานเฉพาะของตนได้ประโยชน์จากความสามารถในการปรับตัวจริงหรือไม่ ก่อนที่จะสมมติว่าแพลตฟอร์ม AI รุ่นใหม่คุ้มค่ากับส่วนต่างราคาจากฮาร์ดแวร์ดั้งเดิมที่ผ่านการพิสูจน์แล้ว
ปัญหาหลักที่ยังไม่ได้รับการแก้ไขในการเรียนรู้ของหุ่นยนต์ในปัจจุบันคืออะไร?
สามความท้าทายยังคงมีนัยสำคัญ: (1) ต้นทุนสูงและความพร้อมจำกัดของข้อมูลสาธิตหุ่นยนต์ที่หลากหลายเมื่อเทียบกับข้อมูลข้อความสำหรับโมเดลภาษา (2) ความไม่แน่นอนด้านความปลอดภัยของระบบ generative AI ที่ปรับใช้ในสภาพแวดล้อมทางกายภาพ โดยเฉพาะที่โต้ตอบกับกลุ่มเปราะบาง และ (3) การจัดการที่คล่องแคล่วเชื่อถือได้ — งานยนต์ละเอียด เช่น การร้อยสายเคเบิลหรือการจัดการวัสดุที่เปลี่ยนรูปได้ ยังคงทำให้ระบบปัจจุบันส่วนใหญ่ล้มเหลวในสภาพโลกจริงมากกว่าในห้องปฏิบัติการที่มีการควบคุม
การปฏิวัติการเรียนรู้ของหุ่นยนต์เป็นจริง แต่มันยังไม่สิ้นสุด โมเดลพื้นฐานได้ทำลายเพดานที่ระบบที่ใช้กฎกำหนดไว้ และตัวเลขการลงทุนสะท้อนความก้าวหน้าทางเทคโนโลยีที่แท้จริง ไม่ใช่การเก็งกำไรล้วนๆ ช่องว่างระหว่างหุ่นยนต์นิยายวิทยาศาสตร์กับฮาร์ดแวร์ที่ปรับใช้ได้แคบลงในช่วงสามปีที่ผ่านมามากกว่าในช่วงสามทศวรรษก่อนหน้า
ข้อจำกัดต่อไปไม่ใช่เชิงอัลกอริทึม มันคือข้อมูล การตรวจสอบความปลอดภัย และความน่าเชื่อถือของฮาร์ดแวร์ในขนาดใหญ่ — ปัญหาทางวิศวกรรมที่ยากที่เงินทุนเพียงอย่างเดียวไม่สามารถเร่งเกินอัตราหนึ่งได้